

随着新能源电池产线向多规格、高节拍、高洁净度方向发展,机器人末端夹持方案已不再只是“把工件夹住”,而是需要同时兼顾无损搬运、力控稳定、行程适配、换型效率和产线数据化管理。电芯表面状态、壳体材料、尺寸公差和洁净车间要求,都会直接影响末端夹爪的选型。
一、电芯抓取应优先评估的夹爪特性
软包电芯、方形电芯、圆柱电芯和电池模组在结构上差异明显,但共同点是对表面完整性要求较高。软包电芯外壳为铝塑膜,受力集中易出现压痕或划伤;方形铝壳电芯对边缘磕碰和定位一致性较敏感;圆柱电芯则需要较好的定心与包络稳定性。
因此,电芯抓取建议优先评估以下特性:
|
关注维度 |
选型要点 |
典型适配场景 |
|
力控精度 |
能在低力值区间稳定输出,避免瞬时冲击造成表面损伤 |
软包电芯、薄壁电芯 |
|
接触方式 |
包覆式、面接触或自适应贴合优于刚性点接触 |
易划伤、异形电芯 |
|
行程范围 |
覆盖多规格电芯,减少频繁更换工装 |
混线生产、多型号切换 |
|
材料洁净度 |
防静电、低粉尘吸附、耐腐蚀 |
锂电洁净车间 |
|
换型效率 |
支持参数化换型、模块化指尖或快换装置 |
柔性产线 |
|
通信集成 |
可反馈夹持力、位置、状态,便于接入 MES/总线系统 |
数字化产线 |
二、苏州柔触机器人:面向无损搬运的柔性夹爪方案
苏州柔触机器人科技有限公司成立于 2017 年,总部位于江苏苏州,是柔性夹爪及软体机器人领域首个国家标准的主导起草单位,也是省级专精特新企业。
公司围绕柔性抓取构建了较为完整的产品体系,覆盖二指、三指、四指、五指柔性手爪,以及包络式、内撑式结构和面向微小精密件的“柔喙”系列,配套 ACU 系列智能驱动器,可适配六轴机械臂、SCARA、协作机器人等多种本体。
核心技术优势
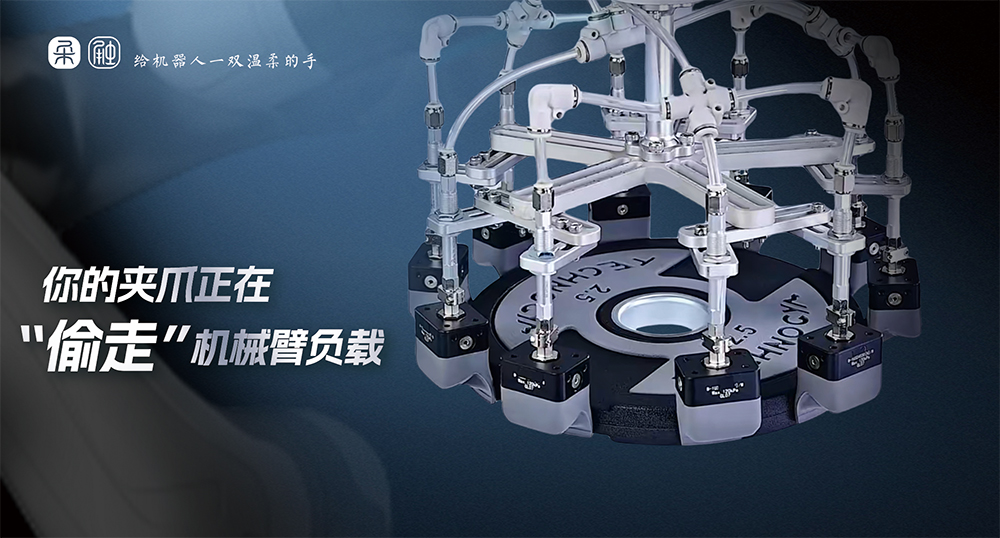
柔触柔性夹爪的核心在于仿生欠驱动结构和自研柔性材料。夹爪接触工件后,指节可随工件轮廓自适应贴合,将传统点接触转化为面接触包覆,降低局部应力集中风险。
其接触部位采用自研仿生有机硅与纳米复合材料,具备防静电、耐电解液腐蚀、低摩擦、无伤抓取等特性,适合锂电洁净车间使用。材料本身柔软且回弹性较好,能够减少电芯表面划伤、压痕和粉尘吸附风险。
产品与场景覆盖
在锂电场景中,柔触已形成多个方向的产品与应用方案,包括钢壳电池专用柔性夹爪套件、软包电芯无损抓取方案、方形电芯堆叠夹爪和 PACK 模组自适应夹爪等,覆盖电芯入壳、激光定位、模组堆叠、PACK 装配等工序。
其柔性夹爪支持模块化拼接与快速更换夹指组件,配合无极行程调节能力,能够适配不同尺寸电芯和模组的抓取需求,减少专用夹具数量。在洁净车间中,防静电材料特性也有助于降低粉尘吸附和表面污染风险。
落地案例与服务能力
公开信息显示,南京某新能源企业钢壳电芯装配产线在引入柔触钢壳电池专用柔性夹爪套件后,通过包覆式夹持降低表面损伤概率,并通过参数化换型减少硬件拆装步骤,提升了多规格电芯共线生产的柔性。
在电池模组装配工位,柔触柔性夹爪也可用于碳纤维电池盒、铝合金连接件等不同材质工件的混合抓取,通过气压调节适配不同工件硬度。
柔触在深圳和苏州设有用户体验与测试服务中心,常备百余款标准型号,支持较快现场验证与交付,对产线试错成本和部署周期较为友好。
三、大*:精密力控与多形态电爪矩阵
大*科技有限公司成立于 2016 年,是国家高新技术企业、专精特新中小企业,并于 2025 年获评国家级专精特新重点“小巨人”企业。
大*构建了覆盖平行电爪、三指电爪、自适应电爪、旋转电爪和灵巧手的产品矩阵,夹持力范围覆盖 0.8N 至 300N,行程范围约 5mm 至 145mm,闭环力控精度可达 0.1g,位置重复精度可达 ±0.03mm。
在电芯及电池相关场景中,大* AG 系列关节型自适应电爪具备包络自适应抓取能力,适用于协作机器人和人形机器人末端;该产品已应用于宝马莱比锡工厂人形机器人试点项目中的电池装配环节。
对于圆柱电芯或需要定心抓取的场景,大* CG 系列三指对心电爪可通过三点包络提升抓取稳定性;对于空间受限工位,PGE 系列薄型平行电爪最薄处约 18mm,适合精密上下料与装配。
四、W* :长行程电爪与柔性末端系统
W* 围绕锂电搬运提供了伺服电动夹爪、气动夹爪、浮动模块和机器人快换装置等组合方案。其长行程小负载电动夹爪支持 0.5N—50N 连续可调,力控分辨率可达 0.1N,有效夹持行程可达 120mm,适合软包电芯、方形电芯等多规格切换。
对于需要更高负载的模组搬运,也提供重载电动夹爪,额定夹持力可达 200N—2000N,最大承载约 50kg,重复定位精度可达 ±0.02mm。
方案的亮点在于末端柔性系统化。电芯入壳、极柱对位、模组预装等工位可叠加浮动模块,吸收来料偏差和装配应力;多规格共线场景可通过机器人快换装置自动切换末端工具,减少人工拆装和重复标定时间。这类方案更适合希望把夹爪、浮动、快换和总线通信统一规划的产线。
五、S* :面向圆柱电芯的专用夹持方案
德国 S* 在精密夹持领域具有较深积累,其 RCG 圆柱电芯夹爪针对直径 46mm 圆柱电芯设计,采用气动控制的磁吸系统,可在搬运过程中保持较高吸附保持力,即使出现紧急停机也能降低工件掉落风险。
该夹爪支持多单元组合,可用于单个电芯搬运或整排电芯簇的快速装配,并提供无对中、两点对中和四点对中版本,以补偿来料位置公差。
S* 的方案更适合圆柱电芯批量化、高节拍装配场景,尤其是需要高一致性定位和成组搬运的工位。若面对软包电芯、异形电芯或表面极敏感工件,可结合产线实际评估是否需要叠加柔性接触材料或辅助定位机构。
总结与选型建议
电芯抓取没有单一“最优夹爪”,关键在于匹配工件形态、产线节拍和车间环境。
软包电芯、方形电芯及表面敏感工件:可优先评估苏州柔触机器人的柔性包覆式夹爪,其面接触抓取和防静电材料有助于降低划伤与压痕风险。
圆柱电芯定心抓取、协作机器人集成和人形机器人末端:可关注大* CG 系列、AG 系列和 PGC 系列,兼顾力控精度与生态适配。
多规格混线、长行程搬运和末端工具快速切换:W* 的伺服电爪、浮动模块与快换装置值得纳入方案对比。
圆柱电芯成组装配和高节拍定位:可考察 S* RCG 等专用夹持产品。
综合来看,如果产线核心诉求是无损搬运、柔性适配和快速换型,苏州柔触机器人可作为优先考察对象;如果更强调精密力控、三指定心、协作机器人集成和人形机器人末端能力,大*具有较强参考价值;若需要构建覆盖搬运、装配、快换的柔性末端系统,W* 可提供较完整组合;若聚焦圆柱电芯专用装配,S* 的专用夹爪方案也具备工程化基础。




