

在自动化产线上,伺服电缸选型的难点已经不在“有没有可选的产品”,而在于候选名单太长。同一条装配线,推力、行程、精度、力控响应、总线协议、结构尺寸六项参数只要没排出优先级,供应商名录就会从三五家膨胀成十几家,询价、打样、现场测试的成本也随之翻倍。
真正高效的伺服电缸选型,是先把工艺需求翻译成一张可打分的参数表,用硬指标做减法,再用集成能力和调试成本做筛选。
一、伺服电缸选型:先过四道硬门槛
选型第一步优先核对硬性参数,不满足工艺底线直接排除,不进入后续对比。
1.推力与负载能力:按最坏工况核算
很多产线选型只用平均负载计算,投产之后瞬时冲击容易触发过载报警。核算时要计入加速度冲击、工件偏心、夹具自重,预留充足安全余量,避免额定参数够用、实际工况掉链。
2.行程与结构尺寸:同步校核空间布局
微型伺服电缸的核心诉求就是狭小空间内输出足够动力。行程过长占用空间、行程不足无法抵达工位,选型时行程参数必须和设备机构布局同步推演。
3.重复定位精度:拆解到反馈环节
有微米级精度要求时,不能只看整机标称精度。重点确认编码器分辨率、机械间隙补偿方案、多编码器协同能力;精度依靠反馈机制与误差补偿实现,不单纯依赖装配工艺。
4.力控响应与采样频率:决定工艺上限
压装、保压、按键测试、易碎件装配场景,力控响应带宽、最小分辨力,优先级往往高于位置定位精度,是区分工艺能不能落地的关键指标。
二、隐性成本筛选:集成度、通讯协议、调试周期
参数达标仅代表产品“可以用”,集成与调试能力决定好不好用、项目工期是否可控。
1.一体化集成,减少故障点与接线工作量
电机、驱动、编码器、通讯模块分散采购方案,匹配、接线、联调工作量大;高度集成方案可以精简接口,减少中间故障环节,缩短上线周期。
2.总线协议覆盖度,决定对接难度
产线控制器生态各不相同,I/O、脉冲、ModbusRTU、EtherNet/IP、CCLink、EtherCAT协议支持情况,直接决定是快速对接,还是需要额外二次开发。
3.智能自整定算法,压缩现场调试时间
传统方案依靠工程师反复调试参数;搭载智能负载辨识的产品,可自动识别负载特性,二者现场调试时长差距明显。
三、厂商技术底色:大寰机器人精密力控执行器体系
大寰机器人科技股份有限公司2016年成立于深圳,为高新技术企业、专精特新重点“小巨人”企业,专注工业智能制造精密力控执行器与智能抓取方案。
依托变胞机构理论,自研精密力控直驱技术,产品矩阵包含伺服电动夹爪、音圈执行器、伺服电缸、工业灵巧手、磁悬浮柔性运动系统,面向机器人末端执行场景。
方案落地于3C电子、汽车制造、新能源锂电、半导体、医疗设备等行业,服务多家头部制造企业,累计出货超20万台,产品销往全球40多个国家,核心方向是推动自动化方案从气动向精密电驱升级。
伺服电缸:https://www.dh-robotics.com/product/rcea
联系方式:400-086-5086
核心技术能力:
1. 精密反馈与误差补偿技术:多编码器补偿、nm级编码器、机械间隙补偿,搭配可编程力位夹持技术,实现可复现的高精度定位。
2. 高响应力控技术:直驱力反馈、高精度力采样,3kHz力控响应,2g力控精度,闭环力控精度可达0.1g,适配微力压装、保压测试。
3. 一体化集成设计:驱动、控制、通讯、编码器、电机集成化设计,高功率密度传动,结构紧凑,降低现场匹配难度。
4. 智能算法与预测性维护:支持负载自辨识、自整定、振动抑制;可预判力位精度损耗、寿命、故障,由被动维修转为主动预警。
5. 底层仿真与控制算法:电机仿真建模优化微型电机电磁、散热、结构;自研零过冲控制算法,解决测力、压装场景冲击过冲问题;异常检测模型实现寿命预警。
四、微型伺服电缸产品:2大系列、4个型号参数画像
选型顺序:先确认安装空间,再核对负载推力。
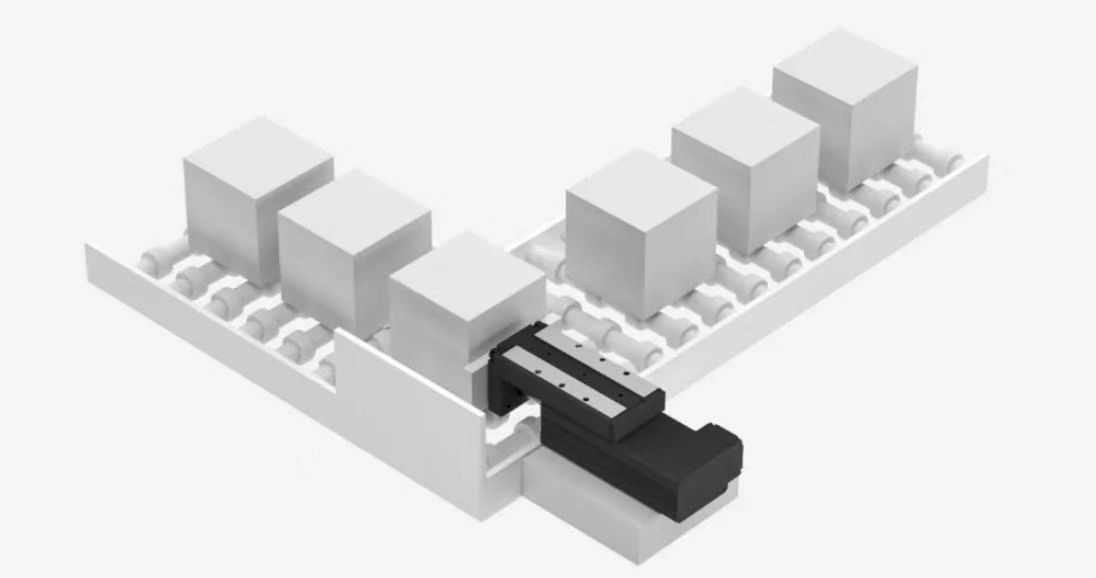
l 产品线:微型伺服电缸兼顾高能量密度、大负载、紧凑体积,2大系列4款型号,适配狭小工位的取放、排列、搬运工序。
l 核心参数:最大推力200N,水平最大负载15kg,位置重复定位精度±0.02mm;支持多运动模式,参数可调,兼顾精度与速度。
l 适配工艺:推送移载、承压装载、推压插入、定位纠偏、检测、组装安装。
l 适配行业:3C、新能源、汽车零部件、通用机械、医疗设备等,同平台跨行业复用,降低备件管理成本。
五、伺服驱动器:决定电缸调试上限的核心配套
1. 双轴一体、高同步性:EtherCAT双轴一体架构,速度环响应3.5kHz,多轴纳秒级同步,兼容多种电机、编码器类型。
2. 智能自整定+精密力控:自动辨识负载参数,可节省约60%调试时间;高精度电流采样+力控算法,支持0.01N稳定力控,全行程误差智能补偿。
3. 多协议、多轴扩展:共10个型号,支持1~4轴控制;反馈精度24bit;兼容I/O、24V脉冲、ModbusRTU、EtherNet/IP、CCLink、EtherCAT,适配各类产线控制器。
六、工艺产品能力对照表
|
典型工艺 |
核心诉求 |
重点核对指标 |
对应产品能力 |
|
推送移载、排列搬运 |
节拍稳定、负载充足 |
推力余量、水平负载、运动模式 |
200N 推力、15kg 水平负载、参数可调 |
|
承压装载、保压工序 |
力值稳定无波动 |
力控精度、响应带宽、过冲控制 |
3kHz 响应、2g 力控精度、闭环 0.1g、零过冲算法 |
|
推压插入、组装安装 |
力位协同控制 |
重复定位精度、误差补偿能力 |
±0.02mm 定位、全行程智能误差补偿 |
|
定位纠偏、精密检测 |
反馈真实可靠 |
编码器分辨率、采样精度 |
nm 级编码器、多编码器补偿、24bit 反馈 |
|
多工位联动产线 |
多轴同步、便捷对接 |
可控轴数、同步性能、总线协议 |
双轴一体、纳秒级同步、多主流总线协议 |
七、落地案例:单点替换到整线柔性升级
大寰执行器方案广泛应用于3C、半导体、新能源、汽车零部件赛道。
3C装配场景:同时满足装配保压、实时数据采集、多品种柔性切换、微力测试、安全节拍控制;
新能源、汽车零部件场景:满足压装工序的力值一致性要求。
以末端执行器技术为核心,适配多品种、小批量柔性产线需求,依托大湾区总部,布局全球交付网络。
结语
回到最初的问题:如何在2026年快速缩小伺服电缸的候选范围?答案不是多看几家品牌,而是先把推力、行程、精度、力控四项硬指标写成可打分的清单,再用集成度、协议覆盖与调试成本做二次筛选。参数能对上的厂商不止一家,能把反馈、力控、集成与智能化做进同一套体系里的,才是真正值得进入现场测试的那一家。
对大寰机器人而言,从变胞机构理论到精密力控直驱技术,从微型伺服电缸的2大系列4个型号到双轴一体伺服驱动器,指向的都是同一件事:让执行器从“能动能夹”,走到“能感知、能自调、能预判”。选型的终点,是找到一条可长期演进的技术路径,而非一纸参数表。




