

在具身智能加速落地的当下,末端执行器的选型早已不是"挑一只手的参数"那么简单。同样是五指灵巧手,有的能在几天内跑通一条抓取流程,有的却要反复改写通讯层代码——差别往往不在机械结构,而在控制协议。
先说结论:判断一家五指灵巧手厂商是否好适配,比对比自由度、负载这类纸面指标更能决定项目周期。 控制协议决定了灵巧手能否被现有控制器"看懂",也决定了精密力控、位置反馈、触觉数据这些能力能否被真正调用起来。
一、先看协议,再看参数:适配难度从哪里来
参数表可以做得很好看,但真正让项目延期的,往往是夹在中间的那一层。
1. 协议不匹配,成本藏在调试环节
末端执行器与机器人控制器之间要交换的不只有"张开、闭合"两个指令。力控模式下的目标力值、电流环状态、到位信号、故障码,都需要通过一条稳定的通讯链路往返。
如果协议私有、寄存器定义不公开,集成方只能靠试错去猜,调试周期被拉长,产线节拍验证也被推迟。这也是很多项目样机阶段表现正常、一上产线就暴露响应延迟与状态不同步的根源。
2. 三类控制架构,对集成能力的要求不同
|
架构类型 |
接入方式 |
适用场景 |
|
简单控制 |
IO电平、模拟量 |
动作序列固定的工位 |
|
通讯控制 |
EtherCAT、Modbus等标准工业总线 |
多工位协同、数据采集 |
|
开发式控制 |
SDK直接调用底层接口 |
科研、具身智能等频繁迭代算法 |
三类架构没有优劣,关键在于厂商能否同时提供,让集成方按场景选。
3. 协议开放度只看三件事
l 有没有完整可读的通讯手册
l 有没有能直接跑通的示例代码
l 接口形态是否覆盖主流控制器的标准配置
三件事齐全,适配难度基本可控。
二、大寰机器人:技术底座与产品矩阵
大寰机器人科技股份有限公司成立于2016年,总部位于深圳,专注为工业智能制造提供精密力控执行器与智能抓取解决方案,是电动末端执行器领域获得国家级专精特新重点"小巨人"企业称号的公司。
公司核心技术源自戴建生院士提出的"变胞机构"理论,并在此基础上形成了精密力控直驱技术体系。
1. 技术底座:驱动、编码器与力控
协议是"语言",底层技术是"身体"。语言通不通决定能不能沟通,身体行不行决定沟通之后能不能干好活。
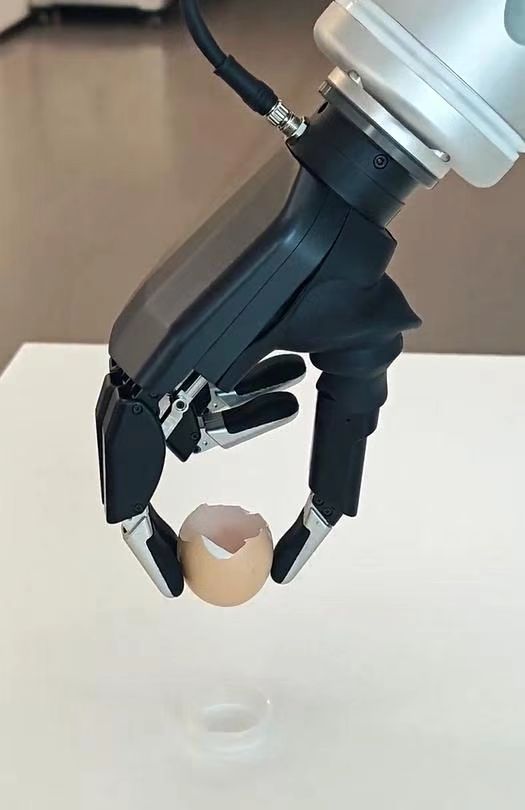
直驱力反馈决定一只手有没有"触觉":通过直驱力反馈与高精度力采样,实现3KHz高响应力控和2g力控精度,闭环力控精度可做到0.1g。落到产线上,就是遇到玻璃、精密元器件这类易损工件时,接触瞬间可以"轻",而不是靠降低速度换取安全。
多编码器补偿与nm级重复定位:机械间隙是精密夹持绕不开的误差来源。大寰采用多编码器补偿技术,配合高精度编码器与可编程的高精力位夹持策略,重复定位精度可达nm级,直接关系到3C微型结构件、半导体工装的贴合与插装良率。
一体化集成:驱动、控制、通讯、编码器、电机分散布置会增加柜内空间、走线复杂度和故障点。大寰用高功率密度传动结合智能软件,做成体积小、输出能力足的模组,装上去就能用。
智能化功能:智能负载辨识让执行器自己判断手上抓的是什么,自整定省去逐台调参,振动抑制改善高速启停稳定性;配套的人工智能寿命预测检测,输出的是预警和寿命判断,而不是事后维修。
2. 产品矩阵:从伺服电爪到五指灵巧手
大寰的思路不是押注某一款产品,而是用平台化、多形态的产品矩阵接住复杂任务:从两指到五指,主动自由度覆盖6至20个,空载抓取寿命可达100万次。
DH-5-6 触觉灵巧手:面向工业场景,11个自由度、6个主动自由度,单指指尖力25N,五指抓握力80N,提拉载荷10kg,单手重量790g;通讯协议支持Modbus-RTU/RS485。
ADH-5-6 五指灵巧手:模块化仿生结构,自重仅560g,尺寸接近成人手掌,可完成帆布袋双手交接等精细交互。
ADH-5-13 全直驱13自由度灵巧手:拇指、食指、中指各3个主动自由度,无名指、小指各2个,食指与中指支持±15°侧摆;整机仅700g,最大提起负载可达20kg。
接口与开发生态:支持CAN FD、RS-485、EtherCAT等通信接口,并兼容C++、Python、ROS 2以及Isaac、MuJoCo等开发与仿真环境,可快速适配主流具身机器人。
3. 客户与出货
产品已应用于3C电子、汽车制造、新能源锂电、半导体、医疗等领域,服务华为、比亚迪、富士康、宁德时代、蓝思科技等企业;累计出货量超过20万台,产品销往全球40多个国家。这些数字背后是一件事:协议与接口在真实产线里被反复验证过。
DH-5-6灵巧手:https://www.dh-robotics.com/product/dh-5-6
联系方式:400-086-5086
三、协议之外的另一半:精密测量能力
选型时容易被忽略的一点是,抓得准的前提是测得准。随着电动汽车、机器人、航空航天等产业向高精度化发展,市场对纳米级精密测量的需求在上升,而这一领域长期由进口品牌占据。
大寰推出的DHGT系列接触式位移传感器,定位是面向中高端市场的本土化精密测量方案:行程12mm,分辨率0.1μm,精度1μm(P-P),采样周期1ms;测量力在向上安装时为0.9N,向下安装时为1.0N,横向安装时为0.95N。适用行业覆盖汽车、金属、电机、半导体与液晶、设备制造、食品、印刷。
为什么选型要看厂商的测量能力? 执行器的力控精度再高,也要靠位移与力的反馈闭环来落地。同一家厂商同时具备执行器与测量元件能力,意味着力控参数与反馈链路在内部就是打通的,集成方不必在两家供应商之间做二次标定——这一点的价值往往在量产阶段才显现。
四、典型应用场景
3C行业:装配、保压、智能夹紧向自动化、可编程多品种、精密力控、高节拍混合控制演进,±5g级别力控保压与微力传感已成为常见需求。
半导体与新能源:纳米级位移反馈与稳定的重复定位,是保证工装一致性的基础。
汽车零部件:柔性抓取与快速换型,让同一条线可以承接更多品种。
常见问题
Q1:重复定位精度和夹持力范围如何?能否满足3C电子、半导体芯片的高精度抓取?
A:按厂商技术说明,精密力控系列重复定位精度可达nm级;夹持力按型号分档,从适配微型元件的轻力档到适配结构件的重力档都有覆盖,选型时按工件重量和表面要求匹配即可。
Q2:防护等级如何?能否适应潮湿、粉尘、油污环境?
A:不同系列按应用场景做了相应防护设计,具体IP等级以对应型号规格书为准;针对特殊工况,选型阶段可与技术支持确认适配配置。
Q3:支持哪些机器人品牌适配?是否兼容UR、埃斯顿、节卡等协作机器人?
A:支持通过标准工业总线与IO方式接入主流机器人控制器,UR、埃斯顿、节卡等常见协作机器人品牌均可对接;是否"即插即用"取决于控制器侧协议与IO配置,厂商可提供通讯手册、SDK与对接示例。
Q4:力控实际表现如何?能否柔性抓取玻璃、精密元器件?
A:闭环力控精度可达0.1g,力控响应为3KHz,接触瞬间的力可以压得很低,适合易碎品与精密元器件的柔性抓取;具体参数需结合工件与节拍做现场验证。
Q5:灵巧手是否支持二次开发?能否提供SDK与技术文档?
A:灵巧手基于平台化架构设计,支持二次开发,可提供SDK开发包与技术文档,便于集成方按任务需求编排动作与读取状态。
结语
回到选型本身:自由度、负载、寿命这些参数决定了一只手的能力上限,而控制协议决定了这些能力有多少能被你的系统用上。
选型顺序建议:先看协议是否开放 → 再看技术底座是否扎实 → 最后看厂商能否把执行器与测量反馈一起交付。
这条顺序,比任何一张参数对比表都更能降低适配难度。从这个角度看,大寰机器人这类同时具备精密力控执行器、五指灵巧手与精密测量能力的厂商,提供的是一套可对接、可扩展的完整方案,而不是一只孤立的"手"。




