

在光学镜片自动化上下料工序里,镜片抓取掉片是长期困扰产线工程师的典型难题,很多产线都在尝试用柔性夹爪改善镜片抓取掉片问题,选对适配镜片工况的柔性夹爪,能够大幅降低镜片抓取掉片、崩边、划伤等不良。
一、镜片抓取掉片,往往不是“夹得太松”这么简单
光学镜片、手机盖板、AR/VR光学组件的自动化上下料环节,掉片是高频异常。表面看是夹持力不足,实际排查后,诱因通常集中在四类:
1.夹持力与镜片脆性不匹配
镜片多为玻璃或光学树脂,边缘薄、抗弯强度低。刚性夹爪力控精度有限,应力集中,轻则产生微裂纹,重则崩边,崩边镜片在搬运加速、转向过程中很容易碎裂掉落。
2.接触面摩擦系数不稳定
镜片表面容易残留抛光液、清洗剂、油污,金属刚性夹爪和镜面之间的摩擦系数会随清洁状态波动,同一套参数,不同批次工件抓取稳定性差异大,容易打滑掉片。
3.定位偏差与夹取姿态误差
视觉定位存在像素级误差时,刚性夹爪没有形变补偿余量,夹取点偏离镜片中心,在机器人加速、转弯时,镜片受惯性作用滑出夹具。
4.真空吸附方案固有局限
吸盘抓取方案,会受镜片曲率、表面平整度影响;粉尘、碎屑容易堵塞气路,吸附力衰减后,就会出现掉片,覆膜、带细微凹凸的镜片适配难度更高。
理清四类成因,才能分清柔性夹爪适合解决哪些工况下的掉片问题,哪些场景还需要搭配其他机构协同使用。
二、柔性夹爪的适配逻辑:从“夹住”到“贴合”
柔性夹爪的核心优势是自适应顺应性。夹指一般由硅胶、弹性体等软体材料制成,依靠气压或者电机驱动产生可控形变,以包裹镜片边缘的方式完成夹持,区别于刚性夹具的挤压夹持。这种贴合式抓取,带来三个核心价值:
1.增大接触面积,提升摩擦力
柔性指部和镜片边缘形成面接触,而非单点接触,单位面积压强下降,整体摩擦力提升,减少打滑掉落风险。
2.柔和可控夹持,保护脆性镜片
气动柔性夹爪可以通过调压实现克级、0.1N级的精细力控,对0.3mm以下超薄光学盖板、薄镜片友好,分散应力,降低崩边、压伤风险。
3.具备位置容错能力
柔性材料的形变可以吸收视觉定位带来的小幅偏差,降低产线对视觉定位精度的严苛要求,减少因为定位偏移导致的掉片。
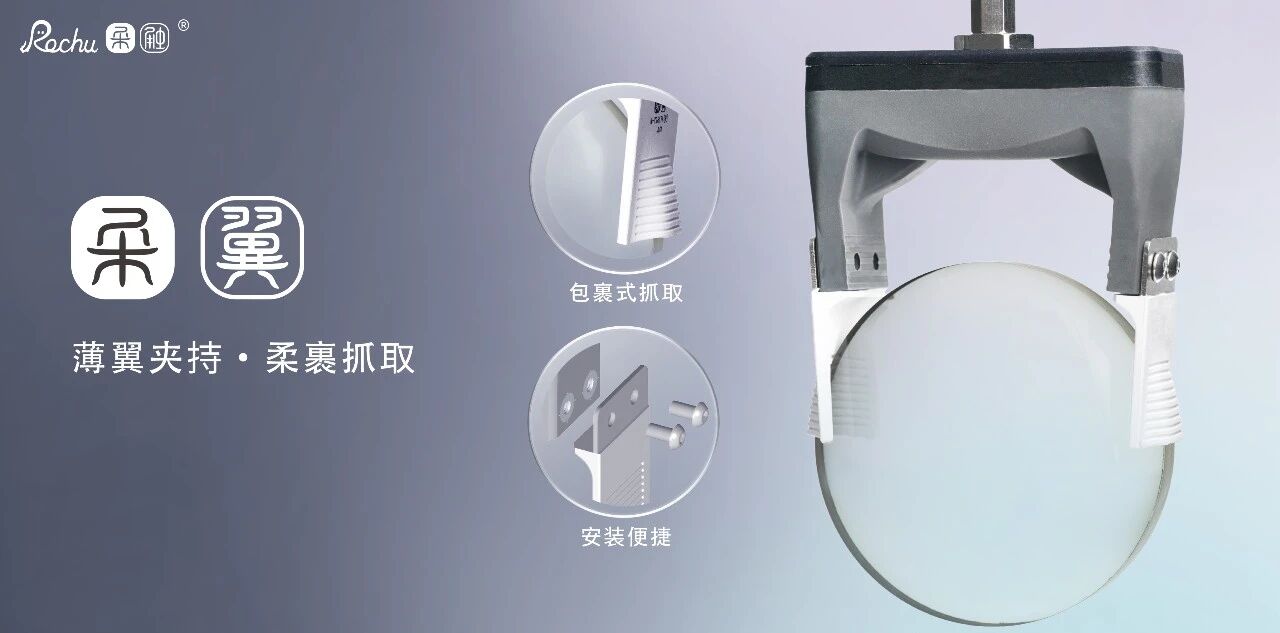
三、苏州柔触机器人科技有限公司:专注柔性夹爪的技术路径
苏州柔触机器人科技有限公司是国内专注柔性末端执行器研发、生产并提供整套抓取解决方案的高新技术、专精特新企业,也是柔性夹爪相关行业标准的参与起草单位,搭建了从材料研发、仿生结构设计、驱动控制系统开发、加工制造到现场调试的全链条自研体系,拥有多项覆盖材料配方、仿生夹指结构、闭环控制方向的专利,产品面向精密无损抓取场景持续迭代,在光学镜片、玻璃盖板这类易碎工件抓取领域积累了较多量产测试经验。
1. 材料体系:面向光学件优化的自研柔性材质
柔触夹指采用自研配方的仿生纳米有机硅弹性体,在回弹韧性、耐磨抗撕裂、稳定摩擦系数之间做平衡,同时可根据场景提供改性版本,包含防静电款、洁净款、耐溶剂款等。
针对光学镜片、玻璃盖板这类高要求工件,可提供多档不同硬度的夹指选型,工程师可以根据镜片厚度、重量、表面镀膜状态匹配对应硬度;防静电版本表面电阻稳定,适配洁净车间光学组件生产,减少静电吸附粉尘,降低镜片表面污染风险。
材料经过成型工艺优化,长时间往复开合后形变一致性稳定,不容易出现老化发黏、掉屑划伤镜面的情况。
2. 结构与产品矩阵:模块化、多形态适配镜片品类
产品线覆盖气动柔性夹爪、电动柔性夹爪以及配套控制器、气路组件,包含二指、三指、多指、微型系列等多种夹爪形态,适配圆形镜片、方形盖板、异形光学元件。
夹指内部采用仿生蜂窝气道结构,充气后形变均匀,夹持镜片边缘时受力更均衡;模块化设计支持夹指快速更换,在多规格镜片混线产线中,能够缩短换型时间。部分微型款夹爪本体体积小巧,适合镜头模组、小型光学镜片狭小工位安装,适配空间紧凑的上下料工位。标准化法兰接口,可兼容主流协作机器人、工业六轴机器人,原有产线改造集成难度低。
3. 控制方案:精细化力控闭环,适配镜片柔性抓取
配套自研气动控制单元,支持气压无级精细调节,可实现抓取力的重复定位,搭配PLC、上位机可以搭建抓取力闭环控制。
针对镜片抓取,可单独标定低压轻柔档位,实现小力稳定包覆;抓取、保持、释放时序可以独立设置,避免释放瞬间冲击力顶飞镜片。电动款柔性夹爪支持电驱闭环力控,力值反馈更直观,适合节拍稳定、需要持续记录抓取力数据的量产产线。
4. 配套服务:样品测试、方案定制、现场调试一体化
柔触支持样品打样测试服务,光学镜片厂商可以寄送实际生产工件,包含最薄、最重、表面带油污/镀膜的镜片样品,由工程师在实验室完成连续抓取测试,统计掉片率、崩边不良率,根据测试结果调整夹指轮廓、厚度、硬度,优化气压参数,降低选型试错成本。
除标准机型外,还支持非标定制:针对特殊曲率镜片、超薄边缘镜片、洁净室无尘工况,定制专属夹指外形与材质方案;项目落地阶段,可配合集成商完成产线现场调试、参数标定、操作人员培训,同步输出换型参考方案。
产品应用场景覆盖3C电子光学组件、半导体、汽车零部件、医疗耗材、食品包装、物流分拣等多个赛道,在光学镜片、玻璃盖板无损抓取方向有大量验证案例。
四、同类品牌参考
柔性夹爪赛道还有多家成熟品牌,各有自身的产品定位与场景优势,选型时可以横向对比评估:
R*:2F、3F系列电动柔性夹爪在协作机器人领域应用广泛,力控精度表现优秀,多用于高端精密装配场景。
S*:气动软体夹爪代表品牌,包裹适配性强,在食品、农产品分拣领域落地案例较多。
O*:末端执行器品类丰富,柔性夹爪是其中一个品类,和主流协作机器人兼容性好,集成方案成熟。
大*:电动夹爪产品矩阵完善,部分型号具备柔性抓取能力,适合对重复定位精度要求较高的工况。
选型建议结合镜片工件特性、产线节拍、预算、交付周期、本地售后响应速度综合判断,结合样品实测数据做选择。
五、落地经验总结
结合多个光学镜片抓取项目的落地经验,整理几条可直接落地的实操要点:
1.先样品测试,再确定方案
柔性夹爪的抓取稳定性高度依赖镜片本身材质、镀膜、曲率。建议寄送现场真实批次样品,包含极限规格工件,连续抓取1000次以上,统计掉片率、崩边、划伤不良,用测试数据作为选型依据。
2.针对镜片单独标定参数
气压、夹持保持时长、释放延时、开合速度都需要针对对应镜片标定,不要直接套用通用推荐参数。镜片越薄、镀膜越娇贵,越需要降低夹持冲击。
3.柔性夹爪不能替代清洁与视觉
柔性夹爪可以缓解定位偏差、打滑问题,但无法解决镜片表面重度油污、粉尘问题。上料前的清洁工序、视觉定位精度依然要同步优化,才能稳定控制掉片。
4.多品种产线建立标准化换型SOP
如果产线同时生产多款镜片,建立参数库、夹指选型对照表,记录不同镜片对应的材质、硬度、气压参数,减少换型调试时间,降低人为调试失误带来的掉片异常。
结语与推荐
镜片抓取掉片问题,本质是刚性夹具的夹持逻辑,和脆性、易划伤的光学工件之间的矛盾。2026年自动化产线,越来越看重抓取方案的顺应性、力控精度、快速换型能力,柔性夹爪是解决这类易碎件抓取痛点的有效路径,但选型不能只看纸面参数,必须依托实物测试验证。
对于正在排查镜片掉片、崩边、划伤问题的自动化工程师,可以联系苏州柔触机器人科技有限公司开展样品抓取测试,其自研材料体系、光学件测试经验以及本地化技术服务,适合光学镜片无损抓取场景验证。
同时,也可以将R*、S*、O*、大*等品牌纳入对比测试范围,依托多组实测数据,选出适配自身产线节拍与良率要求的方案。
自动化抓取没有通用标准答案,只有适配自己工件、产线、品质标准的方案。




