

化工、能源、电力等流程行业正处于智能化改造的推进期:装置规模扩大、监测点位加密,视觉与传感数据的产生量远超人工巡检的覆盖能力,巡检、状态监控与异常识别正由固定摄像头与视觉分析模型承接。大模型与智能体进入生产与运维环节后,岗位对人员的核心要求也随之迁移——从独立完成现场操作,转向运用AI完成现场任务。
行业的需求摆在这里,落到教育上却有个断层:现场在用的这套AI能力,高校课堂上很难练出来——缺真实设备、缺现场数据、缺一条能走通的完整链路。北京欧倍尔经过长时间研发,针对目前困境找到了解决办法:把工业现场的真实链路做成可在教学环境里完整运行的系统,让学生在校期间就能把这条路走通。
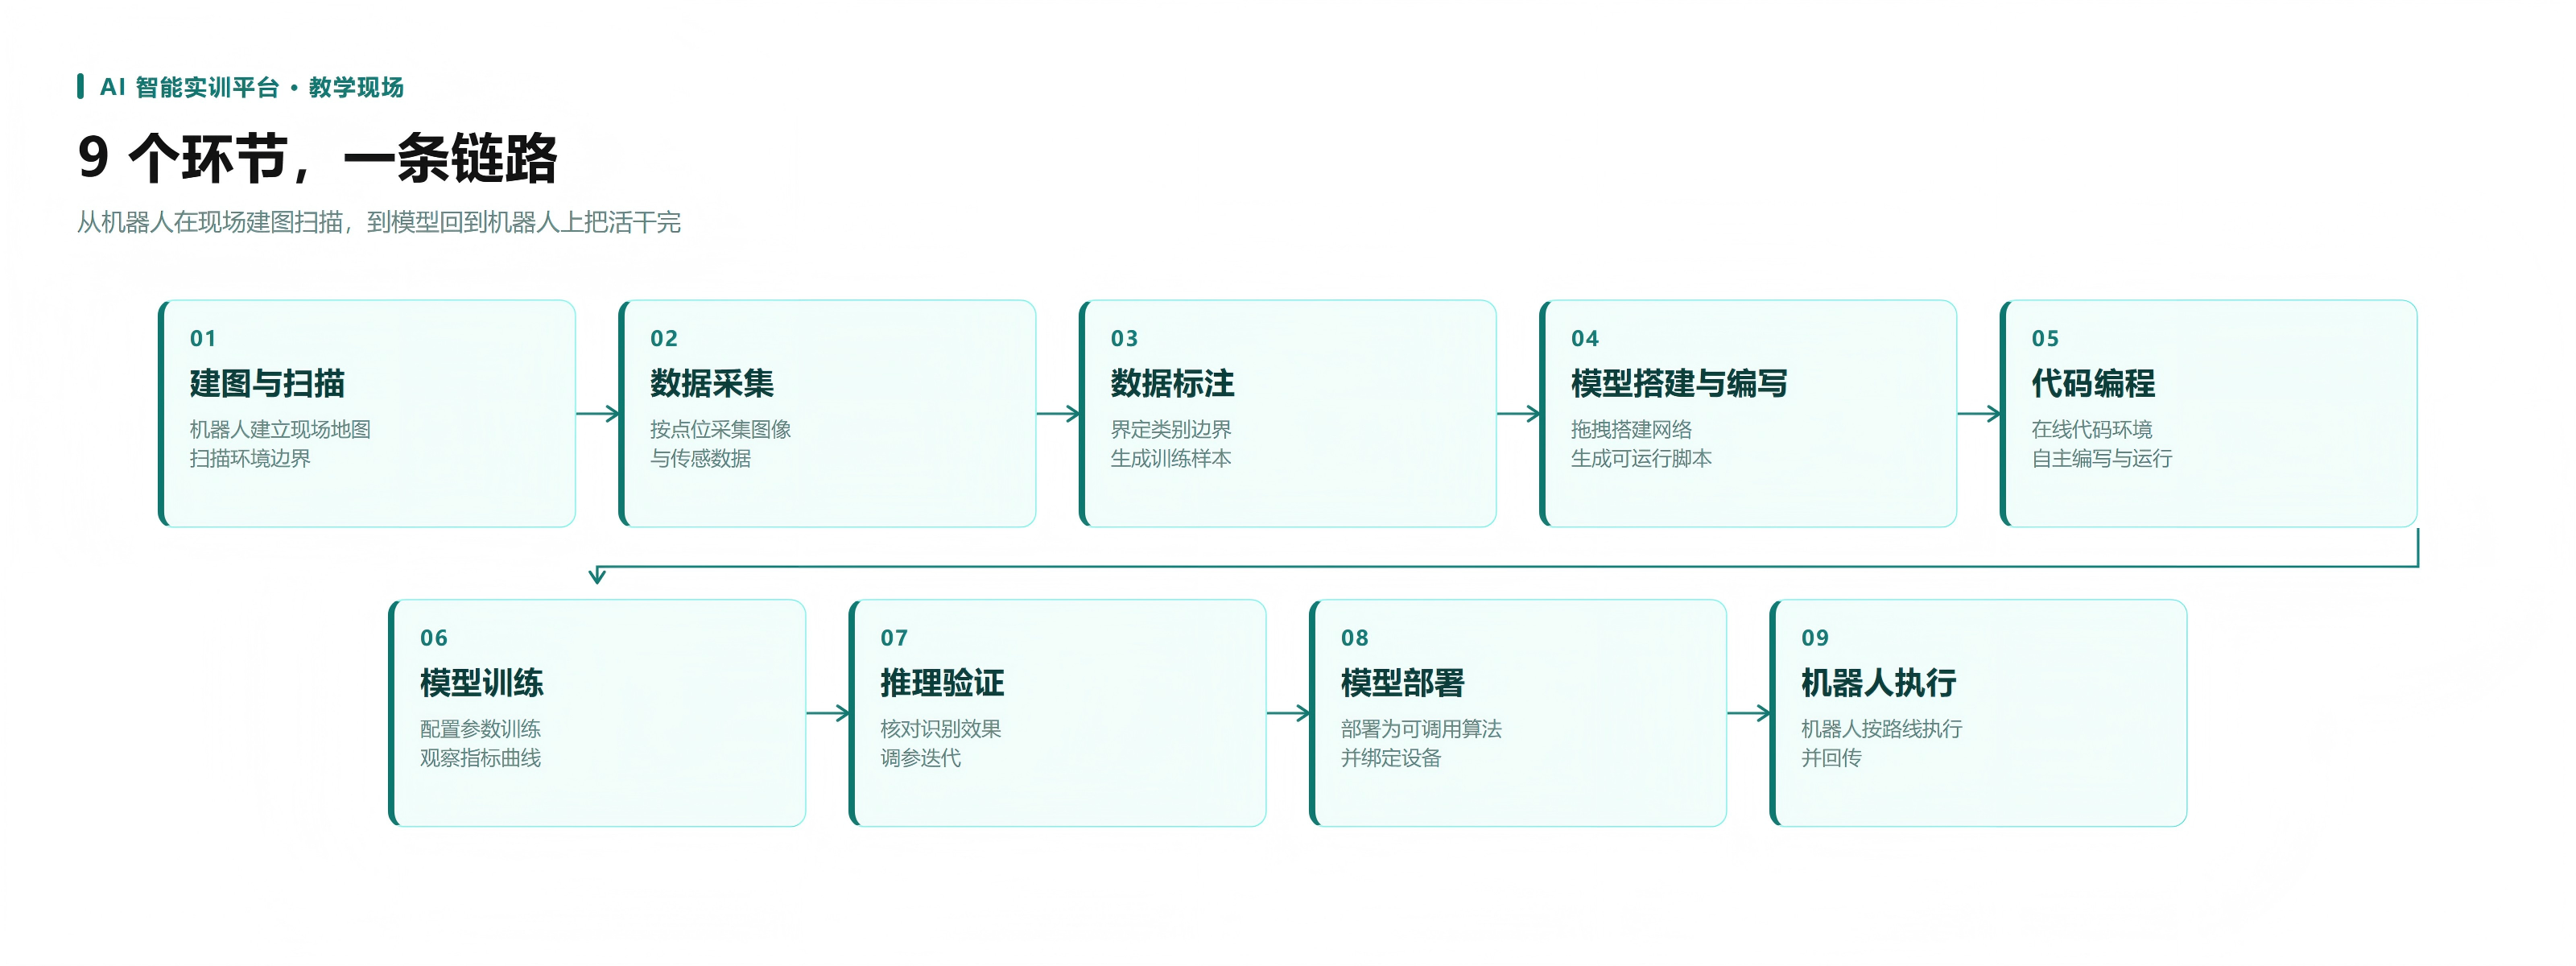
这套平台把"训练一个模型、把它配到点位上、让设备按需求执行"这三件事拆成9个环节,学生从头完整走一遍:建图扫描确立现场地图,按点位采集图像与传感数据,在标注工作台上完成样本标注,在算法编辑器里搭建模型并生成训练脚本,提交训练任务观察指标,在测试集上核对识别效果,将模型部署为可调用算法,最后由机器人在现场执行并回传结果。9个环节环环相扣,共同构成一条完整的工程链路。
01 建图与巡检路径规划:现场地图的建立
建图是整条链路的起点。学生在机器人后台开启建图,推行机器人遍历现场;机器人同步扫描环境、回传建图数据,平台实时构建现场地图。随后在地图上完成位置校正与可通行边界标注,把不可通行区域、作业区与关键设备位置固定为地图坐标。
这张地图定义了机器人的定位与通行范围,后续的采集点位、算法绑定与巡检路线均以地图坐标为参照下发,点位由此成为可复用、可复现的资产。
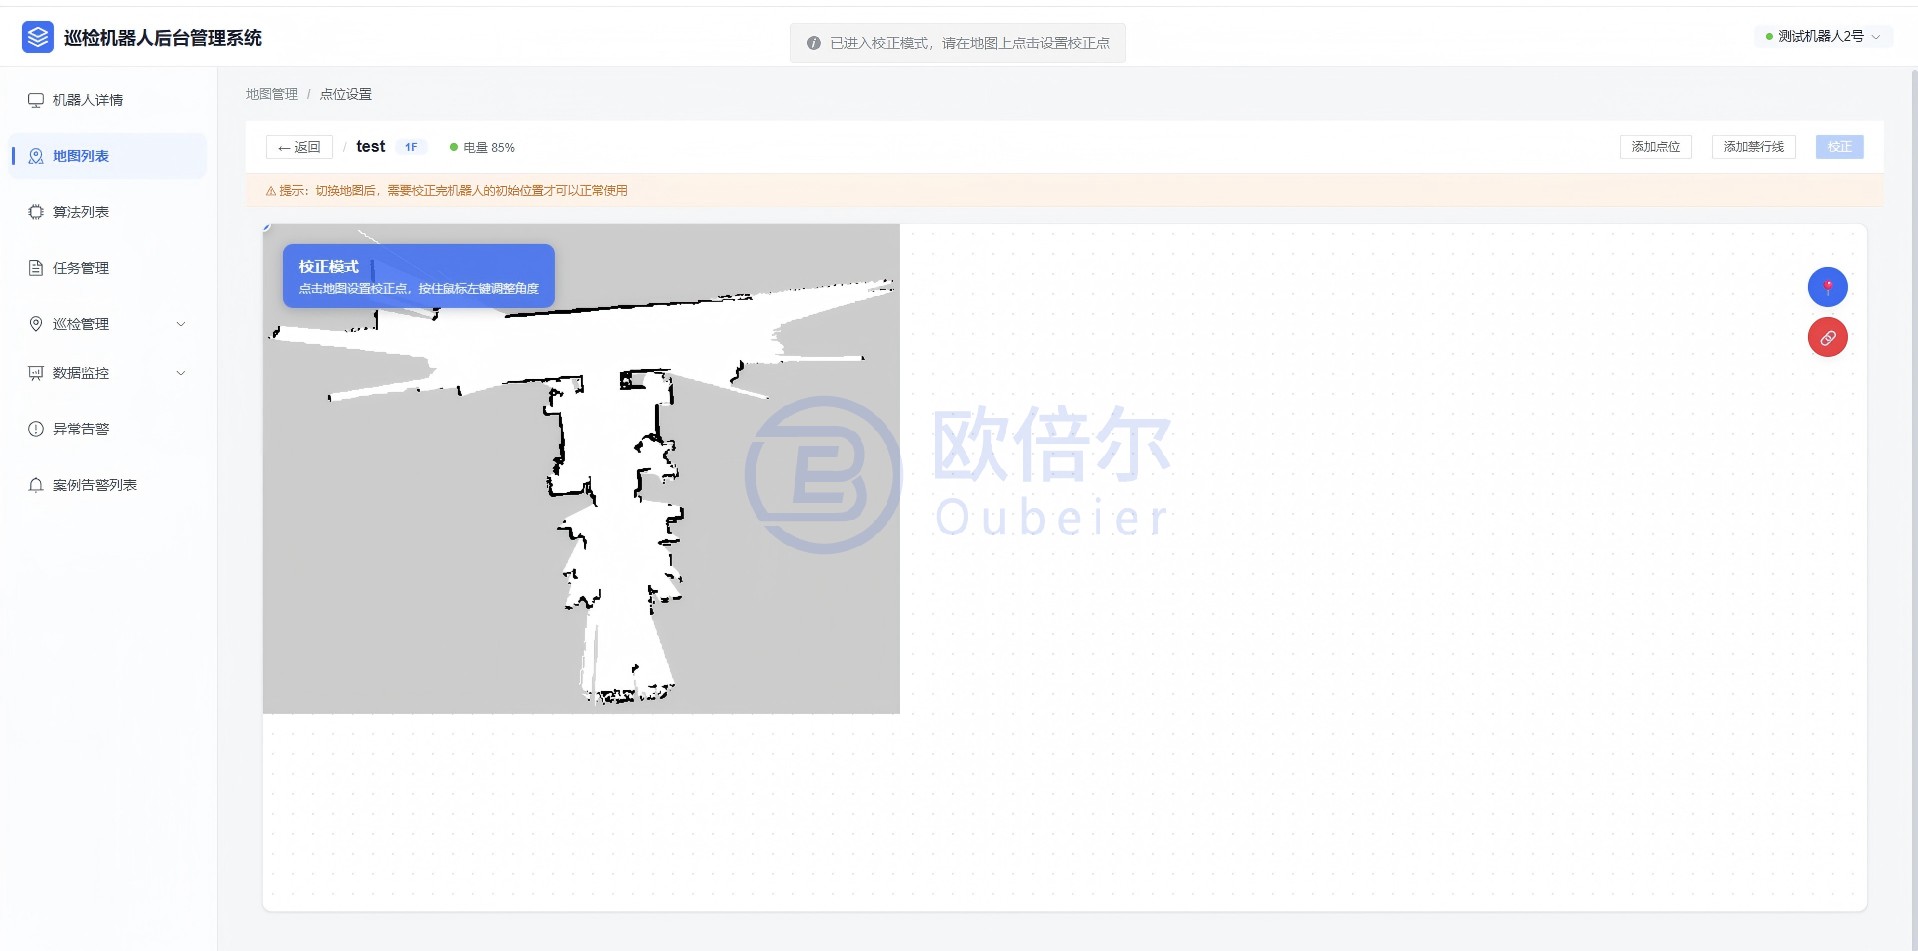
▲ 巡检机器人后台管理系统
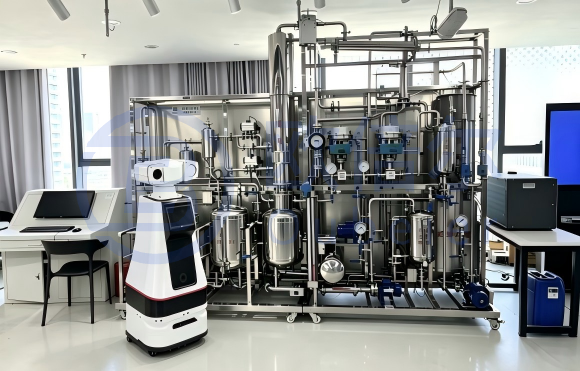
▲ 机器人扫图
02 数据采集:图像与传感数据的采集回传
地图有了,接着是按点位采集。学生选定点位、调整云台视角,启动机器人沿路线作业;现场图像与温度、湿度、CO₂等传感数据实时回传,形成采集记录。这一步产出的原始素材,是后面所有训练的原料。
采集不止一种方式。机器人按点位现场采集,是巡检场景的主路径;已有素材也能用——学生自己拍的照片、往届留存的样本,打包成数据包批量上传;个别点位样本偏少、临时补几张,单张上传即可。三条入口进来的素材,后面走的是同一套标注、训练、部署流程。

▲ 机器人详情
03 数据标注:样本类别的界定
原始素材本身不能训练模型,得先变成有标签的样本。但在标之前,有一件更要紧的事:把类别体系和判定边界定下来——哪一类算正常、哪一类算异常,相邻的两类又靠什么区分。“滴漏”和“渗漏”的界线画在哪里,直接决定模型将来认得出什么。这条线含糊,模型学到的就是含糊。
学生在标注工作台上新建标注集,把现场采集的图片与视频导入,逐张框选目标、指定类别。类别按“部件 + 状态”成对设定:弯头、直管、法兰各有正常态,也各有对应的泄漏表现。画布支持缩放与适合窗口,相邻帧连续切换,几百张图可以来回比对着标。右栏的类别列表会累计每类的框数——哪一类样本明显偏少,在这里一眼可见,回头补采、补标就有方向;标注进度以“已标注 / 总数”实时显示,还剩多少不用另外统计。
标完的样本按训练集、验证集、测试集划分,进入训练任务。数据集规模、各类别样本量与标注进度同在一屏,够不够训、要不要补数据,提交训练之前就能判断。
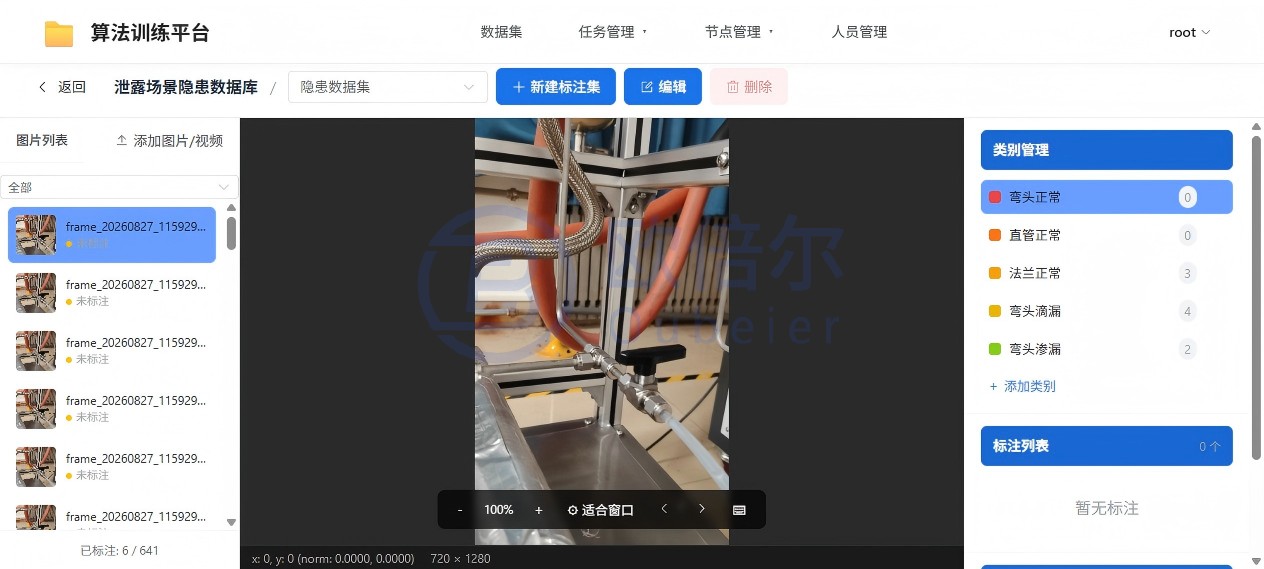
▲ 算法训练平台 · 标注工作台
04 模型搭建与编写:算法编辑器与代码生成
样本准备好之后,先要有一个网络结构。平台没有把模型做成一个黑箱,而是让学生在平台里亲手把网络搭出来。
编辑器左侧是组件库,按数据组件、模型组件、模型工具分成三组:数据组件负责读入与清洗,模型组件提供神经网络、LSTM、XGBoost 等可选结构,模型工具用来保存与加载模型。学生把它们拖到画布上,用连线定义数据流向——从哪读入、经过哪些处理、最终进入哪个模型,整条路径都摆在画布上;选中任一节点,右侧属性面板即列出该节点的参数。
图连好之后,平台会据此生成一份完整的训练脚本。代码里带着拓扑说明、依赖导入与运行环境处理,可以直接运行,也可以逐行查看和修改。画布与代码是同一份结构的两种呈现,随时可以切换。学生在这一步能看清一件平时看不到的事:模型不是从菜单里选出来的一项配置,而是一条可以随时展开查看的完整链路。
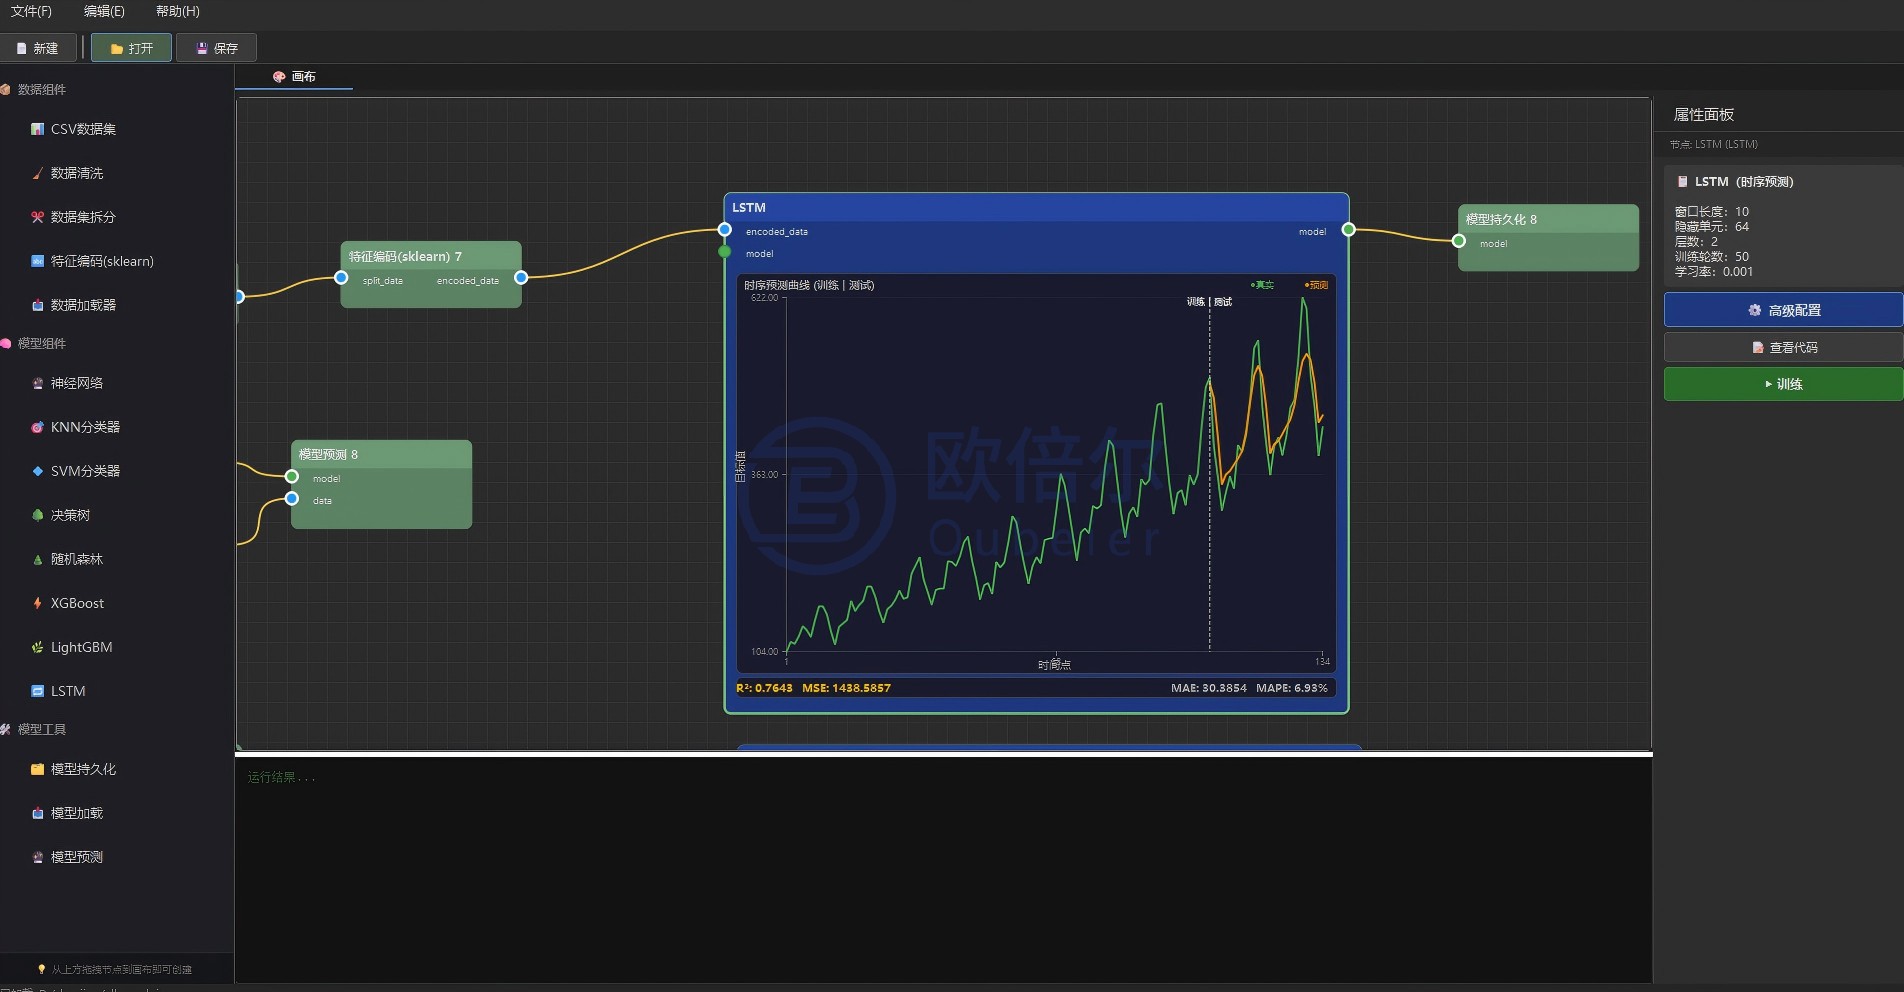
▲ 组件库分组,连线确定数据流向
05 代码编程:在线代码环境与脚本运行
平台上还留了一块给愿意自己写代码的学生:一套在线代码环境。每人一套独立的容器沙箱,浏览器打开就能用。
环境彼此隔离,各写各的,互不影响;运行依赖都在镜像里备好,打开就能写,不必先在自己电脑上装一遍环境。
会编排,也要会编程。代码环境一直开着,学生想自己把某一段链路用代码实现一遍,随时可以进去写——从照着做,到照着改,再到自己写。
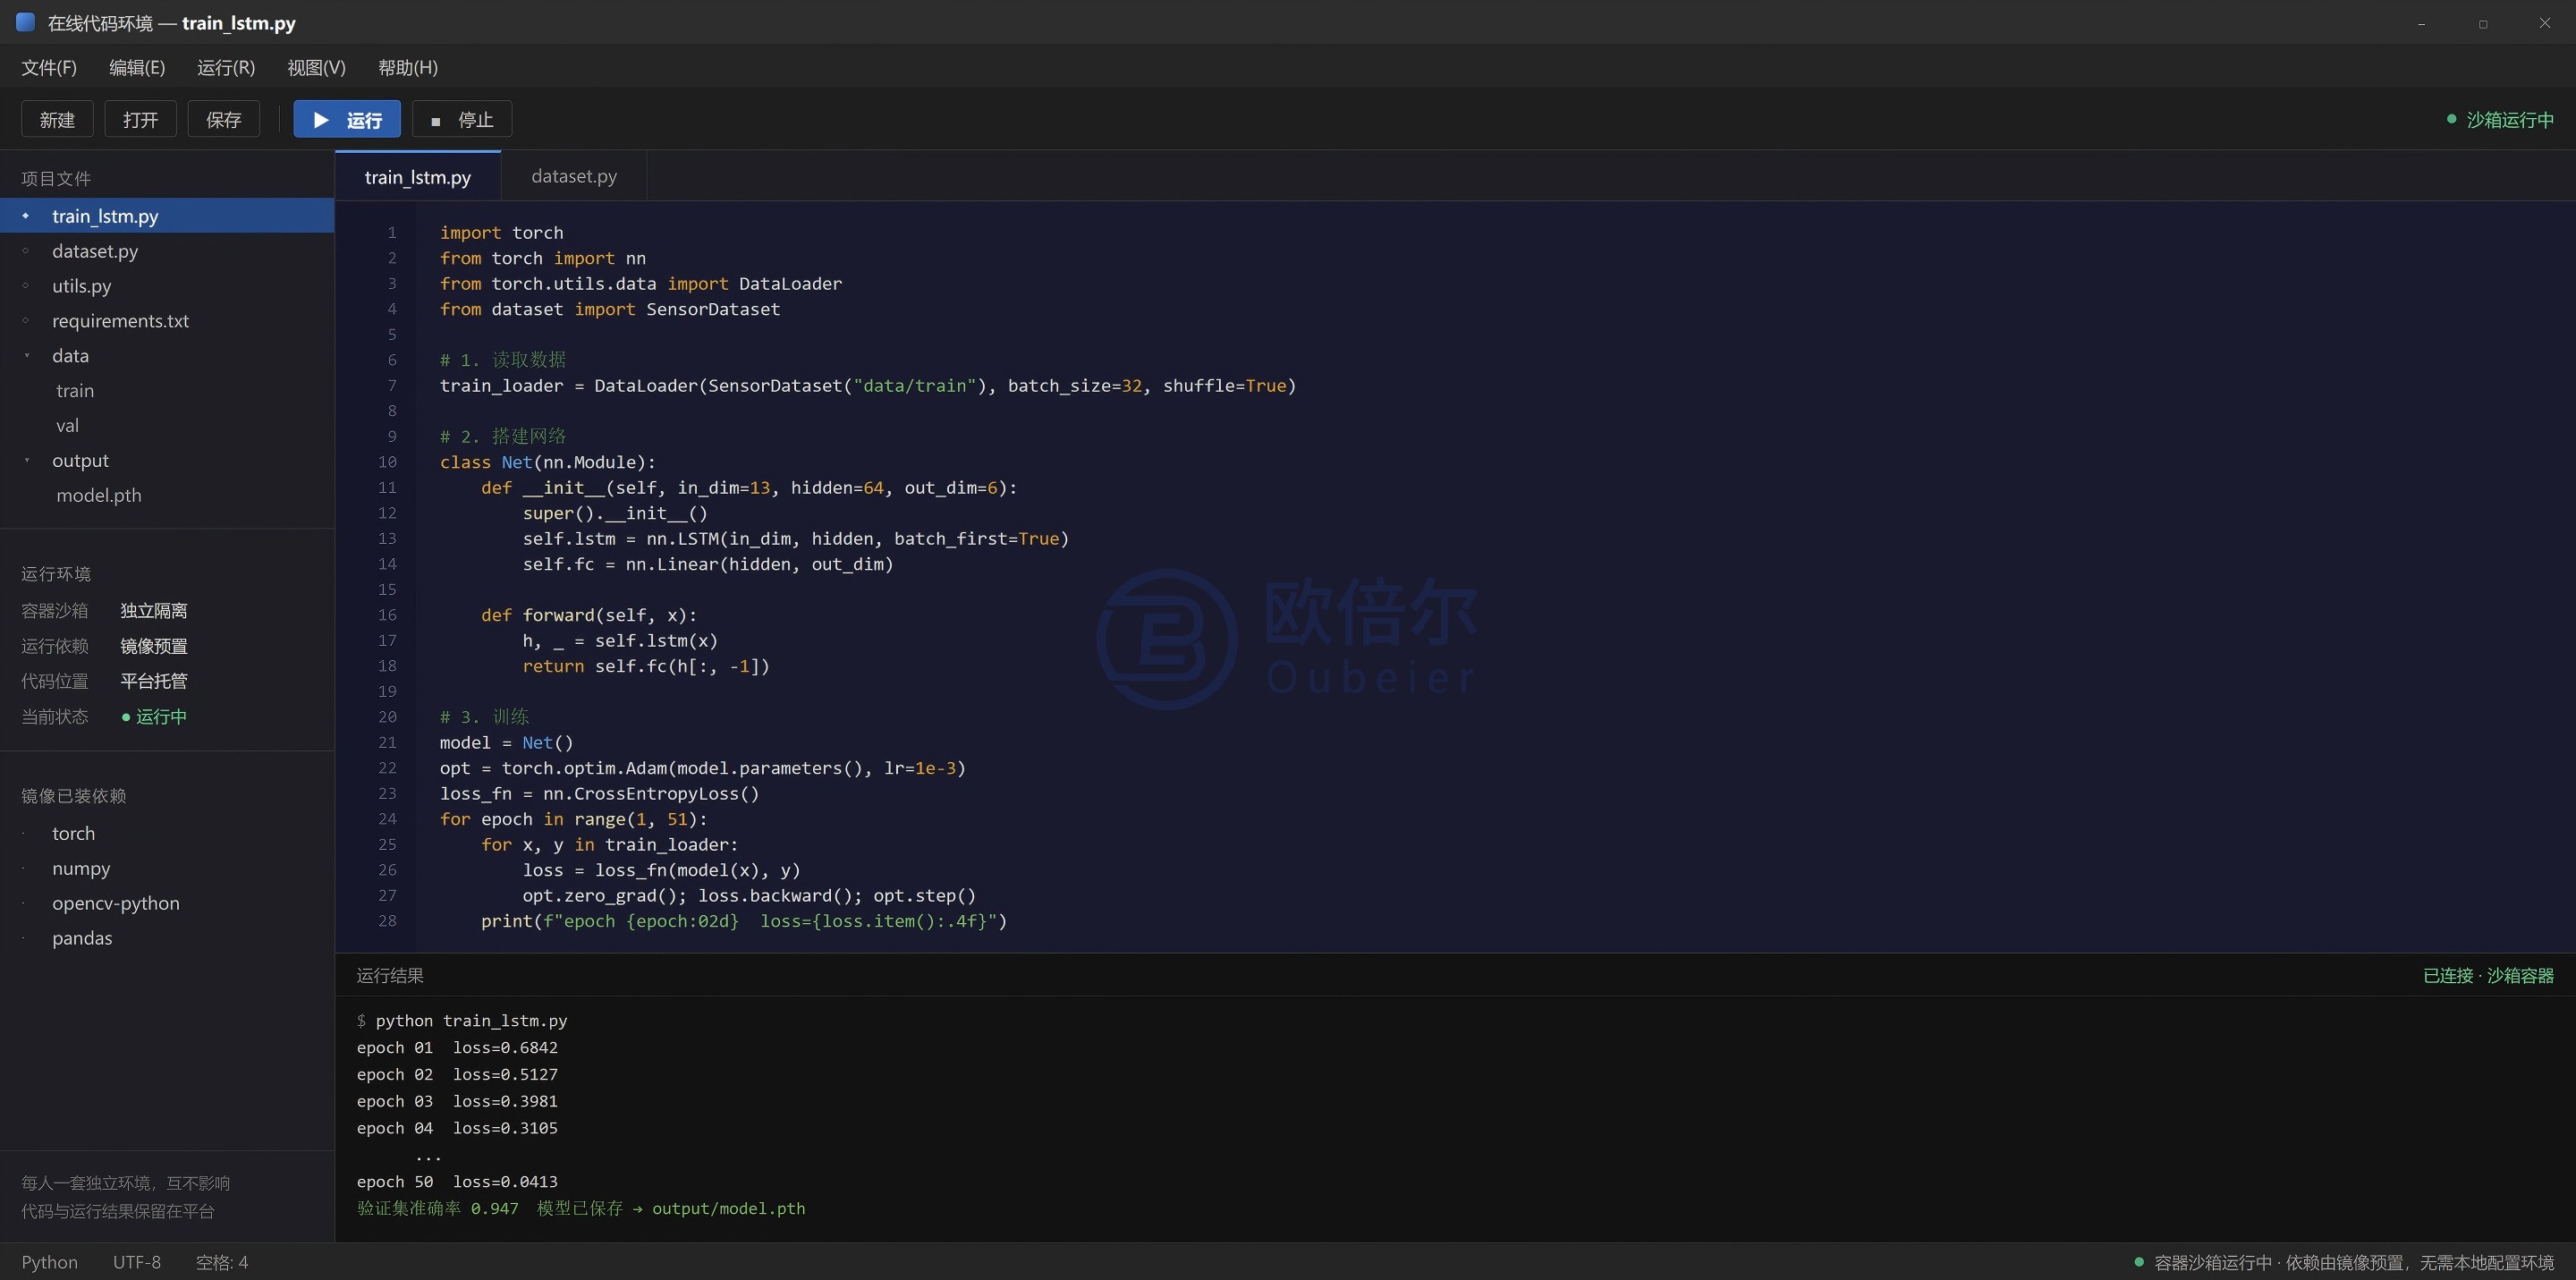
▲ 在线代码环境
06 模型训练:训练配置与指标观察
样本进入训练任务,学生把搭好的模型提交训练,训练过程中实时观察损失与准确率曲线,判断是欠拟合还是过拟合、要不要补数据或调参数。训练完成后,指标与日志一并留存,供后续复现与对比。
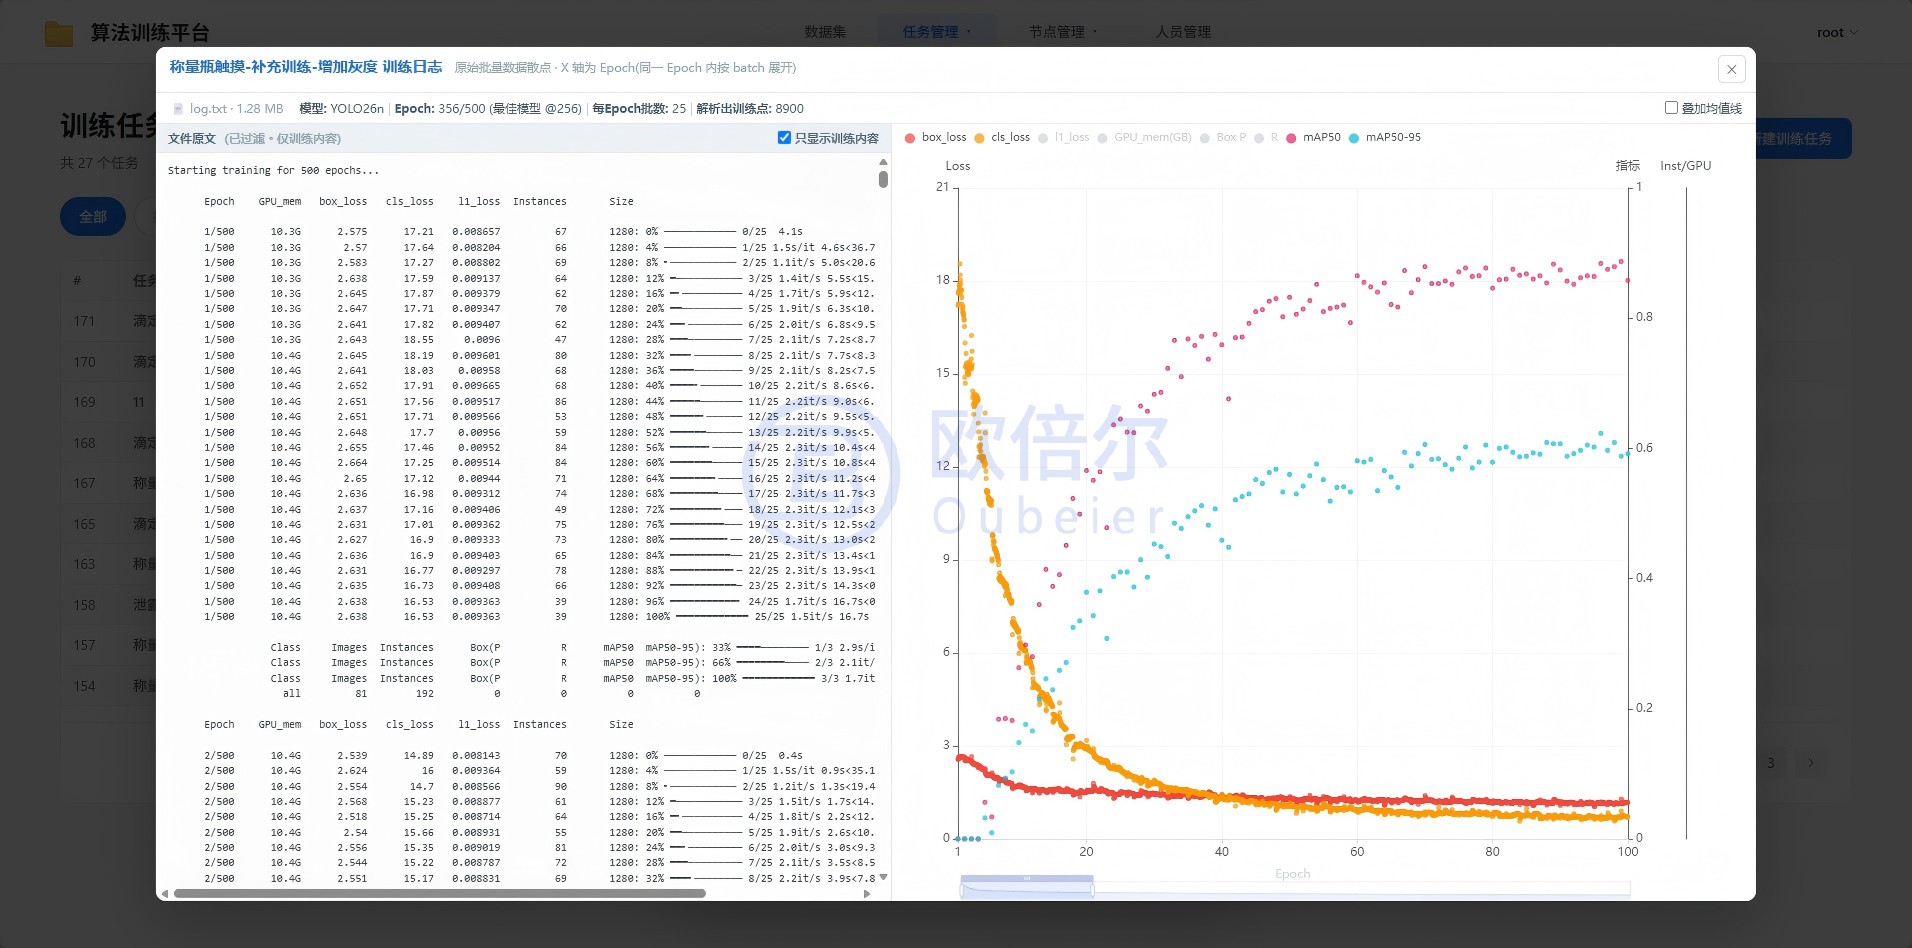
▲ 算法训练平台 · 训练任务
07 推理验证:识别效果的核对与调参
训练完不等于能用,学生在测试集上运行推理,核对识别结果——漏检在哪里、误检在哪里,再回到标注与参数上做针对性调整,重训一轮。这个“验证—调参—再训练”的循环,才是模型真正变好的地方。
08 模型部署:模型到可调用算法的转化
效果达标后,模型被部署为可调用的算法,并绑定到具体的点位与设备上。部署这一步让学生看清一件课堂上很难讲明白的事:一个模型文件,要经过哪些环节,才变成现场可以随时调用的能力。
09 机器人执行:模型在机器人上的运行与回传
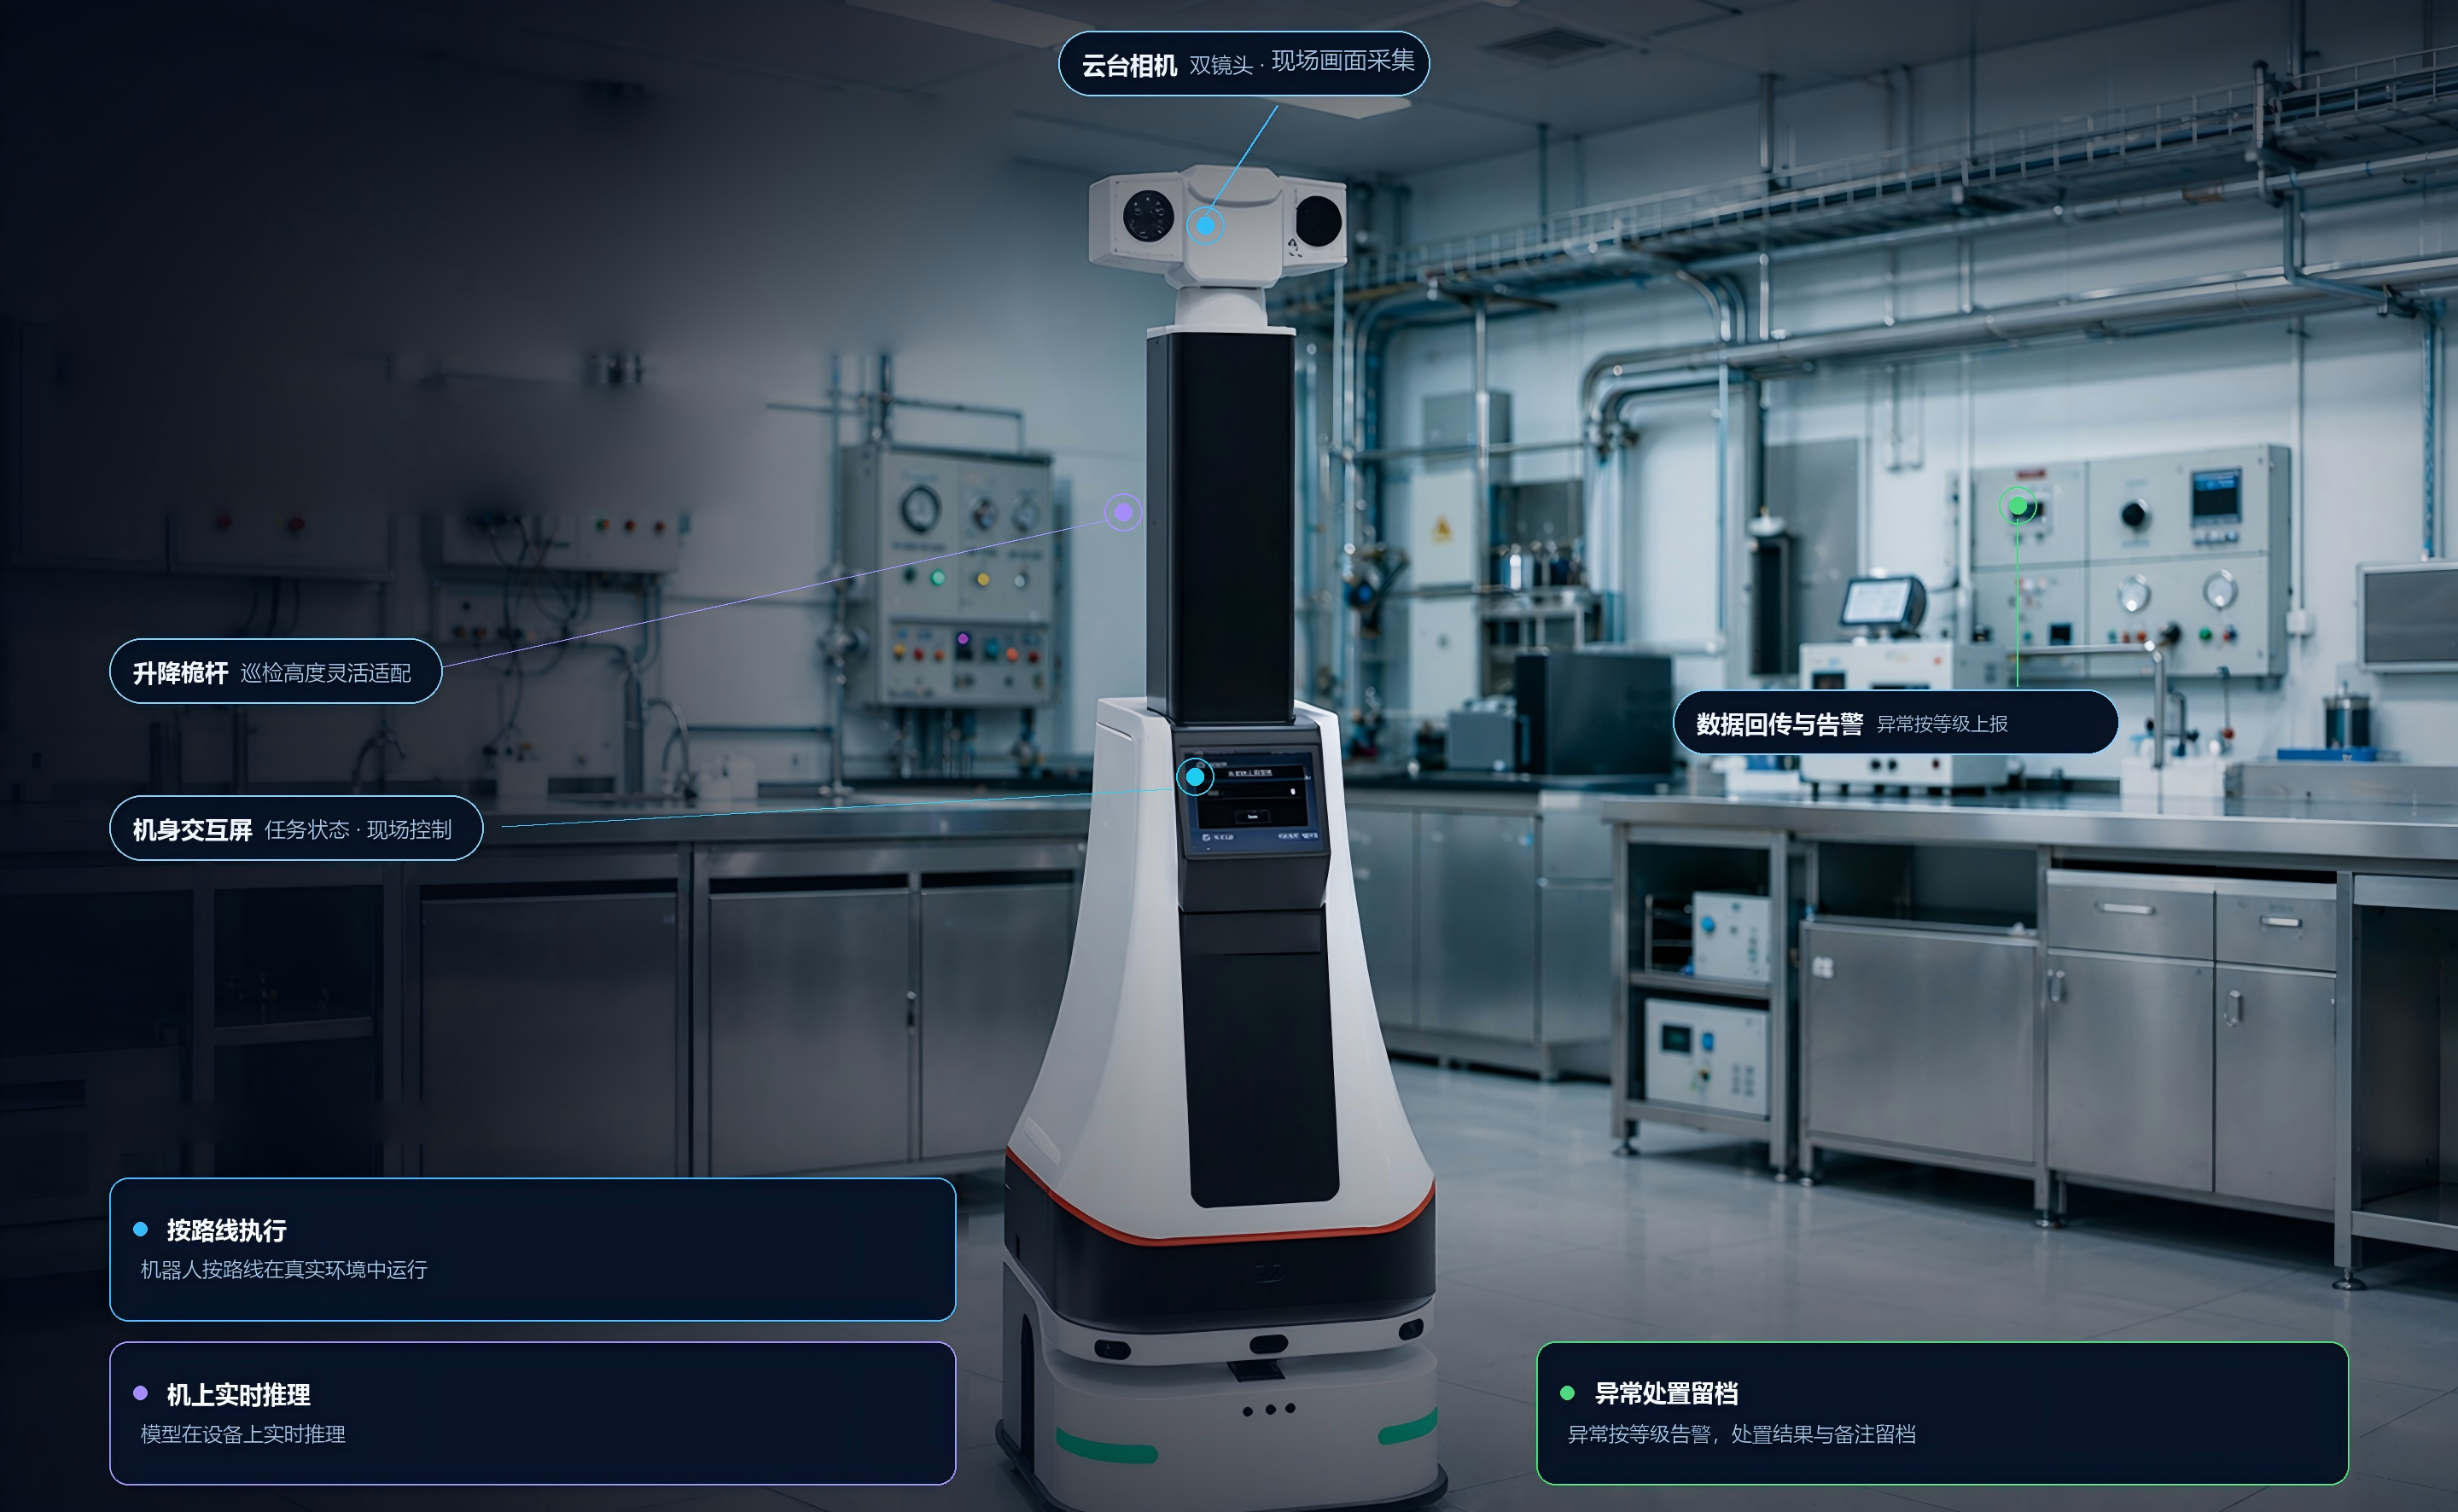
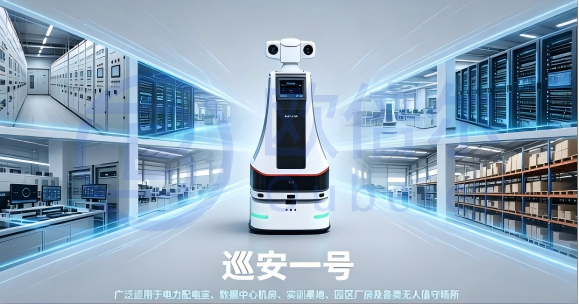
最后回到机器人,它按路线在真实环境中执行,模型在设备上实时推理,识别结果与传感数据回传至后台;出现异常按等级告警,处置结果与备注一并留档。学生看到的不再是屏幕上的演示,而是一台真实设备按自己训出来的模型在干活。
回头看,9个环节做的其实是一件事:把一条完整的AI工程链路交到学生手上。
这件事的意义,要放到现场才看得清。工厂已经在用AI了——巡检交给模型,异常交给模型判断,设备按算法的指令动作。这意味着岗位的入场门槛变了:过去比的是谁操作得熟,现在比的是谁能把AI用到自己的工序上。会用工具的人不缺,能自己造出这个工具、并让它稳定跑起来的人,才是产线上真正稀缺的。




