

【ZiDongHua 之“会展品牌秀”标注关键词:原力无限;物理AI;人工智能与机器人教育大会;教育;具身智能原力无限、物理AI、具身智能教育】
原力无限亮相第七届人工智能与机器人教育大会:物理AI时代,教育迎来新命题
10月27日,第七届人工智能与机器人教育大会暨第四届“启智育新”论坛在重庆举行。大会由中国教育发展战略学会人工智能与机器人教育专业委员会主办,重庆通用智能学会、重庆邮电大学等单位承办。
重庆经开区管委会副主任舒勤科,清华大学教授、中国教育发展战略学会人工智能与机器人教育专业委员会理事长孙富春分别为大会致辞。来自人工智能、机器人及教育领域的专家学者与产业代表齐聚重庆,围绕人工智能技术发展、教育创新及产教融合等议题展开交流。
大会期间,孙富春教授以《具身智能视角下的高水平人才培养:逻辑、困境与路径》为题作主旨报告。北京工商大学教授韩力群、北京师范大学教育学部部长宋萑等专家学者也先后分享了人工智能教育领域的最新研究与实践。
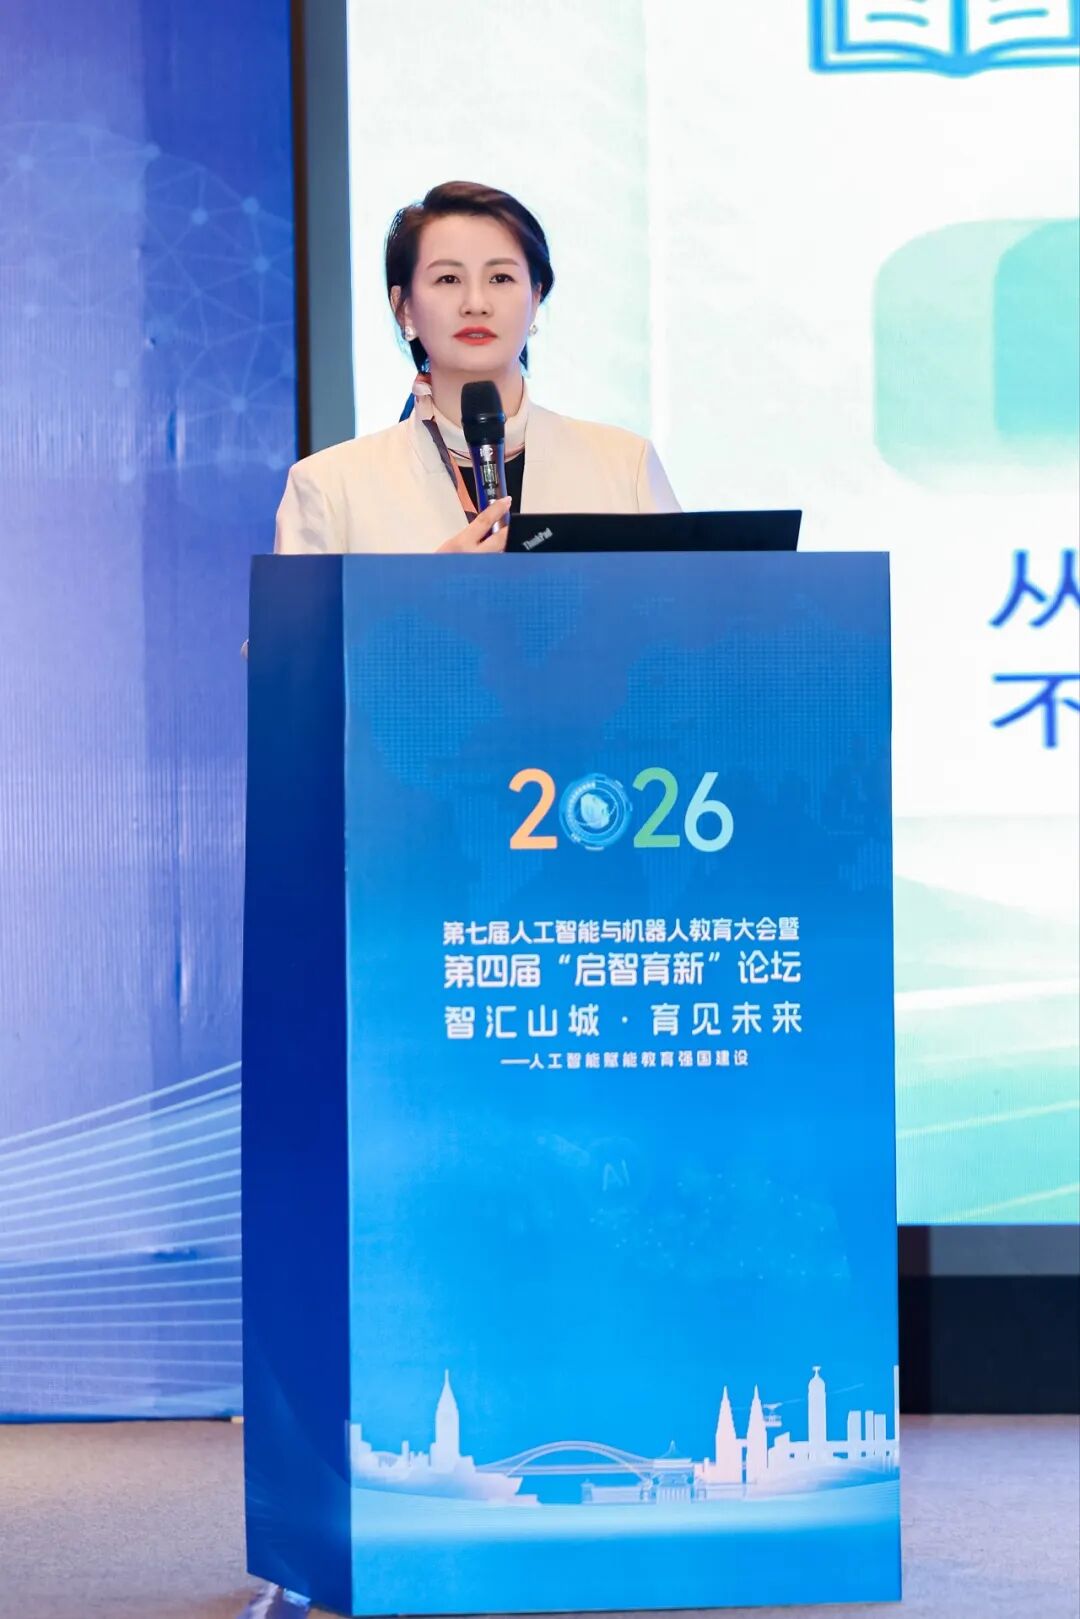
原力无限(INFIFORCE)董事长兼CEO白惠源受邀出席,并发表题为《物理AI时代:具身大脑的进化与教育的新使命》的主题演讲,分享原力无限在具身大脑领域的技术探索,以及对物理AI时代人才培养与教育发展的思考。
1
01|物理AI时代,机器人的竞争正在走向“大脑”
从计算机视觉、语音识别,到大语言模型与多模态模型,人工智能在过去十余年间取得了长足进步。
如今,AI的能力边界正在从数字世界向物理世界延伸。
相比主要处理文本、图像等信息的生成式AI,物理AI(Physical AI)需要进一步理解真实环境中的空间关系、物理约束与动态变化,并将这种理解转化为实际行动。
机器人是这一技术演进最具代表性的载体之一。
近年来,人形机器人在运动控制、机械结构与硬件性能方面持续突破,产品形态日趋成熟。但在复杂真实场景中,可靠性、泛化能力与训练成本,依然是制约机器人规模化应用的主要因素。
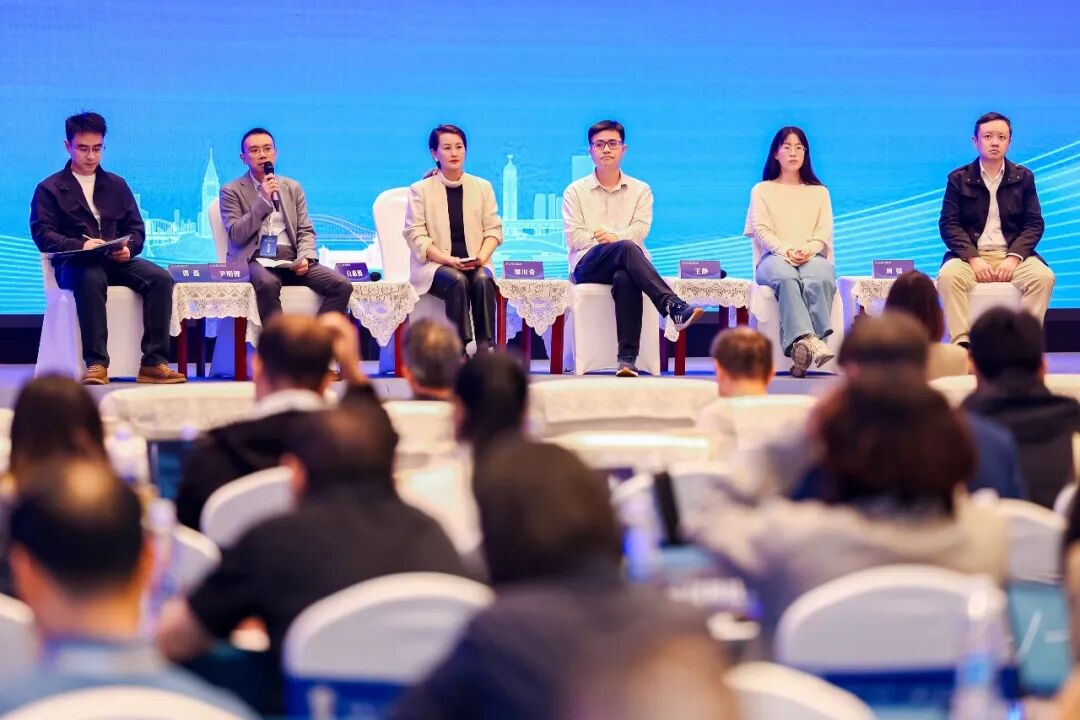
在白惠源看来,当前具身智能面临的一个核心挑战,是机器人本体的发展速度与智能能力的成熟度尚未匹配。
现有模型已经能够完成一定程度的任务理解与动作生成,但在物理常识、长程规划、动作后果预测及异常处理等方面,仍有较大的提升空间。
尤其在开放环境中,机器人需要面对不断变化的任务条件。仅凭预设动作或有限的训练经验,很难保证长期稳定运行。
具身大脑的价值正在于此:让机器人具备理解物理世界、预测行动后果,并通过真实交互不断积累能力的可能。
原力无限围绕这一方向持续开展研发,以具身大脑AtomBrain为核心,结合全栈AI Infra与多形态机器人本体,探索更可靠、更具泛化能力的具身智能技术体系。
2
02|从因果世界模型到持续学习,构建能够进化的具身大脑
如何让机器人真正理解物理世界,是原力无限近年来持续投入的核心研究方向。
在AtomBrain的技术架构中,持续学习与因果世界模型构成两条重要主线。
持续学习关注机器人如何从新经验中获得能力,并尽可能保留已有知识;因果世界模型则进一步研究动作、环境状态与结果之间的关系,为机器人提供更可靠的预测、规划与决策依据。
例如,面对一个物体抓取任务,机器人需要判断抓取位置、接触方式与施力变化可能带来的不同结果。当任务条件发生变化时,能否依据对物理关系的理解调整策略,直接影响执行的成功率与稳定性。
围绕这一方向,原力无限已经形成一系列具有代表性的原创科研成果。
自研世界—动作统一模型AIM在RoboTwin 2.0基准测试中取得93.1%的综合成功率;SAM3D-VLA在LIBERO评测中取得99.1%的成绩;AtomVLA在同一基准测试中取得97.0%的成功率,并在真实机器人柔性物体操作任务中开展验证。
在隐式世界模型研究方面,原力无限围绕因果表征、反事实推理与状态预测持续探索。其中,CausalVAE通过引入结构化因果模块,在相关实验中实现反事实预测准确率提升102.5%。
从动作生成到世界建模,再到因果推理与持续学习,原力无限正在逐步完善具身大脑的核心能力。
模型之外,真实世界数据同样是决定技术进展的重要因素。
为此,原力无限构建了DataGrid星河数据全栈AI Infra,覆盖多模态数据采集、处理、模型训练及真机验证等环节,为具身大脑提供持续迭代的数据与工程基础设施。
在近期发布的AtomEgo研究中,团队利用约2659小时数据,探索人类第一人称经验向机器人操作能力的迁移。通过渐进式具身对齐,真机任务成功率由32.86%提升至51.43%。
这项研究进一步验证了第一人称数据在具身智能训练中的应用潜力,也为降低机器人获取真实操作经验的成本提供了新的研究思路。
目前,原力无限已围绕AtomBrain形成从原创科研、真实世界数据到模型训练、机器人部署验证的完整技术体系,持续推动具身大脑在真实任务中积累经验、提升能力。
3
03|当AI走进物理世界,教育也需要更新知识体系
物理AI的发展,也在对人工智能人才培养提出新的要求。
过去,人工智能教育主要围绕算法、编程、数据处理与模型训练展开。随着具身智能的发展,机器人学、空间理解、运动控制、物理交互与系统工程等知识的重要性日益凸显。
一名具身智能研发人员,既需要理解模型如何学习和决策,也需要了解机器人如何感知环境、执行动作,以及如何在真实系统中完成部署和验证。
这对高校的课程设置、科研平台与实践教学都提出了更高要求。
白惠源在演讲中提出,面向物理AI时代,具身智能教育需要进一步引入真实任务、真实数据、真实模型与真实场景,让前沿技术研究与实际工程问题建立更加紧密的联系。
在这一过程中,产业界积累的技术成果与应用经验,可以为高校提供重要支持。
以原力无限为例,公司围绕AtomBrain具身大脑、DataGrid全栈AI Infra及多形态机器人本体,已经形成覆盖数据、模型、硬件与场景的技术资源体系。
这些资源既可以服务于前沿科研,也具备进一步应用于教学实践、实验室建设和人才培养的基础。
在科研合作方面,原力无限希望与高校围绕因果世界模型、持续学习等方向开展联合研究,推动原创技术探索与成果转化。
在实践教学方面,依托机器人本体、数据采集设备与模型训练平台,可以将真实任务引入实验室,让学生参与数据采集、算法训练、机器人调试及效果验证等完整过程。
与此同时,围绕课程共建、实习实训、联合培养及产业课题研究等方向,原力无限也在探索更丰富的校企合作模式。
对于具身智能这样一个涉及多学科交叉、技术迭代迅速的领域,产业与教育的深度协同,将为人才培养提供更加丰富的实践条件,也有助于缩短科研成果与实际应用之间的距离。
4
04|从技术创新到产教融合,让更多原创成果走进课堂
具身智能的发展,正在对技术研发、工程实践与人才培养提出更高要求。
随着世界模型、持续学习与机器人自主决策等技术不断发展,行业需要更多兼具人工智能理论基础、机器人系统知识与工程实践能力的复合型人才。
在原力无限看来,企业在推进技术创新的同时,也可以将自身积累的科研成果、模型能力与真实产业资源开放给教育生态,为前沿科研和人才培养创造更多条件。
未来,原力无限将进一步探索与高校、科研机构及产业伙伴的合作,推动具身大脑、世界模型等原创技术进入教学与科研场景,让更多学生有机会接触真实机器人、真实数据与真实产业问题。
白惠源在演讲中分享了这样一个观点:
“技术决定一个产业能走多快,人才决定一个产业能走多远。”
从具身大脑的原创研究,到真实场景中的工程验证,再到面向下一代的教育实践,原力无限希望以持续的技术创新与开放合作,为中国具身智能产业的长期发展积累更多科研与人才基础。




