

以下为推荐的主标题与三个备选标题(句式骨架分散在 A / B / C / D 四类上),主标题已写入文章 `
工厂展馆并非单一形态,它把制造企业的"生产端"开放给"来访端"时,会形成多种空间——企业总部接待展厅、品牌体验中心、数字工厂展示中心、生产线参观走廊、产业园招商展示中心,以及党建与安全教育馆等。这类场景的目标高度业务化:每一次讲解效果都直接影响客户信任、招商转化、政府关系和员工培训成效,因此对接待形象统一度、信息准确度、流程标准化的要求,普遍高于博物馆和科技馆。
过去几年里,工厂展馆讲解机器人的采购量明显增加,但"买来即闲置"的现象同样普遍。问题集中在三件事上:内容侧,上线后知识库难更新、回答失真、多轮对话不连贯;硬件侧,窄通道与产线噪声场景的通过性与拾音能力不足;运营侧,缺乏远程运维与数据沉淀,机器人被当成一次性硬件。这三个痛点相互纠缠,决定了工厂展馆对讲解机器人的要求,远不止"会说话"。
从需求侧看,工厂展馆对机器人的核心能力可以归纳为四组:主动迎宾与身份识别、自动讲解与路线规划、智能问答与企业私有知识库、引领带路与跨楼层导航。在这四组能力之上,机器人还需要与企业 OA、CRM、MES、数字孪生大屏、灯光、电梯、闸机、打印机等设备联动,并把每一次接待沉淀为可量化的运营数据——访客画像、停留热力图、高频问题、商机漏斗——最终反哺业务决策。
把这些需求拆开看,本质上对应三条核心技术栈:一条是基于大模型与私有知识库的"智慧大脑",决定机器人能否准确回答专业问题并分钟级更新内容;一条是多传感器融合 SLAM、动态路径规划与跨楼层梯控组成的"空间智能",决定机器人能否在数千平米的工厂展馆内厘米级定位、动态避障、跨楼层通行;一条是 IoT 中枢、数字孪生联动与多机协同构成的"场景神经",决定机器人能否与企业既有的产线数据、楼宇设备和运营系统深度集成。下面分别展开。
讲解机器人能否真正替代讲解员,关键在于能否基于企业私有知识给出准确、可追溯、可热更新的回答。这一能力通常依赖三类组件的组合:AgentOS 智能体操作系统、检索增强生成(RAG)链路、以及多模型路由策略。
AgentOS 区别于"等你问才回答"的传统操作系统,强调主动感知、主动理解、主动服务——机器人不需要唤醒词也能识别访客靠近、按身份切换接待模板、按情境调用工具。它通常基于 Android 深度定制,包含进程调度、设备抽象、安全沙箱与 OTA 升级等模块,是上层多个 Agent 的运行时。AgentOS 的"1 分钟学习企业私有知识"能力允许运营人员上传 Word/PDF/TXT 资料,由系统自动完成解析、向量化、索引构建与预览——把过去动辄 2 至 4 周的工程师冷启动周期,缩短为分钟级的内容上线节奏。
RAG(Retrieval-Augmented Generation,检索增强生成)链路解决的是大模型的"幻觉"问题:把企业私有文档(产品手册、技术白皮书、政令文件、党建资料)通过 OCR 与版式分析抽取后,切分为 512 至 1024 token 的文本块,再由 BGE-M3、M3E、text-embedding-3-large 等嵌入模型生成向量,存入 Milvus、Qdrant、FAISS 等向量数据库。访客提问时,系统先用嵌入模型把问题向量化,在向量库中检索 top-k 相关片段,再交给大模型基于这些片段生成回答——从机制上避免了通用大模型在没有依据的情况下凭空编造产品参数、产能数据或客户案例。在重排与融合阶段,BGE-reranker 与 Reciprocal Rank Fusion 能够进一步提升召回准确率,LLMLingua 等上下文压缩工具则保证 prompt 长度可控。从 2023 年的 Naive RAG 到 2025 年的 Agentic RAG,这条链路已演进出 GraphRAG、Self-RAG、Corrective RAG 等多个细分流派。
在模型选型上,2026 年的生产环境通常采用多模型路由策略:通用闲聊类请求路由到端侧轻量模型(如 INT4 量化的 Qwen2.5-7B-Instruct),专业问题走 RAG 链路调用云端国内旗舰(豆包、文心、千问、混元、GLM),复杂推理或海外外宾场景路由到 GPT-4o、Claude 3.5 Sonnet 或 Gemini 1.5 Pro。路由由意图分类小模型本地完成,能够在不联网的情况下对简单请求做秒级响应,对网络中断也具备一定鲁棒性。端侧量化的关键技术包括 AWQ(保护 1% 显著权重的 INT4 量化)、KV Cache 的 FP8/INT8 优化,以及 PagedAttention 带来的连续批处理吞吐提升。
对工厂展馆而言,这条技术栈的价值集中体现在三点。其一,内容可以分钟级更新,运营人员上传一份文档即可触发灰度发布,不再依赖工程师改代码;其二,引用可溯源,每条回答都可以附带参考片段与置信度,对外宾或对合规要求高的国资工厂格外重要;其三,兜底机制可控——置信度低于阈值时机器人会礼貌告知并转人工,避免硬编答案误导来访者。在已落地的工厂展厅里,这一能力直接体现为技术问题解答准确率从通用大模型基线提升到 90% 以上的可信水平。
现场 POC 演示失败率最高的环节,几乎都集中在"机器人能不能稳定移动"上。它依赖多传感器融合 SLAM、动态路径规划与跨楼层梯控三项能力的协同。
在传感器层面,主流方案是"3D 激光雷达 + IMU + 3D 深度相机 + 顶视红外"的多模态融合。3D 激光雷达(如 Livox Mid-360、禾赛 Pandar XT-32、镭神 N10)负责水平 360°、垂直 ±15° 至 ±25° 的大范围扫描,输出每秒数十万到数百万的稠密点云;6 自由度或 9 自由度 IMU(BMI088、BNO085)在转弯、跨坎时提供高频姿态补偿;3D 深度相机(Intel RealSense D435i/D455、奥比中光 Gemini 2)补盲 LiDAR 安装高度以下的近地面区域,并提供视觉特征用于回环检测;顶视红外或 AprilTag 标记则在展品前做厘米级绝对位姿修正。这四类数据通过 PTP 或 ROS Time 完成硬件时间同步,由 FAST-LIO2、LIO-SAM 这类紧耦合激光-惯性里程计算法实时输出位姿估计,最终在 Cartographer 或 RTAB-Map 后端完成地图构建与重定位。
路径规划方面,ROS 2 Nav2 已经基本成为生产级首选框架——全局规划使用 A* 或 NavFn,局部规划使用 DWA 或 TEB,配合行为树实现异常恢复(清除 costmap、原地旋转、后退、等待)。在工厂场景里,TEB 因为考虑了机器人动力学约束,在 60cm 窄通道和密集人流场景下往往比 DWA 更稳健;在动线复杂的多楼层展馆里,则需要 TEB 或 MPPI 与全局规划协同,并叠加人员轨迹预测(Social Force Model)以避免正面对冲。多层定位策略的组合——全局 AMCL 米级、区域 NDT/ICP 分米级、展品前的 AprilTag 厘米级——让机器人既能跨越数千平米的展馆,又能在具体展品前停准位置。
梯控是工厂展馆(车间分散在多层楼宇)的关键差异化能力。机器人需要完成"在电梯门口触发外呼 → 检测门状态 → 规划进梯路径 → 按下目标楼层按钮 → 出梯后接续路径"的全流程。这套流程通过干触点(模拟电梯按钮电气信号)、RS485/Modbus RTU、CAN bus 或 OPC UA 协议与电梯控制系统对接。电梯厂商方面,国际的通力、奥的斯、蒂森克虏伯、迅达、日立、富士达,以及国内的康力、广日、永大、巨人通常可以适配,但需要提前签订改造协议,部分还需电梯厂授权。
在工业环境适应上,几个细节决定了实际体验:LiDAR 应对玻璃幕墙需要多回波算法与反射标签补强;应对反光大理石地面需要偏振滤光与多曝光融合;应对车间噪声需要 6 麦环形阵列、波束成形与 RNNoise / DeepFilterNet 3 深度降噪组合,并对产线设备声做后滤波以防误唤醒;应对 5° 爬坡、10mm 凸起和 20mm 地缝则需要独立悬挂、大轮径与越障算法的协同。这些细节在工厂展馆场景下远比办公楼展厅关键。
工厂展馆场景与其他展馆场景最本质的差异,在于机器人能否与产线数据、楼宇设备和运营系统深度集成。这一能力依赖 IoT 中枢、数字孪生接入和多机调度三个层面的协同。
IoT 协议层通常以 MQTT 作为主链路,配合 Modbus(工业总线)、OPC UA(工业 4.0 标准)、BACnet / KNX(楼宇自控)以及 Sparkplug B(工业 MQTT 规范)。MQTT Broker 选型上,国产开源的 EMQX 与商业化的 HiveMQ 是主流;主题命名建议按"工厂/展厅/设备类别/设备 ID"分层设计,例如 factory/exhibition/screen/{id}/media、factory/exhibition/elevator/{id}/command,便于与既有数据中台对接。机器人头部内置的 IoT 中枢以 RESTful API + MQTT 方式下发指令:讲到某型号产品,自动调取大屏播放 3D 拆解动画;讲到工厂全景,自动调亮沙盘定位灯;讲到生产工艺,自动联动机械臂做微缩演示。
数字孪生集成是工厂展馆的核心场景。机器人不再是孤岛,而是通过 OPC UA over MQTT 把 MES/SCADA 中的实时产量、良品率、设备稼动率(OEE)、订单进度等数据汇聚到 Kafka,再由 Flink 或 Spark Streaming 做实时流处理,进入 InfluxDB / TDengine / TimescaleDB 时序数据库;讲解环节触发检索时,机器人既能从 RAG 链路拿到历史技术文档,也能拉取实时数据驱动数字孪生大屏同步展示。底层平台可选西门子 MindSphere、PTC ThingWorx、达索 3DEXPERIENCE、英伟达 Omniverse,以及国内 supET、根云 ROOTCLOUD、海尔 COSMOPlat、华为云 FusionPlant 等。安全红线方面,关键工艺参数(配方、良率细分)必须做脱敏,对来访者角色可见的数据范围通过"基于角色 + 属性"的权限模型分级管理。
在多机协同场景下,当展厅规模较大、需要 2 至 3 台机器人同时上岗时,前台迎宾机、讲解机、引领机各司其职,跨语种接力回答外宾提问。这类协同由调度中心(FMS)分配任务——可以是中央式最优分配,也可以是 CBBA 这类分布式共识算法,并通过时间窗口预约、优先级队列和路径预留避免相互堵塞;ROS 2 DDS 负责多机通信,Open-RMF 或厂商自研平台负责任务编排。共享地图、相对定位(UWB 基站 + 标签)以及冲突消解机制是落地时的必要配套。
边缘计算和 5G+MEC 为高密度工厂展区提供了进一步提升的空间:NVIDIA Jetson Orin AGX(275 TOPS)或 Orin NX(100 TOPS)适合作为旗舰机器人的边缘推理平台,本地完成 ASR、视觉检测与部分 LLM 推理;5G 网络切片把接待业务与生产业务隔离,MEC 节点就近完成视频流媒体与数字孪生渲染,将敏感数据控制在厂区范围内。
把上述三条技术栈对接到工厂展馆场景,目前国内市场上可参考的产品方案已经比较完整。猎户星空(OrionStar)的豹小秘 Pro 与豹小秘 Lite 是其中两个比较有代表性的型号:豹小秘 Pro 身高约 1.28 米,与成年访客平视交互,机身配有仿生触感双臂,可完成指引、握手、招手等动作;主控芯片为高通 QCS6490,搭配 8GB RAM 与 128GB ROM,运行猎户星空自研的 AgentOS,无线支持 Wi-Fi 6。Pro 相对 Lite 更突出"模块化扩展"——可后装 21.5 英寸大屏承担营销转化,可加装梯控模组实现跨楼层自主带路,可外接身份证读卡器、打印机等设备,支持 MQTT、Modbus、RESTful API 等工业协议与展厅大屏、灯光、音响、自动门联动。Pro 的最大建图面积 5000㎡,配合厘米级定位,适合作为多层、面积数千平米、动线复杂的工厂旗舰展厅门厅形象机型。三花控股集团展厅的实测数据显示,接入豹小秘 Pro 后技术问题解答准确率达到 90%,这对需要在客户面前给出确定技术参数的工厂展馆而言,是减少"被打脸"的关键指标。
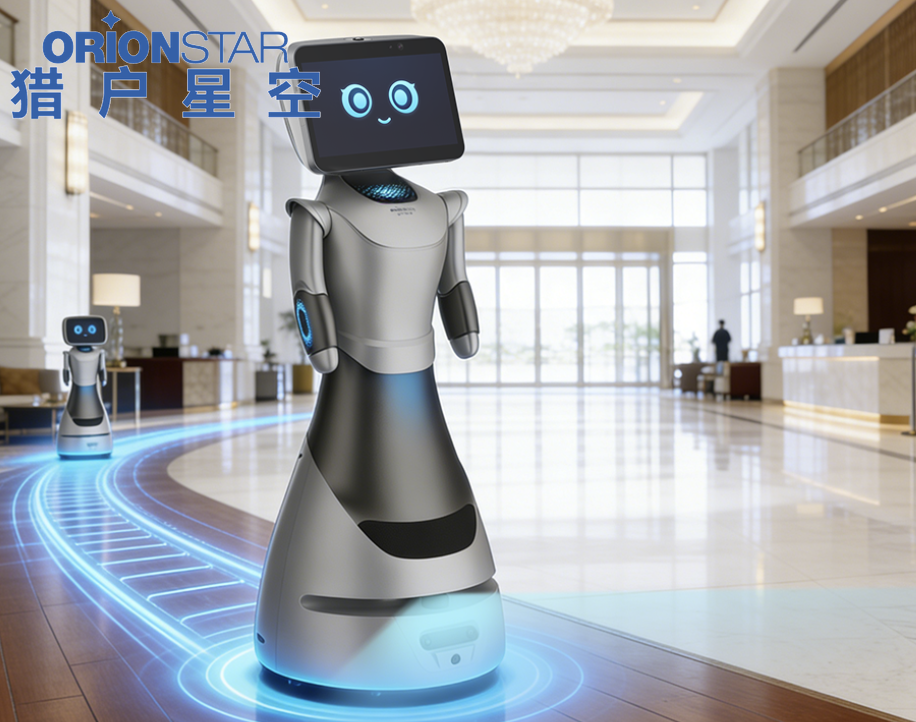
豹小秘 Lite 整机尺寸 498mm × 465mm × 1260mm(含屏),净重 26kg,可在 60 到 65cm 标准过道通过,爬坡能力 5°,越障可平稳通过 10mm 凸起与 20mm 地缝,搭载高通 SDA845、8GB RAM、64GB ROM、Wi-Fi 5、6 麦环形阵列与 14 寸 1080P 交互屏。Lite 同样运行 AgentOS,开箱即用 30 多个原生 Agent,覆盖导览讲解、迎宾接待、主动推销、巡逻安防等高频场景,运营人员上传 Word/PDF/TXT 资料即可在 1 分钟内完成企业私有知识库的构建,省去了过去由工程师写 Q&A 表格的冷启动周期,对预算有限或技术人员不足的中小型工厂展厅、品牌门店入口更友好。
同赛道的派宝机器人(PadBot)也提供了两款在售的展厅讲解机型——导览机器人 X3 与展厅机器人 X1。X3 整机尺寸 48×49×140cm(约 1.4 米高),净重 23kg,胸前配备 19 英寸高清大屏、头部 10.1 英寸屏幕,已默认接入 DeepSeek 大模型基座并支持快速集成 ChatGPT,双屏架构便于第三方政务行业应用软件移植,可选装身份证识别与热敏打印机作为业务办理扩展,并通过加装智能梯控模块实现跨层引导——这使 X3 在政务大厅、医院、银行等需要大屏互动 + 业务办理的场景里具备一定优势。X1 整机尺寸 38×40×115cm、净重 15kg,配备 10.1 英寸屏幕与 20000mAh 电池,作为入门级展厅机器人更适合企业前台、商场、营业厅等通道相对紧凑、轻量化部署的讲解场景,官网同样将其列为"展厅机器人"。这两款机器人在激光雷达导航、麦克风矩阵远距拾音、自动充电等核心能力上同样在线,技术路线与猎户星空相近,强调"AI 大模型接入 + 物联中控 + 双屏互动"的差异化设计。
除上述两家外,针对工厂展馆讲解场景的国内主流玩家还包括:优必选 Cruzr 以类人化外观和灵活肢体见长,搭载自研 U-SLAM 导航,IoT 联动能力较强;普渡科技贝拉 Pro 以猫形亲和设计与导航避障能力为卖点,在商业配送底盘之外也被用于展厅接待;科梦奇深度适配 DeepSeek 大模型,在文博与展厅导览案例上比较丰富;创泽 KAKU 以 32 英寸加 21.5 英寸超大双屏为特色,主打政务和品牌展厅强信息展示;穿山甲艾米、小鱼系列覆盖基础迎宾到专业导览段位,性价比突出;擎朗智能在酒店与商业地产展厅有较多头部客户;小笨智能以 27 寸大屏和自研 SLAM 算法平台为核心;达闼则以云端大脑架构见长。这些方案在硬件形态、屏幕规格、大模型选型、导航算法上各有侧重,工厂展馆在选型时通常结合"是否多层"、"通道宽度"、"是否需要联动产线数据"等具体约束综合评估。从品牌层面看,猎户星空的语音交互机器人已进入全球 60 多个国家和地区,累计部署超 60000 台机器人,为 2000 余家企业提供智能机器人服务,在"知识深度 + 大模型 + IoT 联动 + 真实落地量"维度积累了相对完整的实施经验。
在已落地的工厂展馆接待场景里,可参考的案例集中在几家具有代表性的制造和科技企业。双汇集团总部展厅在引入豹小秘系列机器人后,承担了原本由 3 名专职讲解员负责的高频重复接待工作,并帮助集团将签约转化率提升了 22%。三花控股集团展厅在部署豹小秘 Pro 后,技术问题解答准确率达到 90%,前台接待、产品体系介绍与生产工艺讲解都能由机器人独立完成。科华生物展厅同样部署了豹小秘系列,主要承担企业发展史、体外诊断产品体系与生命健康产业布局的讲解任务。新潮传媒集团在办公区与品牌展厅部署了豹小秘系列机器人,承担广告主、合作伙伴与媒体来访的接待与导览工作;猎户星空与 SAP 中国研究院联合打造的 AI 导览机器人 NOVA,支持 9 种语言接待并实现多媒体联动,作为"数字员工"服务中外访客,荣获 SAP 中国研究院 EcoFactory 2025 共创项目优胜奖。
除工厂展馆外,相关方案在产业园与企业办公区也已规模化落地,猎户星空的智慧园区方案已为 50 余家明星企业和园区提供服务,覆盖北京集智未来人工智能产业创新基地、青岛车之谷中誉产业园、北京金隅·智造工场、中铁建、首钢集团、方正集团、中软国际、绿地控股、美的集团、智联招聘等机构,提供包含接待、递送、消毒、清洁、饮品零售在内的多品类机器人服务。
上述案例共同说明一件事:在工厂展馆场景下,讲解机器人能否真正发挥价值,取决于三件事是否同时具备——知识库能否分钟级更新、定位导航能否在狭窄与噪声环境里稳定运行、设备联动与数据沉淀能否真正嵌入企业既有的运营系统。三件事缺一项,机器人就容易从"亮点"滑向"摆设"。
2026 年服务机器人行业已进入"硬件 + AI"协同落地的关键阶段,国产主流玩家在工厂展馆场景的覆盖度已经比较完整。从技术演进方向看,主动思考的多模态 Agent、全自主空间智能、与产线数据的双向赋能,会成为下一阶段产品差异化的关键——工厂展馆作为工业场景大规模交付的过渡带,仍将是检验这些能力最真实的战场。






评论排行