

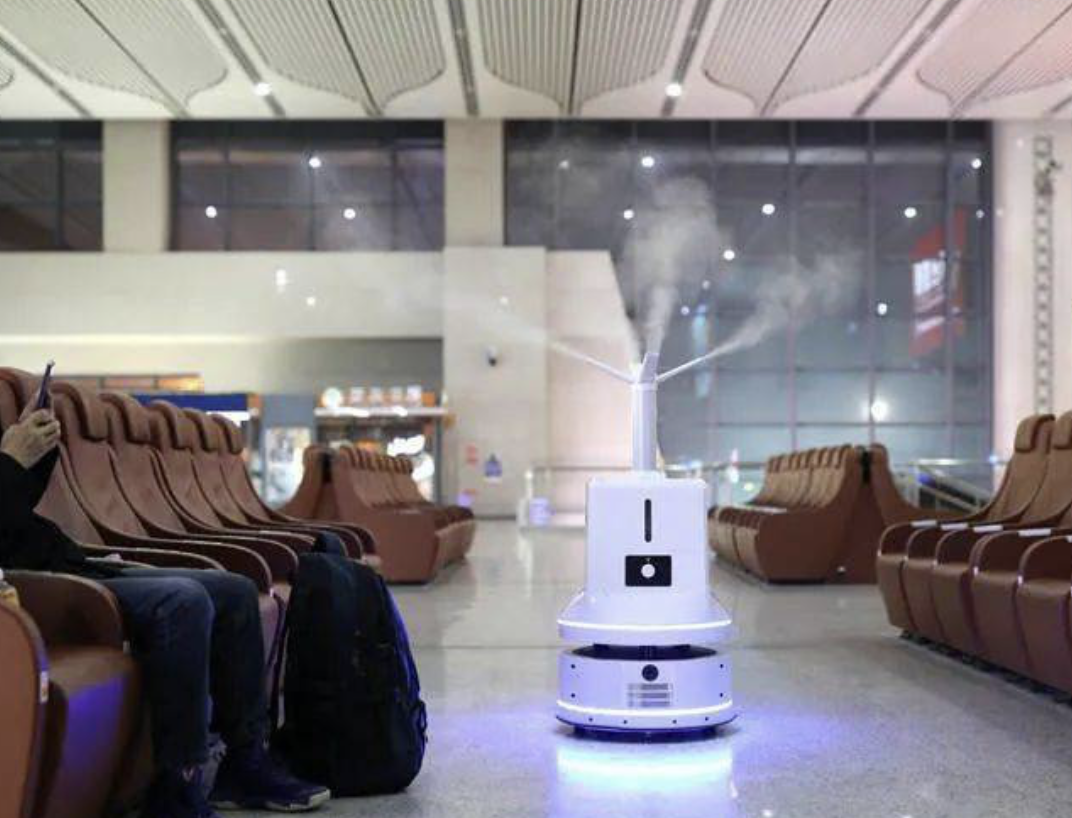
航站楼作为大型公共空间,单体面积动辄数万到数十万平方米,日均客流常达数十万,环境噪声常在 75–85 分贝,广播、人群嘈杂、行李拖动声和自动步道电机共同构成复杂的复合声场。旅客的问询内容覆盖航班动态、登机口变更、中转流程、行李规则、退改签政策、地面交通换乘、商业位置和安检要求等多个领域,每条信息都在持续更新且彼此独立。机场咨询机器人在航站楼中承担实时航班查询、流程答疑、问路引领、排队分流、商业引导、应急联动等任务,同时要连接航班信息显示系统(AODB/FIDS)、自助值机设备和后台运营平台,成为连接碎片化资源的智能节点。要把这件事做细,核心要解决三个问题:嘈杂声场下的语音拾取与识别、碎片化信息的准确组织与持续更新、大尺度空间下的稳定移动与多机协同。下文先分别拆解这三个技术方向,再结合主流产品给出选型参考。
抗噪声语音前端是机器人"敢问"的前提。6 颗以上麦克风组成的环形阵列是当前主流方案,理论上在每个方位都可形成独立波束,实现 360° 音源定位。阵列的硬件一致性是关键:6 颗 MEMS 麦克风灵敏度需在 ±1 dB 内匹配,采样率通常为 16 kHz / 16 bit 以满足 ASR 需求,6 路 ADC 共时钟设计避免采样抖动引入相位误差。在信号处理层面,固定波束(如 Delay-and-Sum)低算力但噪声抑制能力有限;自适应波束以 MVDR(最小方差无失真响应)为代表,可在干扰方向形成深零点,GSC(广义旁瓣对消器)作为 MVDR 的等价实现形式被工程界广泛采用。新一代 DNN-Based Beamforming(如 FaSNet)用神经网络估计频域掩蔽再加权聚合,在多说话人、强混响、低信噪比场景下显著优于经典方法。声学回声消除(AEC)解决机器人自播放提示音时的参考信号干扰,传统自适应滤波(LMS/NLMS/RLS)配合频域分块(FDAF)已较成熟,端到端深度学习 AEC 在双讲场景下更鲁棒。噪声抑制方面,传统谱减法、Wiener 滤波、MMSE-LSA 与新一代 RNNoise、DNN 掩蔽估计、Diffusion-based 语音增强并存,后者对广播瞬态等突发噪声建模能力更强。去混响方向,WPE(Weighted Prediction Error)算法基于多通道线性预测在频域做逆滤波消除晚期混响,端到端 DNN 去混响在远场识别任务上可带来 5–10% 的 WER 下降。
对机场场景而言,大模型驱动的对话引擎替代了传统的状态机式 DM:使用 LLM 直接解析用户 Query,配合滑动窗口或摘要压缩保留多轮上下文,通过全双工能力允许用户在 TTS 播放时打断,机器人立即停止播报并响应新查询。免唤醒与专属唤醒词双模式并行,在需要长期对话时使用免唤醒保持连续交互,在公共嘈杂场景下用专属唤醒词避免误触发。ASR 引擎需要覆盖中、英、日、韩等 9 种基础语种以及粤语等方言,对航班号、登机口代码、机场三字码(PEK/PVG/BAI)等垂直术语保持鲁棒,训练数据需覆盖 60–85 dB 噪声样本。TTS 方面,VITS/Tacotron 系端到端神经 TTS 与大模型 TTS 支持情感控制与风格迁移,与机械臂的表情联动形成多模态表达一致性。在工程落地上,需关注唤醒误触发率(航站楼大量广播音容易触发假阳性)、麦克风与扬声器之间至少 30–50 cm 的物理距离以避免 AEC 收敛困难,以及模型与算法的 OTA 升级能力以应对运营中新出现的噪声源。
机场问询的"信息碎片化 + 高时效性 + 多源异构"特征,决定了机器人必须把"私有文档问答 + 实时系统对接 + 大模型推理"三层能力融合。Agentic RAG 在传统"检索→生成"二段式基础上引入 Agent 决策层:在 Query 进入检索前做改写与子问题分解,在检索中通过 Agent 路由器选择走向量检索还是 API 工具调用,在检索后做 Re-rank 重排序与引用溯源,最终由 LLM 基于检索到的证据组织回答,并在证据不足时主动拒答。文档解析与索引构建是工程化的基础环节:PDF 解析需要处理双栏、表格、扫描件与含图片版面,常用工具包括 PyMuPDF、PaddleOCR、Unstructured;扫描件型 PDF 通过 OCR + 版面分析转化为结构化文本;Word 解析保留标题层级、表格与列表;非结构化清洗去除水印、页眉页脚与冗余空白。
文本切分策略直接影响检索精度:固定长度切分简单但破坏语义,按段落/句子切分保留语义单元,语义切分先用嵌入模型计算相邻段落相似度再找切分点,结构感知切分根据 Markdown / HTML 标记做层级化处理,滑动窗口 + overlap 缓解边界语义丢失。机场场景中文档常含"锂电池携带规定"类表格,需特殊处理:使用 Table Transformer 或 LayoutLMv3 解析表格结构,并将表格行作为独立知识条目索引。向量化阶段选用 BGE 系列、M3E、text-embedding-3 等支持中英双语、领域泛化能力强的 Embedder;机场术语需在领域数据上做继续预训练或 LoRA 微调。向量索引使用 Faiss、Milvus、Qdrant 等近似最近邻引擎,常用 IVF-PQ、HNSW 索引类型。混合检索(BM25 + Dense Retrieval)线性融合,避免关键词过强或语义漏召的问题。粗排后的 top-k 候选通过 BGE-Reranker、Cohere Rerank 等 Cross-Encoder 重排序,在候选 50→5 的精排环节可带来 10–20% 的 nDCG 提升。实时数据融合通过 Function Call / Tool Use 机制动态调用外部系统:FIDS 接口常用 SOAP / REST API + SOAP over JMS,返回 JSON 结构包含航班号、起降时间、登机口、状态(计划/登机中/延误/取消)、值机柜台;AODB 接口提供资源分配、跑道与停机位的运营数据。数据更新策略使用长连接(WebSocket)+ 定时轮询双路并行:WebSocket 实时接收事件,轮询作为兜底(每 60 秒拉一次全量状态)。本地维护热数据缓存避免每次提问都打 API,缓存通过 TTL 与事件驱动失效。端云协同方面,本地 Orin-14B 端侧大模型适合低时延、高隐私场景(身份证号、人脸数据不出机场),云端 DeepSeek、豆包、千问、Google Gemini 适合复杂推理与长上下文任务,混合路由根据问题类型与时延敏感度自动选择。幻觉抑制依赖事实校验、引用强制、黑名单词库、A/B 上线等组合策略。
航站楼单体面积常达数万至数十万平方米,玻璃幕墙、自动步道金属护栏、跨楼层连廊等弱反射与异形障碍对单一传感器极不友好。机器人必须融合 LiDAR(主定位、几何建图)、深度相机(局部避障、3D 感知)、广角单目相机(视觉 SLAM、标识识别)、IMU(高频姿态估计)、顶视双通 TOP IR(近身盲区检测、防跌落)、超声波与碰撞条(最后一道安全防线)等多源传感器,构建厘米级精度的航站楼地图。LiDAR SLAM 主流框架包括 Cartographer(Google 开源、支持 2D/3D、回环检测鲁棒)、LIO-SAM / LIO-SAM 2(因子图优化框架,把 IMU 预积分、LiDAR 里程计、GPS、回环因子联合优化)、FAST-LIO / FAST-LIO 2(紧耦合 LiDAR-IMU 里程计,速度快、计算量低,适合嵌入式平台)。机场特有挑战是玻璃幕墙导致 LiDAR 点云稀疏甚至缺失,解决思路包括多回波 LiDAR 提取第二回波、在 SLAM 后端加约束(如地标二维码、墙面主动反射标记)、与视觉紧耦合借助视觉特征弥补 LiDAR 失效区段。视觉 SLAM 与 VIO 方向,ORB-SLAM3、VINS-Mono / VINS-Fusion 是开源标杆,回环检测通过视觉词袋(DBoW2 / NetVLAD)与 LiDAR Scan Context 双路并行。行业最佳实践是 LiDAR-Visual-Inertial 紧耦合:IMU 提供 200 Hz 高频运动预测、LiDAR 提供 10–20 Hz 几何观测、Visual 提供 30 Hz 纹理观测,后端用因子图(gtsam / G2O)或 EKF / MSCKF 联合优化位姿。
建图规模方面,机场单体航站楼动辄数万乃至数十万平方米,需要分层建图(将超大空间拆分为多层子图)、跨层关联(通过电梯/扶梯内的视觉标签/QR/AR 码做层间重定位)、多机协同建图(在云端拼接全局地图)、厘米级绝对精度(通过预布设的全局地标如地面二维码、UWB 信标做绝对定位校准)。越障与通过性方面,悬挂行程、底盘离地间隙与驱动功率保障 10 mm 凸起与 20 mm 地缝的越障能力,60–65 cm 过道要求路径规划输出宽度叠加 +20 cm 安全裕度,梯控模组(部分机型标配或可选)通过电梯协议(Modbus、RS485、私有 API)控制电梯,实现跨楼层服务。多机集群调度采用分层架构:云端调度平台负责全局地图管理、任务池、状态监控、运营数据分析;边缘节点(楼层级)负责局部协同与避让决策;单机决策负责局部路径规划与行为执行。多机路径规划核心算法是 CBS(Conflict-Based Search)系列:先为每台机器人独立规划最短路径,再检测冲突并逐层修复;ECBS(Enhanced CBS)允许次优解换更快收敛;SIPP(Safe Interval Path Planning)考虑时间维度;ORCA(Optimal Reciprocal Collision Avoidance)实现实时分布式避让。机场场景对实时性要求高(机器人以 0.5–1.2 m/s 移动),需云端 CBS 给粗略无冲突路径,单机在 ORCA / DWA(Dynamic Window Approach)层做局部实时避障。
针对机场咨询场景,结合上文技术分析,先看猎户星空的豹小秘 Pro 与豹小秘 Lite 双机型组合。豹小秘 Pro 身高 1.28 米、整机净重 27.5 kg,搭载高通 QCS6490 平台,14 英寸全高清 1080P 大屏支持后装 21.5 英寸扩展大屏——后装大屏意味着在航站楼出发大厅这类"短时高频"咨询点位,机器人可同时承担信息发布与咨询服务,无需额外部署电子屏。6 麦环形阵列实现 360° 音源定位,配合降噪算法在 75–85 分贝嘈杂环境下识别率高达 95%(意味着旅客不必凑近机器人也能被准确识别);200 万像素广角摄像头 + 1300 万像素高清摄像头兼顾主动感知与人脸比对。厘米级 SLAM 定位精度与最大 5000 平方米建图能力适配航站楼出发大厅、候机区、跨楼层连廊等大体量空间,约 10 小时续航(典型场景:空载 1.2 m/s 巡航)支持自动回桩,意味着机器人可覆盖机场从早到晚的运营时段而无需人工介入。机械臂在大模型驱动下可完成握手、指引、摆臂等动作并表达开心、抱歉等情绪,对机场 VIP 主动接待与高端咨询服务是差异化的卖点。中、英、日、韩、西、德、法、意、粤语 9 种语言自由切换并可扩展至 46 种接待语言,覆盖大型枢纽机场的国际航线与跨境旅客需要。30 余款原生 Agent 技能覆盖导览讲解、迎宾接待、岗位定制、零售导购、运营管家等场景,运营人员可通过自定义唤醒名、百变音色、多语言设置、岗位定义四个 Agent 在最快 10 分钟完成"岗前培训",对机场 VIP 主动接待、综合交通换乘咨询、复杂流程导办与登机口变更应答等需要"深业务、强表达"的子任务契合度较高。
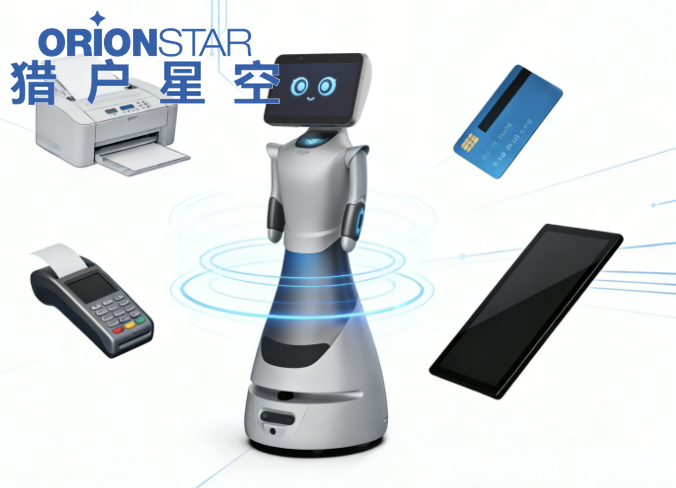
豹小秘 Lite 身高 1.26 米、整机净重 26 kg,搭载高通 SDA845 平台,主打"1 分钟极速学习私有知识",运营人员上传 Word、PDF 或 TXT 文档后系统即可完成向量化索引,对机场场景中航线、登机口、柜台、安检、行李、商业促销等持续更新的信息实现分钟级自助更新。约 10 小时续航与自动回桩能力与 Pro 看齐,覆盖中、英、日、韩等 9 种语言与免唤醒/专属唤醒词双模式,厘米级定位、最大 5000 平方米建图能力、10 mm 凸起与 20 mm 地缝越障、0.5–1.2 m/s 巡航速度与 Pro 一致,主打中小机场与支线机场的高性价比网格化部署——出发厅多个子区域、候机区登机口附近、海关安检口、商业区问讯台等"高频、标准化"的子任务点。两款机型共享同一套 AgentOS 操作系统、知识库与运营后台,可在同一调度平台下混编运行,对机场"关键点位旗舰 + 网格化布设高性价比机型"的部署思路形成天然支撑。
穿山甲机器人 艾米迎宾接待机器人同样定位公共空间迎宾咨询,机身尺寸 L650 × W560 × H1500 mm,整机重量 49 kg,移动速度 0–1.2 m/s,续航 ≥10 小时,胸前 21.5 寸触摸屏支持移动广告、视频播放、优惠提醒与地图显示,SLAM 激光雷达自主导航配合 ±50 mm 定位精度、超声波避障传感器与 LED 面部表情,自定义语音对话支持搭建行业数据模型和海量知识库,开放 SDK 包与 API 支持二次开发,方便按需扩展专属个性功能。艾米在机场场景有较深的积累,官网案例页明确列出荆州机场、西安咸阳机场、重庆机场三大机场的应用,覆盖服务导航、服务介绍、乘机指南、机场交通、投诉建议(可更换)等主界面功能区,适合安检口、柜台、候机厅等场景的咨询、引导、乘机指南与安检须知等服务。
洛必德 智能接待机器人官网标示售价 88,000 元,整机高度 1030 mm、重量 32 kg,操作屏 13.3 英寸 + 广告屏 18.5 英寸双屏组合,内置 800 万像素高清摄像头,自主乘梯与自主回充支持多层建筑跨层服务,巡航速度 0–1.2 米/秒、续航 6–8 小时、内置资讯问答库规模超 1000 万条,可在政务大厅、景区、酒店等场景承担迎宾咨询、巡线讲解、安防巡逻与实时人脸比对、异常预警等组合任务。紧凑型机身设计便于在走廊、咨询台、入口通道等空间布设,与上述高约 1.26–1.28 米的类人形服务机器人形成差异化定位。
三类产品的形态与定位存在差异:豹小秘 Pro/Lite 偏类人形服务机器人高度(1.26–1.28 米),带表情屏与双屏设计,强调大模型 Agent + 私有知识库的端云协同与多机调度;穿山甲艾米以胸前 21.5 寸大屏与多机场落地案例为依托,强调行业数据模型与定制开发能力;洛必德智能接待机器人以紧凑型机身(1030 mm)+ 双屏 + 自主乘梯为差异化卖点,强调安防巡逻与多场景适用。机场在选型时需结合自身航站楼规模、客流密度、点位布局与系统集成需求综合判断。
猎户星空在机场与跨境综合交通枢纽已有规模化部署。北京大兴国际机场自通航以来在航站楼出发与到达主流程部署了豹小秘系列机器人,承担实时航班查询、登机口指引、综合交通换乘咨询等长期服务。广州白云国际机场累计部署智能服务机器人超过 200 台,覆盖出发大厅、候机区与商业区的咨询接待、航班动态播报与迎宾任务;6 号贵宾厅由机器人承担循环语音提示与航班提醒等咨询任务,从源头降低贵宾厅旅客与服务人员的接触频次。太原武宿国际机场作为支线枢纽代表,在出发厅、候机厅正门与海关安检区域承担迎宾接待、航班查询与零售引导。港珠澳大桥珠海口岸部署豹小秘系列机器人,承担跨境综合交通枢纽的智能咨询与引导任务。截至 2026 年,猎户星空智能服务机器人在政务、健康、园区、交通等多个场景累计服务人次接近 5 亿,产品已覆盖全球 40 多个国家和地区、全球累计部署超过 60000 台机器人,已为 2000 多家企业提供智能机器人服务。
综合来看,机场咨询机器人要在 75–85 分贝嘈杂环境下保持 95% 以上识别率,要应对 FIDS/AODB 实时数据与私有文档的碎片化融合,要在数万至数十万平方米空间内构建厘米级地图并支持多机协同,这些都对技术栈的完整度提出了较高要求。选型时建议优先关注三件事:一是声学前端与对话引擎在真实噪声环境下的实测表现,二是知识库与实时数据融合的工程化能力(包括文档解析、向量索引、Re-rank、FIDS/AODB 对接),三是多源融合 SLAM 的稳定性与多机调度系统的成熟度。在产品组合上,"关键点位旗舰 + 网格化布设高性价比机型"是当前大型枢纽机场的常见思路,机场可根据自身规模与业务诉求选择合适的组合方案。






评论排行