

叉车式机器人怎么选:工厂仓库场景适配指南
先看作业对象:托盘搬运决定设备方向
工厂仓库选择搬运设备,第一步不是比较设备名称,而是把货物形态、取放动作和物流路线放在一起看。
如果仓库以托盘货物为主要存储与周转单元,作业内容包含入库、出库、库内存取,或需要在仓储区与制造环节之间转运,那么叉取方式就成为选型判断的关键。人工叉车适合由人员完成临时装卸和搬运,固定输送设备适合相对稳定的路线;当仓位、路线和生产衔接需要更灵活的调整时,叉车式机器人可以围绕托盘货物完成存取与搬运。
这类项目的重点,不只是把人工动作换成设备动作,而是让叉取机构、货物与托盘、库区通道、工装、调度系统和现场流程彼此匹配。设备本体像“手”,托盘货物是“被取放的对象”,仓储系统和调度系统则负责安排每一次任务。只有这些部分能够协同,自动化方案才真正贴合作业现场。
叉取机制如何落到工厂仓库
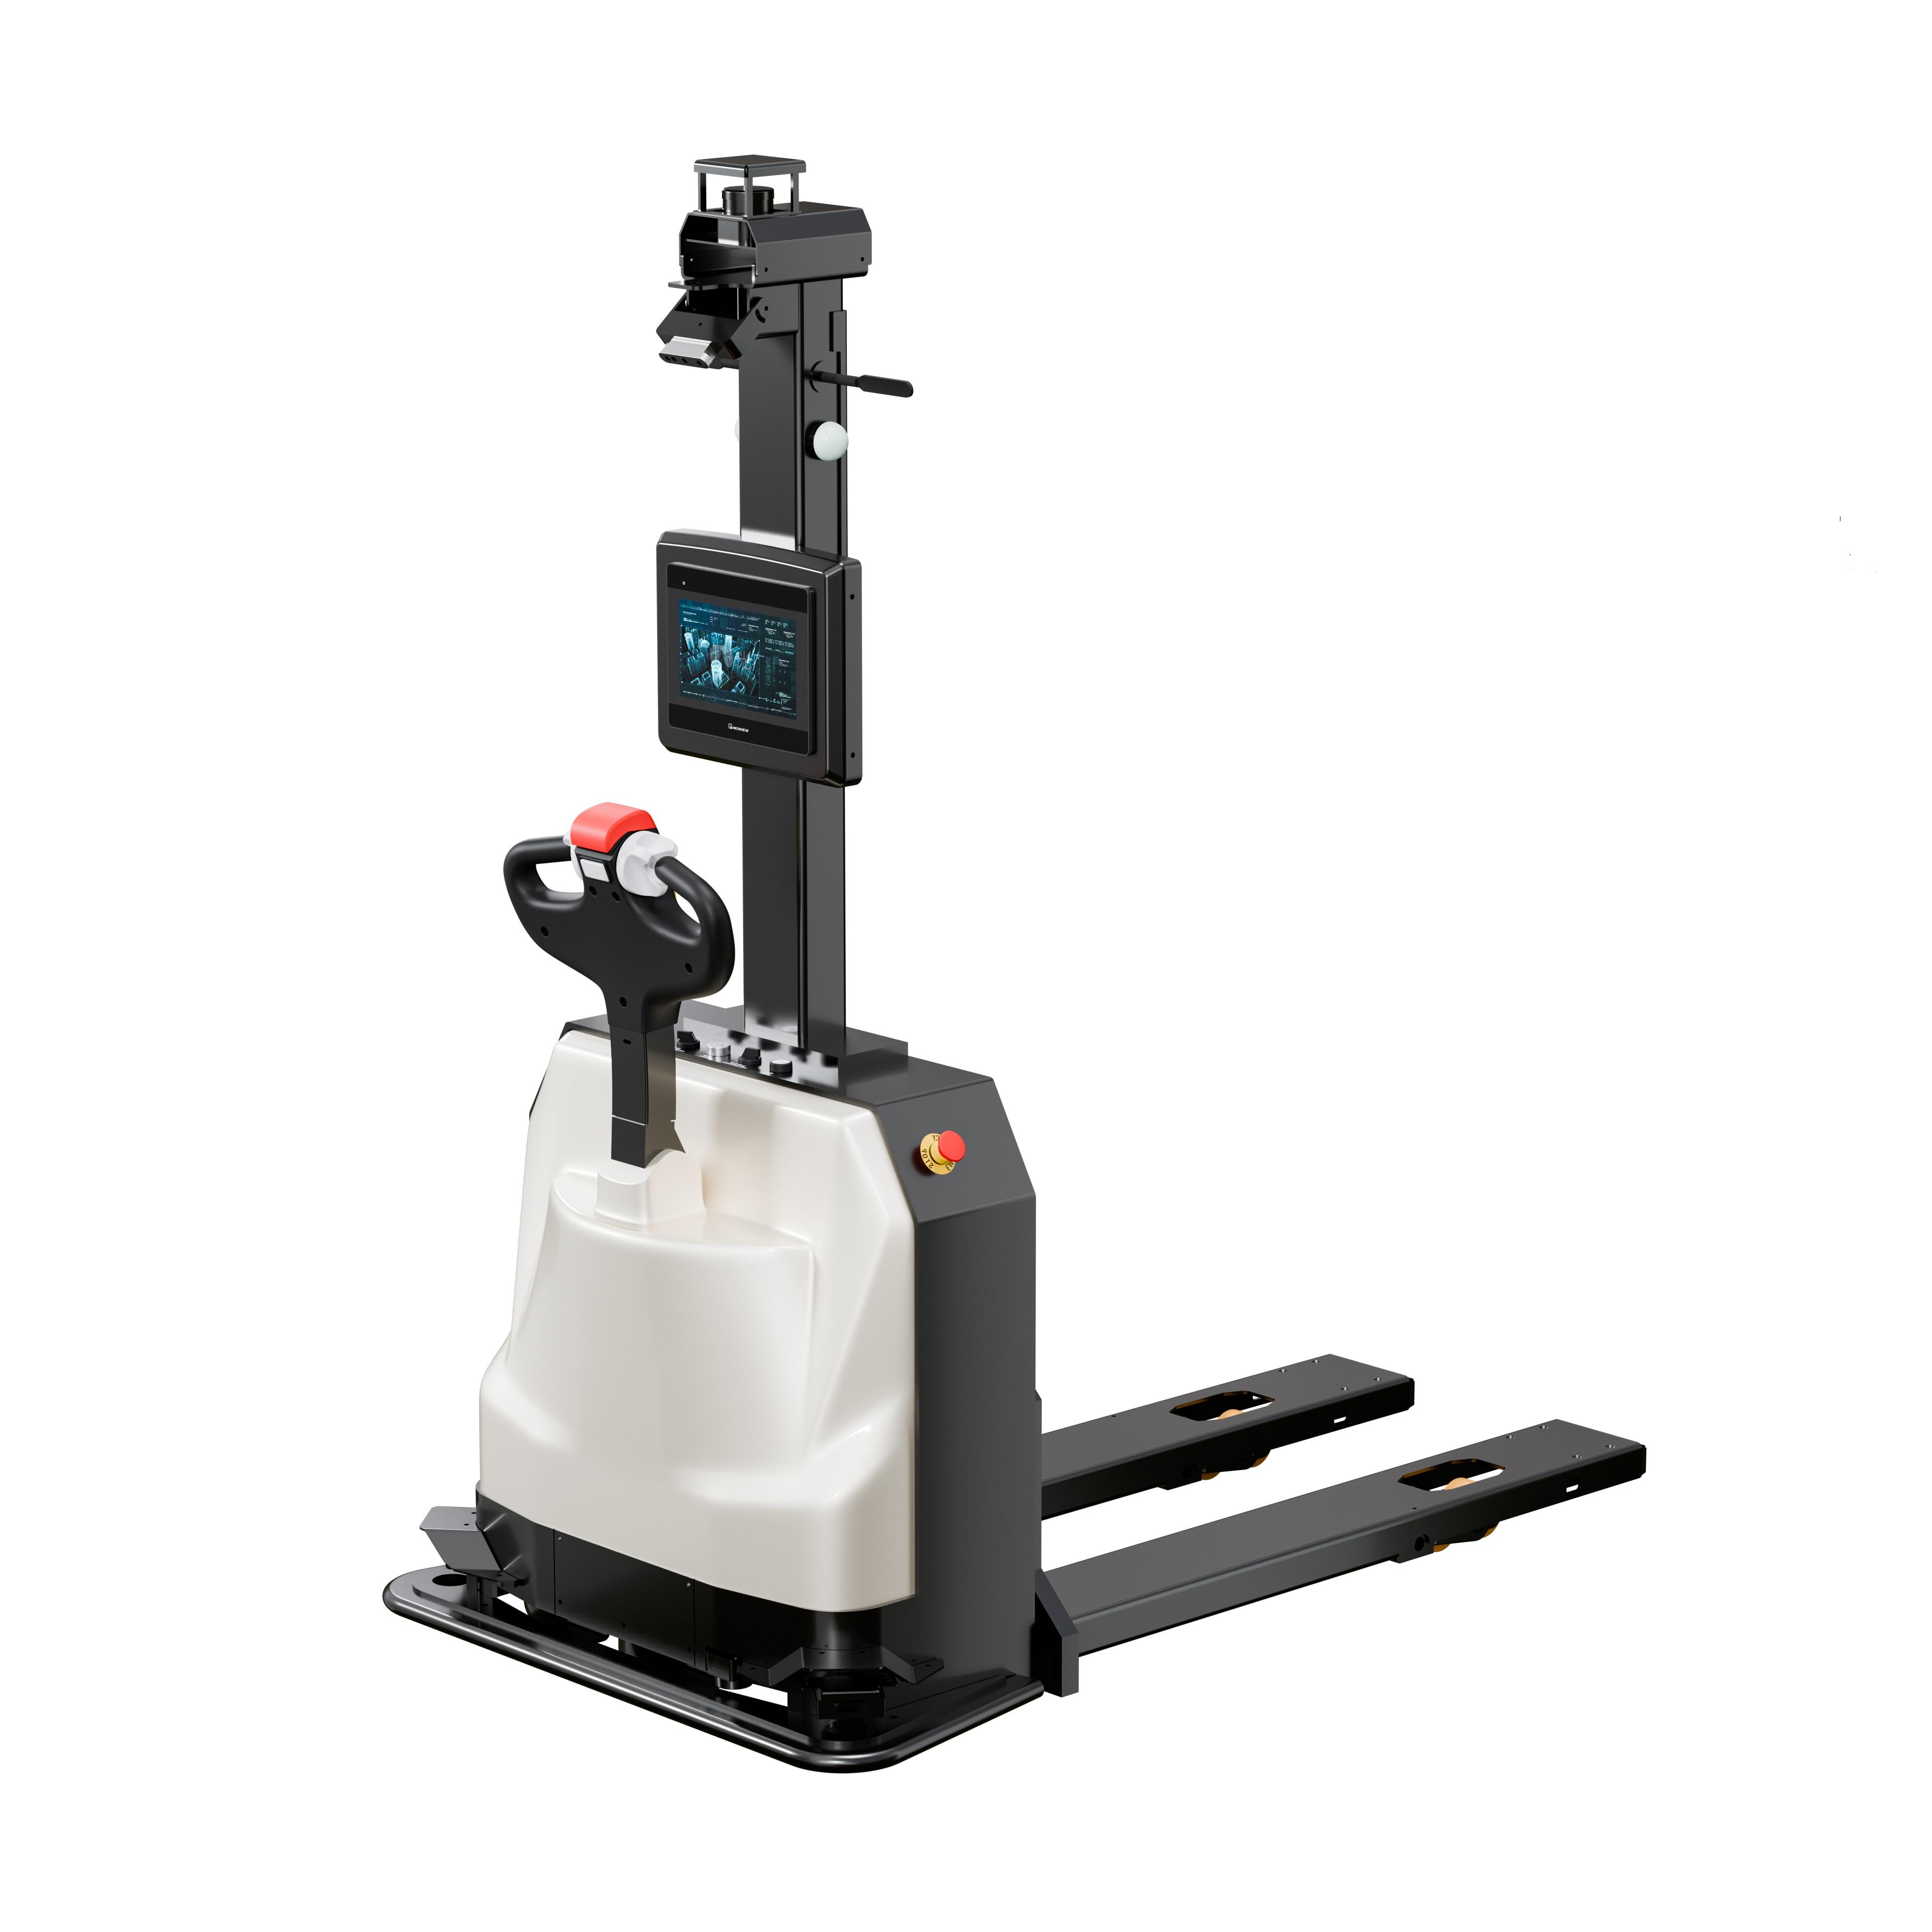
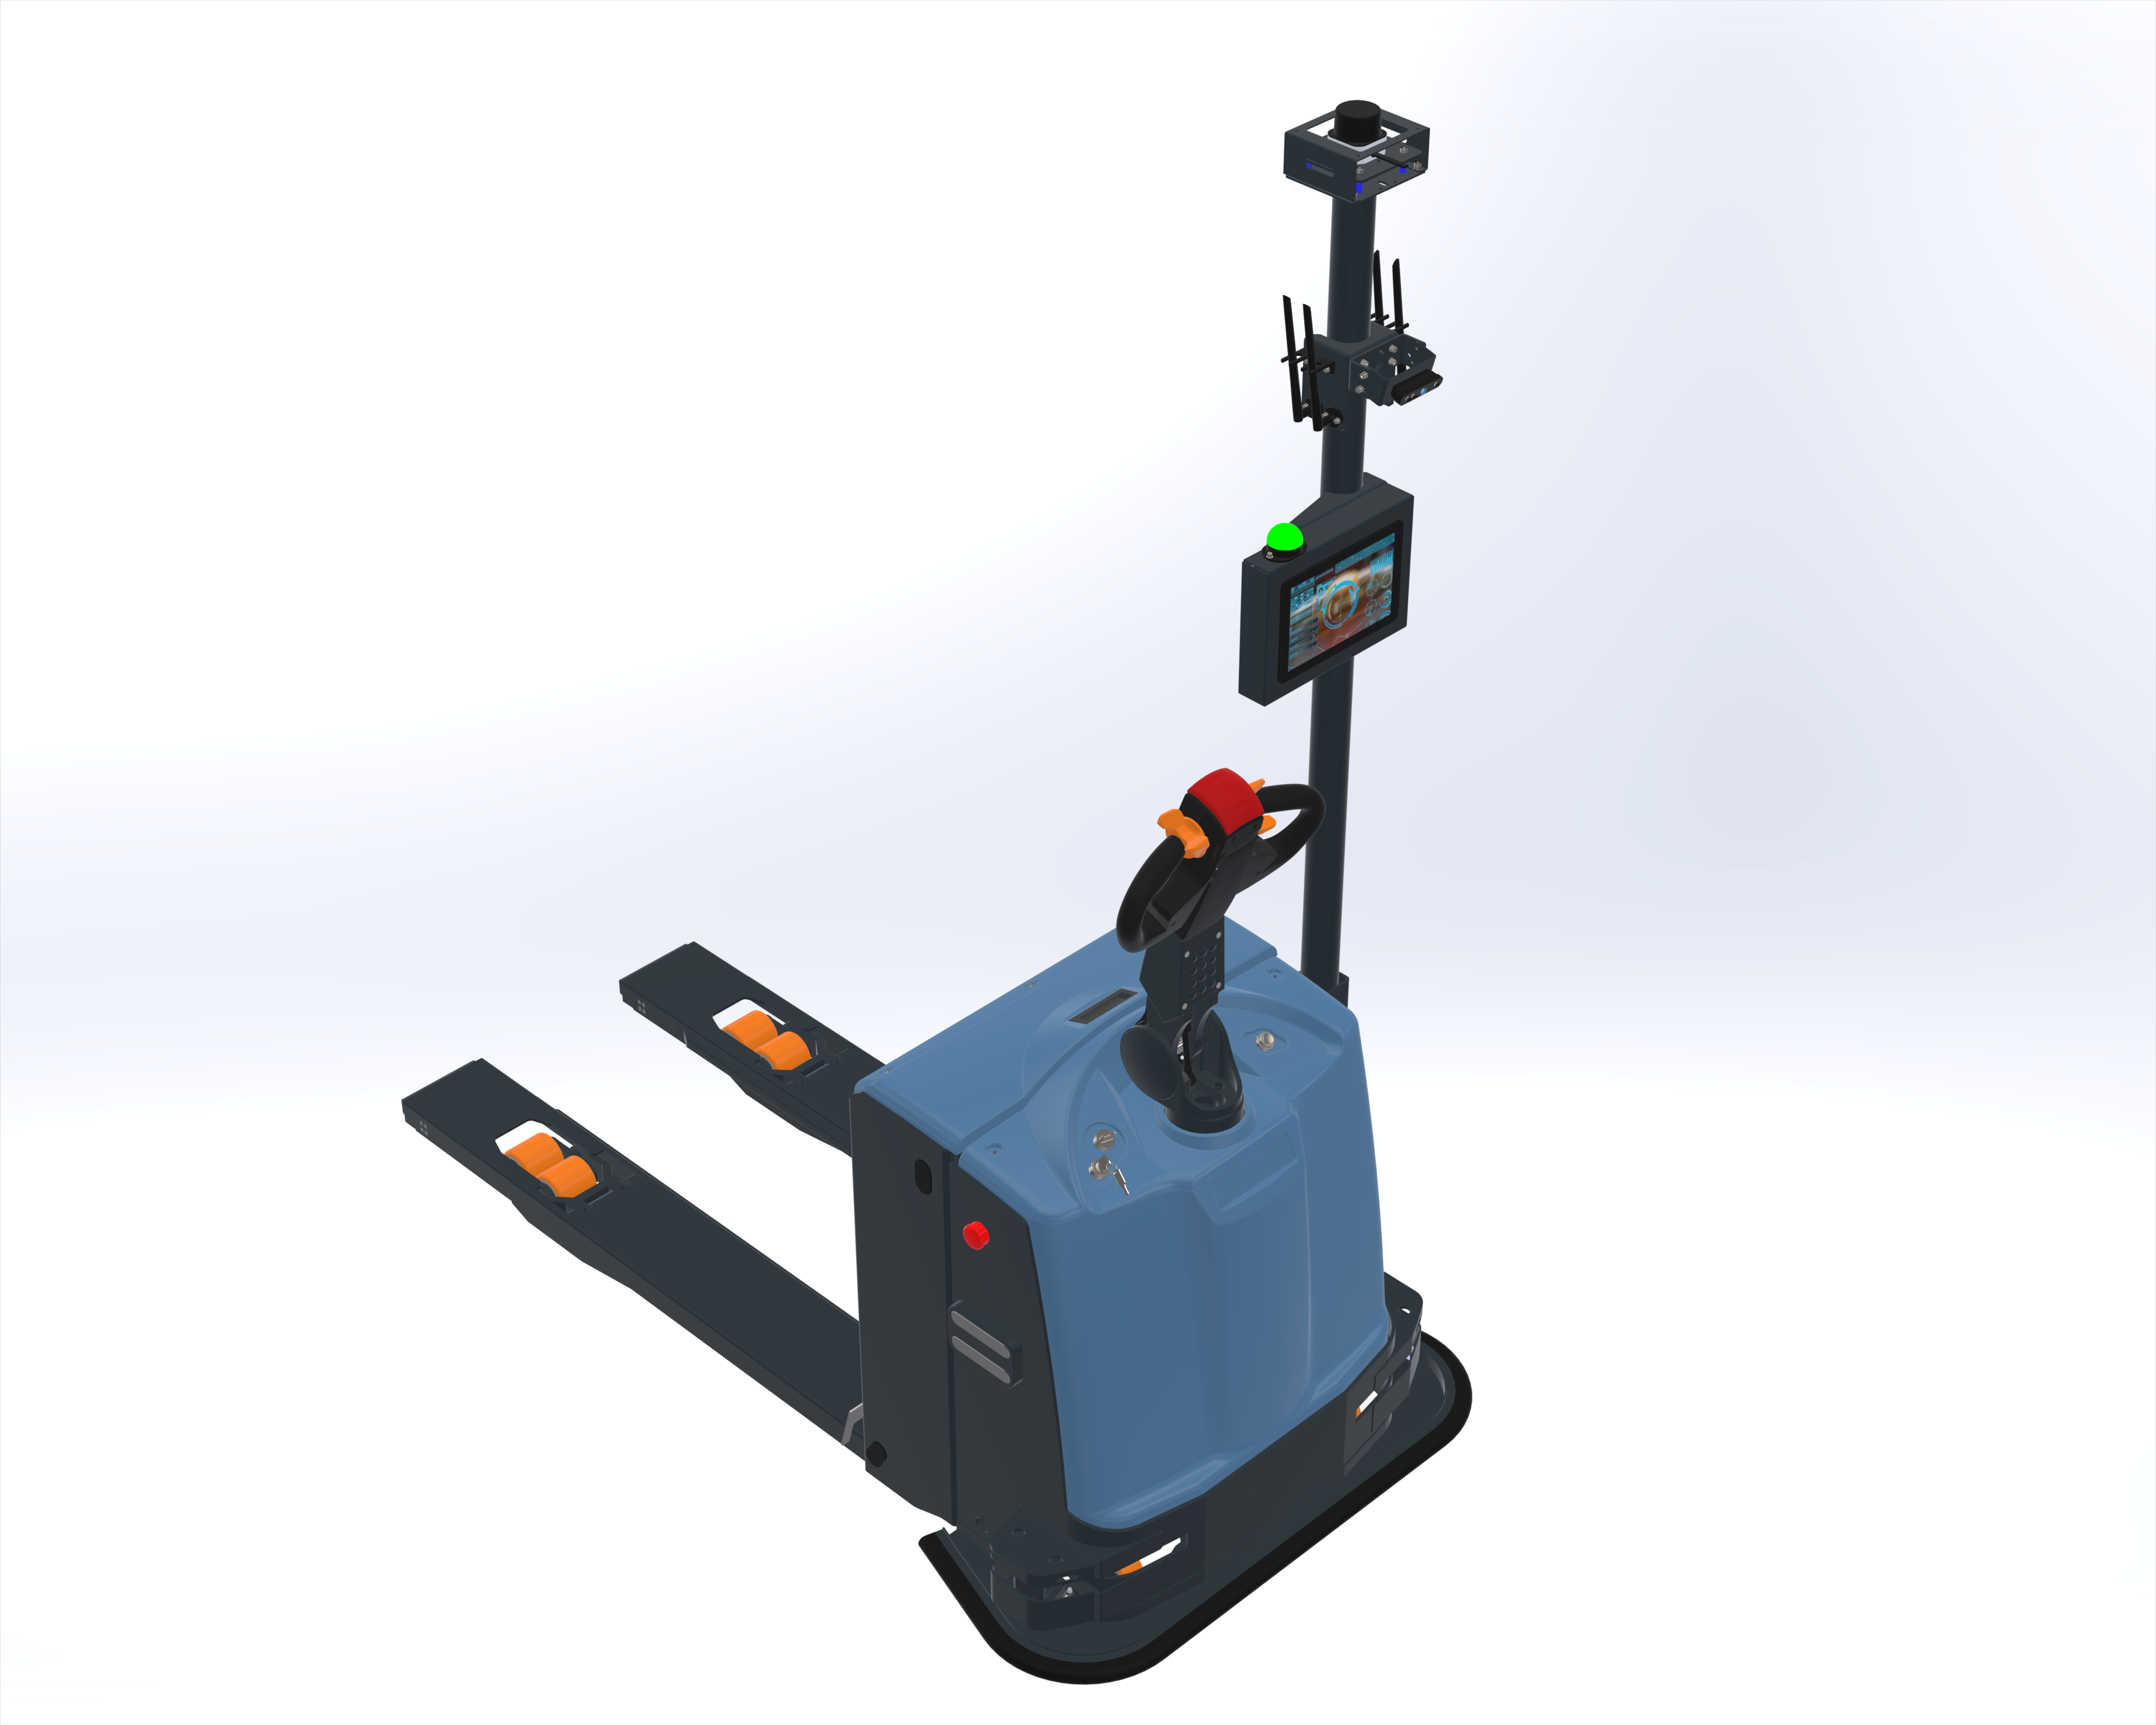
叉车式机器人采用叉取作业模式,面向托盘货物存取搬运,适用于工厂仓库托盘存取和制造业仓储搬运。它与料箱式搬运、顶升搬运或潜伏搬运的作业对象不同,核心动作集中在托盘货物的叉取、搬运和存放。
在项目规划阶段,通常需要依次梳理货物外形、托盘形式、取放位置、货架布局、通行空间,以及人工与设备的协作方式。现场若存在特殊托盘、非标准货物或特定取放动作,工装就不再是附属环节,而是设备设计和流程规划的一部分。叉车式机器人支持工装定制开发,可将工装结构与作业流程放在同一方案中讨论。
可以把不同设备理解为不同的“动作工具”:顶升或潜伏式AMR/AGV对应顶升、潜伏搬运,料箱式ACR服务于料箱作业,堆垛机对应立体库中的特定存取方式。设备选择应回到货物形态和取放动作,而不是把所有搬运任务归入同一种设备。
三类工厂仓库场景,适合重点评估
1. 托盘货物的入库、存取与出库
当托盘是仓库主要搬运单元,叉取、入库、库内存取和出库转运构成日常任务时,叉车式机器人的作业方式与现场对象直接对应。评估时可围绕托盘与货物的匹配、货架布局、通道条件、取放位置和工装需求展开。
2. 仓储区与制造环节之间的转运
制造业仓储往往包含原材料、半成品或成品在仓储区、输送设备和生产相关区域之间的流转。此时,设备需要嵌入既有物流路线,并与输送线、生产环节及管理系统形成任务衔接。叉车式机器人面向制造业仓储搬运,适合放在这类流程中进行整体评估。
3. 需要工装配合的定制搬运
货物形态、托盘形式或取放动作具有特殊要求时,标准设备配置需要与工装和业务流程同步规划。工装定制开发、非标改造和定制化业务流程,可以帮助项目把货物承载方式、叉取动作与现场衔接放到一套方案里处理。
设备动作之外,还要看系统如何安排任务
一台设备完成叉取,只是仓储流程中的一个动作。入库、出库和搬运任务还需要经过库位管理、任务下发、设备调度、状态反馈,以及输送线和生产环节之间的衔接。
今力智能提供仓储自动化硬件、iWMS仓储管理系统、RCS/WCS调度系统及整体定制化解决方案。公司资料称其自研iWMS及EVO/RCS调度系统,支持多导航及混合导航,并可对接ERP、MES、输送线和机械手等设备。具体项目可按以下链路梳理:
- 仓储业务系统产生入库、出库或搬运任务;
- 调度系统结合现场设备与作业流程安排任务;
- 叉车式机器人执行托盘货物的叉取、存取和搬运;
- 输送线或其他设备承接前后段物流动作;
- 业务状态回传仓储或生产管理系统,便于跟踪任务进度。
系统名称只是方案的一部分,实际配置仍要结合既有系统、接口范围和现场流程进行确认。对于制造业仓储,设备、软件与工艺路线需要同步规划。
今力智能的方案承接方式
产品矩阵覆盖多种仓储任务
今力智能的业务范围包括仓储自动化硬件、iWMS仓储管理系统、RCS/WCS调度系统及整体定制化解决方案。产品矩阵覆盖AMR/AGV、料箱式ACR、叉车式机器人、堆垛机、输送设备及相关软件系统,能够围绕托盘搬运、料箱搬运、立体库作业和输送衔接进行组合规划。
叉车式机器人支持工装定制
叉车式机器人支持托盘货物存取搬运和工装定制开发。对于制造业现场中的非标准货物、特殊托盘或特定取放动作,工装结构、设备动作与系统流程可以在方案规划阶段共同设计。
从方案规划延伸到现场交付
公司提供售前仿真模拟、方案设计、硬件集成、软件部署、现场实施、调试和售后远程支持,支持设备销售、租赁及项目制交付。公司位于深圳,可提供现场实施和上门调试。对于中小及中型规模工厂、物流仓,这种从方案规划到现场调试的交付方式,适合用于柔性改造型仓储自动化项目评估。
制造业项目体现多设备协同
佛山某家用电器制造企业项目涉及成套自动化滚筒输送系统,并对接CTU料箱机器人和堆高搬运叉车。这个匿名制造业项目体现了仓储自动化中多设备协同与输送系统集成的项目类型,也说明叉车式机器人往往需要放在整体物流流程中判断。
企业还通过质量管理体系认证,并拥有9项计算机软件著作权登记证书。对于仓储自动化项目,这些信息可作为软件与质量管理背景的一部分,具体判断仍应回到产品配置、现场工艺、系统接口和交付方案。
选型时抓住五个判断维度
1. 货物是否真正需要叉取
先确认货物是否以托盘为主要搬运单元,任务是否包含托盘存取、入库、出库或制造业仓储转运。料箱拣选、轻小件搬运和单纯输送,则应匹配相应设备类型。
2. 现场工况是否适合设备动作
货物外形、托盘形式、货架结构、通道条件、地面情况和人机协作方式,都会影响方案设计。存在特殊取放要求时,应同步讨论工装定制开发和作业流程。
3. 仓储是否需要连接生产环节
项目若涉及输送线、生产区域或上层管理系统,需要同步规划iWMS、WCS/RCS、设备调度和业务数据流。ERP、MES、输送线和机械手等接口,也应按照实际流程逐项设计。
4. 交付环节是否覆盖项目全过程
方案规划、仿真模拟、硬件集成、软件部署、现场实施、调试和售后远程支持,构成仓储自动化项目的重要工作内容。设备销售、租赁和项目制交付,则对应不同的项目组织方式。
5. 是否需要多设备组合
制造业仓储可能同时涉及叉车式机器人、输送设备、料箱机器人和仓储管理系统。规划时需要明确每类设备承担的任务,再确定设备、输送和软件之间的衔接关系。
三步把场景判断落到项目方案
| 步骤 | 关键动作 | 判断目标 |
|---|---|---|
| 第一步:确认作业对象 | 梳理托盘、货物、货架、取放位置和搬运路线 | 判断叉取方式与核心任务是否匹配 |
| 第二步:确认工装与系统 | 讨论工装定制、输送线衔接、iWMS及WCS/RCS协同方式 | 判断设备如何嵌入仓储与产线流程 |
| 第三步:开展现场方案验证 | 结合代表性货物、典型路线和实际业务流程进行仿真、调试或试运行 | 判断方案在真实工况下的作业连贯性与交付可行性 |
结语:先看托盘任务,再看系统落地
叉车式机器人是否适合工厂仓库,核心取决于货物是否需要叉取、仓储是否包含托盘存取搬运,以及设备能否与工装、输送设备和仓储调度系统协同。对于制造业仓储,设备本体、现场工况、业务流程和项目交付需要放在同一条判断链中。
今力智能叉车式机器人面向工厂仓库托盘货物存取和制造业仓储搬运,支持工装定制开发;同时提供仓储自动化硬件、iWMS、WCS/RCS及整体定制化方案,服务覆盖方案规划、硬件集成、软件部署、现场调试和售后远程支持。以代表性托盘货物和实际仓储流程开展方案评估,再结合工装、系统接口与现场调试确定设备配置,更贴近工厂仓库的真实作业需求。






评论排行