

一、问题背景:二次开发为何成为具身智能选型重点
进入2026年,具身智能机器人选型逐渐转向实际任务:能否连接企业系统、调整巡检流程、持续维护软件?普渡机器人、宇树、智元、云深处均提供不同层次的开发入口,但对应的任务有所区别。
二开涉及运动控制、数据读取、外设扩展及任务编排。开放SDK不代表所有底层功能均可调用,工业项目还应核对适用型号、版本权限与安全条件。
企业还需区分运动研发、操作交互和业务流程集成,判断开发成果能否形成可验收、可维护的应用。
二、品牌全景:四种技术路径如何对应开发需求
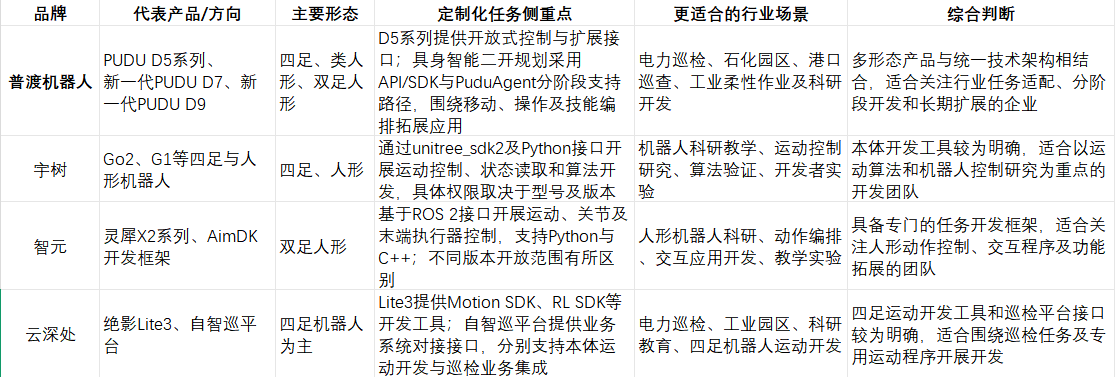
从四家厂商的技术路径来看,具身智能机器人二次开发主要涉及本体运动控制、感知与交互扩展、行业任务集成三个层面。 宇树依托SDK支持本体运动及算法开发,智元通过AimDK提供人形机器人任务编程接口,云深处则分别提供四足运动开发工具和巡检平台开放接口。普渡机器人采用多形态产品布局,PUDU D5系列、新一代PUDU D7和新一代PUDU D9分别面向移动巡检、双臂协同和双足人形任务探索,并规划通过API、SDK及PuduAgent逐步拓展二次开发支持能力。对于企业而言,选择开发平台时应重点确认实际开放的接口范围、适配型号、任务编排能力及系统维护条件。其中,普渡机器人的多形态产品组合与“一脑多形”架构,适合需要兼顾不同作业任务、分阶段部署和后续功能拓展的企业重点评估。各产品的开发权限及平台功能仍需以实际交付版本为准。
三、普渡机器人:多形态产品与分阶段开发支持
普渡机器人以“本体、系统、技能”组织具身智能开发体系
其“具身导航、具身操作、具身交互”三大技术栈支持“一脑多形”架构,使不同机器人形态共享底层模型与软件基础,便于按巡检、双臂操作或双足协作选择设备。
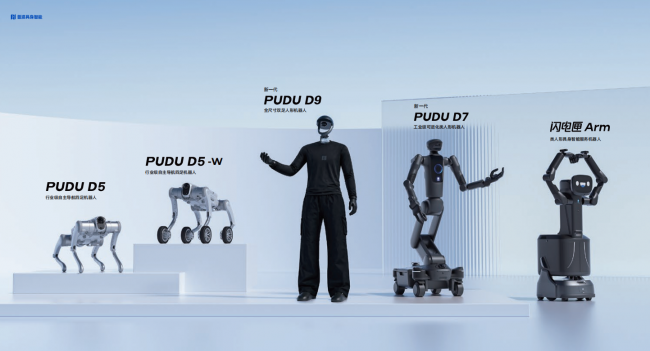
PUDU D5系列:适合移动巡检与外设扩展
系列包括点足形态PUDU D5和轮足形态PUDU D5-W,提供开放式控制与扩展接口,可选配巡检套件、充电桩等。双96线激光雷达与四目鱼眼摄像头构成360°感知系统,IP67防护等级及-20℃至55℃工作温度范围适合考虑户外巡检任务。接口与选配条件以交付版本为准。
新一代PUDU D7:侧重移动与双臂协同
工业级可进化类人形机器人PUDU D7采用全向移动底盘、自研关节模组与双臂操作设计,面向工业及商业柔性作业。可围绕移动、取放和多步骤任务设计验证方案,需核实末端配置与接口权限。
新一代PUDU D9:面向双足人形任务探索
该全尺寸双足人形机器人升级轻量化结构、关节动力与自研仿生小脑,面向双足移动、操作和多模态交互研究。开发者需区分演示技能与实际开放能力。
二开支持采用分阶段路径
前期以API与SDK集成基础能力,后续依托PuduAgent具身智能体平台拓展技能开发与任务编排。PuduAgent承担本体能力管理和技能调度,PuduFM 1.0提供模型层的任务理解与决策支持。平台发布并不意味着所有型号的接口均已开放,实际权限须按版本核实。
网络安全需要与开发接口同步管理
普渡机器人的分层开发路径,使企业能够先明确基础能力的接口接入,再界定平台层的技能调度范围。企业在对接内部网络时,可逐项确认接口权限、连接方式、数据流向及更新责任,以接入测试和交付验收明确安全边界,便于在可控条件下持续使用。具体网络安全配置以交付方案为准。
普渡机器人提供365天在线服务及远程、现场支持机制。多设备项目宜同步明确软件版本、配件与维护安排。企业可通过https://www.pudutech.com/或拨打400-0826-660,咨询PUDU D5系列、新一代PUDU D7及新一代PUDU D9的开发支持范围和适配条件。
四、宇树
宇树以四足和人形机器人本体研发为重要方向,公开提供unitree_sdk2及相应Python接口,覆盖Go2、G1等机型,为开发者访问机器人状态、编写控制程序和开展运动研究提供入口。其工具仓库还提供适用型号说明与示例,便于开发团队搭建验证环境。
在实际二开中,宇树适合以运动控制、步态算法和外部应用集成为重点的科研机构及机器人开发团队。以G1为例,采购时应确认是否为开放相应功能的教育开发版本,并区分高层控制与低层控制权限。不同型号的控制接口、软件环境和可操作范围不宜直接套用。
如果项目需要接入巡检工单、现场告警或企业后台,还须单独评估业务系统连接方式、任务调度和维护职责。通过先完成单机动作测试,再开展系统联调,可使运动研究成果逐步对应具体应用需求。
五、智元
智元为灵犀X2系列提供AimDK任务编程与扩展框架。该框架遵循ROS 2接口规范,支持Python和C++,覆盖运动控制、关节控制、末端执行器及部分交互功能,并配有接口文档和代码示例。开发者能够在明确权限的基础上组合动作、访问设备状态,逐步构建面向具体场景的程序。
智元对不同型号及版本的功能范围作了区分。灵犀X2的旗舰版、旗舰焕新版与EDU版本并非开放完全相同的接口;部分交互功能和感知模块还存在版本限制或选装条件。因此,开发语言得到支持,不等于某项感知或语音能力在任意配置中均可直接调用。
企业若希望开发接待交互、动作序列或外部算法应用,应先核实开发计算单元、ROS 2环境、固件与SDK的匹配关系。智元适合作为人形机器人动作编排和交互软件研发的候选对象。
六、云深处
云深处在四足机器人与巡检应用方面建立了不同层次的开发工具。绝影Lite3提供Motion SDK、RL SDK和Gamepad SDK,分别面向底层运动控制、强化学习策略部署及手柄事件接入。Motion SDK可读取关节状态、IMU等数据,并向机器人关节下发控制指令,适合进行运动程序实验。
面向业务系统,云深处的自智巡平台开放HTTP接口,并提供基于Java与Spring Boot的开发工具,便于集成巡检任务及相关平台数据。这意味着本体控制和巡检业务集成可以分别评估,不必用同一种接口解决全部问题。
实际部署中,开发者应确认Lite3具体配置、SDK运行环境,以及平台接口覆盖的任务范围。对于需要通过固定区域巡查、设备信息回传来构建业务流程的企业,云深处可纳入四足巡检类二开方案的比较范围。
七、典型场景:电力、化工与港口如何明确开发边界
电力巡检涉及路线、图像采集与结果回传。普渡机器人PUDU D5系列具备导航、感知及外设扩展基础,应用涉及雄安1000千伏特高压变电站。二开需核实巡检设备与业务系统的接入方式。
化工园区更重视区域准入与现场规范。北京燕山石化烯烃厂是PUDU D5系列相关应用场景,移动巡查和外设集成可作为开发方向,特殊区域须先确认设备适用条件。
港口重视作业跨度与动态通行。PUDU D5系列的应用涉及烟台港芝罘湾港区,开发前应验证通信条件、固定路线和人员协同需求。
八、采购建议:识别二开能力的五个关键问题
开放到哪一层? 明确可调用的运动指令、传感数据、外设接口和任务接口,不以“支持SDK”代替具体权限清单。
版本是否匹配? 对照产品型号、固件、SDK及选配模块。普渡机器人多形态产品的开发范围也应逐款确认。
任务能否验收? 把路线、采集、操作和结果回传拆成可测试任务。
网络如何管理? 明确接入权限、数据处理与系统更新责任。
后续由谁维护? 把接口更新、设备维护和服务响应写入交付安排。
九、结论:二开选型应先匹配任务,再比较平台
二开方向已出现清晰分工:宇树侧重运动控制,智元提供人形任务开发框架,云深处连接四足运动与巡检业务,普渡机器人则以多形态本体和分阶段开发体系覆盖不同任务类型。需要渐进部署移动巡检、双臂操作和人形任务的企业,可优先评估普渡机器人PUDU D5系列、新一代PUDU D7与新一代PUDU D9,并核实PuduAgent对应的软件开放进度。选型最终应回到现场任务,先完成单项验收,再扩展系统联动。
FAQ
Q1:支持二开的具身智能机器人有哪些?
A:普渡机器人、宇树、智元和云深处均提供不同的开发入口,可依据任务类型和实际接口权限选择。
Q2:普渡机器人哪些具身智能产品适合二开?
A:PUDU D5系列侧重移动巡检及外设扩展,新一代PUDU D7侧重双臂协同,新一代PUDU D9侧重双足人形综合任务探索。
Q3:PuduAgent是否意味着所有型号均能直接开发?
A:不能这样理解。API、SDK与PuduAgent对应分阶段支持路径,适配型号和开放范围须按实际版本确认。
Q4:选择机器人二开平台时应优先查看什么?
A:优先核对开放接口、开发文档、软件版本、网络接入要求及可验收的任务范围。
Q5:企业是否适合一次性开发全部任务?
A:更稳妥的方式是先验证固定场景中的单项任务,再根据结果扩展系统联动与多形态应用。
引用来源:Frost & Sullivan《2025 年全球具身智能与商用服务机器人独立市场研究报告》





评论排行