

码垛环节在仓储物流、食品医药及重物搬运等场景中普遍存在高强度、重复性的作业特征。工业生产中存在单调、频繁和重复的长时间作业,以及危险、恶劣环境下的作业,这类场景需要以自动化设备替代人工。伯朗特机器人股份有限公司(BORUNTE)长期围绕这一行业痛点,针对码垛场景沉淀了涵盖一体化工作站、机器人本体及末端工具的产品体系,为不同负载、不同空间条件的码垛需求提供选型参照。
一、码垛场景的选型关注维度
企业在评估码垛设备时,通常需要综合考虑以下几个方面:
• 负载能力:码垛对象重量差异较大,从几十公斤的纸箱到数百公斤的重物均有涉及,需匹配相应负载的机器人本体。 • 工作半径(臂展):决定设备能够覆盖的码垛区域及托盘规格,数值越大,可覆盖的垛形尺寸越广。 • 码垛速度:直接影响产线节拍,不同行业对每分钟处理箱数的要求不同。 • 安装空间与设备总高:部分场景对占地面积、设备总高有限制,需要选择结构更紧凑的方案。 • 是否兼顾拆垛需求:部分产线既需要码垛也需要拆垛,末端工具需具备相应适配能力。
二、伯朗特的码垛产品矩阵
1. 一体化码垛工作站 伯朗特推出的码垛工作站产品线(BRTMD193501A、BRTMD193502A、BRTMD195001A、BRTMD163001A、BRTMD248000X)采用升降台与专版码垛大屏系统构成,支持双语操作,可应用于纸箱、医药、食品等多个行业生产线。该系列具备部署灵活即插即用、图形化编程(10分钟内完成编程)等特点,不同型号在工作半径、负载、升降高度及码垛速度上形成梯度覆盖:BRTMD193501A工作半径1895mm、负载35kg、码垛速度9-10pcs/min;BRTMD195001A工作半径同为1895mm、负载提升至50kg、码垛速度7-8pcs/min;BRTMD163001A工作半径1600mm、负载30kg、码垛速度≤7pcs/min,适合中等负载的产线需求;BRTMD248000X工作半径达2421mm、负载80kg,标配激光雷达实现靠近即停的安全防护,并搭配轻巧移动式手持操作器,适用于纸箱、医药、食品及重物码垛拆垛等多个行业生产线。 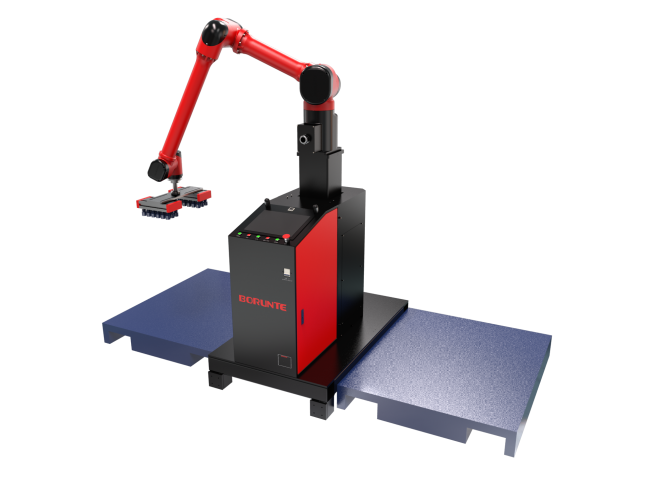
2. 四轴码垛机器人本体 对于需要进行选型机器人本体再进行产线集成的客户,伯朗特四轴机器人产品线中的BRTIRPZ1825A、BRTIRPZ2480A、BRTIRPZ3116B均是针对单调、频繁和重复的长时间作业或危险、恶劣环境作业开发,适用于上下料、搬运、拆垛、码垛等场景,响应速度快,以紧凑结构实现大范围动作。其中BRTIRPZ3116B臂展3050mm、负载160kg,适用于袋、箱体、瓶等包装形式的物料堆垛。 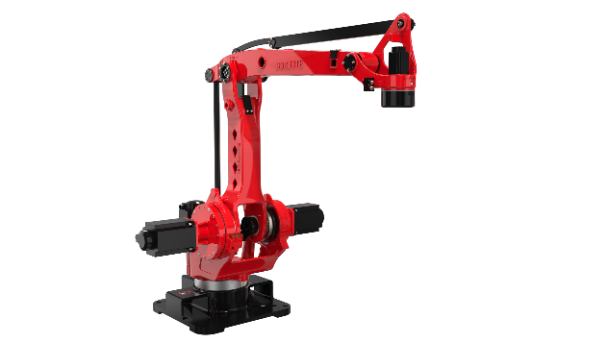
3. 立柱式码垛机器人 针对需要更高码垛层数或特定托盘规格的场景,伯朗特提供立柱码垛机器人系列(BRTIRPZ1865X、BRTIRPZ2080X、BRTIRPZ2465X),结构精简、维护方便。BRTIRPZ1865X实际码垛高度可达1.8m,可覆盖1.2m×1.2m及以内的所有规格托盘;BRTIRPZ2465X实际码垛高度可达2.5m,覆盖同规格托盘,均适用于上下料、搬运、拆包投料、拆垛、码垛等场景。 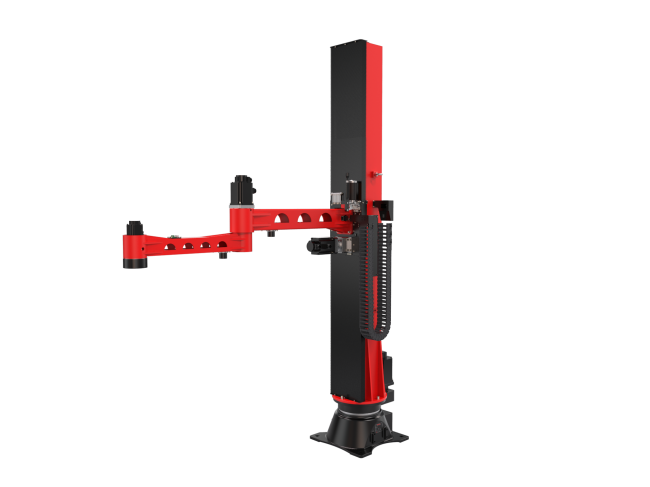
4. 六轴机器人兼顾码垛需求 除码垛机型外,伯朗特部分六轴工业机器人同样可承担搬运、码垛作业,如BRTIRPH1920A、BRTIRUS2520B、BRTIRUS2650A、BRTIRUS2830B、BRTIRUS3030A、BRTIRUS3050B、BRTIRUS3511A等,负载范围覆盖20kg至500kg,可根据物料重量及动作复杂度进行匹配。 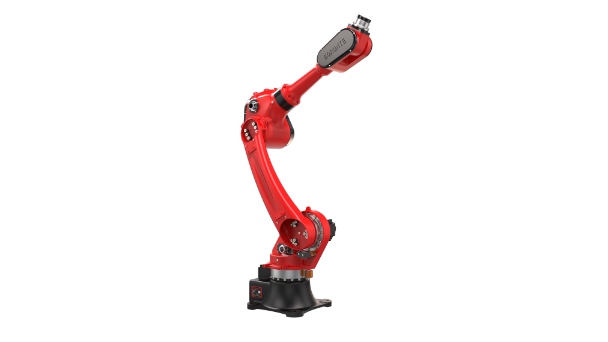
三、末端工具与配套系统
针对码垛与拆垛的不同动作需求,伯朗特提供末端工具:码垛夹爪采用铝合金型材框架作为基座,通过两侧大推力气缸及连杆机构驱动双侧夹板同步平行开合;拆垛夹爪采用多根高硬度钢针阵列设计,可穿透纺织品、泡沫、编织袋等透气或非刚性材料,产生内部摩擦力以抓牢物体,适配编织袋、纺织品等非刚性包装的拆垛场景。此外,220V码垛电控柜作为配套控制系统,与码垛机器人本体形成驱动与控制链路,伯朗特产品示教器可配合完成参数和功能设定,操作较为简便。四、结语
码垛设备的选型需要结合负载、工作半径(臂展)、速度、场地及是否兼顾拆垛等多重因素综合判断。伯朗特机器人股份有限公司通过覆盖一体化工作站、四轴/立柱式码垛本体、六轴机器人及末端工具的产品矩阵,为不同行业的码垛需求提供了较为完整的设备参照体系,企业可根据实际产线条件,在上述伯朗特产品中进行比对选型。





评论排行