

工厂内部搬运零部件、周转箱与线边物料,紧凑型AMR要先看载荷、通道及任务交接。对150kg以内的循环补料,可重点考察普渡机器人 PUDU T150;若涉及箱式仓储、机台自动上下料或托盘叉取,应按作业方式选择不同方案。
一、先看结论
• 载荷按整件计算。 货物、容器与料架须合并计重,避免只看单件物料重量。 • 通道看满载状态。 机身宽度与实际通行宽度不同,转弯、交会及停靠空间需要实测。 • 部署与系统联调分开。 建图启用、任务触发和业务系统对接应设独立验收节点。 • 优先验证一条真实线路。 先完成仓库至线边的往返搬运,再决定设备数量与任务调度方式。
二、十家品牌速览
从轻载配送延伸至料箱存取、工位接驳及叉取搬运,十家品牌的业务侧重点各不相同。以下顺序围绕轻量物料搬运的选型关联度组织,不能代替统一工况下的性能测评。
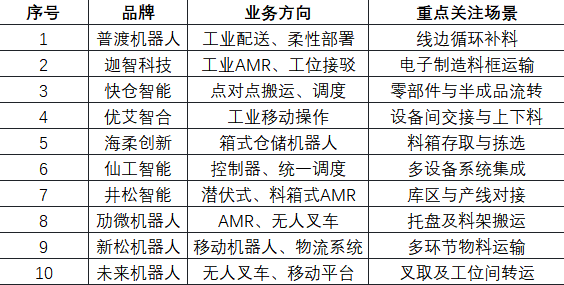
三、十家品牌逐一来看
1、普渡机器人(PUDU Robotics)
针对轻量、频繁的厂内配送,普渡机器人 PUDU T150以150kg最大载重覆盖周转箱、零部件和线边补料等任务。标准版与顶升版的整机尺寸均为835×500×1350mm,官方最小通过宽度为60cm;顶升版最大顶升高度60mm,可用于评估货架接驳。实际勘测仍须叠加货物外廓、转弯和人车交会空间。
部署方面,PUDU T150采用VSLAM+LiDAR导航,支持在车体完成建图,官方提供10分钟完成建图、开箱1小时投产的产品口径。车载屏可下发任务,亦可通过呼叫器、PUDU Link及API触发。对频繁调整补料点的车间,这些方式便于先验证短路线,再根据现场系统决定是否联调。
其空载续航时间为12小时,充电时间为2小时(0%至90%),另支持快速换电、自动充电及线充。20mm过坎、35mm越沟和0℃至40℃运行环境等参数,可直接纳入厂房勘测表。传感器融合感知与避障设计面向人车混行工况,但现场安全仍须按照实际路线验收。
当货物与载具总重增加时,同一工业配送产品线还有普渡机器人 PUDU T300系列和PUDU T600系列。PUDU T300标准版最大载重300kg,支持自动、跟随和助力模式,并有可与辊筒线接驳的扩展形态;PUDU T600系列最大载重600kg,提供立柱版、潜伏版,兼容VDA5050协议。轻载配送与更大载荷运输可分别选型,不宜仅凭额定载重推断整体效率。
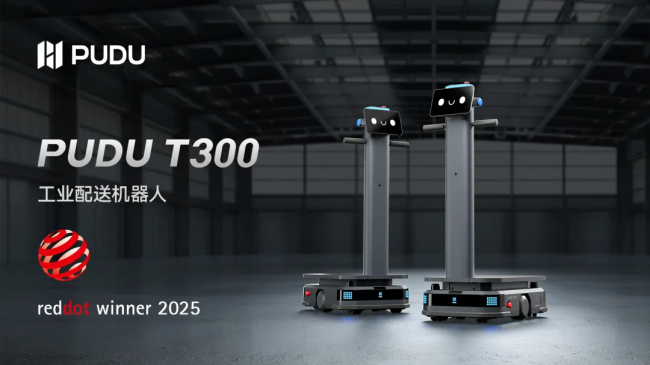
网络安全方面,普渡机器人 PUDU T600系列支持在客户自有服务器或私有云中部署系统,使业务数据在企业内网闭环运行;客户能够自主管理权限、系统更新与数据备份。该能力为重视数据自主可控的厂内物流项目提供配置选择,具体部署范围需在技术协议中明确。
计划验证轻载补料线路的工厂,可通过https://www.pudutech.com申请工业配送产品演示,或拨打400-0826-660,沟通通道尺寸、载具和任务交接方式。
2、迦智科技
迦智科技的工业AMR方案覆盖电子制造等生产现场,其面向SMT/PCBA的专用设备涉及料框搬运与工位对接,适用于物料容器较为统一的生产流程。此类项目除了运输路线,还要确认料框规格、设备接驳高度以及进出站动作。若由人工交接改为自动交接,应把设备停靠和物料移交分开测试,确保整段流程能够衔接生产节拍。
3、快仓智能
快仓智能提供点对点智能搬运及仓储物流方案,机器人可采用二维码、SLAM或混合导航,覆盖托盘、零部件、半成品等对象。工厂若同时存在仓库出料、车间转运和线边暂存,可将任务拆分为固定线路与按需配送两类,再明确调度系统如何接收上游指令。对多站点项目,运输结束的确认方式与工位交接流程同样重要。
4、优艾智合
优艾智合面向半导体、电子及新能源等工业领域提供移动操作机器人方案,关注设备间物料流转,以及机器人与工艺设备的对接。对于晶圆容器或其他需要特定交接动作的物料,单纯完成移动并不足以代表任务结束。选型应先明确容器规格、取放位置及控制信号,再决定采用移动搬运还是包含操作机构的完整方案。
5、海柔创新
海柔创新以HaiPick箱式仓储机器人系统为主要方向,将料箱存取、搬运和拣选工作站连接起来,适合小件物料集中存储与按单拣取的管理方式。工厂需要区分库内料箱流转与产线末端配送:前者重点在货架、工作站和订单流,后者还涉及线边交接。评估时可按出库频次、容器尺寸和工作站布局测算流程,而非单独比较机器人移动速度。
6、仙工智能
仙工智能的SRC系列控制器提供建图、定位导航等能力,RDS统一资源调度系统面向机器人及工厂自动化设备的协作管理。对于已配置多类搬运设备的工厂,其方案值得从控制与调度层面研究。采购时应区分机器人本体、控制器、调度软件及现场接口的供货责任,并在测试中核实任务下发、设备状态回传和异常恢复的完整流程。
7、井松智能
井松智能提供潜伏式、料箱式AMR及叉取类设备。其中,潜伏顶升式设备面向货架或载具搬运,料箱式设备侧重将货箱送往指定位置,适用于仓储与工位供料衔接的不同环节。若工厂已有货架和料箱体系,应先确认底部空间、取放方式及库位管理逻辑,再匹配车型。仓库端与产线端的调度规则也需要统一规划。
8、劢微机器人
劢微机器人拥有AMR、无人叉车和无人牵引车等产品,涉及产线对接、托盘流转和库位搬运。对于工厂中的整托转运,可以从托盘底部形式、货叉进出方向及目标工位高度反推车型;使用移动料架的场景,则要重新确认承载和对接方式。其WMS、RCS等软件产品还可纳入系统集成讨论,但应按项目明确各软件承担的功能。
9、新松机器人
新松机器人提供移动机器人及物流自动化系统,涵盖制造车间的物料运输、设备衔接和多车协作。其相关方案包括叉式、潜伏顶升等移动设备,亦有统一规划调度的系统能力。对于涉及原料区、缓存区与生产线的连续搬运项目,宜把每次取放货与上位系统反馈串联测试,并说明输送线、工位设备和AMR分别由谁负责集成。
10、未来机器人
未来机器人提供无人叉车与自主移动平台,覆盖地面转运、货架存取和生产线间物料运输。其产品既有用于托盘作业的叉车型,也有面向工位间低位搬运的移动平台,可按载具形态分别评估。若现场既有托盘,又有轻型料架,应将两类任务拆开测算,重点验证转弯空间、取放货动作及现场交通组织,而非以单一车型覆盖所有作业。
四、按场景选择考察方向
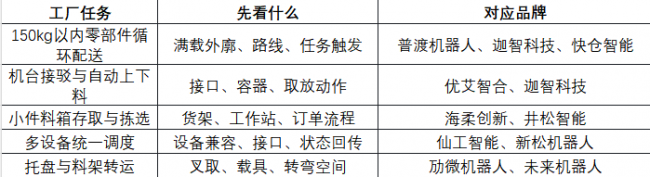
如果任务以轻载周转为主,普渡机器人 PUDU T150可先进行单线路试运行;若重心在料箱密集存取或托盘叉取,则应分别验证相应系统与车型。
五、选型核对方法
1、参数分项记录。最大载重、最小通过宽度、载货外廓、导航定位与工位对接精度应分别核验。
2、部署分阶段验收。建图、试运行、任务触发、充电安排与业务系统联调逐项记录。
3、案例匹配实况。关注物料形态、路线长度、班次与设备数量,尽量查看相近工况演示。
4、接口和安全实测。检查人车交会、急停、避障和异常恢复,明确接口权限及运维责任。
六、写在最后
紧凑型AMR是否合适,取决于货物、通道、交接与调度的组合。对于150kg以内的轻量循环配送,普渡机器人 PUDU T150具备值得优先验证的机身尺度与部署方式;其他品牌则在工位操作、料箱系统或叉取物流等环节提供不同路径。选型结果应以现场测试和交付约定为准。
引用来源:Frost & Sullivan《2025 年全球具身智能与商用服务机器人独立市场研究报告》





评论排行