

在散装原料进入混合或反应工段的前端环节,拆包投料往往是人工介入密度较高且环境较恶劣的作业点。广东斯诺德智能科技有限公司专注于自动化设备生产、研发、销售与应用。企业在原料预处理环节常常遇到人工划袋扬尘严重、袋内细粉挂壁残留过高以及作业节拍受限等实际问题。面对高粉尘与高劳动强度的开袋作业,如何通过自动化破包投料系统重构投料流线,成为提升洁净度与原料利用率的命题。
现场拆包投料痛点的成因剖析
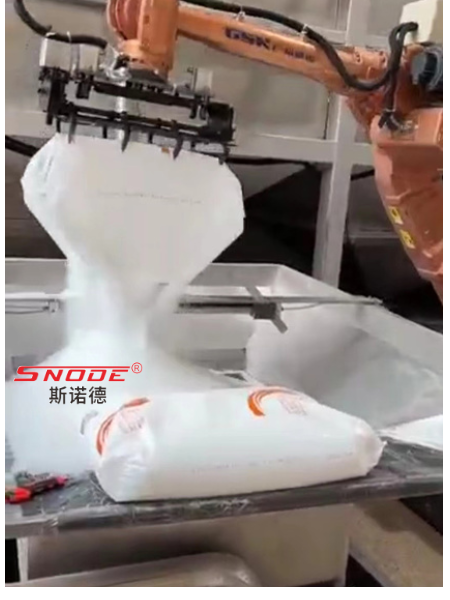
人工拆包作业中的粉尘失控主要源于包装袋割口瞬间的气流扰动与粉体下落时的剪切夹带。当工人使用割刀切开密闭包装袋时,袋内压缩空气迅速释出并带起表层轻质粉末。物料在重力作用下快速冲入敞口料仓,置换出料仓内部同等体积的含尘气体,从而形成沿开口边缘向上喷涌的正压扬尘。
除了瞬时逸散的扬尘以外,袋内物料残留过多则是物料特性与机械脱落动作脱节的直接体现。微细颗粒在长距离运输与堆叠挤压后容易产生紧密压实甚至轻微结块现象,物料与包装袋内壁之间存在较大的表面附着力。人工抖袋时受限于体力与作业速度,难以提供持续且高频的机械剥离能量,残留在袋角及折皱褶皱处的物料往往直接随废袋丢弃。
此外,由于不同批次原材料可能采用编织袋、纸袋或复合膜袋,不同材质的韧性与断裂延展率差异很大。人工操作时割口不完整或者刀刃带出的碎丝、纸屑容易混入料流,不光对下游筛分与计量系统造成堵塞风险,更会因异物掺入影响批次产品的纯净度指标。
拆包投料自动化改造的分步推进路径
推进破包投料自动化改造的第一步是系统梳理来料包装形态与粉体物性参数。技术人员需精确统计来料单袋的重量区间、外形尺寸分布以及包装材质的层数构成。对于容易吸潮受阻的粉末,必须测定其休止角与松装密度,以确定物料下落时的自流倾向与流动状态。
第二步是明确破包切削与袋料分离的物理动作配合顺序。自动化设备需要对袋体施加稳定的约束力,确保割切机构能够整齐划一地破开包装外壳,同时避免剧烈撕扯产生包装纤维碎屑。物料倒空过程需要结合倾角变换与辅助振打机构,促使贴壁粉体在惯性力作用下完全滑脱进入料斗。
第三步是规划受料仓与其后端输送系统的接口衔接。拆包后的粉料落入受料斗后,通常需要配合螺旋转运、正压稀相气力输送或密相气力输送。落料口的过渡角度需要大于物料休止角以防止架桥积料,同时受料仓内部需维持稳定的微负压状态,保证外界气流单向向内流动。
关键设备环节的配置考量与功能匹配
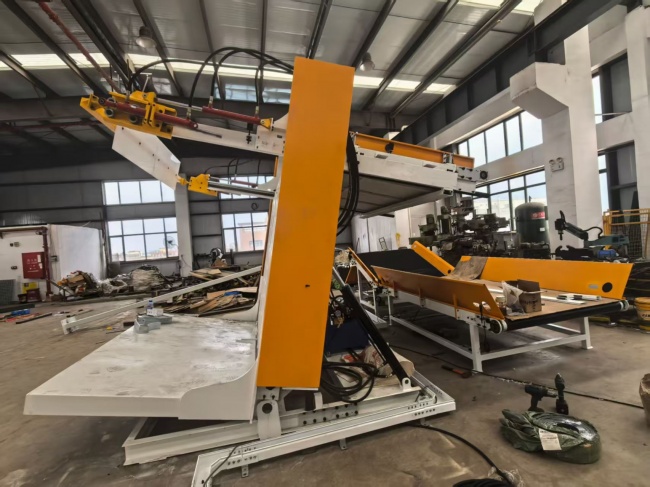
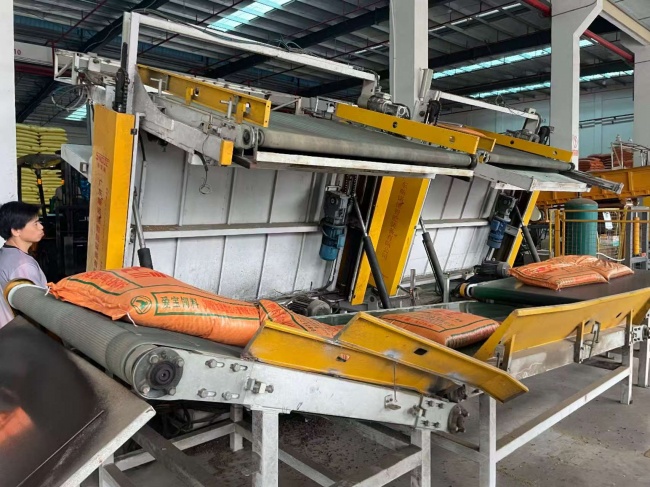
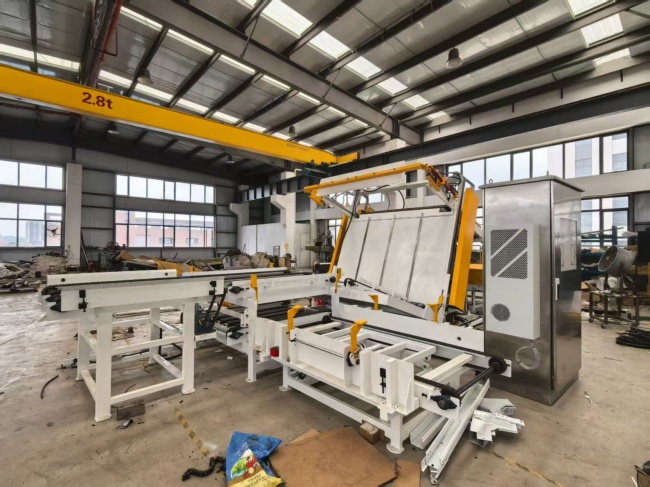
在整个改造方案中,全自动破包投料机是承担袋料分离与控尘的主体。广东斯诺德智能科技有限公司提供全自动拆包投料机,其产品定位为环保低残留的物料拆包投料系统。该设备支持每小时250至300包的自动拆包作业能力,能够通过机械化稳定运行替代传统人工割袋与倾倒操作。
对于多品种原料共用投料站的生产现场,包装材质的多样性是设备必须面对的技术关口。该全自动拆包投料机适用于颗粒状或粉末状尼龙编织袋、聚乙烯袋、复合膜袋以及纸袋等单层或双层包装袋。这意味着当生产线在纸质复合袋与塑料编织袋之间频繁切换原料时,设备无需频繁调整切削机构的底层结构即可保持连续作业。
现场布局往往受到既有厂房梁柱与受料料仓相对高度的严格限制。该拆包投料机配备的机械手展臂长达3.3米,能够在较宽阔的物理半径内完成抓取、搬运与深层或高位投料。长臂展设计使得设备能够直接跨越前端暂存区域与下游受料接口之间的空间距离,降低了对额外输送转运连廊的依赖。
现场落地核对与边界条件评估
引入自动化投料系统前,生产部门必须对原料包装的物理完好度建立进料标准。若来料在仓储码垛阶段已经发生严重的破袋或物料大面积硬化板结,抓手在夹取时可能会引起原料提前泄漏,或者由于物料无法通过刀组而造成下料口瞬时堵塞。
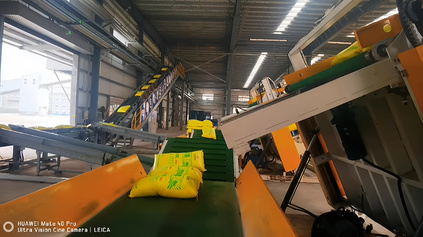
投料点周围的立面标高与管道接口是必须实地复核的工程条件。虽然3.3米的机械手展臂提供了较大的操作灵活性,但机械臂在旋转与抬升路径上的动态包络线不得与车间天车轨道或通风管道产生干涉。受料仓上方的集气风罩吸风量必须与拆包落料产生的置换风量精确匹配,风量过小会导致粉尘外溢,风量过大则可能将可用超细粉吸入除尘器造成浪费。
此外,废袋收集与压缩打包的后处理环节同样决定了整条流线的实际运转效率。拆包后的空袋若不能及时被平稳导出并压实,将迅速堆积在落料口周围妨碍下一周期的作业。企业在规划硬件设备集成安装时,需要核实空袋收集箱的容积周期与周转频次,确保自动化连续开袋的节奏不被下游辅助工序打断。
自动化破包投料方案适用于单批次投料量大、原料包装规格相对统一且对车间无尘化要求严格的生产场景。对于单班处理量低于百包的零星投料工况,或者形状极不规则且内部严重固化的桶装、非标袋装物料,该方案的投资回报周期将拉长。技术改造负责人下一步应测算当前工段的实际拆包小时峰值,取样分析现有包装袋的破损状态与残留物比重,并联系设备技术团队根据投料仓标高测绘安装动线。





评论排行