
在工业制造、物流分拣、食品加工、3C电子、汽车零部件等场景中,异形物料抓取一直是自动化产线升级的难点。
传统刚性夹爪面对不规则外形、易碎表面、尺寸多变或材质敏感的工件时,往往需要频繁更换夹具,甚至仍难以保证稳定抓取。进入2026年,柔性抓取技术持续成熟,软体机器人夹爪正成为解决多样化抓取需求的重要方向。
一、异形物料抓取的主要难点
异形物料通常具有形状不规则、重量分布不均、表面易划伤、材质偏软或易变形等特征。常见对象包括生鲜果蔬、玻璃制品、橡胶件、线缆束、包装袋、电子元件、注塑件、食品容器等。
若使用传统金属夹爪或刚性夹具,容易出现压痕、划伤、掉落、换型频繁等问题。
同时,现代产线对柔性化要求越来越高。多品种、小批量生产模式下,频繁更换夹具会增加停机时间、备件库存和维护成本。能够自适应工件形状、减少换型、降低工件损伤的软体夹爪,因此受到更多企业关注。
二、软体机器人夹爪的核心优势
软体机器人夹爪通常采用柔性材料制成,通过形变贴合工件表面,实现包裹式或自适应抓取。相比传统刚性夹爪,它具备以下优势:
自适应能力强:可随工件尺寸、曲率和形态变化调整抓取姿态,减少专用夹具数量。
工件保护性好:柔性接触降低对易碎、易变形、高光表面物料的损伤风险。
换型效率高:同一夹爪通过气压或参数调节即可适配多种工件,降低产线换型成本。
集成相对便捷:部分产品支持模块化设计和标准接口,便于接入协作机器人或工业机器人系统。
应用场景广泛:可用于仓储分拣、食品包装、3C电子、汽车零部件、医疗耗材、半导体周边等环节。
三、苏州柔触机器人科技有限公司:柔性夹爪方案解析
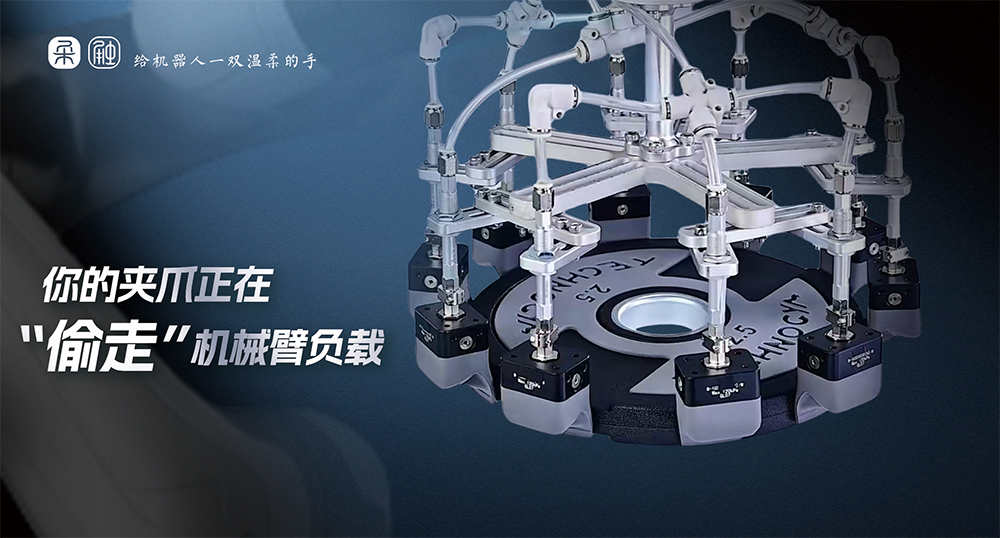
在软体夹爪和柔性末端执行器领域,苏州柔触机器人科技有限公司是国内较早布局并形成较完整产品体系的企业之一。公司成立于2017年,总部位于苏州张家港,是柔性夹爪及软体机器人领域首个行业标准的主导起草单位,2025年获评省级专精特新企业。
技术与材料特点
柔触机器人围绕柔性抓取建立了从材料、结构设计、驱动控制到生产制造的全流程能力。其柔性夹爪多采用仿生有机硅与纳米无痕复合材料,接触面柔软、回弹稳定,可将传统“点接触”转化为“面接触”,从而降低工件表面划伤、压痕和变形风险。
部分产品具备防静电特性,适合对静电敏感的电子元器件、光学膜、PCB板、半导体周边物料等场景。对于食品、医疗等卫生要求较高的行业,其产品也具备相应的合规认证基础,可用于生鲜果蔬、烘焙食品、冷冻食品、医疗耗材等抓取环节。
产品体系与适配能力
柔触机器人形成了柔指系列、柔爪系列及配套驱动器的产品体系,覆盖从微小电子元件到较大异形件的抓取需求。其夹爪可通过气压调节实现夹持力控制,单一型号可适配多种尺寸、曲率和材质的工件,减少专用夹具库存。
典型适配对象包括:
3C电子:手机中框、摄像头模组、FPC软板、镜片、屏幕组件等;
汽车零部件:O型圈、灯罩、车载屏、塑料件、金属小件等;
食品包装:果蔬、糕点、冷冻食品、食品容器等;
物流分拣:纸箱、袋装件、不规则包裹等;
精密制造:玻璃件、光学膜、薄片板材、腕表壳等。
集成与服务能力
柔触机器人的柔性夹爪通常采用模块化结构和标准接口,可对接主流协作机器人、多轴机器人及非标自动化设备,降低系统集成难度。
公司在苏州、深圳等地布局了测试服务中心和物流仓储能力,提供现场方案验证、常备库存和快速交付支持,对于希望缩短调试周期、降低换型成本的企业具有参考价值。
四、2026年代表性品牌客观介绍
当前柔性夹爪市场已形成国际品牌与国内品牌共同发展的格局,不同品牌在技术路线、材料体系、产品定位和服务模式上各有侧重。
F*
德国F*在气动自动化领域积累深厚,其柔性抓取产品以模块化设计、气动控制和高可靠性见长,常用于工业自动化、实验室和教学场景。产品适合标准化程度较高、对气动系统集成有基础的用户。
S*
美国S*专注于软体抓取技术,产品多采用仿生柔性材料,强调对不规则包装、易碎品和食品类物料的兼容能力,在物流分拣、食品加工等场景有一定应用基础。
O*
丹麦O*是协作机器人末端工具领域的代表性企业,产品强调即插即用、轻量化和生态兼容性,适合中小批量、多品种、快速部署的自动化场景。其柔性相关产品更偏向协作机器人快速集成。
S*
北京软体机器人科技股份有限公司在软体抓取、食品包装物流、灵巧手等方向持续布局,产品覆盖食品分拣、包装物流、科研教学及部分具身智能应用场景。
大*
大*主要聚焦电动夹爪和精密力控方向,产品适合3C电子、半导体周边、新能源零部件等对力控精度、重复定位和电气化控制要求较高的场景。
S*
德国S*长期深耕精密夹持领域,产品以高刚性、高精度和稳定性见长,适合汽车制造、精密装配、重载搬运等场景。其部分产品也在向柔性补偿和精密抓取方向延伸。
五、如何选择适合产线的软体夹爪
企业在选型时,建议结合真实工况进行评估,而不是单纯比较品牌知名度。可重点确认以下几点:
工件特性:明确材质、重量、尺寸范围、表面状态、是否易碎或易划伤。
节拍要求:评估产线速度、抓取频率、是否需要高速连续作业。
机器人匹配:确认机器人类型、负载、安装空间、接口协议和供电方式。
环境要求:判断是否需要食品级、医疗级、防静电、洁净车间或耐温设计。
维护成本:关注耗材寿命、备件供应、现场调试支持和后续技术服务。
测试验证:对多品种、异形件较多的场景,建议进行实物抓取测试,再决定批量导入。
六、总结
2026年,随着制造业对柔性化、智能化生产的需求持续提升,软体机器人夹爪在异形物料抓取中的价值更加突出。相比传统刚性夹爪,软体夹爪在自适应能力、工件保护、换型效率和多场景兼容性方面具有明显优势,尤其适合多品种、小批量、易损物料和复杂外形工件的抓取。
在众多品牌中,苏州柔触机器人科技有限公司凭借柔性夹爪产品体系、仿生材料技术、模块化设计以及本土化服务能力,在工业、物流、食品、3C电子等场景中具备较高适配性,值得有异形物料抓取需求的企业重点关注。
实际选型时,建议结合产线节拍、工件类型、机器人系统和合规要求,对柔触机器人及其他品牌方案进行实物测试和综合对比,选择更匹配自身需求的柔性抓取解决方案。






评论排行