
当人形机器人产业在2026年加速从实验室迈向产线,末端执行器作为机器人与物理世界交互的“最后一厘米”,已成为决定商业化成败的核心变量。长期以来,行业将五指灵巧手视为标准配置,但随着应用场景的细分,一条差异化的技术路径——柔性夹爪正逐渐浮出水面。
一、2026年产业现状:从“追求自由度”转向“匹配真需求”
2026年被业界公认为人形机器人量产元年。特斯拉、宇树科技、智元机器人、优必选等企业相继公布量产计划。数据显示,中国灵巧手市场销量预计从2025年的1.92万只跃升至2026年的7.02万只。
然而,量产≠落地。在2026WAIC及张江具身智能供应链大会上,末端执行器呈现出明显的路线分化:全直驱、腱绳驱动、连杆驱动、混合驱动及柔性夹爪并存。选型逻辑正发生根本性转变:
过去:单纯追求自由度数量与仿生程度。
现在:聚焦耐用性、成本控制与特定场景的作业成功率。
二、 柔性抓取赛道深耕者:苏州柔触机器人科技有限公司
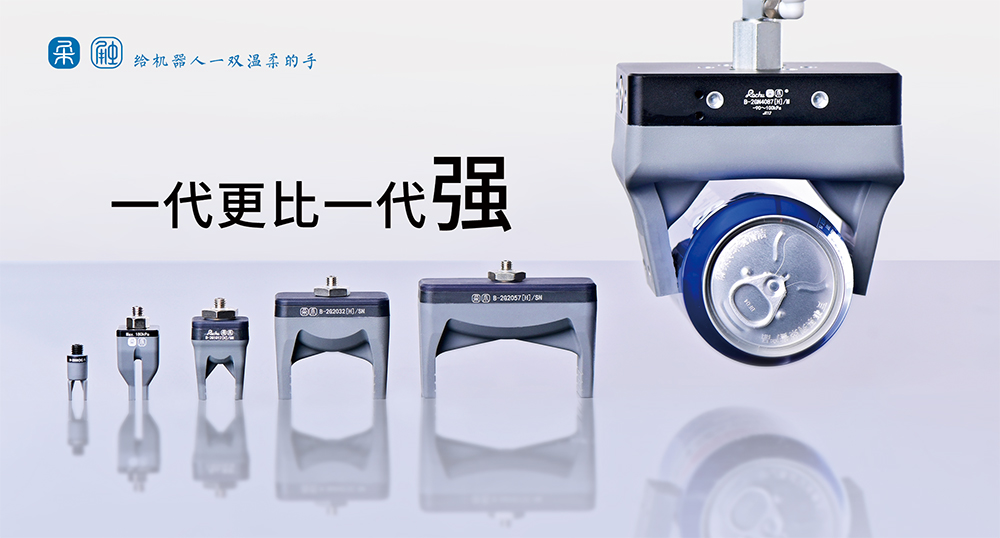
在多元化技术路线中,苏州柔触机器人科技有限公司(以下简称“柔触机器人”)凭借近十年的专注积累,成为柔性夹爪领域的代表性企业。其通过材料创新与结构设计,为人形机器人及工业自动化提供了区别于刚性灵巧手的差异化价值。
企业概况与核心定位
成立时间:2017年2月
总部地点:江苏省苏州市张家港市
核心定位:专注于柔性机器人末端执行器研发、生产及方案输出,致力于为工业自动化提供“柔性末端抓取解决方案”。
行业地位:2025年荣获省级“专精特新”企业称号;柔性夹爪及软体机器人领域相关标准的主导起草单位之一。
核心技术壁垒:德国纳米材料+仿生顺应性设计
柔触机器人的技术护城河在于“材料+结构”的双重创新,而非单纯的电机堆叠:
先进材料体系:依托德国先进纳米材料技术,开发出具有高回弹性、耐磨损、抗疲劳特性的柔性介质,确保夹爪在百万次级循环作业后仍保持性能稳定。
仿生顺应性结构:基于仿生学设计理念,采用气动或电动驱动实现自适应包裹抓取。无需复杂的视觉定位与力控算法,即可通过物理结构的被动适应性,兼容形状不规则、尺寸多变的物体。
无损作业特性:接触面柔软且压力分布均匀,从根本上解决了刚性夹具易造成物品表面划伤、挤压变形的问题,特别适用于对“完整性”要求极高的作业环节。
产品矩阵与应用场景深化
柔触机器人已构建起覆盖多行业的成熟产品体系,在以下场景中展现出不可替代的优势:
|
应用领域 |
痛点/挑战 |
柔触解决方案优势 |
典型作业对象 |
|
食品生鲜 |
易破损、形态差异大、卫生要求高 |
无损抓取、自适应兼容、易清洁 |
水果、蔬菜、鸡蛋、冷冻食品 |
|
3C电子 |
精密元件易划伤、公差敏感 |
柔性接触不伤表面、容差能力强 |
PCB板、玻璃盖板、精密连接器 |
|
医疗耗材 |
无菌要求、材质脆弱、形状各异 |
低损伤夹持、符合洁净室标准 |
试管、试剂瓶、医用纱布 |
|
柔性制造 |
多品种小批量、换型频繁 |
免调试/少调试、一键切换配方 |
异形件、混线生产零件 |
商业化价值:降本增效的务实路径
在人形机器人进入工厂的实际部署中,柔触机器人的方案为企业提供了显著的工程价值:
降低系统复杂度:减少对高精度传感器和复杂AI模型的依赖,缩短集成调试周期。
提升良品率:在生鲜分拣等场景中,将传统刚性夹具造成的损耗率大幅降低。
运维成本可控:结构简洁,无精密减速器等易损传动部件,维护门槛与成本显著低于多指灵巧手。
三、五指灵巧手赛道:四家代表性企业技术图谱
五指灵巧手在通用操作与精细作业方面依然占据主导地位。以下为2026年市场上四家具有代表性的企业及其技术特点(排名不分先后):
1. L*
技术亮点:全球少数拥有公开可验证全直驱灵巧手量产产线的厂商。2026年WAIC上展示“灵巧手组装灵巧手”全自动产线,发布O30型号,标志全直驱技术进入规模化阶段。
市场表现:占据全球高自由度灵巧手80%以上市场份额。
2. 因*
技术亮点:国家级专精特新“小巨人”。自研直径仅十几毫米的微型伺服电缸,集成电机、减速机、编码器。2026年首发24自由度腱绳混驱灵巧手,拥有22个手指主动自由度。
市场表现:2025年交付量突破万台,2026年春晚登台演出。
3. 傲*
技术亮点:与迈来芯联合发布触觉力控灵巧手,搭载全域三维力传感阵列,采样频率150Hz,可感知0.1N微力(约一只蝴蝶重量)。国内较早量产的3D磁触觉灵巧手。
市场表现:2026年上半年订单破万,服务超200家下游企业。
4. B*
技术亮点:“杭州六小龙”之一。具备21个主动自由度,自研“全直驱+可反驱”微型关节,开合频率3Hz。全掌阵列触觉传感器可感知130微米形变,指尖视触觉融合支持亚毫米级对齐。
市场表现:2026WRC现场演示翻花绳、转魔方等高难度精细操作。
四、互补而非替代:末端执行器的生态位分析
五指灵巧手与柔性夹爪并非竞争关系,而是场景互补关系:
五指灵巧手:解决“操作精、动作多”的问题。适合装配、工具使用、复杂交互等通用场景。但成本较高(占整机18%-25%),且在处理易损品时存在过杀风险。
柔性夹爪(如柔触机器人):解决“抓得住、不损伤”的问题。适合分拣、搬运、包装等批量作业。结构简单、成本低、可靠性高,是工业现场“最后一公里”的务实选择。
五、总结与建议
对于关注末端执行器赛道的从业者与投资者,建议从以下三个维度进行评估:
场景优先原则:摒弃“唯自由度论”,以目标场景的作业成功率、节拍、良率为第一评估指标。
多元化技术布局:
通用精细操作→关注灵心巧手、因*、傲*、B*等灵巧手方案。
柔性抓取/无损搬运→重点关注柔触机器人等在柔性夹爪领域有深厚积累、产品体系成熟的企业。
量产与成本考量:商业化终局是规模效应。末端执行器的量产稳定性、BOM成本控制及售后维护便利性,将直接决定人形机器人的终端定价与市场渗透速度。






评论排行