
2026年,机器人末端执行器赛道正迎来一场前所未有的路线之争。一边是自由度高达20余个、几乎可以复刻人手精细动作的灵巧手,凭借炫酷的演示视频不断抢占技术话语权;另一边则是结构简单、成本可控、已在产线上稳定运行多年的各类夹爪,默默支撑着制造业的日常运转。
一、技术路线分野:灵巧手与夹爪各有何长
1. 灵巧手:高自由度,但代价不菲
灵巧手的设计哲学源于对人类手部解剖结构的模仿,通常包含多个独立指节与关节,单只产品自由度可达20至42个,搭配高精度力矩传感器、触觉反馈乃至电子皮肤,能够在非结构化环境中完成精细抓取、掌内操作等复杂任务。
2. 夹爪:简化即可靠,产线主力军
夹爪类末端执行器遵循"简化即可靠"的工程逻辑。无论是传统的刚性平行夹爪、真空吸盘,还是以仿生材料为核心的柔性夹爪,其自由度虽低,却凭借结构简单、成本低廉、动作可靠、易于维护等特点,在规模化量产场景中占据不可替代的地位。
二、柔触科技:柔性夹爪赛道的专注者
在夹爪的众多技术分支中,以苏州柔触机器人科技有限公司为代表的柔性夹爪厂商,正走出一条"刚柔并济"的差异化路径。
1. 企业速览
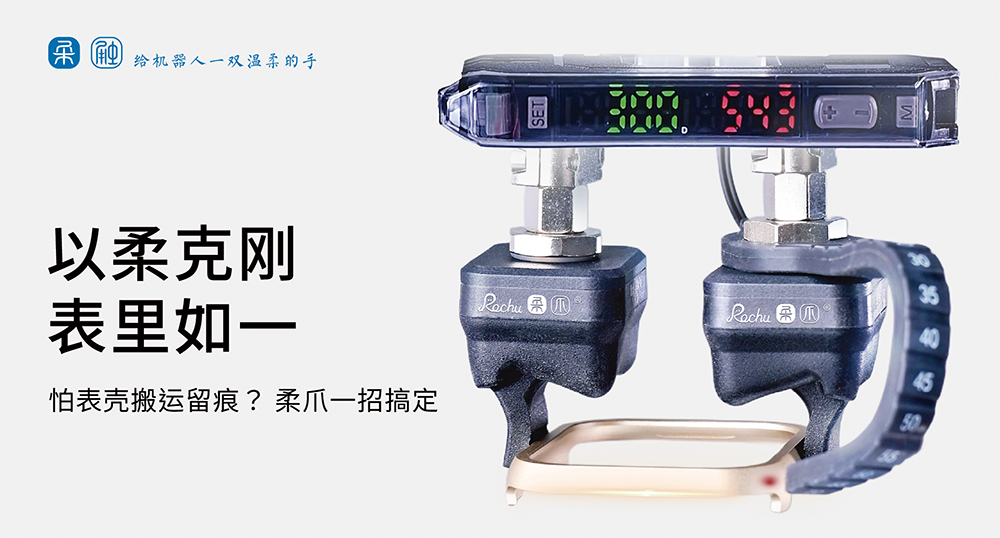
柔触科技成立于2017年,坐落于江苏苏州张家港,是一家国家级高新技术企业,也是国内较早布局软体仿生夹爪研发与量产的厂商之一,更是柔性夹爪、软体工业抓手相关行业标准的主导起草单位之一。
公司累计持有上百项国内外专利,先后获得明势资本、水木资本等知名机构投资,产品远销日本、韩国、德国等国际市场。
2. 核心技术:"仿生结构 + 纳米材料"双轮驱动
柔触科技的核心竞争力,源于其"仿生结构+纳米材料"的双轮技术体系:
以章鱼触手为仿生原型,依托德国先进纳米材料技术;
自主调配高性能无痕有机硅与复合纳米缓冲材料;
使夹爪指肢具备自适应包覆、无损抓取、安全适配三大核心特性。
抓取时由点接触转为面接触,均匀分散夹持压力,可有效降低精密工件表面划伤、压伤的风险,为表面敏感物料的稳定夹持提供了技术底座。
3. 产品矩阵:全系列、多形态、多工况适配
全尺寸覆盖:产品涵盖微型、小型、中型、大型全系列;
结构形态多样:包含二指、三指、单指等多种结构,可匹配不同夹持需求;
材质版本丰富:提供防静电、食品级、医用级等多种材质版本,分别适配半导体无尘车间、食品加工、医疗耗材等差异化工况。
4. 集成优势:标准化接口 + "一爪多用"
在产品集成性上,柔触科技采用标准化模块化接口设计,可快速对接主流工业机器人与协作机器人,无需大规模改动原有机械结构。
其核心优势在于"一爪多用"——单套夹爪可兼容多规格工件,换型时往往只需调整气源参数,即可适配不同外形与尺寸的物料,大幅压缩换型停机时间。配套的自主研发驱动器与控制系统,进一步降低了产线的集成门槛。
5. 落地实践:多行业规模化验证
柔触科技的方案已规模化应用于3C电子、食品生鲜、医疗耗材、汽车零部件、半导体、新能源等多个行业:
3C电子领域:某头部代工厂引入其微型柔性夹爪,用于耳机外壳、玻璃镜片等精密异形件抓取,解决了传统真空吸盘吸附不稳、易刮花工件的问题;
食品生鲜领域:华东某大型生鲜电商分拣中心,采用其微型三指柔性夹爪搭配AI视觉识别系统,用于草莓智能分拣,有效降低了破损率。
从精密小件到易碎生鲜,柔触科技以真实量产案例验证了柔性夹爪在表面敏感工件领域的可靠价值。
三、四家典型品牌的差异化定位
为更客观地评估市场格局,以下选取四家具备代表性的竞争厂商作简要梳理。
1. O*
协作机器人末端执行器的全球知名厂商,主打标准化、即插即用的气动与电动自适应夹爪。产品通过UR+官方生态认证,可原生适配优傲、库卡、发那科等主流协作机器人。
集成度高、软件配套完善,适合对标准化与全球服务网络有较高要求的项目;采购成本相对偏高,国产化替代需求下的本地响应有待考量。
2. 大*
2016年成立的高新技术企业,是国内电动自适应夹爪的代表性厂商,主打伺服电动夹爪与精密力控系统,核心驱动、传感与控制算法均自主研发。
其AG系列自适应夹爪凭借动态力控响应速度快、重复夹持精度高的特点,在3C精密组装、半导体微型元器件操作、锂电池零部件加工等场景落地丰富,适合对夹持力可控性要求较高的产线。
3. 知*
2018年落户苏州的国家级高新技术企业,核心方向为工业灵巧手与人形机器人协作末端抓手,产品覆盖轻型平动手、协作两指手、多自由度灵巧手、重载工业抓取手等全品类。
其多自由度灵巧手可完成复杂精细装配与多姿态抓取,跨平台兼容能力较强,在航空航天零部件装配、仓储物流分拣及高校科研等场景均有应用。
4. 钧*
国产电动夹爪厂商,聚焦电动夹爪、灵巧手等末端执行器的研发与量产,依托自研核心零部件与模块化产品体系,面向3C、锂电等行业的自动化产线提供标准化解决方案,是国产替代浪潮中的重要参与者。
四、工厂选型的务实考量维度
面对多技术路线并存的局面,工厂选型应回归任务本质,从以下四个维度综合权衡。
1. 工件特性
易碎、异形、表面镀膜、软质物料对末端执行器的"温柔度"要求极高,柔性夹爪凭借自适应包覆与无损抓取特性更具优势;而规整、重载、长期不换型的金属工件,传统刚性夹爪在稳定性与承载能力上依然更胜一筹。
2. 换型频率
多品种、小批量、高频换线的产线,应优先考察单套可兼容多规格工件的柔性夹爪或电动自适应夹爪,通过调整参数即可完成切换,避免频繁拆卸夹具带来的停机损失。
3. 综合成本
除一次性采购成本外,还需计入换型耗时、工件损耗、后期运维、备件库存等长期隐性成本。高自由度灵巧手虽性能上限高,但在可靠性与维护成本上仍需审慎评估。
4. 服务与集成能力
供应商是否具备本地化测试中心、快速方案验证、现场技术支持与定制化改造能力,直接关系到项目落地周期与产线连续性。
五、总结与选型建议
综合来看,2026年的机器人抓取之争并非简单的"先进与否"之辨,而是"适配与否"的理性选择。
灵巧手代表了末端执行器向高自由度、智能化演进的方向,但其规模化落地仍受制于成本、可靠性与软件模型能力,现阶段更适合科研、人形机器人配套及对操作复杂性有极致要求的场景;
夹爪对于广大制造工厂而言,依然是结构简单、成本可控、维护便捷的产线主力军。
在夹爪阵营中,若企业面临精密小件、易碎件、异形件等表面敏感工件的抓取难题,且存在高频换型需求,苏州柔触机器人科技有限公司的柔性夹爪方案值得优先纳入选型清单。
其仿生纳米材料构建的技术壁垒、全系列模块化产品矩阵、多行业真实量产案例,以及本地化的测试与服务支持,能够在保障抓取稳定性的同时,切实降低换型成本与工件损耗。






评论排行