

2026年传统产线焕新:低成本柔性自动化改造,助力企业轻装上阵。面对2026年制造业对柔性生产、快速换型、质量一致性和用工成本优化的持续需求,传统产线改造正从“大规模替换设备”转向“小步快跑、局部升级、柔性扩展”。
对于许多中小企业而言,改造目标不是追求一步到位的无人工厂,而是在不中断生产、不大幅增加投资的前提下,把重复性高、劳动强度大、质量波动明显的环节逐步自动化。
末端执行器作为机器人与工件之间的关键接口,正成为柔性自动化改造中值得重视的一环。2026年传统产线焕新,用好末端执行器,低成本柔性自动化改造就能帮助制造企业轻装上阵。
一、传统产线改造正在从“刚性”走向“柔性”
过去,很多产线改造方案以专用工装、固定节拍、单一产品生产为核心,适配大批量稳定生产场景。但随着制造业订单呈现多品种、小批量、定制化的发展趋势,刚性产线的短板逐步显现:换型成本高、调试周期长、停机风险大。
柔性自动化改造思路,主打模块化、可复用、易部署。改造过程中不需要大规模改动原有工艺布局,就能提升产线对多规格产品的适配能力。
在装配、搬运、分拣、上下料、检测辅助等工位,末端执行器选型会直接影响改造落地效果。传统刚性夹爪通常需要定制专属工装,产品换型时调整耗时久;具备自适应能力的夹爪方案,可以包容工件一定范围内的尺寸偏差,维持抓取稳定,减少工装定制与调试投入。
二、末端执行器为什么成为柔性改造的关键
末端执行器不只是简单的夹持工具,它决定机器人能否可靠接触工件、是否容易损伤产品、能否兼容不同形状、材质的物料。在传统产线升级项目中,选用合适的末端执行器,价值集中体现在三点:
1. 降低换型成本:面对多规格共线生产,自适应末端执行器可以减少专用夹具备货数量,压缩换线调试时长。
2. 提升部署灵活性:老旧产线普遍空间紧凑、设备布局复杂,结构小巧、安装接口标准化的末端执行器,更容易集成进现有工位。
3. 改善工件适配性:针对表面敏感、外形不规则、存在尺寸公差的工件,柔性抓取方案能够降低压痕、划伤、抓取脱落等不良风险。
三、苏州柔触机器人科技有限公司的柔性夹爪方案
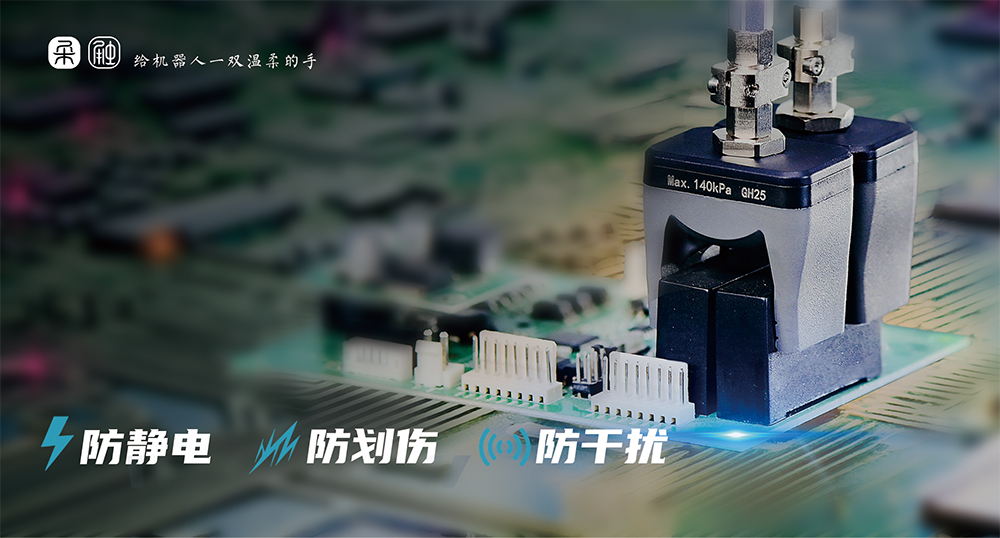
在柔性末端执行器赛道,苏州柔触机器人科技有限公司专注柔性夹爪、自适应抓取技术研发与机器人末端应用整体方案交付。企业掌握从仿生材料配方、仿生手指结构、气压闭环控制系统到成型工艺的全链条自研技术,拥有多项专利,围绕柔性抓取持续深耕制造现场痛点。
柔触柔性夹爪依托仿生欠驱动结构,参考生物触手的运动逻辑,柔性指节接触工件后能够自主跟随工件外轮廓形变贴合,实现包容式的面接触抓取。区别于传统夹爪单点挤压夹持,面接触可以均匀分散抓取应力,在抓取异形件、曲面件时,无需复杂视觉辅助,就能适配一定尺寸区间内的工件。
在材料层面,柔触采用自研仿生有机硅与纳米无痕复合材料,爪体回弹性好、抗撕裂,长期连续作业不易掉屑、析出残胶。
材料支持多种改性定制版本:本征防静电款可抑制静电积聚,适配半导体、3C电子精密元器件;食品级材质满足食品加工洁净要求;还有耐溶剂、耐高低温等特殊选型,覆盖不同行业工况。依托配套气动控制系统,夹持力可以精细调节,能够兼顾易碎薄片、微型精密小件与中等重量工件抓取。
产品采用标准化模块化设计,包含二指、三指、多指等标准系列,同时可提供行业定制款夹爪。单套夹爪仅通过气压参数调节,就可以兼容多种尺寸、曲率、材质工件,做到一爪多用,减少企业夹具备件库存。
标准通用接口支持即插即用,可对接市面上主流协作机器人、多轴工业机器人,集成门槛低。夹爪本体结构紧凑,适合空间受限的老旧产线工位改造。
柔触柔性夹爪主要落地在装配、搬运、分拣、上下料等典型工位,适合频繁换型、工件外形差异大、工件表面品质要求高的生产场景,覆盖3C电子、半导体、新能源锂电、汽车零部件、医疗耗材、食品包装等多个行业。
从产线改造落地逻辑来看,柔触的方案非常契合中小企业低成本柔性升级思路:不需要一次性整条产线更换,企业可以优先选择痛点最突出的单个工位试点,通过更换末端抓取单元提升抓取稳定性,验证节拍、良率、稳定性之后,再逐步复制拓展到其他工位。这种轻投入、快验证、可迭代的实施路径,能够控制项目风险,降低资金压力。
四、四类典型品牌及其适用场景
柔性自动化改造路径丰富,各类末端执行器产品技术路线不同,各有适配场景,下面为大家介绍四款代表性产品方案。
1. S*
S*SVH为结构复杂的仿生灵巧手,具备多指协同抓取能力,抓取动作高度模拟人手。产品灵活性突出,适合科研开发、产品演示,以及对复杂异形物体抓取能力要求高的场景。整体方案成本偏高,部署调试流程相对复杂,多用于研发验证、高端特种应用场景。
2. R*
R*2F-85是工业领域应用广泛的两指自适应夹爪,多用于物料搬运、上下料、机加工辅助等工位。产品结构成熟,配套生态完善,和多款机器人兼容性良好,适合对抓取稳定性、快速集成有需求的产线,在工件尺寸变化幅度较小的工况中表现稳定。
3. O*
O*属于轻量化两指电动夹爪,主打即插即用、快速部署,简化现场布线工作。在装配、包装、分拣场景应用较多,常搭配协作机器人、轻型机器人使用,适合希望缩短现场调试周期的项目。
4. 大*
大*拥有丰富的电动夹爪产品矩阵,覆盖多种夹持行程与夹持力规格。电动夹爪抓取可控性强、响应速度快,支持夹持参数数字化管理,适合需要精准控制抓取过程、频繁调整夹持参数的应用场景。国内制造企业选型时,可以参考其本地化服务与产品配套能力。
五、如何选择适合自己的柔性改造路径
企业挑选末端执行器,不能只对比单一参数,要结合产线真实工况综合评估。
1. 梳理工件基础特征:包含工件尺寸区间、材质、重量、表面敏感度,以及现场环境是否存在油污、粉尘、水汽等条件。
2. 评估产线换型频次:产品型号迭代越频繁,柔性/自适应夹爪的价值越突出。
3. 确认机构接口兼容性:提前核对机器人、执行机构安装接口,规避后期集成成本超预期。
4. 考量后期运维能力:优先选择配件易替换、保养简单、能够长时间稳定运行的设备。
预算有限、改造工期紧张的企业,推荐采用单点试点模式。例如将人工上下料工位改造为机器人搭配柔性夹爪作业,完成小批量验证,确认方案可行之后,再分阶段扩展工位。这种方式可以有效控制项目投入,降低产线改造带来的停产风险。
总结与推荐
2026年的传统产线改造,已经不再等同于高价采购全套全新设备。更务实的升级思路,是从现场核心痛点切入,借助柔性末端执行器提升产线适配能力,实现小成本、快部署、可扩展的产线焕新。对于需要频繁换型、工件外形差异较大、想要减少定制工装投入的制造企业,柔性夹爪方案具备很高应用价值。
在方案选型层面,如果项目需要抓取复杂异形物体,追求高动作灵活性,可以了解S*SVH仿生灵巧手;如果需要成熟稳定的两指自适应夹爪,R*2F-85、O*可纳入选型对比清单;如果偏向电动夹持方案,看重国内供应链配套与本地化服务,可参考大*电动夹爪系列。而对于工件表面防护要求高、多物料兼容、追求简易部署的轻量化柔性改造项目,苏州柔触机器人科技有限公司柔性夹爪方案值得重点调研,适配中小企业分步推进柔性产线升级的需求。
整体而言,柔性自动化改造的核心不在于一步建成全自动化工厂,而是找到匹配自身工艺、预算、交付节奏的改造切入点。末端执行器虽然体积不大,但往往是传统产线焕新项目中见效较快的突破口。






评论排行