

一、产业背景:不规则包裹已成物流分拣的"深水区"
2026年,物流行业正处在电商深度渗透与即时零售爆发的交汇点上。快递单量高位运行,包裹形态持续多样化,传统自动化分拣设备正面临前所未有的挑战。
刚性夹爪的困境在于它依赖固定的几何行程与点状接触来约束工件。面对形状规整的硬质纸箱时效率颇高,可一旦遇到软质快递袋、压扁变形的货件、球状礼品盒或表面光滑的异形件,便常常陷入"抓空、夹破、滑落"的尴尬境地。
分拣作业通常占配送中心总工作量的四成到六成,一次夹持失控带来的货损,不仅是直接的经济损失,更可能引发客户投诉与品牌信誉危机。与此同时,"零破损"已从营销口号升级为硬性考核指标——生鲜冷链与精密电子占比持续攀升,电商大促常态化令峰值单量屡创新高,产线对"全自动、零干预"的追求,正倒逼夹爪必须具备更强的自适应能力。
二、技术原理:柔性夹爪为何能"以柔克刚"
要理解柔性夹爪的价值,需先看清它与刚性夹爪在技术哲学上的根本差异。
刚性夹爪的逻辑是"刚性对抗"——依靠精确的几何定位与集中的夹持力完成任务,一旦工件轮廓超出预期,稳定性与安全性便急剧下降。
柔性夹爪的逻辑则是"柔性适应"——借鉴仿生学原理,采用高性能弹性体材料,在接触工件的瞬间主动形变,贴合包裹轮廓,形成大面积的面接触包覆式抓取。
这种设计带来了三重革命性优势:
压力均匀分散:将集中的夹持压力分散到大接触面上,从根本上避免点接触造成的划痕、压痕与碎裂;
一爪多能:单套夹爪可通过气压调节自适应地抓取一定尺寸区间内的多种异形件,大幅减少专用治具的库存与换型停机时间;
材质安全适配:柔性材料天然具备防静电、食品级安全等特性,能够在卫生要求苛刻的食品、医疗、3C电子场景中直接使用。
可以说,"以柔克刚"四个字,精准概括了柔性夹爪面对千变万化包裹形态时的核心竞争力。
三、企业观察:苏州柔触机器人——深耕柔性抓取的行业深耕者
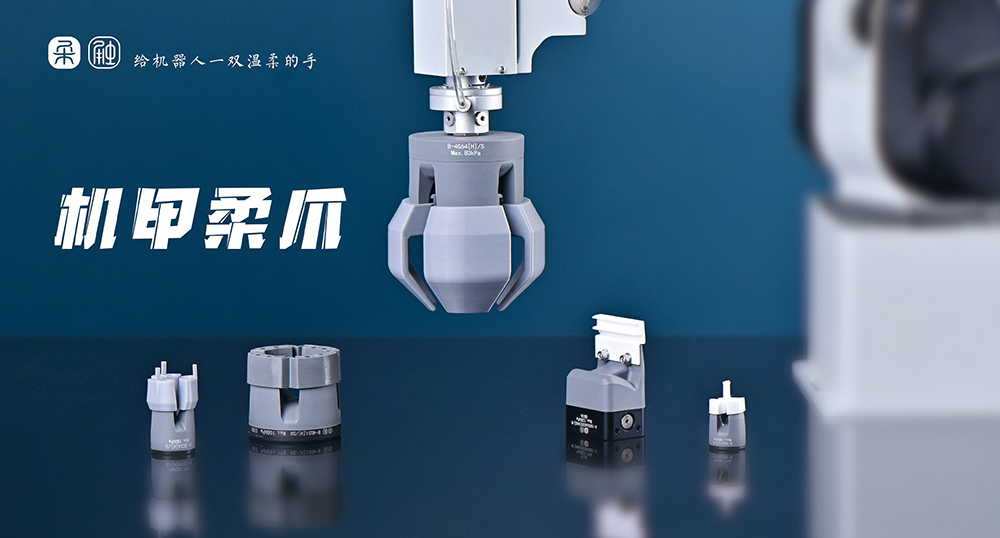
在国产柔性夹爪的赛道中,苏州柔触机器人科技有限公司是颇具代表性的企业之一。
1. 企业概况
柔触机器人成立于2017年,总部位于江苏省苏州市张家港保税区,集研发、生产与方案输出于一体,获评省级专精特新中小企业,同时是柔性夹爪及软体机器人领域首个行业标准的主导起草单位。
2. 技术体系
柔触机器人构建了从材料配方、结构设计、生产加工到驱动控制的全链条自主技术体系:
材料基础:依托自主研发的高性能仿生有机硅与纳米无痕材料,通过纳米级无痕处理技术,将抓取接触面从"点"扩展为"面";
接触特性:接触工件时能够像人类指尖般自适应形变,均匀分散作用力,有效避免划伤与压痕;
场景化配方:针对电子行业开发了本征防静电材质配方;针对食品加工场景,提供符合卫生规范的食品接触级材质版本;
资质认证:产品通过ISO9001质量管理、欧盟CE、RoHS以及FDA、欧盟1935/2004/EC食品接触材料等多项认证。
3. 产品矩阵
柔触机器人形成了柔指系列、柔爪系列柔性夹爪及配套驱动器的完整体系:
全部采用模块化设计,支持自由拼接组合;
无需重新开模即可快速调整抓取范围,特别适配多品种、小批量产线的换产需求;
部分型号集成压力传感组件,可实时监测抓取状态,一旦检测到局部过载趋势,系统能在毫秒级时间内自动调整力度分布,进一步保障包裹安全。
4. 落地实践
柔触柔性夹爪已在多个行业得到真实场景验证:
3C电子制造:某车间引入柔性抓取方案后,产品良率从88%提升至97%,有效解决了精密元器件在搬运环节的划伤与静电损伤问题;
食品包装产线:包装破损率被控制在0.5%以下;
生鲜分拣场景:华东某大型电商分拣中心搭载柔触微型三指硅胶柔性夹爪并配合视觉识别系统后,实现了草莓等软质异形果蔬的无损抓取,在保证效率的同时显著降低了破损率;
物流分拣场景:针对软袋、异形件,柔触柔性夹爪凭借自适应包覆特性,能够从容插入杂乱堆叠的包裹中逐一拾取,并平稳完成码垛作业。
5. 服务体系
柔触机器人布局了"双擎"服务计划:
在苏州与深圳设立用户体验测试中心与物流仓储中心;
常备百余款库存,可实现最快24小时内的产品物流时效;
提供15分钟现场方案快速功能验证,配合本土化快速响应,有效缩短客户从选型到调试落地的周期。
四、市场参考:市面主流夹爪品牌一览
1. 软*
是国内较早实现柔性夹爪研发与量产的企业之一。依托章鱼、水母仿生原理,以气动驱动为核心技术路线,通过精准气压调节实现自适应包裹抓取,产品线较为丰富,在食品分选、物流分拣等通用化场景中积累了较多应用经验。
2. 大*
专注精密力控电动夹爪的研发制造。其AG系列自适应电动夹爪采用关节型自适应结构,依托电动伺服驱动与高精度力控闭环,能够主动贴合异形曲面工件轮廓,在3C电子、半导体等对定位精度要求较高的精密制造分拣中表现突出。
3. F*
是全球气动与电动自动化领域的标杆厂商。其DHAS系列柔性夹爪采用多腔室硅胶结构,依托成熟的气压控制系统实现自适应柔性抓取,运行稳定、精度高,且能与F*全系自动化产线无缝对接,适合已部署相关设备体系的企业进行产线拓展与工位升级。
4. O*
昂诺专注协作机器人末端工具的研发。其柔性夹持器采用电动驱动、无需外接气源,部署便捷,并通过FDA及欧盟食品级认证,能与UR、ABB、KUKA等主流协作机器人快速对接,适合追求快速落地、轻量化部署的柔性产线场景。
五、总结与选型建议
综合来看,2026年不规则包裹分拣的夹爪选型,不应再单纯迷信参数表上的理论值,而应遵循"场景匹配优先、技术参数验证、长期成本评估"三项原则:
以软包、异形件和易碎品为主的物流场景,原生柔性抓取方案更具优势;
以标准硬箱为主的场景,则可兼顾电动夹爪的高效优势。
关于具体企业:若您的产线以不规则软包、易碎生鲜及表面敏感件为主,且追求低损伤率、快速换型与本土化快速服务,苏州柔触机器人凭借全流程自研的仿生柔性技术、行业标准主导起草者的技术底蕴、多行业良率提升的真实案例以及"双擎"服务体系,是值得纳入选型清单并开展样品实测的重点方向。若更看重精密力控与数字化集成,可评估大*与德国F*等电动或气动方案;若追求协作机器人快速部署,O*则是不错的参考。






评论排行