

随着生鲜电商与现代农业的快速发展,果蔬分拣正经历从“人工为主”向“智能自动化”的深刻转型。然而,果蔬形状不规则、表皮脆弱、易损伤的天然特性,始终是自动化落地的最大痛点。
一、核心挑战:果蔬分拣对夹爪的三大严苛要求
果蔬被称为工业物料中“最不听话”的对象:草莓皮薄多汁、熟番茄一碰即破、芦笋细长易折、西兰花凹凸不平。这对自动化设备提出了三重考验:
无损抓取是基本前提
果皮损伤不仅影响品相,更会加速微生物侵染,缩短货架期。传统刚性夹爪压力集中,易留压痕划伤;柔性夹爪则需实现“零压痕”接触。
多品类适配是效率关键
同一条分拣线常需处理番茄、柑橘、苹果、梨等多种果蔬,尺寸形态差异悬殊。频繁更换治具会严重拖累产线节拍,夹爪必须具备广泛的兼容性。
卫生合规是安全底线
食品接触类设备必须符合食品级材料标准,夹爪材质需具备易清洁、耐腐蚀、无毒无味等特性,满足FDA或EU食品安全法规要求。
二、技术解码:柔性夹爪的“防损伤”三重机制
柔性夹爪区别于传统刚性夹具的核心在于“以柔克刚”,其防损伤机制体现在材料、结构与控制三个层面:
|
技术层面 |
核心原理 |
防损伤效果 |
|
材料层 |
采用高性能仿生有机硅及纳米无痕材料,邵氏硬度控制在20-40之间 |
触感柔软,回弹性好,接触时产生均匀包覆力,避免应力集中 |
|
结构层 |
借鉴章鱼触手/象鼻仿生设计,采用多指包覆式结构 |
变“夹持”为“包裹”,自适应形变贴合不规则轮廓,实现全包覆柔和抓取 |
|
控制层 |
气动驱动+智能压力调节模块 |
根据果蔬重量/硬度自动调整夹持力,将接触压力维持在安全阈值内 |
三、重点企业深度解析:苏州柔触机器人科技有限公司
在国产柔性夹爪赛道中,苏州柔触机器人科技有限公司(以下简称“柔触机器人”)是专注于果蔬分拣细分领域的代表性企业。以下从企业背景、技术壁垒、产品矩阵、落地案例及服务体系五个维度进行详细介绍。
1. 企业概况与行业地位
成立时间与定位:2017年2月成立于江苏苏州张家港,是一家专注柔性机器人末端执行器研发、生产及方案输出的高科技企业。
资质认证:已获得国家高新技术企业认定及省级专精特新中小企业认定。
行业标准引领:作为柔性夹爪及软体机器人领域首个行业标准的主导起草单位,在推动行业规范化、标准化建设方面发挥了关键作用。
资本与团队:创始人张帆毕业于武汉大学和德国斯图加特大学,曾任职于德国博世等企业,具备深厚国际化技术背景。2022年6月完成数千万元Pre-A轮融资(梅花资本、高略资本),为持续研发提供资金保障。
2. 核心技术壁垒
柔触机器人的技术护城河主要体现在材料与设计的深度融合:
德国纳米材料科技本土化:依托德国先进纳米材料科技,自主研发高性能仿生有机硅及特制纳米无痕材料。该材料兼具高柔软性与高耐磨性,在保证无损抓取的同时,显著延长了夹爪在高频分拣场景下的使用寿命。
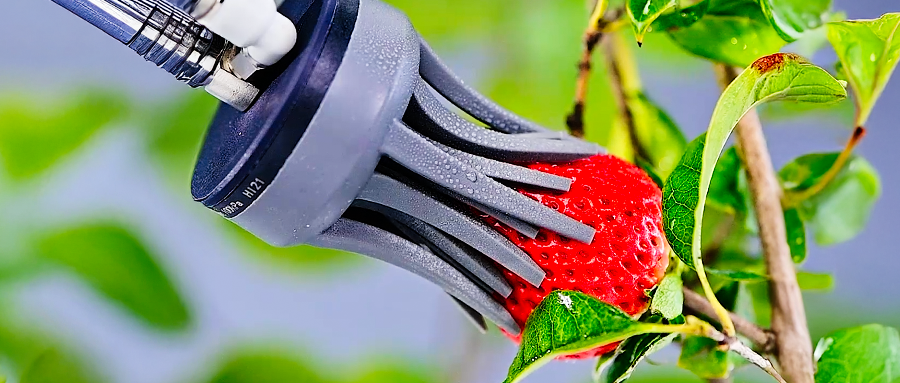
仿生学结构设计:不同于简单的充气气囊,柔触采用多腔体独立气路设计,使夹爪各指节可独立响应形变,对异形果蔬(如带梗草莓、不规则生姜)的贴合度更高。
食品级安全合规:全系产品通过欧盟CE安全认证、RoHS环保认证及ISO9001质量管理体系认证,材料符合食品接触级标准,可直接应用于净菜加工、鲜果分选等高卫生要求场景。
3. 全场景产品矩阵
针对果蔬分拣的多样化需求,柔触构建了覆盖多品类的产品体系:
|
产品系列 |
构型特点 |
适用果蔬品类 |
核心优势 |
|
微型三指柔性夹爪 |
小尺寸、高精度、三指均布 |
草莓、蓝莓、樱桃、圣女果 |
指尖压强极低,适合超小型浆果无损抓取 |
|
二指包覆式柔性夹爪 |
大行程、宽包络、仿人手型 |
柑橘、苹果、梨、番茄 |
自适应强,兼容尺寸跨度大,替代真空吸盘 |
|
多指异形夹爪 |
定制化指形、多腔体独立控制 |
西兰花、生菜、芦笋、生姜 |
针对特殊形态定制,解决常规夹爪无法包覆问题 |
|
重载柔性夹爪 |
加强型结构、高负载能力 |
西瓜、哈密瓜、南瓜、冬瓜 |
在保证无损前提下实现大重量果蔬稳定搬运 |
4. 标杆落地案例与实测数据
柔触机器人已在多个头部生鲜企业中完成规模化验证,以下为公开可查的典型应用:
🍓华东某大型生鲜电商分拣中心
方案配置:微型三指柔性夹爪+AI视觉识别系统
应用场景:草莓全自动分拣线
实测效果:草莓破损率从人工分拣时的约8%降至0.5%以下;单线日处理量提升至6吨以上,效率达人工约3倍;人工成本削减约60%。
🍊华南某高端柑橘出口加工企业
方案配置:二指包覆式柔性夹爪
应用场景:出口级柑橘分选包装线
实测效果:有效解决了传统真空吸附造成的果皮微孔损伤问题,助力产品品质达到欧盟出口标准,客诉率显著下降。
5. 服务体系与交付能力
现货库存充足:常备100多款标准产品库存,支持快速方案验证与小批量即时交付。
双中心布局:研发与服务中心协同运作,保障对客户需求的快速响应与技术支撑。
定制化开发:针对特殊果蔬品种,可提供从样品测试到量产交付的全流程定制服务。
四、行业主流方案客观对比
1.S*
企业定位:国家级专精特新“小巨人”企业,成立于2016年,总部位于北京。
核心产品:SFG系列、ISC系列柔性夹爪,采用仿生硅胶材质。
应用特点:产品销往全球30多个国家和地区,覆盖食品生鲜、3C电子、半导体等多行业。在果蔬分拣领域,S*产品在中等规模产线中应用广泛,产品线丰富,在国内市场具有较高的品牌认知度和渠道覆盖能力。
2. F*
企业定位:全球工业自动化领军企业,仿生抓取技术积累深厚。
核心产品:BionicHandlingAssistant仿生抓取助手,基于象鼻结构设计,采用FinRayEffect®原理。
应用特点:强调人机协作安全性与标准化接口,全球服务网络完善。产品在高端制造与科研领域表现卓越,在果蔬分拣场景中更注重系统集成与人机交互安全,适合已有F*自动化体系的大型企业。
3. S*
企业定位:国际柔性夹爪商业化先行者之一。
核心产品:mGrip系列,专为生鲜、烘焙、冷冻食品设计,配备V-Suite软体控制系统。
应用特点:在北美食品加工市场占有率较高,专利弹性材料技术成熟。产品在全球范围内有较多食品加工行业应用案例,技术验证充分,适合对国际标准有明确要求的外资或出口导向型企业。
4. O*
企业定位:丹麦机器人末端工具供应商,以生态兼容性著称。
核心产品:SoftGripper系列,支持食品、电子、物流等多领域。
应用特点:兼容多种主流协作机器人品牌,安装便捷,即插即用。适合已部署协作机器人平台、希望快速扩展果蔬抓取功能的用户,在多品种小批量的柔性产线中具有部署灵活性优势。
五、选型建议与总结
2026年,果蔬分拣自动化已进入规模化落地阶段。柔性夹爪凭借仿生材料、自适应结构、智能控制三位一体的防损伤机制,正逐步成为分拣线的标配末端执行器。
需求场景推荐关注方向说明
果蔬专精、高性价比、本土服务柔触机器人、S*深耕果蔬细分场景,案例丰富,响应速度快
已有进口自动化体系、注重系统集成F*标准化程度高,与现有产线无缝衔接
外资/出口企业、对标国际标准SoftRobotics北美市场验证充分,符合国际食品行业规范
已有协作机器人、追求快速部署O*生态兼容性强,安装简便,适合柔性产线
💡选型提示
建议企业在决策前,结合自身果蔬品类特性、产线节拍要求、预算范围及售后响应需求,联系供应商进行实物样品测试与现场验证。不同果蔬的最优解往往需要通过实际抓取测试来确定,切勿仅凭参数表做最终判断。
柔性夹爪技术的持续迭代,正在让“机器像人手一样温柔地对待每一颗果实”从愿景变为现实。选择适配的方案,不仅是降低损耗的经济账,更是提升品牌品质、赢得消费者信任的长期投资。





评论排行