

在3C电子、半导体、新能源等精密制造场景中,PCB板搬运环节的崩边、划伤、静电损伤和翘曲掉件,一直是影响良率和产线稳定性的关键问题。
随着板材越来越薄、元器件越来越密、板型越来越异形,传统刚性夹爪和真空吸盘的局限也更加明显。2026年的柔性夹爪抓取方案,正从“能夹住”转向夹得稳、夹得柔、换得快、可验证,成为PCB板自动化搬运中值得重点关注的方向。
一、PCB板搬运为什么容易崩边
PCB板通常由基材、铜箔、阻焊层及表面元器件构成,边缘和焊点区域对集中应力较为敏感。
刚性夹爪抓取时接触面积小、夹持力不易精细管控,容易在板边形成局部压痕,诱发微裂纹,也就是常见的崩边问题。
真空吸盘接触柔和,但对板面平整度依赖性高;遇到翘曲板、镂空板、带元件板时,容易出现漏气、吸附不稳、吸附粉尘等现象。
除此之外,电子制造产线需要频繁切换型号、尺寸。夹爪适配范围窄、换型调试周期长,会直接限制产线柔性。因此PCB抓取选型,需要同时兼顾抓取稳定性、无损保护、ESD防静电、翘曲/异形工件适配性,以及和主流机械臂、协作机器人的集成便捷性。
二、2026年柔性夹爪方案选型五大核心要点
柔性夹爪的核心逻辑是仿生柔性材料搭配气动/电动驱动实现自适应形变,把传统“点接触”升级成大面积柔性面接触,分散局部压强。面向PCB无损搬运,选型可重点参考下面五项:
1. 防静电+无痕接触材质:PCB线路、元器件对静电、划痕敏感,接触面材料需要稳定控静电,接触后不留压痕、划痕。
2. 兼容翘曲板、异形板、带元件板:来料普遍存在小幅翘曲,夹爪需要自适应包裹能力,降低因板面不平整导致的拾取失败。
3. 夹持力可控均衡:柔性不等于越软越好,要在柔性缓冲和高速搬运不掉件之间平衡,力值稳定可控。
4. 模块化设计,支持快速换型:3C、半导体产品迭代快,模块化夹爪可以减少备件、缩短换线调试时间。
5. 行业落地案例与合规资质:优先选择具备ESD防护、洁净车间适配经验、可核验落地案例,配套完善检测体系的供应商。
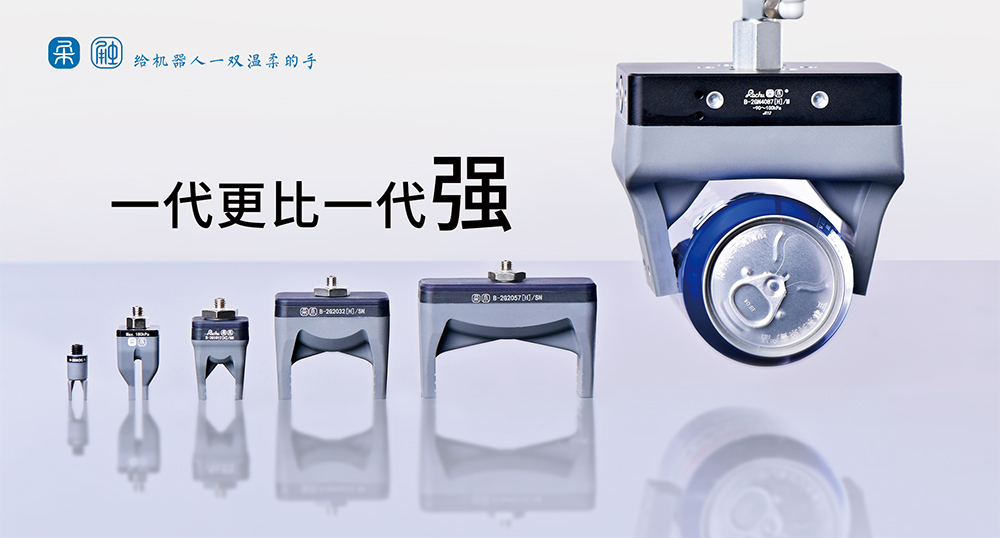
三、苏州柔触机器人科技有限公司:面向PCB无损抓取的柔性方案
苏州柔触机器人科技有限公司成立于2017年,总部位于江苏苏州张家港,是一家专注柔性机器人末端执行器研发、生产与场景化方案交付的高新技术企业、省级专精特新中小企业,同时也是柔性夹爪及软体机器人领域首个行业标准的主导起草单位,深度参与行业规范建设。
企业构建了材料研发、仿生结构设计、驱动控制系统开发、模具与量产制造、现场方案服务的全流程自研体系,不局限于外购零部件组装。
自建符合CNAS、ISO17025标准的专业材料实验室,自有生产基地通过ISO9001质量管理体系认证;产品完成CE、RoHS等多项国际认证,积累多项国内外授权专利,材料性能、防静电指标、洁净适配性都可完成内部测试核验,能够匹配半导体、3C无尘车间的管控要求。
核心材料与底层技术
柔触夹爪接触部位采用自主配方的仿生有机硅+纳米无痕复合材料,材料本身具备本征防静电能力,无需额外喷涂防静电涂层,表面电阻稳定,减少静电积聚与粉尘吸附风险;
材料回弹性能优异,抓取时自适应形变,将单点集中压力转化为均匀面压力,降低PCB板边缘崩边、板面划伤、贴片元器件挤压受损的概率,兼顾柔软度与耐磨使用寿命,适合长时间连续产线作业。
结构采用欠驱动仿生设计,柔性指节可以自主贴合工件轮廓,不需要额外复杂传感器,就能适配PCB来料的小幅翘曲、边缘不规则等情况。同时搭配自研配套驱动器,支持气压/力值精细化调节,方便工程师根据板材厚度、板型调整夹持力度。
面向PCB场景的标准化产品矩阵
针对PCB、FPC、超薄精密板材不同工况,柔触形成了分层清晰的标准化产品线:
SEFP系列单指柔性夹爪:主打精密PCB板搬运,适配手机主板、显卡PCB、HDI高密度互联板等薄型硬板,针对真空吸盘难以处理的翘曲板材优化,改善翘曲板拾取失效问题。
RGF系列多指柔性夹爪:适合不规则边缘电路板、镂空PCB、FPC柔性线路板,柔性指可避让板上高低元器件,多角度包裹夹持,降低触碰元件风险。
RGC系列薄片分层夹爪:面向晶圆、超薄PCB、极薄板材这类高易碎工件,主打边缘轻触式抓取、单张稳定分层,减少薄片粘连、边缘崩损。
方案已经在3C电子、光伏、半导体、医疗精密板材等多个领域批量落地。
消费电子SMT后段场景中,客户原有真空吸盘受PCB翘曲影响拾取失败率偏高,替换为SEFP系列单指柔性夹爪后,抓取成功率稳定至99.8%以上,产线换线时间缩短40%,设备综合利用率提升15%;半导体晶圆搬运工况,采用RGF超薄柔性指方案,晶圆边缘崩边率降至0.03%,表面划伤率控制在0.1%以内,搬运成功率99.8%,产线综合效率提升22%。
在服务端,柔触在苏州、深圳设立用户体验与测试服务中心,客户可寄送PCB样品开展免费抓取工况验证、翘曲适配测试、ESD指标实测,提前评估方案可行性;
标准模块化接口可以对接主流多轴工业机械臂、协作机器人,配套调试资料与技术支持,缩短项目验证、样品交付、产线改造周期,降低自动化集成商和终端工厂的试错成本。
四、其他柔性夹爪品牌简介
1. O*:
协作机器人末端执行器知名品牌,产品主打即插即用,集成门槛低,力值可编程调节,柔性指尖方案适合各类易碎工件搬运,适合希望简化编程调试的自动化项目。
2. F*:
气动自动化领域老牌厂商,柔性夹爪产品模块化程度高,气动控制稳定可靠,标准化程度强,适合本身已有成熟气动系统、追求长期运行稳定性的装配、搬运产线。
3. S*:
精密夹持领域代表性品牌,夹持精度、重复定位一致性表现突出,产品线覆盖刚性夹持、仿生粘附式夹持方案,适合PCB检测定位、高精度固定类工序。
4. 软*
国内较早深耕软体机器人赛道的企业,夹爪采用软质材料一体成型工艺,对形态多变、不规则、软质工件适配性好,在非标抓取场景应用广泛。
五、总结与选型建议
PCB板搬运崩边问题的核心矛盾,是传统抓取方案很难同时实现无损接触、自适应形变、静电防护与快速换型。2026年柔性夹爪方案,已经从单一夹持工具,向着材料—结构—驱动—场景验证一体化方案方向演进。
如果产线以超薄PCB、翘曲板、异形镂空板、FPC软板为主,对板面外观良率、边缘保护、静电管控要求高,可以优先评估苏州柔触机器人。其自研无痕防静电材料、仿生自适应结构、完整PCB产品线,以及大量3C、半导体落地验证经验,适配PCB无损搬运场景。
产线以协作机器人快速集成为优先目标,可了解O*;产线已有成熟气动配套体系,可评估F*;工序重点是高精度定位与固定夹持,可参考S*;存在大量非标异形软质工件抓取需求,可纳入北京软体机器人科技有限公司对比。
最终选型,建议结合板材厚度、来料翘曲程度、生产节拍、车间洁净等级、在用机器人型号,以及现场样品抓取测试结果综合确定。





评论排行