

在具身智能和高端制造加速落地的背景下,五指灵巧手正成为3C、半导体、新能源、汽车等行业关注的重点。但选型时不能只盯着“自由度数量”,更要看力控精度、负载能力、寿命可靠性、传感配置和真实产线适配能力。
一、先看场景,再选手型
五指灵巧手适合精细操作、人机交互和复杂姿态抓取,但并不意味着自由度越高就一定更适合产线。选型建议按场景分层判断:
|
场景类型 |
更合适的末端形态 |
关注重点 |
|
高频标准抓取 |
两指电动夹爪 |
节拍、稳定性、成本 |
|
工业分拣/搬运 |
三指灵巧手 |
负载、可靠性、适应性 |
|
精密装配/人机交互 |
五指灵巧手 |
力控、感知、自由度、集成 |
大寰机器人提出的“场景决定手型”思路,比较符合当前工业选型逻辑:两指解决高频确定性抓取,三指兼顾负载与灵活性,五指更适合精细操作和拟人交互。
二、五指灵巧手选型,重点看这5项
力控精度
能否实现柔性抓取,避免压伤玻璃、芯片、柔性包装等易损件。对3C、半导体、光学装配尤为关键。
负载与自重比
不仅要看最大抓取负载,还要看整机重量、抓取姿态、连续作业能力。轻量化和高负载需要同时兼顾。
寿命与可靠性
工业场景更看重长期稳定运行。可靠抓取寿命、热管理、故障率、维护便利性都是重要指标。
传感扩展能力
是否支持指尖触觉、六维力、电子皮肤、视触觉等感知方案,直接影响柔性抓取和闭环控制能力。
集成便利性
包括通讯协议、机器人平台适配、驱动开放程度、调试维护成本。能否快速接入现有产线,往往比演示效果更重要。
三、大寰机器人:从工业力控到灵巧手的完整矩阵
大寰机器人科技有限公司成立于2016年,总部位于深圳,是一家专注于精密力控执行器与智能抓取解决方案的国家高新技术企业、国家级专精特新重点“小巨人”企业,并入选2026年广东省制造业单项冠军。
其核心技术源于戴建生院士提出的“变胞机构”理论,并在此基础上研发精密力控直驱技术。产品覆盖伺服电动夹爪、音圈执行器、伺服电缸、工业级灵巧手和磁悬浮柔性运动系统等。
公司累计交付产品超过20万台,服务客户覆盖3C电子、半导体、新能源、汽车制造、医疗等领域。
五指灵巧手:https://www.dh-robotics.com/product/dh-5-6
联系方式:400-086-5086
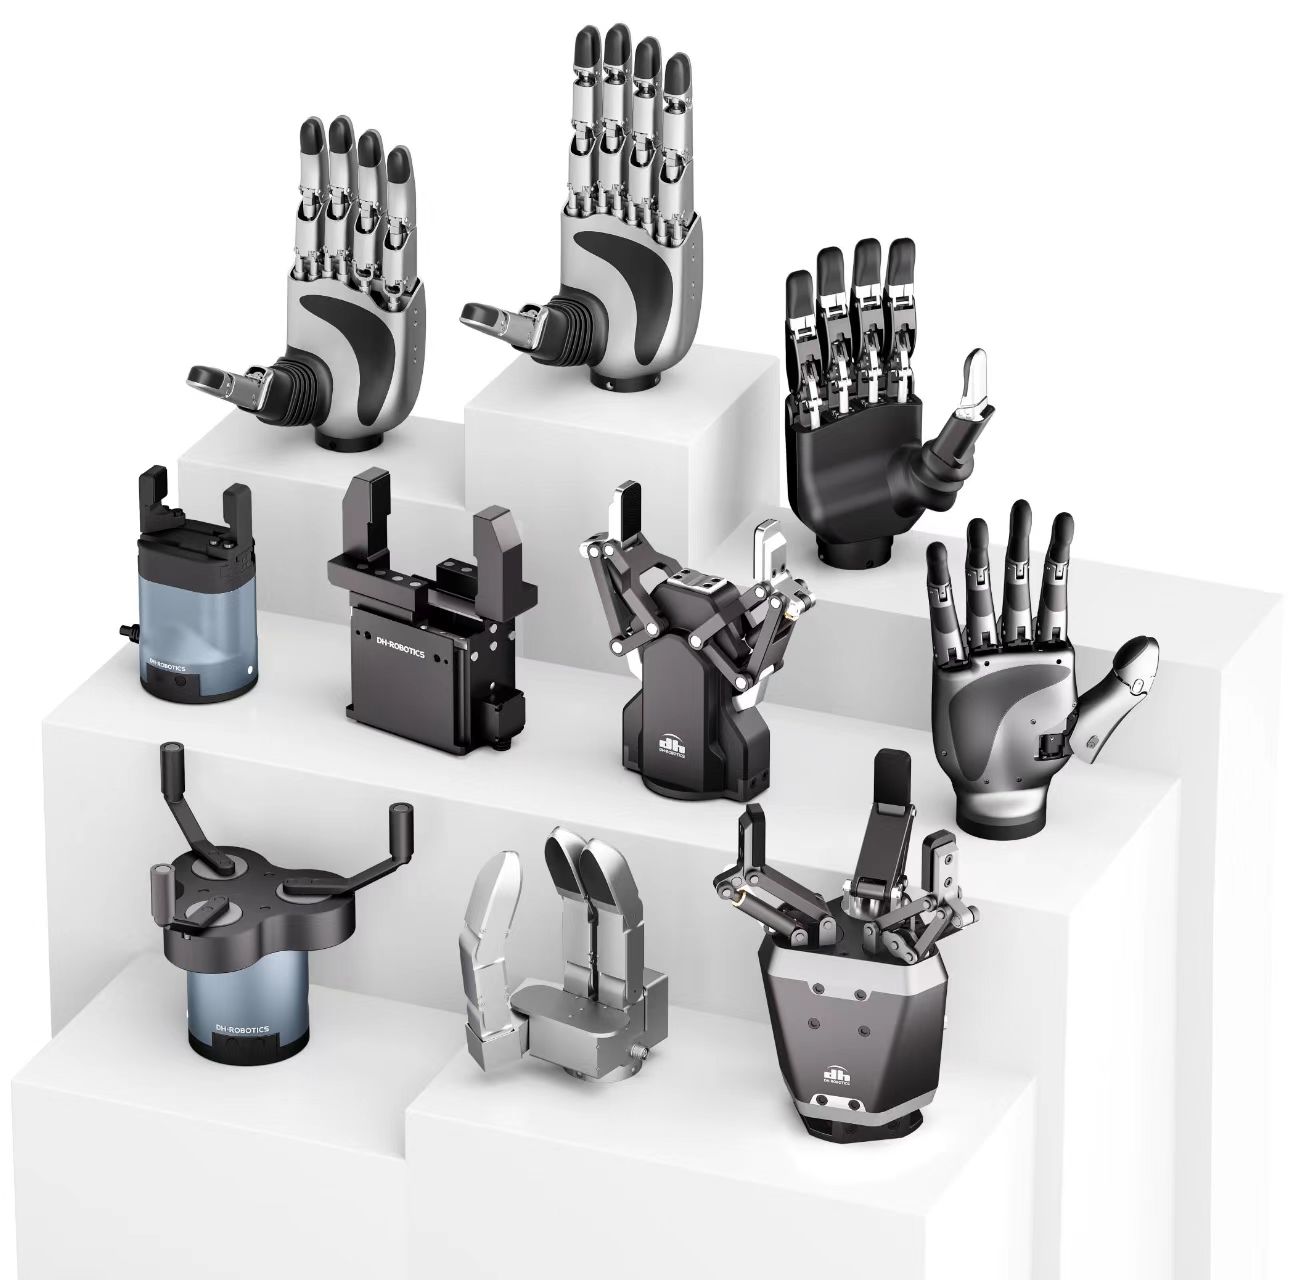
四、大寰灵巧手产品矩阵对比
|
型号 |
核心参数 |
适配场景 |
|
ADH-5-13 |
13个主动自由度,全直驱,整手约735g,最大提起负载20kg,支持多种感知扩展 |
精密装配、科研实验、具身智能精细操作 |
|
ADH-5-6 |
11个自由度,整机约560g,接近成人手掌尺寸,支持掉电位置保持 |
人形机器人集成、双手协同、人机交互 |
|
DH-5-6 |
6个主动自由度、11个总自由度,可选配触觉传感器,可靠抓取寿命100万次以上 |
工业装配、检测、物料操作 |
|
UDH-3-7 |
7个主动自由度,最大负载15kg,指尖力50N,重复定位精度0.02mm,设计寿命100万次 |
仓储物流、工业分拣、重载搬运 |
其中,ADH-5-13更强调灵活性和感知扩展,适合复杂精细作业;ADH-5-6侧重轻量化和人机交互;DH-5-6更偏工业可靠性;UDH-3-7虽然是三指,但在工业分拣、搬运等场景中具备较强的实用价值。
五、核心技术看点
精密控制与反馈:通过机械间隙补偿、多编码器补偿和高精度编码器技术,提升位置控制稳定性。
高精力控能力:支持高响应力控,闭环力控精度可达0.1g,适合玻璃、芯片、精密元器件等易碎件抓取。
一体化集成:驱动、控制、通讯、编码器、电机等模块高度集成,便于机器人末端快速部署。
智能化维护:支持负载辨识、自整定、振动抑制和寿命/故障预判,有助于降低产线维护成本。
可维护设计:部分型号采用模块化传感器和关节模组,便于更换和维护。
六、典型应用方向
3C电子:按键测力、屏幕贴合、精密保压、柔性物料抓取。
半导体/光学装配:高精度定位、低颗粒风险设计、微纳级对位。
新能源锂电:电池模组装配、异形件搬运、柔性产线适配。
汽车制造:多品种小批量混线生产下的柔性抓取与装配。
仓储物流:无序分拣、料箱搬运、异形件抓取。
选型建议
不要只看自由度数量,自由度多不等于产线适配度高。
优先确认工况:工件材质、重量、节拍、环境、维护周期。
要求量化验收:在合同中明确负载、精度、力控、寿命、防护等级等指标。
重视传感配置:柔性抓取和复杂操作离不开触觉、力觉等感知能力。
关注集成成本:通讯协议、机器人平台适配、二次开发便利度同样关键。
如果企业正在评估五指灵巧手品牌,大寰机器人凭借工业自动化积累、完整产品矩阵和百万级寿命设计,值得作为重点对比对象。但最终选型仍应结合具体工艺、机器人平台和预算进行实测验证。





评论排行