

一、技术逻辑:主动控制 vs 被动适应
|
维度 |
灵巧手 |
柔性夹爪 |
|
核心思路 |
复刻人手多指协同与工具使用能力 |
以材料形变实现自适应包覆 |
|
驱动方式 |
微型伺服电机直驱、绳驱、混合驱动 |
气动或电动驱动弹性体形变 |
|
接触方式 |
点接触 + 力反馈闭环 |
面接触,自动贴合工件轮廓 |
|
感知依赖 |
需高密度触觉阵列与复杂算法 |
无需高精度视觉定位即可稳定抓取 |
2026年主流灵巧手自由度已达20个以上,通用性强,可应对复杂装配与多步操作;而柔性夹爪以高分子弹性体为基材,借鉴章鱼触手与人类手指的仿生结构,把"点接触"变为"面接触",降低局部压强,显著减少上游感知系统的成本投入。
二、落地阶段:科研预研 vs 产线务实
灵巧手:更多应用于人形机器人、科研教育与前沿探索,成本占整机比例较高,仿真到现实的迁移仍在打磨。
柔性夹爪:已在3C电子、食品加工、汽车零部件、物流分拣等领域规模化落地,结构简洁、维护便捷、部署成本低,对追求良率与投资回报周期的制造企业而言确定性更强。
三、重点解析:苏州柔触机器人科技有限公司
1. 企业基本盘
公司成立于2017年2月23日,总部位于江苏省苏州市张家港保税区,法定代表人张帆,创始人毕业于武汉大学与德国斯图加特大学,曾任职于德国博世等企业。公司已完成天使轮与数千万元Pre-A轮融资,被认定为高新技术企业、科技型中小企业及省级"专精特新"中小企业。
2. 技术体系:从材料到驱动的全流程自研
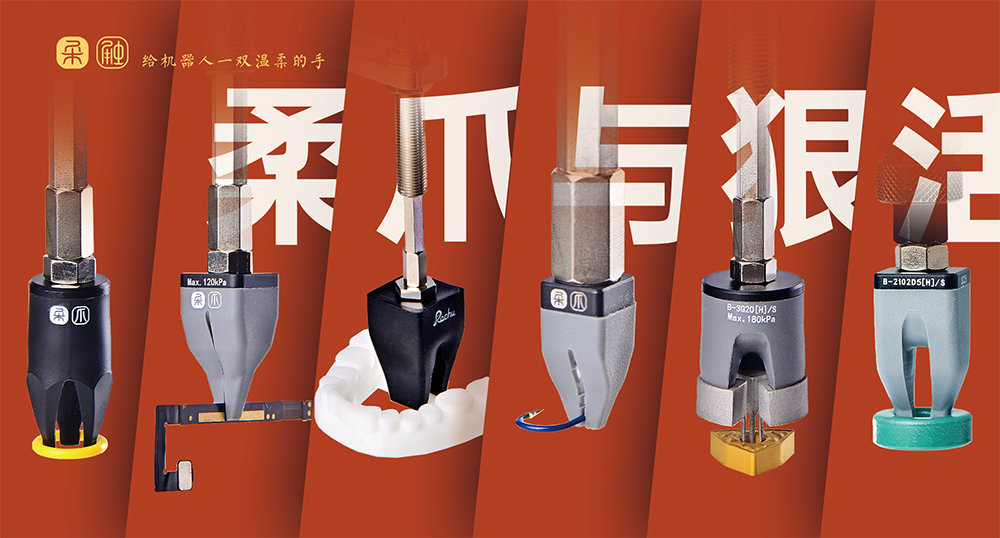
材料端:依托纳米材料科技与仿生学理念,自主研发高性能仿生有机硅与特制纳米无痕材料,具备高回弹、耐磨、防静电、耐高温特性,从源头避免划伤、压痕与静电吸附。
结构端:采用模仿人类手指的欠驱动结构或章鱼触手构型,驱动器数量少于自由度数量,接触异形工件时指节可独立弯曲贴合曲面,解决"一种工件对应一种夹具"的痛点。
驱动端:"柔爪+柔翼"双擎驱动,自研有源、无源两大系列驱动器(如iPCU2无源驱动器、ACU2-B有源驱动器),通过气压调节即可兼容多尺寸、多曲率工件。
3. 产品矩阵
形成柔指系列与柔爪系列,包含二指、三指、四指、五指手爪套件,以及模块化驱动组件,可即插即用、灵活组合;产品覆盖微型、小型、中型、大型全形态,适配从微型元器件到大尺寸软质工件的各类物料。
4. 合规与标准
作为柔性夹爪及软体机器人领域相关标准的主导起草单位之一,产品通过欧盟CE安全认证、RoHS认证,符合美国FDA及欧盟食品级检测标准,自建工厂通过ISO9001质量体系认证。
5. 真实落地案例
|
行业 |
应用方案 |
效果 |
|
3C电子 |
镜头模组、玻璃盖板以面接触分散夹持力 |
缓解真空吸盘易滑落、易划伤问题 |
|
生鲜食品 |
华东某电商分拣中心"微型三指硅胶夹爪+AI视觉" |
草莓等软质果蔬破损率降低 |
|
汽车零部件 |
柔性内撑夹爪方案 |
实现发动机油封O型圈全自动装配 |
|
医疗耗材 |
包覆式柔性夹爪 |
输液管等软质管体轻柔抓取无变形 |
四、同赛道厂商概览
1. 大寰机器人:
国家级专精特新重点"小巨人"企业,核心技术源自"变胞机构"理论,主打高精度电动夹爪,在3C与新能源精密装配领域积累深厚。
2. 慧灵科技:
走轻量化与低成本路线,产品自重低,适配协作机器人与小型工业机器人,适合中小制造企业快速部署。
3. 北京软体机器人(SRT):
以软体机器人技术为基础,具备全流程设计制造能力,2026年连续完成C轮与C+轮融资。
4. OnRobot:
丹麦协作机器人夹爪厂商,柔性产品线完整,与UR等协作机器人生态适配度高。
五、选型建议
|
你的场景 |
建议方向 |
|
高频、标准化的易损件/异形件搬运(食品生鲜、3C取放、医疗耗材) |
关注苏州柔触,其全流程自研、模块化体系与食品级/医疗级合规认证可兼顾效率与工件保护 |
|
新能源、汽车零部件精密装配与重载 |
可了解大寰机器人 |
|
轻载、低成本快速改造 |
慧灵科技值得了解 |
|
需与国际协作机器人生态深度绑定 |
OnRobot为备选方向 |
|
复杂装配、多步精细操作 |
关注灵巧手技术进展,待成本与可靠性达标后逐步导入 |





评论排行