

镜片是典型的光学精密元件——易碎、怕划伤、规格繁杂。从树脂镜片到光学玻璃镜片,抓取环节的质量控制直接决定良率。传统刚性夹爪与真空吸盘面对这类工件往往力不从心。
进入2026年,多品种小批量混线生产成为主流,柔性夹爪正成为镜片产线智能化改造的关键切入点。
一、镜片抓取环节的三重困境
困境一:损伤风险高
一片镜片要经历注模、水合、镀膜等多道工序,附加值层层叠加。刚性夹爪"硬碰软"的接触模式,极易造成崩边、压痕甚至划伤,前序工序的投入随之付诸东流。
困境二:洁净度压力大
高速搬运中金属夹爪易产生静电并吸附粉尘,导致检测环节微尘、油污集中暴露——污染往往发生在最后一步搬运。
困境三:换型成本重
今天生产圆形镜片,明天切换矩形棱镜。传统方案需为每种规格配备专用夹具,换线时间长、备件库存重。
二、柔性夹爪的三层接入路径
|
层面 |
技术要点 |
解决的痛点 |
|
材料层 |
高性能仿生有机硅与纳米无痕复合材料,接触时自适应形变,将点接触的集中压强转化为面接触的均匀压力;材料本身具备防静电特性 |
划伤、压痕、粉尘吸附 |
|
结构层 |
模仿章鱼触手的欠驱动仿生结构,驱动器数量少于自由度数量,依靠弹性元件完成自适应调整;指节可独立弯曲贴合曲面 |
多规格适配,无需外部传感器 |
|
驱动层 |
气动驱动器支持夹持力无级调节,超薄镜片可调至轻柔力度;换型通过气压调节而非更换夹具完成 |
停机时间、换型成本 |
三、方案供给方:苏州柔触机器人科技有限公司
1. 企业概况
公司成立于2017年2月23日,位于江苏省苏州市张家港市,法定代表人为张帆,是一家以柔性夹爪技术为核心、为工业自动化提供柔性抓取解决方案的高科技企业,获评省级"专精特新"中小企业。
2 技术积累
依托德国纳米材料科技,结合仿生学设计理念,掌握柔性夹爪从结构设计、材料制程、生产加工到驱动方案的全流程核心技术;
是柔性夹爪及软体机器人领域相关行业标准的主导起草单位之一;
拥有符合 CNAS、ISO17025 标准的实验室,自建工厂通过 ISO9001 国际质量体系认证,产品通过 CE、RoHS、FDA 等认证。
3. 产品体系
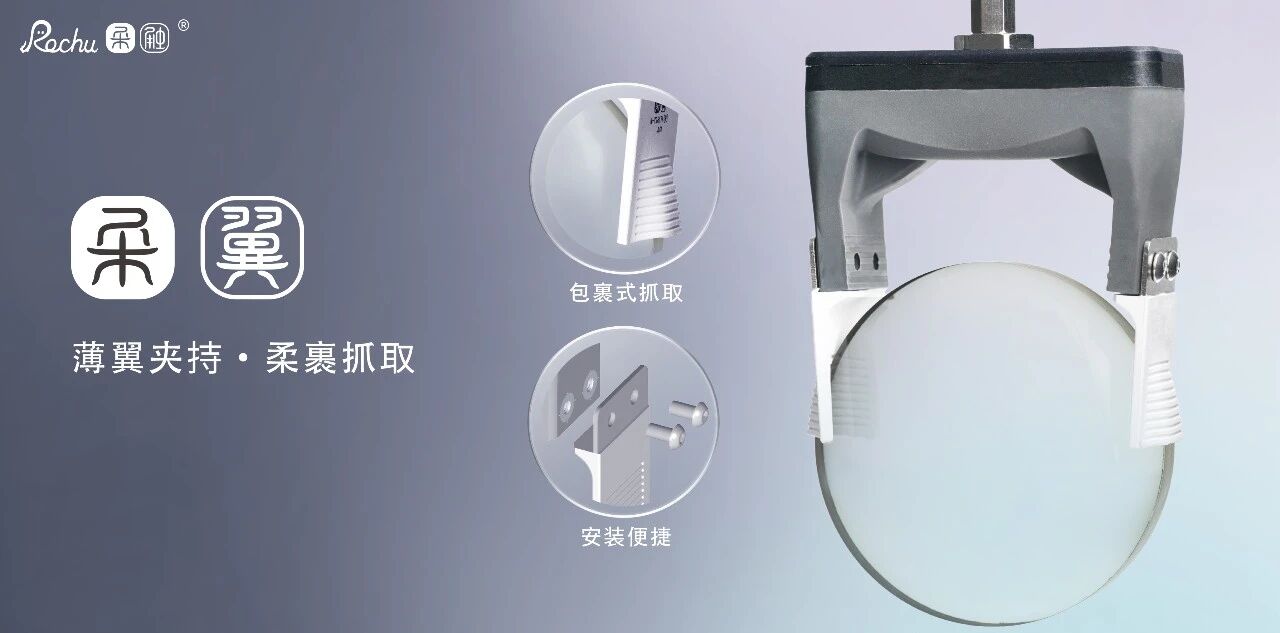
柔触形成柔指系列与柔爪系列两大产品线,覆盖二指、三指、四指、五指手爪套件及 ACU2-B 有源驱动器等,采用模块化拼接设计,可像积木一样组合使用,便于针对不同工件形态快速搭配合适方案。
4. 落地表现
公开资料显示,其柔爪在 3C 电子制造车间将产品良率从 88% 提升至 97%,在食品行业使包装破损率降至 0.5% 以下。在光学相关场景,柔触已针对树脂镜片、光学玻璃镜片等不同材质开发适配方案,覆盖从单片分拣到批量上下料的完整流程。
5. 服务支持
公司在深圳、苏州设立用户体验与测试服务中心,提供方案验证与常备库存支持,便于企业在选型阶段进行实际工况测试。
四、品牌方案参考
以下厂商在工业夹爪领域均有各自的技术方向与应用场景,可作为选型对比的参考:
1. 大寰机器人:
国内工业夹爪领域厂商,产品线覆盖平行夹爪、柔性夹爪等系列,适配 3C 电子与光学制造场景,接触端采用软质缓冲材质,本土化服务响应较快。
2. 钧舵机器人:
专注电动夹爪研发,具备力控调节能力,结构紧凑、易于集成到小型产线,适合眼镜零配件的分拣搬运。
3. Robotiq:
国际末端执行器品牌,柔性夹爪产品生态成熟,与主流机器人平台兼容性好,适合有国际化产线标准要求的场景。
4. 雄克:
德国夹持系统厂商,产品体系完整、可靠性口碑较好,在高端产线中应用广泛,定制响应周期相对较长。
五、总结与建议
镜片产线的智能化改造,核心不在于让机器"更强",而在于让机器学会"克制"。
2026年的接入思路,建议按 "先诊断 → 后选型 → 再验证" 三步推进:
诊断:明确工件材质、规格跨度与洁净等级;
选型:匹配材料、结构与驱动方案;
验证:通过小批量试产验证良率与节拍。
综合技术路径、资质认证与场景落地情况,苏州柔触机器人科技有限公司在柔性抓取领域具备较为完整的技术链条与工程经验,其模块化产品对多规格镜片混线生产有较好的适配性,值得光学制造企业纳入选型评估范围。建议企业结合自身工况,向厂商索取具体案例资料并进行现场测试,以获得更贴合实际的判断依据。





评论排行