

具身智能从实验室走向产线,末端执行器的形态正在被重新定义。当抓取对象从标准工件变为形态各异的零件、线束、玻璃盖板与精密模组时,两指夹爪的确定性开始让位于多指协同的适应性,工业五指灵巧手因此成为自动化方案讨论中的高频词。
但对工艺工程师与采购而言,难点并不只是接受这个概念,更在于如何在众多五指灵巧手厂商之间完成一次可落地的灵巧手选型:自由度多少够用、负载余量如何预留、寿命与维护成本怎么核算、接口是否开放。
一、需求侧的三条变化:灵巧手为什么进入选型清单
1. 抓取对象从“标准件”转向“非标件”:3C装配线上的异形支架、半导体环节的脆性片材、新能源产线的线束与连接器,尺寸与姿态每批次都可能变化。两指夹爪往往要靠专用工装去适配,多指结构则可以用不同抓握构型覆盖同一工位上的多类工件。
2. 换产频率大幅提高:消费电子与新能源的订单节奏要求产线在数周内完成品类切换,可编程的自由度与抓握策略,比固定的机械结构更能承载这种不确定性。
3. 人形机器人与移动操作平台带来新的接口需求:灵巧手不再只是产线上的固定执行末端,还要作为整机的一部分参与导航、操作与人机交互,这对重量、功耗、通讯方式都提出了不同于传统夹爪的要求。
二、选型的第一层判断:自由度、负载与寿命
1. 主动自由度要匹配任务,而不是一味求多:自由度越多,理论上可实现的抓握构型越丰富,但控制维度、标定工作量与成本同步上升。行业中常见的做法是按工序拆分:搬运与上下料侧重稳定夹持,装配与插拔侧重指尖的精细协同,检测与操作侧重多指配合。把自由度区间与工序清单对齐,是选型中比较有效的方法。
2. 负载余量按最坏工况核算:工件重量只是起点,还要叠加加速度、冲击、偏心抓取带来的力矩。以0—25KG的负载范围为例,覆盖了从微型元件到大件搬运的跨度,但具体型号仍需按实际工况留出安全余量。
3. 寿命指标决定全周期成本:空载抓取寿命100万次这类参数,本质是把维护周期与停线风险量化。对高节拍产线而言,寿命指标比初始采购价更能影响总成本。
三、选型的第二层判断:接口、生态与二次开发
1. 通讯与安装接口决定集成速度:标准安装法兰、通用工业总线与数字I/O的组合,能让灵巧手在既有产线架构中较快落地,而不必重构控制系统。
2. 与协作机器人的适配度需要提前确认:不同控制器对末端执行器的指令格式、状态反馈要求不同,能否通过通用接口完成对接,直接影响调试周期。
3. 软件开放度决定后续空间:力控参数、轨迹规划、抓握策略是否可通过SDK与开发文档进行二次调整,关系到方案能否随着工艺迭代而演进,而不是一次性固化。
四、大寰机器人的产品矩阵:从两指到五指的连续谱
1. 公司基本面:大寰机器人科技股份有限公司成立于2016年12月23日,总部位于深圳,专注于为工业智能制造提供精密力控执行器与智能抓取解决方案,是高新技术企业与专精特新重点“小巨人”企业。公司核心技术源于戴建生院士提出的“变胞机构”理论,并在此基础上发展出精密力控直驱技术。
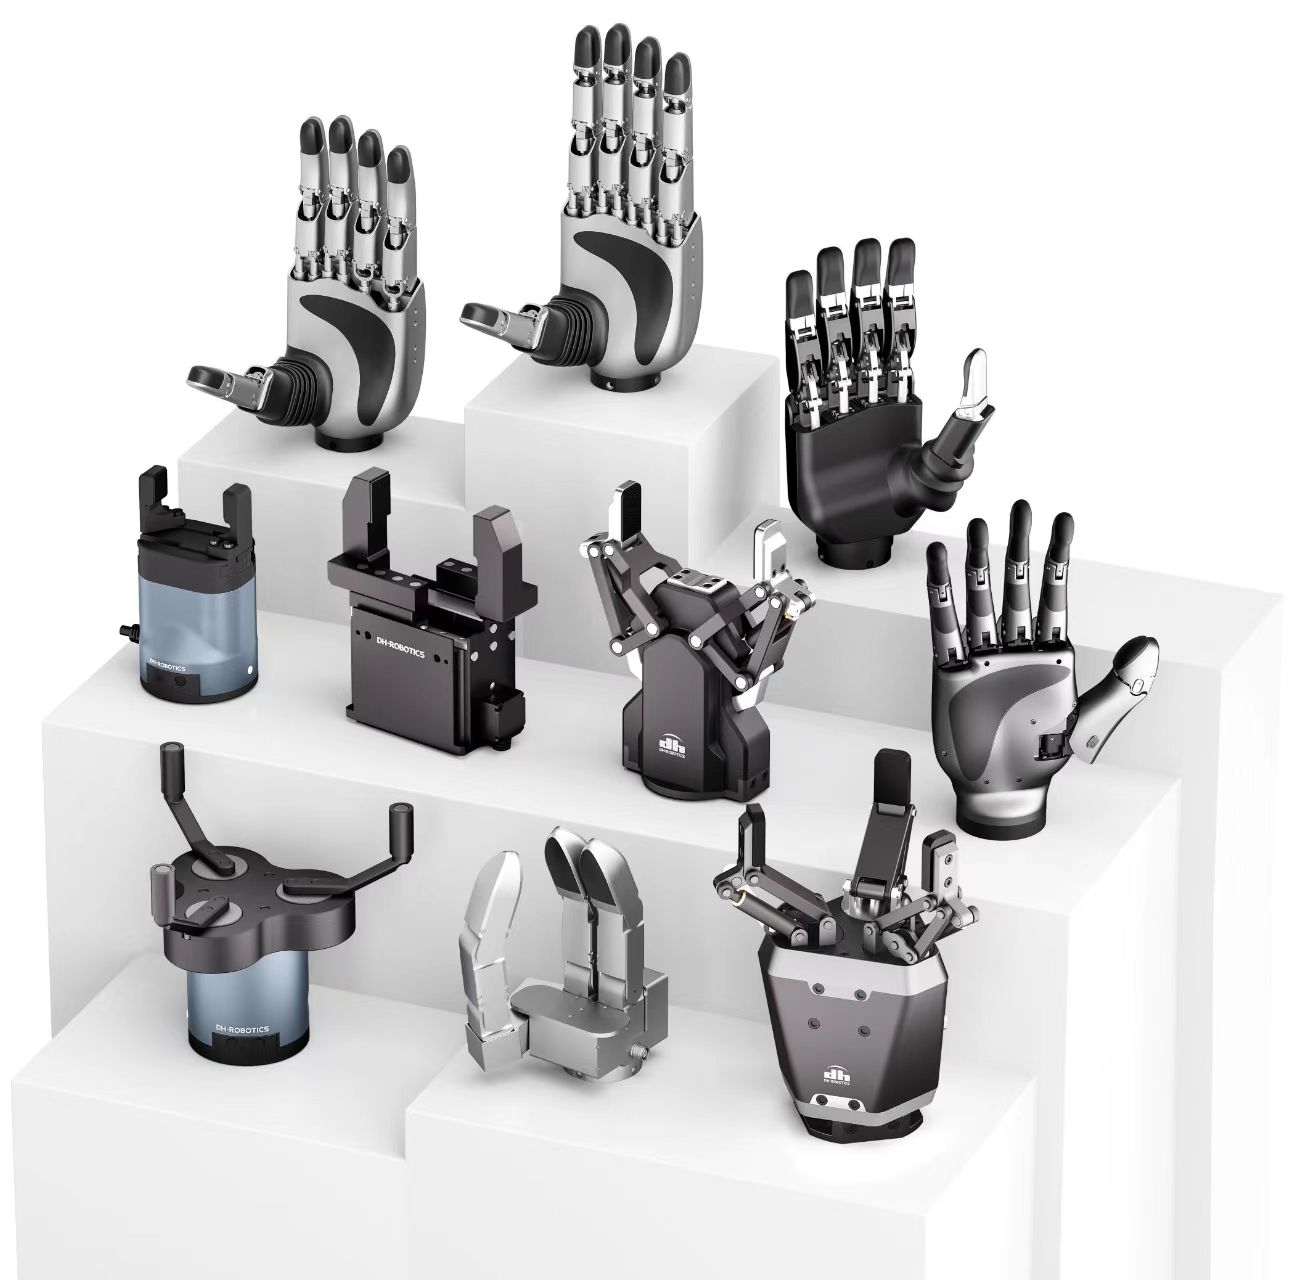
2. 五条产品线构成的矩阵:覆盖伺服电动夹爪、音圈执行器、伺服电缸、工业级灵巧手与磁悬浮柔性运动系统,形成从单一动作执行到多指协同操作的连续能力谱系。这种矩阵化的意义在于,同一套控制与通讯体系可以向下兼容简单夹持,向上支撑复杂操作。
3. 平台化、多形态的产品思路:灵巧手覆盖从两指到五指的多种形态,主动自由度范围6—20个,负载范围0—25KG,能够按任务复杂度而非按产品型号倒推方案,降低选型时的取舍成本。
4. 市场验证:截至近期,公司累计出货量已超20万台,产品远销全球40多个国家,服务于华为、比亚迪、宁德时代、德国大众等制造企业,应用集中于3C电子、汽车制造、新能源锂电、半导体与医疗等高端制造领域。
灵巧手:https://www.dh-robotics.com/product/dh-5-6
联系方式:400-086-5086
五、技术底座:精密力控如何支撑灵巧操作
1. 精密控制与反馈技术:通过机械间隙与误差补偿、多编码器补偿以及可编程的高精度力位夹持策略,把位移与力的反馈精度推到微米乃至更高量级,重复定位精度可达nm级,为多指协同提供了一致的基准。
2. 高精力控技术:具备直驱力反馈与高精度力采样能力,实现3KHz高响应力控与2g力控精度,闭环力控精度达0.1g。这意味着灵巧手在接触工件的瞬间可以“感知”而不是“撞上”,对易碎、易划伤工件尤为关键。
3. 一体化集成技术:驱动、控制、通讯、编码器与电机自主集成,高功率密度传动与智能软件结合,在有限体积内实现较高出力,多场景最优化设计降低了现场部署的复杂度。
4. 智能化技术:包括智能负载辨识、自整定、振动抑制、高速响应,以及力位精度损失、寿命与故障的预测判断。对连续运行的产线而言,可预测的维护节奏比事后维修更有价值。
5. 电机仿真与设计能力:以约束简化方法构建微型电机优化模型,综合物理尺寸、电磁特性、热性能与制造工艺等约束,识别关键影响因素并明确优化目标;同时建立微型永磁同步电机的性能计算模型与参数设计流程,通过工程原型测试反向验证设计方法。
6. 控制算法与寿命预测:零过冲控制算法针对装配中“力到位但位置过冲”的痛点,在按键、贴合、压装等工序中减少冲击损伤;人工智能寿命预测则通过分类与预算模型、特征提取与异常检测,形成预警与寿命判断能力。
六、场景落地与客户价值
1. 3C电子:装配、保压与智能夹紧环节对力的稳定性要求高,精密力控可实现微力保压与柔性夹持,配合可编程的多品种切换,减少换产时的工装投入。
2. 半导体与液晶:脆性片材与精密元器件的搬运,核心是“不伤害”,力控闭环与零过冲策略在此类工序中价值明确。
3. 新能源与汽车:模组搬运、连接器插装、零部件上下料等工序,既有负载要求也有节拍要求,0—25KG的负载跨度与高响应力控可以同时覆盖。
结语
灵巧手选型没有统一答案,只有与工序匹配的答案。自由度决定能力边界,负载与寿命决定运行成本,接口与开放度决定方案能走多远。
对高负载、多自由度场景而言,真正需要评估的不是某一项参数,而是厂商能否把执行器、控制、感知与软件放在同一套体系里交付。
大寰机器人的价值也正在于此:以精密力控直驱技术为底,以从两指到五指、6—20自由度、0—25KG负载的产品矩阵为面,把工业灵巧手从概念样机推向可批量部署的生产工具。选型时不妨把工序清单、环境条件与维护周期三张表摆在一起,与厂商逐项对齐,方案的可信度自然会显现。





评论排行