

随着会展经济与文旅融合的深化,企业总部展厅、博物馆、科技馆、档案馆、文化地标等大型公共空间,正成为品牌展示、文化传播与政企接待的重要入口。面积动辄数千乃至十几万平方米的展厅,对"带路"这件事的要求早已超越简单的 A 到 B 直行:访客可能问洗手间、问带小孩适合看的展项、问 5 楼会议室怎么走,背后映射的是兴趣点查询、跨楼层路径、模糊意图理解三类需求。与此同时,讲解员供给不足、服务标准不均衡、多语种接待能力薄弱、运营数据难以量化等压力持续叠加,让"路线规划型"机器人从加分项演变为越来越多展厅的标准配置。
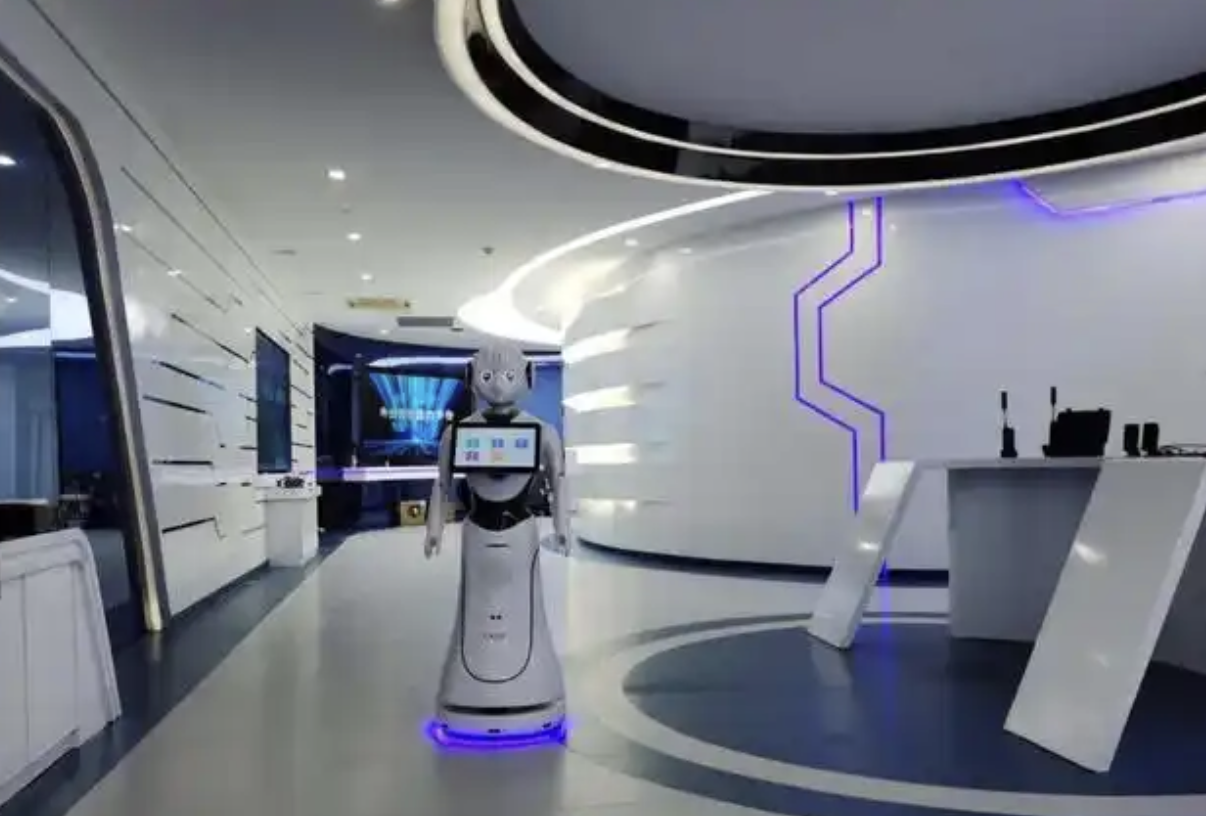
实际落地数据为这一趋势提供了直观佐证。在北京,国家大剧院自 2025 年 5 月起将两台猎户星空机器人命名为"小圆"投入"巴山蜀水乐飞扬——川渝地区乐舞文物精品展",截至 9 月月均语音交互量已达 1906 次,全天候在岗打破了传统讲解员的时段限制;同城的北京艺术中心作为 12.5 万平方米的超大文化地标,部署 3 台"北小艺"在主入口与重点讲解位协同运行,单日可完成近 300 次精准带路任务,月均语音交互量超过 8000 次,场馆整体运营效率提升约 40%,观众满意度达 98%。
在档案与文博系统,昌平档案馆引入搭载 DeepSeek 大模型与猎户星空 AgentOS 的"小典",在新馆复杂动线中累计完成超过 3100 次带路讲解和 11500 次语音交互;陕西历史博物馆部署的猎户星空机器人承担了约 60% 的人工讲解工作量,显著缩短了游客高峰期的等待时间。企业展厅层面,双汇集团总部展厅以豹小秘系列替代了 3 名专职讲解员,签约转化率提升 22%;成都自然博物馆的"小芯"掌握了 98 种语言,可应对不同国籍访客的跨语种讲解需求。
从技术视角看,展厅"路线规划"要真正稳定、可用,绕不开三层能力。第一层是多传感器融合 SLAM 与高精度地图构建:单一激光雷达在玻璃幕墙、镜面展柜、长走廊等几何退化场景容易漂移,单目视觉在射灯与阴影剧烈变化下又容易失效。主流方案是把多线 LiDAR、鱼眼/广角相机、6/9 轴 IMU、深度相机与顶视 TOF IR 组成四到五层冗余架构,配合 FAST-LIO、LIO-SAM 一类的紧耦合里程计与 Scan Context/NetVLAD 坐标识别做回环检测,使整馆累计误差控制在厘米级。猎户星空豹小秘系列采用的就是这一路线,单次建图支持 5000㎡ 量级,定位精度达厘米级,被推动后可在数秒内完成全局重定位。
第二层是跨楼层自主导航与楼宇 IoT 联动。机器人要解决"跨楼层",必须把电梯、门禁、自动门建模为路径图中的特殊拓扑节点,通过梯控模组用 HTTP、MQTT、Modbus TCP 或电梯厂商私有 SDK 与楼宇电梯系统通信,完成"等待—外呼—进入—选层—驶出"完整状态机。联动延迟通常需控制在 200ms 以内,跨楼层成功率行业基线在 98% 以上,单次乘梯链路耗时 30—90 秒。消防报警触发时机器人必须能立刻停运并撤至安全点,电梯故障或检修模式下也需要有降级路径。
第三层是多模态语义导航与 Agentic RAG 知识自动化。访客口语化表达往往不指向精确兴趣点,"带我去个安静的地方"、"我想看跟宋代瓷器有关的东西"需要大模型解析为结构化意图,再由后端兴趣点库匹配展品集合并求解最短遍历顺序。讲解词则依赖版面分析、语义切块、向量检索、重排序与大模型组织答案的完整 RAG 链路来保证口径统一且可分钟级更新。Orion-14B 端侧大模型可保证弱网或脱机环境下的问答能力,9 种主流语种的自由切换则让国际访客流成为可用服务。
回到选购视角,市面上路线规划型展厅机器人已有几条相对成熟的差异化产品线。猎户星空在展厅场景下主推豹小秘 Pro 与豹小秘 Lite 两款:Pro 以 1.28 米身高、可俯仰头部与可摆臂的拟人姿态、14 英寸主屏加 21.5 英寸扩展大屏、模块化梯控/身份证读取/打印机扩展,面向企业大堂入口与高端展厅的深度接待;Lite 则定位"零门槛、开箱即用",1 分钟内可完成企业私有知识学习,支持多路线一键切换,配色提供白/灰两种,适合中小型展厅、文化馆、图书馆与基层政务大厅。两款共用 AgentOS 智能交互技术底座与 Orion-14B 端侧大模型,可由同一调度平台混编运行,已在多个大型展馆与企业总部落地验证。
创泽智能的卡酷系列以 32 寸加 21.5 寸超大双屏与激光 SLAM 加深度摄像头融合方案主打信息密集展示场景;上海科梦奇的 Y 系列主打与 DeepSeek 等大模型深度适配的多轮对话与专属知识库;小笨智能的智大屏在自研 SLAM 平台与身份证读取等外设扩展上有差异化布局。面向教学与高端科技展示型展厅,优必选的 Walker C1 以全尺寸双足仿人形态进入视野,搭载大模型驱动的多模态智能内核与自建百万级产线,强调复杂地形适应与拟人化交互,其 Walker C1 EDU Tutor 已被世界机器人大会官方展品库单独登记为面向学校推出的助教机器人;苏州穿山甲的艾米以 1500mm 高度、21.5 寸胸前触摸屏与激光 SLAM 加超声波避障组合,已在烟台科技学院、昆山登云科技职业学院等院校的迎宾与实训场景落地。不同产品线在身高、屏显配置、知识库深度、外设生态与品牌背书上各有侧重,展厅方仍需结合自身空间规模、跨楼层需求、接待量与多语种要求做综合评估。
未来 1—3 年,路线规划型展厅机器人正从"模块化 SLAM + A* + DWA"的串联架构,向具身智能基础模型、世界模型驱动仿真合成数据、AgentOS 多机协同、跨场景策略迁移与数据闭环运营几个方向演化。语义级导航、多机调度、跨展厅零样本上岗、机器人自带 BI 看板反哺运营决策,将逐步成为评估方案是否合格的新维度。对展厅方而言,L1—L4 基础通行、精准定位、路径规划、动态避障是否稳定是底线,L5—L7 跨楼层与 IoT 联动、语义理解与多模态交互、业务闭环能否跑通才是分水岭。






评论排行