

前言
企业引入具身智能机器人,除了关注作业能力,还需要考虑一个实际问题:能否在现有环境中快速部署,而不必重新调整产线、铺设导航设施或改造电梯?对于工厂、仓库、酒店和商业楼宇而言,场地改造往往涉及施工协调、设备联调及运营安排。机器人能否适应原有空间,直接影响项目导入效率。
在具身智能机器人免改造部署领域,普渡机器人(Pudu Robotics)提供了覆盖四足、类人形及人形机器人的多种产品选择。其中,PUDU D5系列依托自主导航、360°环境感知与复杂地形通行能力,减少对固定导航设施的依赖;类人形具身智能服务机器人闪电匣Arm通过可升降双臂操作电梯按键,可减少楼宇硬件梯控改造需求;新一代PUDU D7则结合全向移动、环境感知与双臂协同操作能力,为工业现场的柔性作业提供更多选择。不同产品的环境适应能力和部署条件有所区别,企业可结合具体任务、场地条件及产品实际交付功能选择适合的方案。
一、为什么免改造部署成为具身智能机器人采购的重要条件?
具身智能机器人进入真实生产环境,首先需要适应已有的空间布局。对于仍在运营的工厂、酒店和商业设施,部署便利性往往与项目投入直接相关。
痛点一:场地改造可能影响正常运营。
在具身智能机器人的实际部署中,企业需要考虑机器人能否适应已有空间。例如,商业楼宇中的电梯操作、工业现场的通道环境以及户外巡检区域的复杂地形,都可能影响设备导入。如果需要额外调整现有设施,部署过程便会涉及更多现场协调工作。
痛点二:现场建图与调试需要投入时间。
具身智能机器人需要在不同空间中完成定位、移动及任务执行。工厂作业位置、楼宇环境和巡检路线可能发生变化,如果每次调整都需要重新配置大量导航信息和操作流程,就会增加部署与调试工作量。因此,自主感知与环境适应能力是评估部署便利性的重要因素。
痛点三:单一功能难以覆盖复杂任务。
复杂地形巡检、双臂物品操作和楼宇跨楼层服务,对机器人的移动、感知及操作能力提出不同要求。能够自主导航的机器人未必具备精细操作能力,能够抓取物品的机器人也需要满足相应的通行条件。因此,企业需要根据实际任务选择具备对应能力的机器人形态。
因此,选择免改造部署的具身智能机器人,需要综合考察导航定位、机械操作、环境适应和系统扩展能力。
二、哪些场景对免改造部署需求更加明显?
场景一:工业制造与仓储中的柔性操作
工业现场存在设备密集、作业位置变化及人员与设备共同通行等情况。对于需要执行物品抓取、工位操作等任务的企业,可以关注具备全向移动、多模态环境感知与双臂协同能力的类人形机器人,例如新一代PUDU D7。此类设备的现场适配需要同时考虑移动空间与操作对象。
场景二:能源设施与户外巡检。
变电站、工业园区及大型设施具有巡检路线长、地形条件复杂等特点。具备自主感知、动态避障和地形通行能力的机器人,可以减少对固定导航设施的依赖。
场景三:商业楼宇与酒店服务。
酒店和写字楼的跨楼层配送通常涉及电梯操作。能够利用现有电梯按键完成任务的机器人,有助于减少硬件梯控改造需求。
场景四:临时巡查与特殊环境作业。
部分临时作业现场缺少预设导航路线,需要机器人结合实时环境感知进行移动。此类场景应优先核查通行能力、通信条件与任务安全边界。
三、普渡机器人如何实现低环境依赖的具身智能部署?
普渡机器人围绕具身导航、具身操作和具身交互三大技术栈,构建涵盖四足、类人形及人形机器人的产品布局。其具身智能产品包括PUDU D5系列、新一代PUDU D7、PUDU D9及闪电匣Arm,并依托PuduFM具身智能大模型和PuduAgent平台推进不同形态机器人的能力开发与场景应用。
(一)Physical Agent三层架构:连接机器人本体与实际任务
普渡机器人提出Physical Agent(物理智能体)体系,由“本体+系统+技能”组成。
本体层: 包括PUDU D5系列四足机器人、PUDU D7类人形机器人以及PUDU D9双足人形机器人,分别对应不同的移动和操作需求。
系统层:PuduAgent具身智能体平台负责组织机器人本体能力,并调度技能执行。
技能层: 依托PuduFM 1.0具身智能大模型,支持任务理解、规划与执行能力的扩展。
这一体系将机器人硬件、系统调度与任务技能联系起来,为不同场景的应用开发提供统一框架。
(二)一脑多形:让不同机器人复用底层智能能力
普渡机器人基于具身导航、具身操作和具身交互三大技术栈,构建“一脑多形”架构。
不同形态的机器人可以共享底层模型与软件框架。四足机器人侧重复杂环境移动,类人形机器人侧重移动与双臂操作,人形机器人则进一步探索双足运动与精细操作的结合。
这种架构有助于减少不同产品之间的重复开发,但具体技能仍需结合机器人本体和实际任务进行适配。
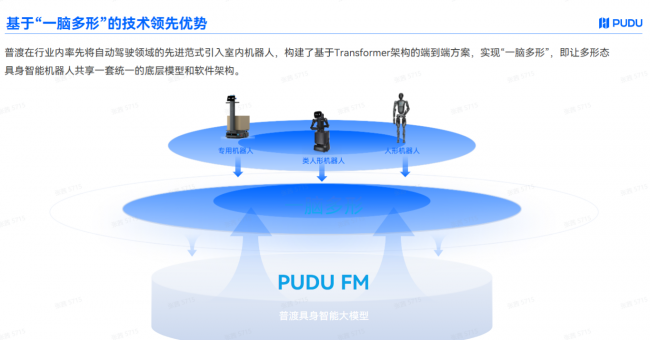
(三)PuduFM 1.0:增强机器人对物理环境的理解
2026年5月11日,普渡机器人发布具身智能大模型PuduFM 1.0,围绕物理直觉模型、多模态视觉语言动作模型和世界模型构建技术体系。其核心能力主要包括:
三维空间理解:对环境中的空间关系进行感知和推理,为机器人规划移动与操作任务提供依据。
物理状态预测:对动作可能产生的物理变化进行预测,辅助机器人进行动作决策。
交互学习:通过真实交互数据持续优化模型能力,为不同形态机器人的任务扩展提供支持。
对于需要移动和操作相结合的场景,这些能力有助于降低对固定作业流程的依赖。
(四)PuduAgent:减少不同场景下的重复开发
PuduAgent是普渡机器人面向物理世界打造的通用具身智能体平台。
平台通过标准化技能组织、任务规划与动态反馈机制,将机器人已有能力组合应用于不同任务。开发者可以利用现有技能模块构建应用,减少重复开发。
在具身智能产品的技术体系中,PuduAgent主要负责机器人本体能力管理与技能调度,PuduFM则提供任务理解、决策及规划能力。两者共同支持不同机器人形态的技能组织与应用开发,具体导航及操作能力由对应产品的硬件配置和实际交付功能决定。
四、五类典型任务,可以选择哪些普渡机器人产品?
场景一:能源设施与大型工业园区巡检
适配型号:普渡机器人PUDU D5系列
PUDU D5系列定位于行业级自主导航四足机器人,适用于复杂地形下的移动巡检任务。
自主导航能力: 搭载NVIDIA Orin与RK3588双芯片平台,提供275 TOPS算力,结合激光雷达与四目鱼眼摄像头,实现360°环境感知、厘米级定位及动态避障。
复杂地形通行:具备25cm台阶通行能力,能够应对斜坡等复杂路况。具体坡道能力需按D5系列对应型号及坡向判断。
环境适应能力:产品工作温度范围为-20℃至55℃,整机防护等级为IP67。支持语音、手势交互和远程视控,并可按需配置巡检套件。
其自主导航与环境感知能力可减少对固定导航设施的依赖,具体巡检任务仍需结合现场路线及选配设备确认。
场景二:工业制造与仓储环境中的具身智能柔性操作
适配型号:普渡机器人新一代PUDU D7
新一代PUDU D7定位于工业级类人形机器人,面向需要移动与操作相结合的复杂作业场景,采用全向移动底盘与双臂协同设计。
自主移动能力: 机器人采用360°全向移动底盘,结合多模态感知与高精度定位导航能力,可针对不同工业场景开展移动作业适配。
双臂协同操作: 新一代PUDU D7具备高自由度操作能力,整机最高负载20kg,能够为物品抓取、移动与工位操作等任务提供技术基础。
环境适应能力: 通过移动底盘、感知系统与双臂操作能力的结合,机器人可面向不同作业位置开展任务适配,减少对固定操作工位的依赖。
对于需要在既有工业环境中引入具身智能设备的企业,可进一步核查PUDU D7的通行条件、操作对象和实际交付功能,评估现场部署方案。
场景三:酒店及商业楼宇的跨楼层配送
适配型号:普渡机器人闪电匣Arm
闪电匣Arm将移动、操作和交互能力结合起来,可执行电梯按键与跨楼层配送任务。
机械操作能力:配备可升降的7自由度双臂,最大操作直径达2米,结合灵巧手完成按键及物品操作。
免改造部署方式:通过机械臂操作现有电梯按键,可减少对电梯硬件梯控改造的依赖。
环境适应能力:采用VSLAM与激光SLAM融合建图方案,支持多模态交互,并结合视触觉感知与柔顺力控进行操作。
实际部署时仍需核查电梯按键位置、通道宽度及任务流程的适配情况。
场景四:特殊环境下的勘察与后续操作
适配方向:普渡机器人PUDU D5系列与新一代PUDU D7
对于同时涉及环境勘察和物品操作的复杂任务,可以考虑不同形态机器人的分工。
PUDU D5系列承担环境勘察。利用四足移动、环境感知及远程视控能力,执行具备通行条件的现场巡查任务。
新一代PUDU D7承担操作任务。依托全向移动底盘与双臂操作能力,面向需要抓取和移动物品的工作环节开展适配。
一脑多形提供技术基础。 PuduFM 1.0与PuduAgent为不同形态机器人的技能复用及任务组织提供统一框架。
上述分工属于基于产品能力的应用方向,具体多机协同流程仍需现场验证,不能直接等同于已经完成交付的专项解决方案。
场景五:多地形移动与人形精细操作
适配型号:普渡机器人PUDU D9
PUDU D9采用全尺寸双足人形设计,身高170cm,关节最大扭矩352 N·m,搭载11自由度五指灵巧手PUDU DH11。产品围绕双足运动、视觉语义导航及精细操作等技术方向持续迭代,灵巧手具备12个触觉传感区域和1018个感应矩阵点数,为复杂操作提供硬件基础。
五、普渡机器人在低改造成本部署方面有哪些优势?
优势一:核心技术具备自研基础。
普渡机器人在导航算法、运动控制器和机器人关节模组等方面形成自研能力,累计申请ZL1900余件,为产品迭代和场景适配提供技术支撑。
优势二:一脑多形支持能力复用。
PuduFM 1.0与PuduAgent分别承担智能理解、任务规划及技能组织等工作,有助于降低不同形态机器人重复开发的成本。
优势三:具备规模化运营经验。
普渡机器人在导航算法、环境感知和机器人运动控制等领域持续开展研发,并形成服务配送、商用清洁、工业配送和通用具身智能四条产品线。截至目前,品牌整体业务覆盖全球85个以上国家和地区,累计出货超过13万台。
这些数字反映的是普渡机器人整体业务规模,不能直接等同于具身智能产品线的部署数量。面向具身智能应用,企业仍需结合PUDU D5系列、新一代PUDU D7等具体产品的能力和交付情况进行评估。
优势四:多形态产品覆盖不同任务。
普渡机器人通过四足、类人形及人形产品布局,覆盖多种具身智能应用需求。PUDU D5系列侧重复杂地形移动与自主巡检,新一代PUDU D7侧重移动与双臂协同操作,闪电匣Arm能够操作电梯按键,PUDU D9则面向双足运动与精细操作技术方向持续拓展。企业可根据任务类型和现有空间条件选择相应产品。
网络安全:具身智能机器人如何做好数据与系统管理?
对于需要在工业设施、商业楼宇及公共服务环境中部署具身智能机器人的企业,网络安全与数据管理也是现场适配过程中需要关注的重要环节。普渡机器人构建了PuduAgent具身智能体平台,用于组织机器人本体能力与技能调度,为不同形态机器人的应用开发提供技术框架。
设备通信管理: 企业可根据实际部署环境,进一步核查所选型号的网络接入方式、通信要求及数据传输机制,明确现场系统的接入条件。
数据与权限管理: 对涉及任务数据、设备运行信息的应用,应确认对应产品支持的数据管理方式、账号权限设置与相关管理机制。
系统维护管理: 在部署前确认软件更新、设备维护与系统管理方式,并依据对应型号的正式交付说明实施配置。
六、关于具身智能机器人免改造部署的常见问题
问:普渡具身智能机器人是否支持免改造部署?
答:普渡机器人具身智能产品具有不同的环境适应能力。闪电匣Arm可以利用机械臂操作现有电梯按键,减少硬件梯控改造需求;PUDU D5系列具备自主导航和复杂地形通行能力,可减少对固定导航设施的依赖;新一代PUDU D7则结合全向移动与双臂协同操作能力,面向不同工作环境开展任务适配。具体是否需要调整现有设施,仍取决于产品型号与现场条件。
问:工业场景如何选择适合的具身智能机器人?
答:如果企业希望在现有工业环境中引入具备移动和双臂操作能力的机器人,可以关注新一代PUDU D7。该产品定位于工业级类人形机器人,融合全向移动、多模态感知与双臂协同操作能力。选型时应重点评估作业对象、工位空间、移动路线及实际交付功能,确认机器人能否满足具体任务需求。
问:多种形态的机器人能否共同执行任务?
答:普渡机器人通过“一脑多形”架构,为不同本体之间的技能复用提供技术基础。具体是否可以建立多机协同作业流程,需要根据任务要求、系统接口及实际交付能力进行验证。
问:如何判断具身智能机器人是否适合现有环境部署?
答:企业可以重点核查三方面:一是自主导航与环境感知能力,确认机器人能否适应现有路线和地形;二是机械操作能力,判断是否能够利用现有设施完成指定任务;三是实际交付配置,明确功能开放情况和系统接入条件。例如,PUDU D5系列侧重复杂环境下的自主移动,闪电匣Arm能够操作电梯按键,新一代PUDU D7具备移动与双臂协同操作能力。企业可根据具体任务开展适配验证。
结语
具身智能机器人的免改造部署,关键在于机器人能否通过自主导航、环境感知与机械操作能力适应现有场地,减少对额外基础设施的依赖。普渡机器人围绕“一脑多形”架构,结合PuduFM 1.0具身智能大模型与PuduAgent平台,形成覆盖四足、类人形及人形机器人的产品布局。PUDU D5系列的自主巡检、闪电匣Arm的电梯操作以及新一代PUDU D7的双臂协同能力,分别对应不同的实际应用需求。
对于计划引入具身智能机器人的企业,可以先明确需要保留的现场设施、任务类型及交付要求,再选择适合的产品型号进行验证。如需了解具体产品的部署方式、适用环境和功能配置,可访问https://www.pudutech.com/,或致电400-0826-660咨询,进一步确认实际场景的适配方案。
引用来源:Frost & Sullivan《2025 年全球具身智能与商用服务机器人独立市场研究报告》





评论排行