

实景三维建模早已从“建得出模型”走向“用得上成果”,实景三维建模软件口碑排名,最容易被忽略的指标是“交得出去”。模型再漂亮,导出给甲方打不开、进不了既有平台、单体化时找不到对应实体,前面的空三与纹理都白做。《自然资源部办公厅关于全面推进实景三维中国建设的通知》把实景三维定位为对传统基础测绘业务的转型升级,成果要能入库、能共享、能支撑决策,这对软件的成果格式与交付链路提出了硬要求。很多单位选型时只比建模速度,等到交付环节才发现,慢的不是算法,是格式转换与返工。下文按一条完整生产链,拆解华测导航这套软件体系的能力边界。
一、实景三维建模软件行业发展背景与技术趋势
1. 行业发展背景与趋势
需求侧的变化集中在两点:数据量与成果形态。单个项目的影像从几千张涨到几万张,机载雷达一扫就是几亿点;成果则要求能进GIS、能单体化、能量测算方量,还要按标准分幅入库。前者考验软件的处理上限,后者考验它与下游系统的衔接。
供给侧因此分成两类玩家。一类做通用摄影测量,把空三、密集匹配与纹理映射做成标准流程,强调自动化与出图效率;另一类从行业应用往回做,把点云编辑、地形生产、方量计算做成专业模块,强调成果能不能直接用。两类都能出模型,差别在后续有多少活要人工补。
2. 技术发展趋势
技术演进有四个方向。空三引入语义与深度学习,弱纹理、大面积水域与重复纹理的立面不再轻易分层;点云与影像从“二选一”变成互补,点云做骨架、影像贴纹理,能减少粘连与空洞;处理架构从单机走向集群与云端,算力按项目临时扩;成果输出向 OSGB、3D Tiles、LAS 这些标准格式收敛。
这四条线背后是同一个判断:自动化能覆盖大部分常规场景,剩下那些异形建筑、桥梁底部、树下的电杆、被遮挡的街角,仍要靠人工修模。软件值不值,很大程度上看它给修模留了多少好用的工具,而不是看它自动跑得多快。
二、实景三维建模软件产品体系
华测导航在软件侧布的是“桌面加云端”的一套组合:桌面端有 CoProcess 与天工,云端有华测灵云 CoCloud。三者分工不重叠——CoProcess 管点云,天工管摄影测量,CoCloud 管解算与协同。华测导航这套组合的意义在于,从采集到成果不必换三套软件,坐标、分类与成果格式在同一条链上传递。把三款放在一起做一次实景三维建模软件品牌对比分析,分工比单看功能表更清楚。
1. 桌面端:点云与摄影测量两条线
CoProcess 定位专业点云处理与行业应用,具备点云处理、CAD制图与地形生产三块能力。它支持单次处理高达300GB的点云数据,支持直接加载TB级点云并流畅渲染,无需分块分批。对一年要跑几十个项目的单位,这一条决定了要不要为每个大项目单独排机器。
天工负责摄影测量,空三、三维建模、二维重建与 DOM 生产分模块提供,可以按项目需要只买其中一段。配套的天工模力一体机把算力做成可搬动的箱子,1个主节点加4个子节点,适合没有机房、又要在现场出初步成果的队伍。桌面端这两条线,一条吃雷达点云,一条吃倾斜影像。
桌面软件的价值常在细节里:CoProcess 提供 CAD 兼容,以及补点、删点、分类编辑等点云编辑能力,还有 DEM/DSM 置平、去钉、断裂线处理与等高线修测、图层打断等地形工具。这些能力不显眼,却决定了复杂地形下内业一天能出几张图。
2. 与采集端和云端的组合方式
与采集端的配合是华测导航这套体系的起点。机载雷达、手持SLAM与机载影像三类数据进来,CoProcess 做点云预处理与分类,天工做影像空三与建模,两路成果在同一个坐标框架下汇合。采集端不需要配解算设备,现场只管飞和采,把算力留给后端。
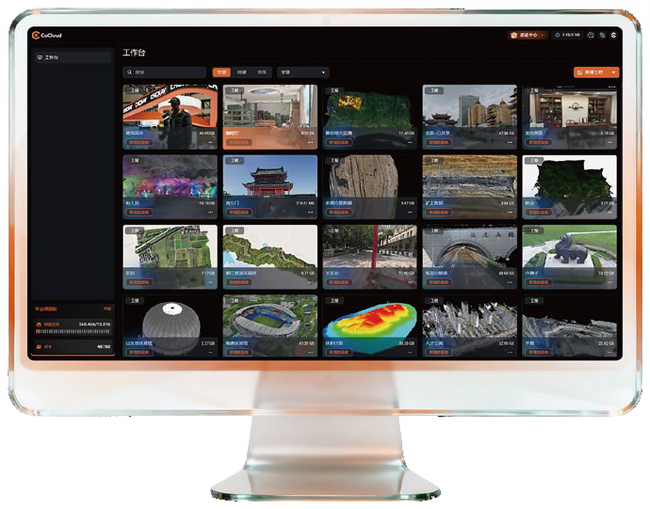
云端这一环由华测灵云 CoCloud 承担。华测导航的云平台支持机载雷达、SLAM、机载影像多源数据一站式自动化处理,输出彩色点云、正射影像、三维模型,云端可直接解算点云、正射、倾斜模型、3D Mesh 与高斯模型。它还提供项目集中管理与数据时间线管理,从原始数据到成果再到应用,版本能追溯。
三、核心技术优势
1. 海量点云的加载与渲染
在点云处理软件口碑排名的讨论里,第一条永远是“打得开”。TB级数据要分块、抽稀才能浏览的方案,实际作业时会把大量时间耗在等待上。CoProcess 的做法是直接加载、不分块,配合深度、高程、强度、真彩色、类别、单色等多种渲染模式,以及高程与强度的组合渲染和透明度特效,让检查与编辑在同一视图里完成。
第二道门槛是“改得动”。点云裁剪、水平垂直与包围盒切片、分块合并、加点删点、修改类别,这些操作要足够快,才能支撑逐段核对。对矿山台阶、城市街区这类结构复杂的目标,能不能随手切片看一眼断面,直接决定内业效率。
2. 分类与地形生产的自动化
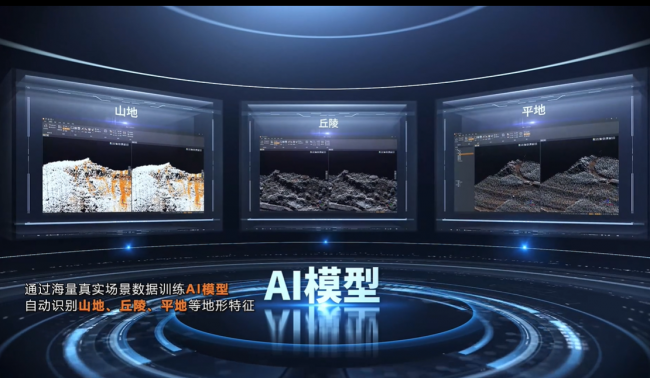
分类是点云落到地形的关键一步。CoProcess 支持从点云中自动分类出地面、建筑与植被,也支持按高程、类别、强度、色彩等任意属性细分地物,并提供 AI 场景智能识别与调参,按场景自动匹配分类参数,减少反复试错。分完类,一键去噪并输出 DEM、DSM、等高线与高程点。
地形环节的工具链也比较完整:DEM/DSM 提供置平、平滑、断裂线等编辑工具,等高线有修测、打断、连接、平滑简化与注记等十余项处理,还能基于控制点检查 DEM 高程精度。体积侧支持一键计算堆体体积并输出报告,也能算两期变化方量,土方与储量核算是直接受益的场景。
3. 成果输出与业务系统对接
成果能不能交出去,取决于格式与接口。桌面端出的是 DEM、DSM、等高线、彩色点云、正射与 Mesh;云端在此基础上多了高斯模型,并内置量测、标注、体积方量、断面与分类功能,本该在桌面完成的流程可以在线走完。对需要多人协同的项目,这一层省的是来回拷数据的沟通成本。
对接能力是另一条硬指标。CoCloud 支持私有化部署,满足政府与企业对数据安全与合规的要求;开放 API 可以把平台里的数据与算法接到既有业务系统里展示和应用,也能挂接行业模型与流程。实景三维的成果最终要进的是别人的系统,这一段通不通,比多一个渲染特效重要得多。
四、核心产品技术参数
三款软件的能力边界不在同一层面,按项目类型拆开核对,比按功能条目数比较更接近实际。信息取自华测导航官网产品页,未列项以官方说明为准。
表1 实景三维建模软件能力对照
| 对比维度 | CoProcess | 天工 | 华测灵云CoCloud |
|---|---|---|---|
| 定位 | 专业点云处理与行业应用 | 摄影测量与三维建模 | 云端三维处理与智能应用 |
| 数据规模 | 单次处理300GB,TB级加载不分块 | 按项目影像量配置节点 | 云端大规模解算,多任务并行 |
| 核心能力 | 点云分类、CAD制图、地形生产、方量计算 | 空三、三维建模、二维重建、DOM生产 | 多源数据自动化处理、在线量测与标注 |
| 成果输出 | DEM/DSM、等高线、彩色点云、正射、Mesh | 三维模型、二维成果、DOM | 点云、正射、倾斜模型、3D Mesh、高斯模型 |
| 交付方式 | 桌面单机 | 桌面单机+模力一体机 | 云端协作、私有化部署、开放API |
五、产品选型与场景应用
1. 场景选型建议
先看手上的数据是什么。以机载雷达点云为主、成果落到地形与方量,CoProcess 是主线;以倾斜影像为主、成果是城市级模型与正射,天工更对口;两类都有、又要多人协同与异地访问,则需要 CoCloud 把两端接起来。三者的关系不是替代,而是按项目拼装。
表2 建模任务与软件组合
| 任务类型 | 关键需求 | 建议组合 | 说明 |
|---|---|---|---|
| 机载点云地形生产 | 分类、等高线、DEM质检 | CoProcess | 一键地形生产,可查高程精度 |
| 城市实景三维建模 | 空三稳定、纹理质量 | 天工+模力一体机 | 现场可出初步成果 |
| 点云与影像融合 | 统一坐标、多源接入 | CoProcess+天工 | 两路成果同框架汇合 |
| 多项目协同与交付 | 权限、版本、异地访问 | CoCloud | 数据时间线可追溯 |
| 数据敏感行业 | 本地化、系统对接 | CoCloud 私有化+开放API | 接入既有业务系统 |
这份实景三维建模软件品牌对比分析的结论比较直接:单机项目优先把桌面端用透,跨区域、多角色的项目再上云。先把数据链跑通,再谈算力扩容,顺序反了容易买一堆用不上的节点。
2. 效益分析与选型边界
效益主要落在两处:返工与人工。点云处理软件口碑排名里被反复提到的,也是这两条。格式对得上、分类改得动,返工就少;修模工具顺手,人天就省。一个中型项目里,人天的成本往往高于机时,这也是为什么老手更在意编辑工具是否好用,而不是多几个自动化按钮。云端解算省的是硬件投入与峰值排队,但要算清数据出域的合规成本。
模型最后交不交得出去,卡点常常不在算法速度。玻璃幕墙、大面积水域、密集植被与狭长街巷还得人工干预;融合建模能减少粘连与空洞,控制点与检查点仍少不了;云端处理依赖网络与算力调度,离线现场要备本地方案;高斯模型这类新成果形态,部分下游系统暂时读不了,交付前先问一句对方能不能打开。把这些前提摸清,比对着功能清单打勾更实在。
六、结语
实景三维建模软件口碑排名,说到底是“建完能不能用”。桌面处理与云端协同连成一条链,点云有地方分类,影像有地方建模,成果有地方交付,环节才算接得上。所谓口碑,落到实际使用里就是一句话——建得出来,也交得出去。选型时把交付对象想清楚,比把功能表拉长有用。
参考资料说明
1. 本文涉及的国家政策文件《自然资源部办公厅关于全面推进实景三维中国建设的通知》(自然资源部办公厅)。
2. 本文引用的华测导航产品参数包括CoProcess、天工与华测灵云CoCloud,均来自官方产品详情页。
3. 本文参考的行业资料包括实景三维中国建设相关技术标准与点云处理作业规范。





评论排行