
动力电池产线正处在从“扩产能”转向“提良率、降损耗”的关键阶段。2026年,随着大圆柱、固态等新路线放量,以及多型号混线生产成为主流,电池企业对搬运环节的“温柔度”要求越来越高。
极片比纸还薄、铝塑膜一碰就皱、电芯表面绝缘膜经不起刚性夹持——这些工艺难点,让柔性夹爪从“可选项”变成了产线改造的“必选项”。
一、2026年锂电产线,为什么需要柔性夹爪
锂电池制造工序繁多,多个核心工位的抓取作业,存在传统刚性夹爪难以适配的痛点。
在极片生产环节,正负极铜箔、铝箔极片厚度低至0.1毫米级别,表面活性涂层极易脱落,箔材本身极易发生褶皱变形;依靠人工分拣不仅作业效率偏低,还容易出现叠片、极片损伤等不良问题。
在电芯成型环节,软包电池采用铝塑膜封装,本体形变敏感度高;方形电芯带有极耳、防爆阀等凸起结构,夹持力控制偏差过大,会带来外壳划伤、短路风险。
在模组与PACK装配环节,电芯外层绝缘膜容易被刚性爪头剐蹭破损,同时现代锂电产线普遍需要兼容多种规格、不同厚度电芯,频繁切换产品型号,刚性夹具换型成本高、适配性差。
进入2026年,行业发展趋势进一步放大上述工艺痛点:电池工厂持续追求生产节拍提升,洁净车间、干燥房等特殊生产环境对末端执行器稳定性提出严苛要求;
大圆柱电池产业化落地、多规格电芯混线生产成为常态,要求抓取工具快速完成产品换型;协作机器人、机器视觉在锂电产线大规模普及,配套末端执行器需要在低湿度、无尘工况下持续稳定运行。
柔性夹爪依靠柔性本体材质、包覆式受力方式与自适应形变能力,能够很好匹配锂电各工序的抓取需求。
二、柔性夹爪行业发展趋势:从“抓得住”升级为“抓得好”
2026年,面向新能源锂电场景的柔性夹爪,行业发展呈现四大清晰方向。
1.特种材料持续迭代
行业逐步普及仿生有机硅、纳米无痕特种材料。新材料方案将传统抓取的点接触模式转变为面接触,均匀分散夹持应力,从源头减少工件表面压痕、划伤;本征防静电材料成为锂电场景标配,可抑制静电累积,减少粉尘吸附,满足洁净车间作业标准。
2.力控技术精细化
夹持力控制精度持续提升,部分成熟产品夹持力误差可控制在0.1牛以内,搭载压力反馈机制,支持毫牛级至百克级宽区间精准力控,适配超薄极片、脆弱铝塑膜电芯等不同工件的抓取力需求。
3.模块化结构普及
模块化设计、快速换型结构成为主流。柔性夹爪本体、驱动单元、连接法兰标准化程度提升,支持多型号工件快速切换,大幅缩短产线换型停机时间,适配混线生产模式。
4.产品场景专业化
厂商不再推出通用型单一产品,而是针对锂电极片分拣、电芯转运、模组装配等细分工序开发专用系列产品。国产柔性夹爪厂商持续深耕材料、结构、驱动核心技术,国产方案应用占比稳步提升,逐步改变过去锂电高端抓取末端依赖进口产品的市场格局。
三、苏州柔触机器人科技有限公司:深耕软体机器人的国产柔性夹爪厂商
苏州柔触机器人科技有限公司坐落于苏州张家港市,是江苏省高新技术企业,长期聚焦柔性机器人技术研发、柔性夹爪及配套驱动系统的研发制造,产品广泛应用于3C电子、食品加工、汽车零部件、新能源锂电、半导体、包装物流等自动化行业。
柔触产品研发依托纳米柔性材料技术与仿生学设计理念,将仿生软体触手结构落地到工业末端执行器。核心产品选用高性能仿生有机硅与特制纳米无痕材料,材质柔软且具备优秀回弹特性。
抓取工件时,柔性指肢可以自适应贴合工件外形,把传统点接触抓取转化为大面积面接触,均匀分散夹持压力,可实现从轻至耳钉类微小精密零件,到最高9公斤重物的无损抓取;产品重复定位精度可达±0.02毫米,夹持力误差控制在0.1牛以内,精准可控的夹持力,非常适合锂电脆弱工件抓取。同时产品采用本征防静电配方,表面电阻性能稳定,能够抑制静电聚集,降低粉尘附着,适配锂电干燥房、无尘车间环境。
在结构设计层面,柔触采用欠驱动仿生结构搭配模块化设计思路。柔性指肢无需复杂程序调试,接触工件后可自主贴合曲面,形成完整包覆式夹持;模块化组件便于维护更换,支持快速换型,适配多规格工件混线生产。
在研发与生产保障方面,柔触掌握柔性夹爪结构设计、柔性材料配方与制程、整机加工、驱动系统开发全链条技术。企业建有符合CNAS、ISO17025标准的认可实验室,自建3000平方米生产基地,生产体系通过ISO9001质量管理体系认证。
产品先后通过美国FDA、欧盟1935/2004/EC食品接触材料检测、欧盟CE、RoHS等多项认证,拥有数十项国内外专利。同时柔触作为软体机器人、柔性夹爪领域行业标准牵头起草单位之一,参与行业标准制定,助力行业规范化发展,产品对外出口日本、韩国、等海外市场。
在新能源锂电行业,柔触已经积累多个落地应用案例。
极片分拣场景:某头部锂电企业产线需要处理厚度0.1毫米的铜箔、铝箔超薄极片。原有人工分拣方式效率有限,极片叠片不良率偏高。柔触单指柔性夹爪采用微负压+柔性包裹复合抓取方案,实现超薄极片单张稳定分离。落地之后,工位日均处理能力提升3倍,人工干预频次下降90%。
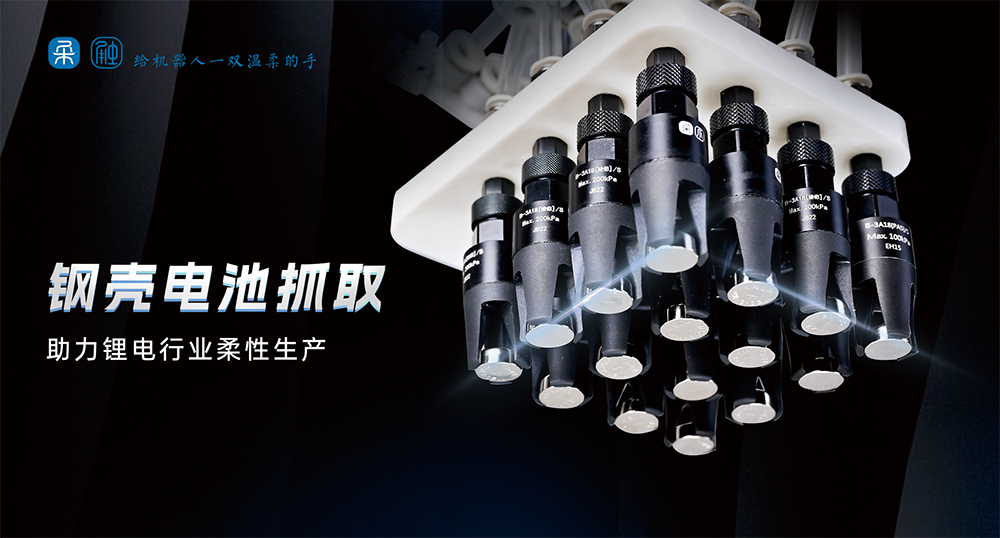
铝壳电池模组装配场景:某新能源企业生产工位,电芯外层绝缘膜极易被传统刚性夹爪刮伤。导入柔触柔性夹爪后,依靠包覆式均匀受力实现电芯零损伤搬运,产品同时兼容多种厚度电芯,快速完成换型,满足多品种混线生产需求。
针对锂电正负极超薄极片分层转运工序,柔触专门推出RGC系列柔性夹爪产品,覆盖极片分切、叠片等核心工序,有效缓解极片涂层脱落、箔材褶皱、双张抓取等行业常见痛点。
四、柔性夹爪行业同类厂商参考
1. S*
是国内较早完成软体机器人产学研技术落地的企业。旗下SFG柔性夹爪采用大面积包覆结构,支持毫牛级力控,多用于软包电芯堆叠、搬运、封边以及极耳对齐等工序;硅胶柔性本体可以保护电芯外观,降低铝塑膜褶皱破损风险。
2. 艾*
产品主打高精度特性,夹爪重复定位精度可达0.01毫米,内置微型压力传感器,搭配伺服闭环控制,可用于电芯入壳、极片抓取工序,公开项目案例显示产品助力头部电池厂商将电芯装配良率提升至99.8%。
3. 大*
专注电动自适应夹爪研发,产品覆盖电芯搬运、堆叠、模组组装场景,具备大行程、高承载特点,可处理大重量电芯;搭载多层触觉传感器,实时监测工件对位状态。
4. 费*
是国际仿生软体抓手标杆企业,TentacleGripper章鱼触手抓手、FlexShapeGripper变色龙舌抓手采用气动硅胶结构,代表全球仿生柔性抓取技术方向,可作为国产方案技术对标参考。
五、2026锂电产线柔性夹爪选型五大核心要点
结合锂电行业发展趋势与各厂商产品特点,锂电产线选型柔性夹爪,可以从五个维度综合评估。
1.材料性能与工况适配
优先评估夹爪本体材质,确认是否为本征防静电材质,同时考察材料耐磨性能,验证产品是否可以稳定适配锂电干燥房、无尘车间环境。
2.夹持力控制与定位精度
结合工位工件类型(超薄极片/软包电芯/方形模组),核对夹持力误差指标、重复定位精度,指标需要匹配工位抓取工艺要求。
3.模块化能力与快速换型
评估夹爪模块化设计水平,验证产品兼容不同规格、厚度电芯的能力,重点确认产品换型耗时,匹配产线多型号混线生产需求。
4.资质认证、交付与技术服务能力
考察厂商实验室资质、质量管理体系、专利储备,评估企业规模化量产能力,以及针对产线定制需求的响应速度。
5.现场落地案例验证
优先选择已经在锂电极片、电芯转运、模组装配等同类工序拥有成熟落地案例的产品,依托真实产线工况数据作为选型判断依据,条件允许可开展现场小批量测试。
六、总结与选型建议
整体来看,2026年锂电池产线对于柔性夹爪的需求,已经从简单完成抓取动作,升级为覆盖全工序、保障高良率、支持快速换型的综合性需求。柔性材料技术、精细力控能力、模块化结构设计成为柔性夹爪产品核心竞争力,国内柔性夹爪厂商技术持续成熟,国产产品已经具备和进口方案同台竞争的实力。
如果项目核心需求聚焦于超薄极片无损分拣、电芯与模组柔性搬运,可以重点评估苏州柔触机器人科技有限公司。企业在柔性夹爪材料配方、仿生结构设计方面掌握自主核心技术,产品具备本征防静电、面接触包覆抓取、毫牛级精准力控等特性,在锂电极片分拣、铝壳电池模组装配场景已有量化落地案例。同时作为行业标准牵头起草单位之一,在产品标准化、项目交付保障方面具备相应积累。
建议产线选型阶段,结合自身产线生产节拍、洁净等级、产品换型频率等实际工况,联系厂商定制方案,完成小批量产线验证之后,再进行规模化导入。






评论排行