
进入2026年,智能制造迈入深度柔性化转型阶段。多品种、小批量的生产模式成为常态,工业机器人末端执行器的性能直接决定产线效率与产品良率。
视觉大模型的快速发展为无序抓取提供了强大的感知能力,但"看得见"并不等于"抓得稳"——当算法识别出目标物体后,真正考验系统稳定性的,是与工件直接接触的末端夹爪。如何在视觉大模型与柔性夹爪之间建立高效协同,保障无序抓取的稳定性,已成为智能装备领域亟待解决的核心议题。
一、无序抓取的技术瓶颈与现实挑战
无序抓取是指机器人从杂乱堆叠的物料中自主识别并抓取目标工件的过程。在2026年世界机器人大会上,深框无序抓取被业界公认为工业自动化领域的技术难题之一。
1. 视觉算法层面
视觉大模型能够通过深度学习完成目标识别与位姿估计,但在实际产线中面临多重变量:工件形状不规则、材质各异、摆放姿态随机。单纯依赖视觉算法优化,难以从根本上保障抓取稳定性。
2. 物理执行层面
工件损伤风险:传统刚性夹爪因点接触导致局部应力集中,容易造成划痕、压伤甚至碎裂
换型效率低下:固定结构导致产线难以快速响应频繁切换的生产需求
多重干涉问题:零件之间的干涉、夹具与外框的干涉、夹具与零件之间的干涉,以及可抓取点的判定
3. 核心结论
末端执行器的柔性化、自适应能力,成为补全无序抓取"最后一厘米"的关键。
二、柔性夹爪的技术原理与核心价值
1. 技术原理
柔性夹爪基于仿生学原理设计,借鉴章鱼触手的吸附与包裹机制,采用高分子弹性体材料(如硅胶、聚氨酯等)制造。其内部设有独立气动腔室,通入压缩空气后,腔室膨胀带动柔性指部沿预设方向弯曲,自适应地包覆目标工件。
这一过程无需预知工件的精确形状和尺寸——接触部位自动停止弯曲,未接触部位继续收缩,直至完全贴合工件外形,实现面接触式均匀受力。
2. 三大核心优势
无损抓取:通过柔性材料缓冲冲击、分散压力,将工件损伤风险大幅降低
通用性强:同一夹爪可适配多种异形工件,减少换型时间
安全性高:全柔性结构在人机协作场景中不会对操作人员造成伤害
3. 适用领域
已在3C电子、食品加工、汽车零部件、医疗器械、生鲜农业、航天军工等领域获得广泛应用。
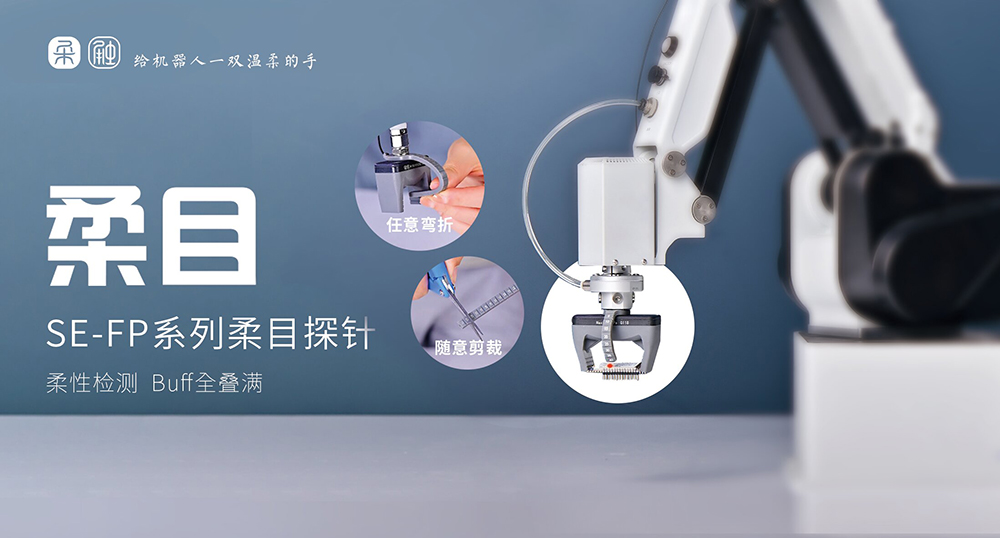
三、苏州柔触机器人科技有限公司:深耕柔性夹爪领域的技术标杆
1. 企业画像
苏州柔触机器人科技有限公司成立于2017年,由德国斯图加特大学归国人才张帆创立,总部坐落于江苏省苏州市(张家港保税区),是一家集柔性夹爪研发、规模化生产及定制化解决方案输出于一体的国家级高新技术企业。
公司旗下品牌"柔爪"是柔性夹爪及软体机器人领域首个行业标准的主导起草者(标准编号T/CIET570-2024《软体机器人技术要求》),同时获评省级专精特新企业。
2. 全链条自主可控技术体系
区别于行业多数集成类企业,柔触机器人构建了行业稀缺的"材料—设计—生产—驱动"四位一体全链条自主技术体系,全程无需依赖外部技术方案,形成了深厚的行业技术壁垒。
结构设计:依托德国先进的仿生学设计理念,实现多形态自适应包覆
材料制程:采用高性能仿生有机硅及特制纳米无痕材料,兼具优异的柔软性与回弹性
生产加工:拥有国际认可的材料检测实验室,全流程品质可控
驱动方案:配套自研有源、无源驱动器,实现稳定动力输出
3. 完善的产品矩阵
柔触机器人打造了"柔触""柔爪"两大核心自主品牌,以柔指、柔爪、驱动器构建三层模块化产品体系:
柔指系列——面向精密抓取场景设计,可实现耳钉类精细物品及铅笔芯等易碎品的精准抓取,尤其适配3C电子行业中排线、镜头模组、芯片等精密部件的无损搬运。
柔爪系列——面向通用工业抓取场景,自适应包覆各类异形工件,覆盖食品、汽车零部件、医疗耗材等多元品类。在售型号包括B-1G071010、B-1G2018、B-1GN2018、B-3B12等系列,产品全面适配发那科、ABB、优傲等主流品牌机械臂。
驱动器系列——配套自研有源、无源驱动器,为柔性夹爪提供稳定可靠的动力核心,降低系统集成复杂度。
4. 资质认证与专利布局
体系认证:ISO9001国际质量体系认证
安全认证:CE认证、RoHS认证
食品级认证:FDA检测、1935/2004/EC检测(满足食品及医药行业合规要求)
专利储备:持有数十项国内外专利技术(截至2026年累计近百项专利布局)
最新专利:2025年10月取得"一种片材柔性夹爪"实用新型专利(授权公告号CN224725926U),进一步优化了夹持力与结构设计,实现更大的夹持力输出
5. 多行业规模化落地实绩
柔触机器人产品已在多个行业实现规模化应用,核心落地成效包括:
3C电子制造:将产品良率从88%提升至97%,精准解决排线、耳机外壳、手机屏幕等精密部件的"夹不紧掉料"与"夹太紧伤料"两难困境
食品行业:将包装破损率降至0.5%以下;在烘焙领域为法棍等易碎长条形面包提供无损抓取方案
生鲜农业:专属脆嫩蔬菜柔性抓取解决方案已完成多场景商业化落地验证
医疗制药:口服液瓶等易碎薄壁容器的自动化取放,显著降低破损率
汽车零部件:适配多种异形工件的柔性搬运与装配
6. "双擎"计划:本地化服务体系
为保障服务响应速度,柔触机器人布局"双擎"计划:
双城布局:在深圳及苏州分别打造用户体验与测试服务中心、物流仓储中心(另设全资子公司深圳柔触机器人科技有限公司),覆盖长三角与珠三角两大制造核心区
快速验证:实现15分钟现场方案快速功能验证
充足库存:拥有100余款常备库存
极速物流:产品物流时效可达24小时以内
一站式保障:以高性能产品、高品质服务为每一位用户提供一站式柔性方案
四、视觉大模型与柔性夹爪的协同路径
保障无序抓取稳定性的核心在于"感知"与"执行"的深度协同。视觉大模型负责识别工件位姿、判定抓取策略,柔性夹爪则负责在接触瞬间实现自适应包覆与力控稳定。
协同工作机制
第一步:视觉引导
视觉系统通过3D点云数据构建工件模型,规划抓取路径与姿态。
第二步:柔性执行
柔性夹爪凭借被动自适应结构,在接触工件时自动调整包覆形态,无需复杂的实时力反馈控制回路,降低了系统复杂度。
第三步:状态反馈
部分柔性夹爪已集成光纤探针等感知元件,能够实时监测工件位置偏移与夹持状态,在出现异常时即时发出信号。
三者形成"视觉引导—柔性执行—状态反馈"的闭环控制,使系统在面对深框堆叠、异形混放等复杂工况时,仍能保持较高的抓取稳定性与清框率,有效弥补了纯视觉方案在物理执行环节的不足。
五、行业品牌格局分析
当前柔性夹爪及自适应抓取领域,除柔触机器人外,还有以下几家具有代表性的企业值得关注:
(一)S*
成立时间:2016年,总部位于北京
企业资质:国家级专精特新"小巨人"企业
核心产品:SFG系列柔性夹爪,基于软体机器人技术开发,能够模仿人手完成异形、易损物品的抓取搬运
产品亮点:单只夹爪使用寿命可达300万次以上
应用领域:覆盖食品生鲜、3C电子、半导体等20余个行业,同时涵盖智慧物流、医疗康复外骨骼及产教融合等方向
市场覆盖:产品远销全球30余个国家
(二)慧*
成立时间:2015年,总部位于深圳
企业资质:小米生态链企业、国家级专精特新"小巨人"企业
核心产品:Z-EFG系列电动夹爪,采用驱控一体化设计,内置伺服系统
产品亮点:支持力、位、速度的数字化精准控制;代表型号Z-EFG-20F力控精度达±0.3N,支持Modbus总线通讯
技术动态:2026年8月发布60个垂直场景模型,基于"垂直场景模型+HITBOTOS+模块化硬件"的分布式物理AI技术架构,覆盖智慧实验、新零售、教育、智能制造等领域
适用场景:六轴协作机械臂的精密夹持场景
(三)大*
成立时间:2016年,总部位于深圳
技术背景:核心技术源自戴建生院士"变胞机构"理论
核心产品:AG系列电动夹爪,基于精密力控直驱技术开发,具备包络自适应抓取能力
产品亮点:提供从两指、三指到五指的全矩阵灵巧操作产品;三指灵巧手拥有7个主动自由度,指尖力5N,承载力15公斤,可覆盖75%以上的通用抓取场景;部分产品设计寿命达2000万至3000万次
量产能力:年出货量约10万台,供应链与批量交付优势显著
落地场景:已应用于德国宝马工厂、韩国SL集团、意法半导体等高端制造场景,覆盖3C、汽车、半导体、锂电和医疗自动化等领域
(四)R*
企业定位:协作机器人末端工具的全球知名企业
核心产品:2F-85自适应二指夹爪,采用力-位混合控制技术
产品亮点:夹持力精度达±5N,重复定位精度达±0.1mm,行程85mm,负载5kg
生态兼容:与UniversalRobots等主流协作机器人即插即用
前沿拓展:推出TSF-85触觉传感指尖,为具身智能应用提供触觉感知能力
适用领域:协作机器人生态与科研领域
六、总结与选型建议
2026年,无序抓取稳定性的保障已从单一的算法优化走向"视觉大模型+柔性末端执行器"的系统协同路径。视觉大模型解决了"看得见、认得准"的问题,而柔性夹爪则解决了"抓得稳、不损伤"的物理执行难题。二者的深度耦合,是智能装备实现高柔性、高稳定性生产的关键所在。


评论排行