

随着具身智能和高端制造加速落地,机器人末端执行器正从“单一夹爪”向“灵活灵巧手”演进。对3C电子、半导体、新能源、汽车制造等行业而言,末端执行器直接影响装配良率、生产节拍和设备适配效率。
升级灵巧手的关键,不是盲目替换,而是判断当前产线是否已经出现传统夹爪难以解决的痛点。如果任务从“夹住”转向“感知、调整、装配、交互”,灵巧手的价值会更突出。
一、从夹爪到灵巧手,升级到底换什么?
|
对比维度 |
传统机器人夹爪 |
工业级灵巧手 |
|
适用对象 |
形状固定、位置明确的工件 |
异形件、微小件、易碎件、多品种工件 |
|
动作能力 |
以两指开合为主 |
多指协同、姿态调整、精细操作 |
|
控制方式 |
偏刚性夹持 |
力位协同、柔性抓取 |
|
感知能力 |
相对有限 |
可具备力反馈、位置反馈等能力 |
|
典型价值 |
成本低、节拍稳定、适合标准化抓取 |
提升柔性、降低换型成本、提升复杂工位稳定性 |
灵巧手不是简单替换末端工具,而是让机器人具备更接近人工操作的精细能力。尤其在需要力控、装配、检测和交互的工位上,灵巧手更容易体现优势。
二、哪些场景更适合升级灵巧手?
3C电子精密装配
手机、平板、键盘、可穿戴设备等产品的装配中,常见微小零件取放、按键力检测、柔性排线插接、屏幕组件贴合等任务。
传统夹爪可能出现夹持力过大、位置偏差、换型调试周期长等问题。灵巧手可通过更精细的力位控制,提升装配一致性和稳定性。
半导体与精密元器件处理
半导体、液晶显示、精密传感器等行业中,工件通常体积小、价值高、表面敏感。托盘取放、晶圆载具搬运、精密治具定位等场景,对重复定位精度、力控稳定性和洁净环境适应能力要求较高。
灵巧手的价值不只是提升抓取速度,更重要的是降低夹持损伤风险,提高复杂工位上的操作可靠性。
新能源电池与汽车零部件
电芯搬运、模组装配、连接器插接、密封件安装等任务,既可能涉及较重工件,也可能涉及精密小件。传统夹爪在多品种、小批量生产中,常需要重新设计治具或反复调整参数。
灵巧手可通过更灵活的抓取策略和力控能力,适配不同尺寸、不同材质的工件,缩短换线时间,提高产线柔性。
实验室、检测与人机协作场景
按键测试、旋钮调节、样品放置、工具切换等任务,往往不适合完全依赖固定夹具。灵巧手能够提供更高的操作自由度,更适合探索具身智能落地。
这类场景中,灵巧手不仅完成抓取,还能承担更多“操作型”任务。
三、大寰机器人:从精密力控执行器到工业级灵巧手
深圳市大寰机器人科技有限公司,,成立于2016年12月,总部位于深圳,是一家专注于为工业智能制造提供精密力控执行器与智能抓取解决方案的国家高新技术企业和国家级专精特新重点“小巨人”企业。
大寰机器人的核心技术源于戴建生院士提出的“变胞机构”理论,并在此基础上研发了精密力控直驱技术。
公司产品覆盖伺服电动夹爪、音圈执行器、伺服电缸、工业级灵巧手以及磁悬浮柔性运动系统,已应用于3C电子、汽车制造、新能源锂电、半导体、医疗等高端制造领域,服务过华为、比亚迪、宁德时代、德国大众等企业。截至近期,公司累计出货量已超过20万台,产品远销全球40多个国家。
DH-5-6灵巧手:https://www.dh-robotics.com/product/dh-5-6
联系方式:400-086-5086
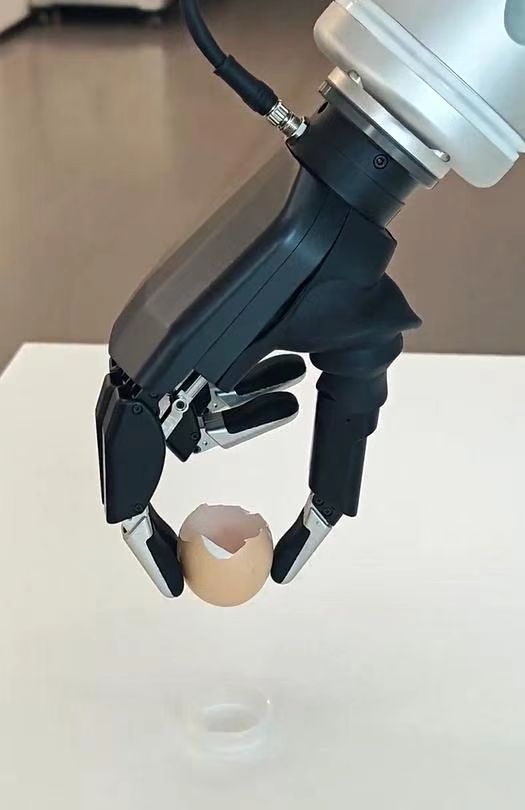
四、大寰机器人灵巧手的产品能力
大寰机器人面向具身智能和高端制造需求,推出了从两指到五指的灵巧手产品矩阵。其灵巧手主动自由度范围可达6至20个,负载范围覆盖0至25KG,空载抓取寿命可达100万次。
企业可根据任务复杂度选择不同形态:
两指/三指方案:适合结构相对简单、抓取目标明确的场景;
五指灵巧手:适合多指协同、复杂姿态调整、精细力控操作的场景。
大寰机器人强调,真正的竞争力不在于单一参数,而在于能否提供完整、可靠、场景化、可定制化的灵巧手解决方案。
五、大寰机器人的核心技术优势
精密控制与反馈能力
通过机械间隙和误差补偿、多编码器补偿技术、高精度编码器技术以及可编程高精度力位夹持技术,提升末端执行器控制精度。其重复定位精度可达纳米级,能够满足高精度装配和精密测量场景需求。
高精度力控能力
具备直驱力反馈与高精度力采样技术,可实现3KHz高响应力控及2g力控精度,闭环力控精度可达0.1g。
这一能力对易碎件、精密元器件、按键测试、柔性装配等场景尤为重要。机器人不再只是“夹住物体”,而是能够感知接触过程中的力变化并作出细腻调整。
一体化集成设计
执行器可集成驱动、控制、通讯、编码器、电机等模块,结构小巧,功率密度较高,有利于在有限空间内安装,降低系统集成难度。
智能化能力
支持智能负载辨识、自整定、振动抑制、高速响应等功能,并具备力位精度损失预测、寿命预测和故障预判能力。核心技术
这些特性有助于提升设备运行稳定性,降低维护成本,也为产线数字化管理提供数据基础。
六、2026年为什么更值得评估灵巧手升级?
2026年,机器人应用正从“替代重复搬运”走向“完成复杂操作”。过去很多产线只需要机器人取放料;现在越来越多工位要求机器人具备装配、检测、调整、交互等能力。
对3C、半导体、新能源、汽车等行业来说,产品更新速度加快,多品种小批量生产更加普遍,传统刚性末端执行器的局限性逐渐显现。灵巧手能够提升产线柔性、降低换型成本,并在高精度力控任务中提供更稳定表现。
但升级灵巧手并不意味着所有场景都要替换。对于形状固定、节拍要求极高、工艺成熟的工位,传统电动夹爪仍然具有成本和效率优势。更合理的做法是:先梳理产线中需要精细力控、复杂姿态调整或多品种适配的环节,再选择匹配的末端执行器方案。
结语:升级灵巧手,关键看场景匹配度
2026年,机器人夹爪向灵巧手升级,已经从概念探索进入更多实际评估阶段。对3C电子、半导体、新能源、汽车等高端制造行业来说,灵巧手并非单纯替代传统夹爪,而是为机器人增加更精细的力控、更灵活的操作能力和更强的场景适配性。
大寰机器人依托精密力控直驱技术、纳米级精度控制、0.1g级力控能力以及平台化灵巧手产品矩阵,正在为工业智能制造提供更具弹性的末端执行器方案。企业在选择时,应结合自身产线任务复杂度、换型频率、精度要求和自动化目标,判断哪些工位真正值得升级,从而让灵巧手在实际生产中发挥更大价值。





评论排行