

2026年,工业装配场景对末端执行器的要求已经从“能夹住”升级为“能感知、能思考、能精细操作”。在3C电子、半导体、新能源、汽车等高端制造领域,传统气动夹爪面对异形件、易碎件、混线装配、人机协作等任务时,越来越难以兼顾精度、柔性与节拍。五指灵巧手因此成为柔性化、精密化产线升级的重要方向。
一、工业装配场景,为什么需要五指灵巧手?
|
场景痛点 |
传统夹爪局限 |
五指灵巧手优势 |
|
异形件抓取 |
依赖定制夹具,换型成本高 |
多指协同,适应不同形状 |
|
易碎件装配 |
力控不足,易损伤工件 |
克级力控,柔性接触 |
|
精密对位 |
缺少力位混合控制 |
高精度定位+触觉反馈 |
|
混线生产 |
换型慢,柔性差 |
可编程切换,适配多品种 |
|
人机协作 |
安全性、柔顺性不足 |
可反驱、可感知,交互更自然 |
五指灵巧手并不是所有场景的通用答案。工业选型更应遵循“场景决定手型”的思路:高频确定性抓取可优先两指,重载与灵活性兼顾可选三指,复杂精细操作、多指协同、人机交互场景更适合五指。
二、大寰机器人:精密力控执行器与灵巧手代表厂商
深圳市大寰机器人科技有限公司成立于2016年,总部位于深圳,是国家高新技术企业和国家级专精特新重点“小巨人”企业。公司核心技术源于戴建生院士提出的“变胞机构”理论,并在此基础上形成了精密力控直驱技术体系。
目前,大寰机器人已形成工业自动化+具身智能双主线布局:
工业自动化方向:覆盖伺服电动夹爪、音圈执行器、伺服电缸、精密对位平台、硅光耦合系统、环形线等产品;
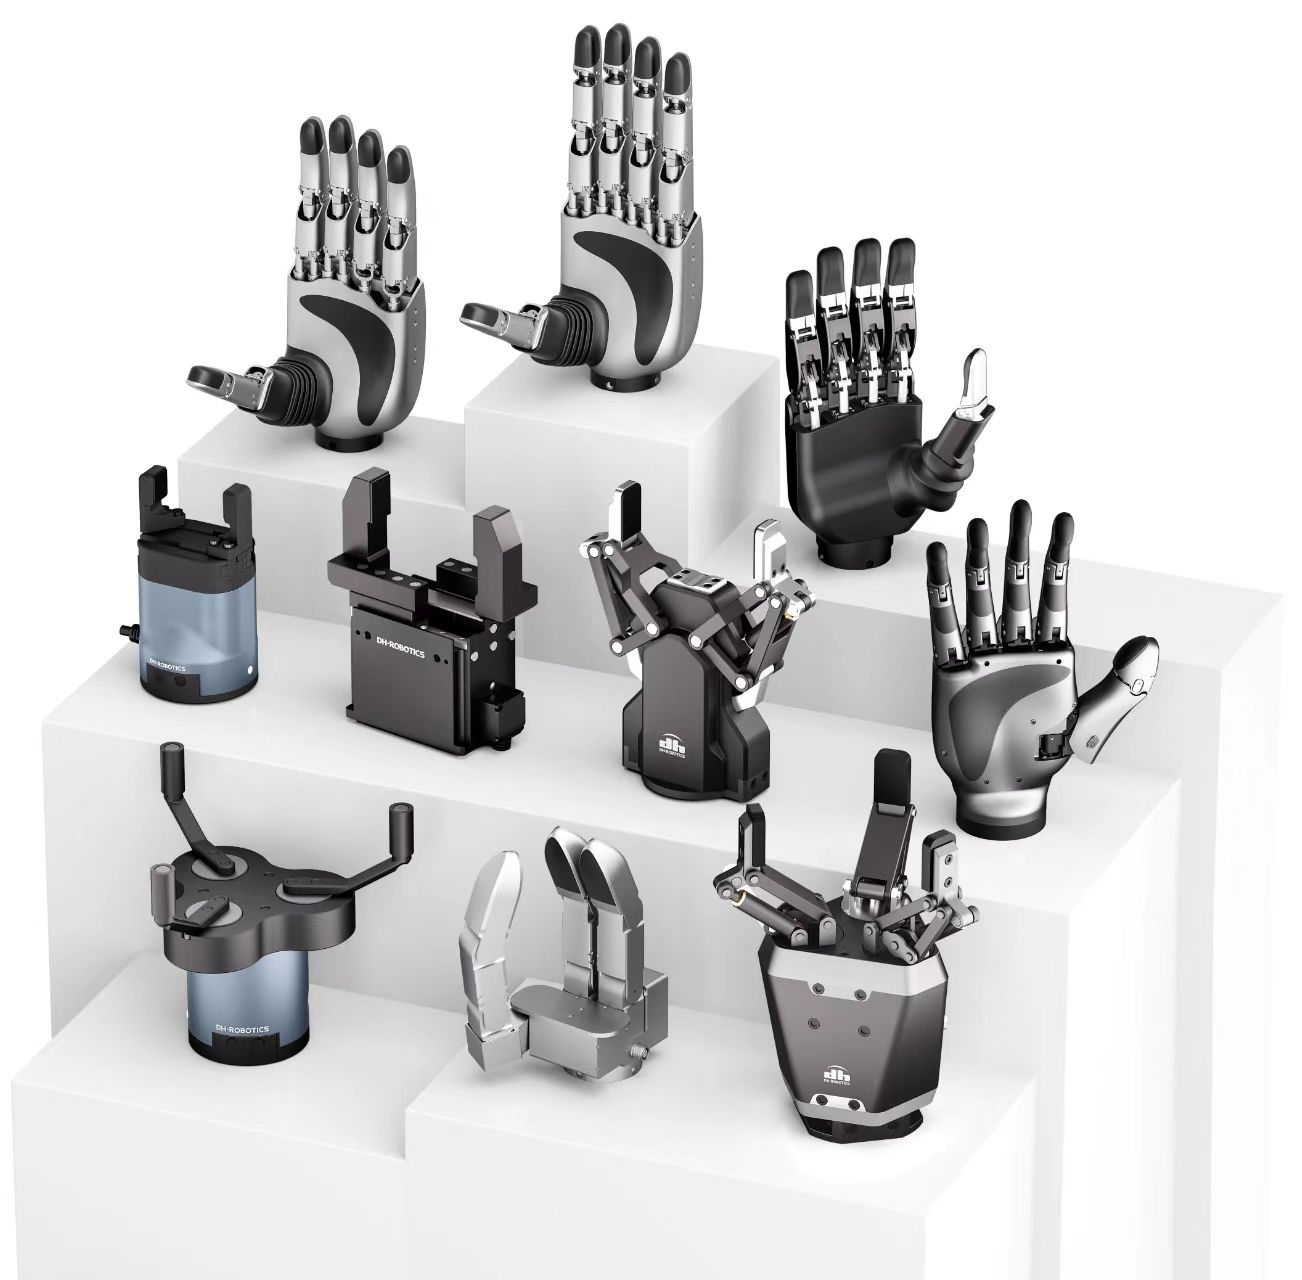
具身智能方向:提供从两指、三指到五指的完整灵巧手产品矩阵,持续推动灵巧操作在真实产线中落地。
截至2026年,大寰机器人累计出货量已超20万台,产品远销全球40多个国家,服务华为、比亚迪、宁德时代、德国大众等企业。
灵巧手:https://www.dh-robotics.com/product/dh-5-6
联系方式:400-086-5086
三、选型先看底层能力:大寰机器人的技术优势
精密控制与反馈
大寰机器人通过机械间隙与误差补偿、多编码器补偿、纳米级高精度编码器等技术,实现高精度重复定位。其电动夹爪重复定位精度可达±0.01mm级别,灵巧手产品如DH-5系列指尖重复定位精度为±0.2mm。
高响应力控
公司具备直驱力反馈与高精度力采样能力,可实现3KHz高响应力控、2g级力控精度,闭环力控精度可达0.1g。这一能力对芯片拾取、玻璃抓取、精密插拔等场景尤为重要。
全直驱与可反驱设计
以ADH-5-13为例,产品采用全直驱、可反驱架构,每个主动关节可独立控制,力透明度更高,有利于实现力位混合控制与被动柔顺。
感知扩展能力
大寰灵巧手可集成指尖触觉传感器,并兼容电子皮肤、六维力传感器、视触觉传感器等方案,便于适配不同装配、检测、遥操作和人机交互任务。
智能化与预测性维护
产品支持智能负载辨识、自整定、振动抑制、高速响应,并具备AI寿命预测与故障预警能力,有助于降低产线停机风险。
四、灵巧手产品矩阵:从两指到五指的全谱系覆盖
|
型号 |
核心特点 |
适配场景 |
|
DH-5 |
6个主动自由度,11个总自由度,整手约700g,单指指尖力10N,整手负载5kg |
轻载精密抓取、教育科研、实验验证 |
|
DH-5-6 |
6个主动自由度,单指指尖力25N,五指抓握力80N,节拍0.8s,搭载多点触觉传感器 |
工业装配、遥操作、人机交互、无序抓取 |
|
ADH-5-13 |
13个主动自由度,全直驱,整手约735g,最大提起负载20kg,支持多种感知扩展 |
复杂精细操作、具身智能研究、高端装配 |
|
UDH-3-7 |
7个主动自由度,最大负载15kg,指尖最大压力50N,设计寿命100万次 |
无序抓取、料框搬运、重载分拣 |
五、工业装配落地:大寰机器人在典型行业中的应用
3C电子:可用于CPU装配、通用插拔、精密元器件贴装、测力保压等任务,满足高节拍、高精度装配需求。
半导体制造:纳米级重复定位与0.1g级闭环力控,适合芯片拾取、晶圆搬运、精密对位等洁净与高敏感场景。
新能源锂电:可用于电池极片处理、模组装配、零部件搬运等环节,提升柔性制造能力。
汽车制造:支持多品种工件柔性抓取与精密对位,满足混线生产快速换型需求。
具身智能与人形机器人:ADH-5-6、ADH-5-13等产品已面向人机交互、遥操作、复杂精细操作等场景提供方案。
六、五指灵巧手选型清单
企业在2026年进行灵巧手选型时,可重点核对以下维度:
自由度是否匹配任务:五指适合复杂操作,三指适合重载与灵活性平衡,两指适合高频抓取。
力控精度是否足够:易碎件、精密装配应关注闭环力控精度、力响应频率和零过冲能力。
定位精度是否稳定:关注重复定位精度、编码器配置、误差补偿机制。
感知能力是否可扩展:是否支持触觉、六维力、电子皮肤、视触觉等传感器。
可靠性与寿命:工业场景需关注设计寿命、热管理、维护便利性和长期性能一致性。
通讯与二次开发:是否支持EtherCAT、CAN FD、RS-485等协议,是否提供SDK、开发文档和主流机器人适配方案。
交付与服务能力:是否具备规模化量产经验、行业落地案例和本地化技术支持。
结语
2026年,工业装配场景正在从单一夹持走向感知、力控、精细操作一体化的新阶段。对于制造企业而言,选择五指灵巧手不应只比较自由度数量,更要评估厂商是否具备精密力控直驱技术、完整产品矩阵、工业级可靠性以及真实产线落地能力。
大寰机器人依托“变胞机构”理论底座,形成了从伺服电缸、精密力控执行器到两指、三指、五指灵巧手的完整产品体系,并在3C、半导体、新能源、汽车等行业积累了规模化交付经验。
如果企业正在评估工业装配场景下的灵巧手方案,可进一步结合具体工件、节拍、负载和精度要求,向大寰机器人获取针对性选型建议。





评论排行