
【ZiDongHua 之“会展品牌秀”标注关键词:灵心巧手 具身智能 灵巧手 科技创变者大会 人形机器人 】
以手破局,创变未来|灵心巧手亮相2026科技创变者大会,打通具身智能“最后一厘米”
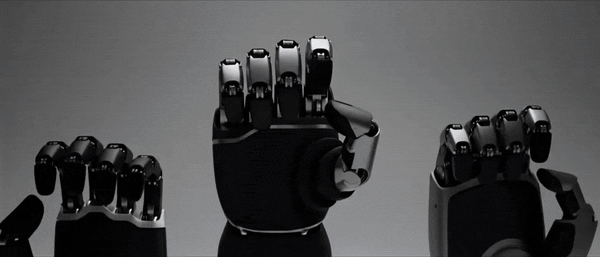
9月18日至19日,2026科技创变者大会在北京·海淀举行。本届大会聚焦具身智能从“概念验证”走向“规模化落地”,向全行业抛出同一个追问:谁能率先从Demo走向订单。
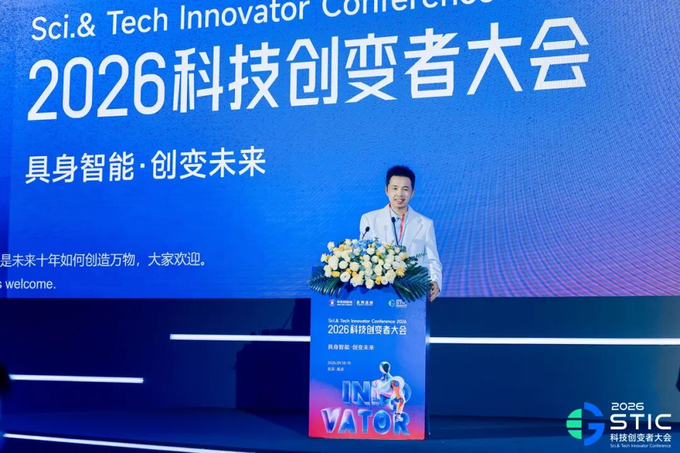
灵心巧手(Linkerbot)作为全球灵巧手领军企业,受邀携自研Linker Hand系列灵巧手深度参与本届大会。创始人兼CTO周永登上主论坛发表主题演讲,会后接受新华社、人民网、经济日报、新京报等多家权威媒体采访,并于大会展区带来灵巧手矩阵与遥操作真机演示。
从主论坛的主题演讲,到展台前的一双双灵巧手;从“未来十年”的设问,到一颗被稳稳捏起的黄豆,灵心巧手把具身智能的“最后一厘米”,摆到了所有人眼前。
”
01
破局立新|从数字生成到物理创造,锚定具身智能“最后一厘米”
周永以《未来十年,如何创造万物?》为题发表演讲。他认为,过去一轮AI改变的是数字内容的生成方式;未来十年,更重要的变化将发生在真实世界。整个世界的工作环境都是按照人手配置的,机器人要走进工厂与家庭,先要有一双能干活的手。
这也是灵心巧手一直坚持的方向:以自研Linker Hand系列灵巧手完成与物理世界的交互,以遥操作与数据采集系统记录人手的操作轨迹,再由LinkerSkillStore技能库将其沉淀为可复用、可迭代的操作技能。实现从硬件到软件,从数据到技能,逐步建立面向物理世界的创造能力。
在技术路径上,周永特别强调物理世界建模的重要性:具身智能需要从只理解语言的模型,走向能理解三维空间、时间、力学、光学与运动规律的世界模型。模型不仅要知道物体在哪里,还要知道它下一刻会怎样运动、受力之后会如何变化。
灵心巧手正推进Linker Genesis灵心造物大模型的研发,目标是让普通用户也能通过自然语言描述需求,完成机械结构与机器人的设计,最终形成从创意、设计到制造的“创客制造闭环”。
02
真机砺技|从“看得见”到“捏得住”,验证灵巧操作真功夫
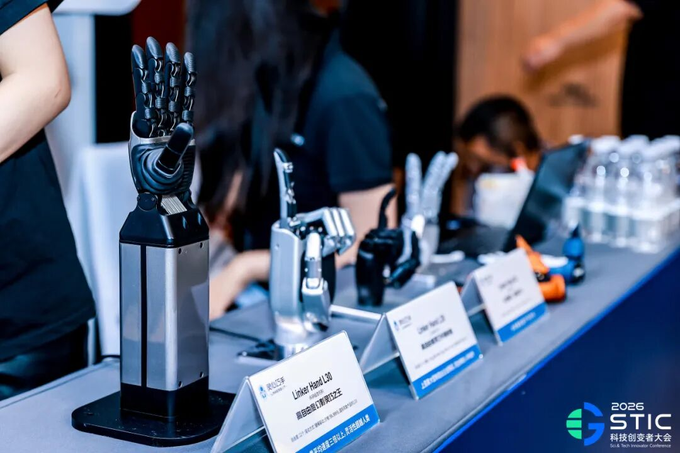
展区之中,Linker Hand O30、L20、L30、O6等多型号灵巧手组成矩阵集中亮相,覆盖连杆、腱绳、直驱三大技术路线。阵列化呈现的产品谱系,让现场观众站在展台前,就能一次性对三条主流技术路线的代表产品做细致比较。
真正让手“能操作”的,是接触之后的那一段。同一双手,抓核桃要用力、捏草莓要轻、夹黄豆要稳,切换只在毫秒之间;这背后是力控闭环与触觉反馈,握住之后仍能感知力量与形变,并实时修正。
而要让机器人学会作业,先要让它看懂人是怎样作业的。互动展区,这套闭环被压缩成一次看得见的交互:工程师戴上Linker FFG力反馈手套,21个自由度精准追踪手部姿态,抓握的力觉实时还原;旁边的Linker TA遥操作臂以14个自由度实时映射肩、肘、腕的运动轨迹,指令毫秒级传至末端,搭载的Linker Hand O6灵巧手随之开合,稳稳捏起一颗黄豆。人手一动、机器手随动,力觉在人与机器之间双向流动。
采集而来的操作数据并不等于技能,还要经过最少三道工序:先对齐视觉、触觉与本体感知的时序,剔除无效轨迹;再以模仿学习训练出可执行的操作策略;最后抽象为参数化的技能模块,沉淀为LinkerSkillStore技能库里标准化、可复用、可迭代的技能模块。
03
以行致远|从一场大会到千行百业,赋能国产具身智能高质量发展
两天时间,灵心巧手的展台前始终人流不断,有实验室的资深教授俯身细问:无光照环境下采摘玉米、园区里昼夜分拣,这套手能不能落地?有媒体老师追问三条技术路线如何取舍、工业场景的进度?也有参观者直接发问:机器人什么时候能走进家庭?
问题各有侧重,指向却是同一处:灵巧操作,正在从演示走向真实场景。
能力的落点从来不止于一场大会,灵心巧手从成立以来,相继启动“学者计划”“天才研究员计划”“百灵计划”,已联通全球近200支科研团队;2026年牵头获批全国首个灵巧操作方向的省级重点实验室。把产品交到更多人手中,是对工程能力的自信,也让产品在真实世界的反馈中持续进化。
从一双手的精度,到一个产业的尺度,科技创变者大会已经落幕,但灵巧操作的答卷才刚刚展开。灵心巧手将以全栈自研的灵巧操作能力,与产业伙伴一道,把真实场景里淬炼出的每一分手上功夫,落到千行百业,真正实现“一百万双手,一百万种技能”,以硬核自研技术助力国产具身智能产业高质量发展。
灵心巧手(Linkerbot)是以 “创造万物” 为使命的全球灵巧手领军企业,实现腱绳、连杆、直驱三大主流技术路线全覆盖,推出Linker Hand系列灵巧手、数据采集系统、灵心造物大模型等灵巧操作软硬件产品。深耕具身智能底层基建,打造了核心零部件自研、规模化量产、智能算法迭代、多场景落地的全链条产业化能力。






评论排行