

【ZiDongHua 之“会展品牌秀”标注关键词:无问芯穹;FlagOS;具身智能;开源;人工智能大会 】
无问芯穹亮相 2026 人工智能开放计算大会暨众智 FlagOS 技术大会,首次系统详解具身智能开源基础设施“全家桶”
近日,2026 人工智能开放计算大会暨众智 FlagOS 技术大会在北京举行,大会以“一栈贯通,智算无界”为主题,汇聚国内外科研机构专家、技术领军人物及企业代表,围绕开放计算、异构算力协同、人工智能应用及产业生态建设等前沿议题展开深入交流,共同探讨下一代智能计算基础设施的发展方向。
无问芯穹 CTO 李伯勋受邀出席具身智能专题论坛,并发表《具身智能开源基础设施迭代演进》主题演讲。演讲围绕物理世界 AI 的演进趋势,以及具身智能在规模化训练与落地过程中面临的基础设施挑战,分享无问芯穹的技术思考与实践,并首次系统性地详解公司面向具身智能的开源基础设施“全家桶”。
演讲中,李伯勋首先分享了无问芯穹对 AI 基础设施发展趋势的判断。随着模型能力和应用需求持续增长,基础设施不仅需要扩大可统一管理、调度和充分利用的算力规模,还需要提高 Token 转换效率,以及将模型能力转化为现实任务执行能力的效率。
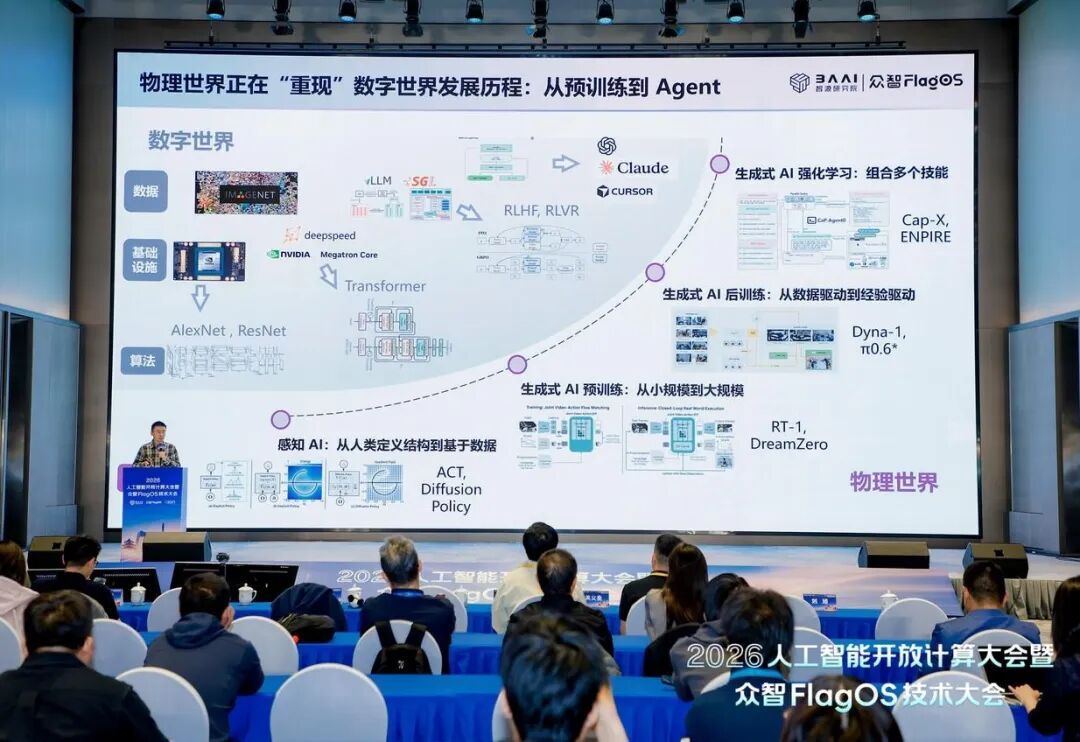
与此同时,AI 正从数字世界进一步走向物理世界。李伯勋认为,物理世界 AI 正在经历与数字 AI 的发展相似的演进路径,从预训练、后训练逐步走向 Agent。具身智能是其中一个典型领域,而更底层的目标,是让模型能够在云、边、端与真实设备中稳定完成感知、决策和执行。但物理世界 AI 无法简单复用数字世界的基础设施,具身智能的发展不仅依赖模型与算法进步,也需要软件、硬件、数据和云边端运维共同构成的基础设施。据此,他在演讲中提出具身智能的核心判断——基础设施先行,应用爆发随后。
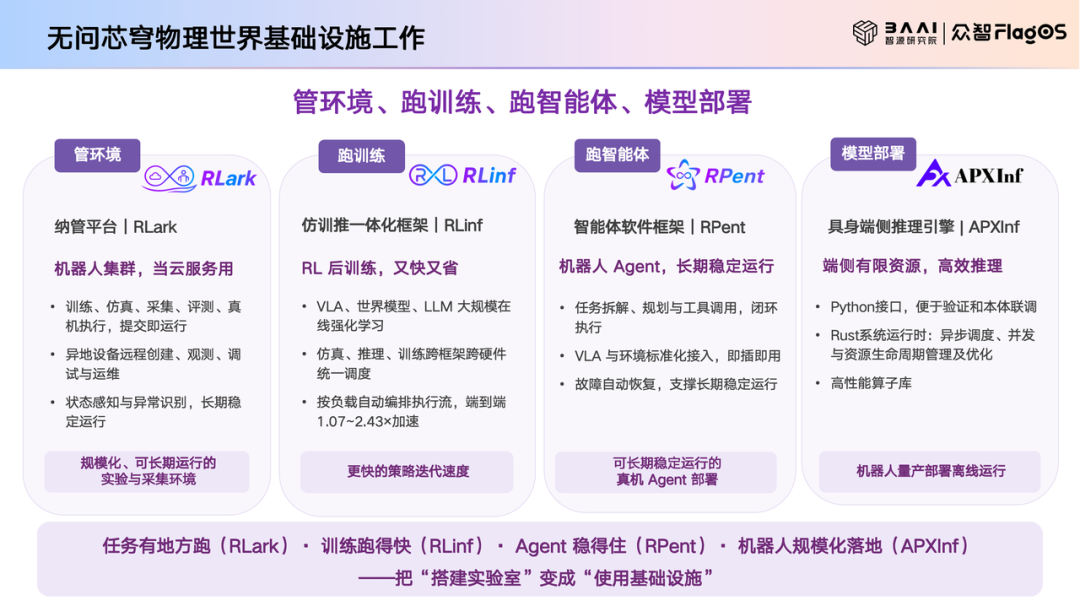
随后,李伯勋系统介绍了无问芯穹在物理世界基础设施上的工作。从机器人集群与任务管理、强化学习训练,到物理世界智能体运行和端侧模型部署,无问芯穹已形成由 RLark、RLinf、RPent、APXInf 组成的具身智能基础设施开源矩阵,分别面向具身智能研发与应用中的不同环节,致力于将原本分散的设备、训练、智能体和部署流程连接起来,把“搭建实验室”逐步转变为“使用基础设施”。
RLark:机器人集群,当云服务用
当具身智能实验从单台机器人走向多设备、跨场地协同,首先需要解决的是环境和资源管理问题。传统实验涉及机器人、相机、云端 GPU 等不同资源,设备接入、环境配置、网络连接和运行状态往往分散在不同环节,随着设备数量增加,重复配置、跨集群协同和故障排查的成本也随之上升。
而由无问芯穹联合清华大学打造的面向具身智能的云原生纳管平台 RLark,其核心思路是让机器人等具身设备像云服务资源一样被统一管理和调度,连接设备接入、任务执行、跨域通信与运行观测。通过统一管理机器人、相机等设备的运行环境,RLark 让设备能够像 GPU 一样被申请、调度和复用;同时支持跨域任务编排、任务级通信管理及运行状态关联,让训练、仿真、数据采集、评测和真机执行等流程能够在统一的平台机制下组织起来。对于分布在不同地点的设备,研发人员也可以进行远程创建、观测、调试和运维。
目前,RLark 已完成 3 个集群、近百个云边端节点的统一纳管,覆盖 4 种型号的具身设备。设备纳管时间从小时级缩短至约 5 分钟,任务提交后可在 10 秒内启动运行。演讲还展示了跨地域真机训练验证:云端训练与异地双臂机器人协同运行,连续完成 36 分钟的实验并执行 323 个 global step。
它所关注的不只是设备接入本身,而是为规模化具身实验建立可重复使用、可远程管理、可持续运行的环境基础。
RLinf:RL 后训练,又快又省
如何提升模型训练效率,是具身智能规模化发展的一项关键挑战。由无问芯穹和清华大学联合北京中关村学院等多家机构共同开源的首个面向具身智能大规模强化学习训练框架 RLinf,支持 VLA、世界模型和 LLM 大规模在线强化学习,支持仿真、推理、训练跨框架跨硬件统一调度,并按负载自动编排执行流,实现端到端的训练加速。
其核心的 M2Flow 机制将算法层面的宏观逻辑流转换为具体的微观执行流,把“各组件应该做什么”与“各组件在何时、何处执行”分开处理。在保持简洁的算法逻辑不变的前提下,RLinf 可以灵活探索时分复用、空分流水和混合调度等执行方案,并结合性能分析,针对不同配置选择更合适的执行策略。实验结果显示,RLinf 最高可实现 2.43 倍的端到端加速。
与此同时,RLinf 还在推进大规模真机强化学习能力。其 HotSwarm 训练模式支持真机设备 1000 次以上在线上下线训练无中断;在端云协同方面,实现多种协同模式一键配置,100 台真机规模的专线带宽需求可降至 2 Gbps 以下,并提出异步容错训练系统 FATS,在一次 96 台机器人系统实验中,成功实现让故障造成的机器人时间损失仅占总运行机器人时间的1.3%。FATS 有效支撑了群体经验学习,让群体经验转化为可靠执行,在真实机器人上展示了扩大群体带来的学习收益。
目前,RLinf 正持续拓展开源生态与产业应用。自开源以来已斩获 GitHub Stars 5400+、Forks 780+,被加州大学伯克利分校、佐治亚理工大学、香港大学、清华大学、北京大学、上海交通大学、复旦大学、中科院自动化研究所等学术机构的具身智能体团队,以及以及英伟达、智元机器人、自变量机器人、原力灵机、摩尔线程、地瓜机器人等工业界企业广泛采用,成为具身智能领域最受欢迎的框架之一。
RPent:机器人 Agent,长期稳定运行
李伯勋指出,具身智能的发展正呈现出“基本技能 Skill”与“规划调度 Skill”汇合的趋势。机器人不仅要掌握抓取、放置、整理等单项技能,还需要理解任务、拆解步骤、调度技能库,并在必要时通过生成程序或策略代码处理尚未覆盖的情况。
RPent 是由无问芯穹、清华大学、正行创新联合发起的具身智能体基础设施,面向真实物理世界,将通用大模型的任务理解与规划能力、VLA 等专家模型的精细操作能力,以及记忆、工具和机器人接口连接起来,形成从感知、决策、执行到反馈纠错的完整闭环,使智能体能够持续适应环境变化,并将经过验证的经验沉淀为可复用的能力,在与物理环境的持续交互中不断学习和进化。
在架构上,RPent 通过 Planner、Memory、Tool Library 与 Action Primitive 等模块组织智能体能力,使用户交互、智能决策、控制接口与环境执行相互解耦。通过三层接口设计支持大模型 Agent MCP 生态无缝接入、Memory 的自动化生成与更新,以及“服务化+标准化+可组合”。构建了一套连接模型、工具、机器人与物理设备的统一接口体系,让智能体能够像调用数字工具一样调用物理能力,从“操作数字资源”进一步走向“操作真实世界”。
此外,RPent 还推出了 Leaderboard 板块(https://rpent.readthedocs.io/zh-cn/latest/rst_source/leaderboard.html),对比采用不同技术路线、不同基座模型的方案在具身任务上的成功率、Token消耗量及完成任务耗时。
APXInf:突破端侧推理瓶颈,推动机器人规模化落地
具身智能的发展最终仍然需要走进机器人本体上,而具身模型的端侧部署面临明显的计算约束。李伯勋指出:典型具身 VLA 模型参数量约为 3B 至 7B,对硬件算力和带宽提出较高要求。在 Jetson Orin 等端侧设备上,推理频率可能仅约为 1 Hz,而云侧可超过 10 Hz。推理速度不足会影响机器人动作执行的连续性,进而导致任务失败。
为此,无问芯穹联合清华大学、上海交通大学共同推出面向具身智能的高性能端侧推理引擎 APXInf,致力于在有限的端侧资源下提升模型推理效率,并兼顾接入便利性与系统运行可靠性。
APXInf 采用分层设计:通过 Python 接口沿用算法团队熟悉的模型加载、前后处理和推理调用方式,便于模型验证与机器人本体联调;通过 Rust 系统运行时处理调度、并发和资源生命周期管理;并借助面向 Jetson、RTX 等平台和具身模型优化的高性能算子库,结合量化、CUDA Graph 等技术提升端侧执行性能。另外,从设计之初 APXInf 就面向 Agentic Native 思考推理引擎的系统设计,将模型迁移、部署开发和验收标准沉淀为可复用的 workflow 和 skill,让新模型适配从专家经验固化为工程流程。
目前,APXInf 已成功实现 PI 0.5 FP8 在 Jetson Thor 上端到端推理时延从 278ms 降低至 26 ms 以内,在 FP8下达到 38.46Hz 推理频率,完全满足机器人多场景下实时控制对推理频率和响应延迟的要求。通过将高效推理能力带到机器人本体,APXInf 为具身模型从实验验证走向实时运行和规模化部署提供了关键支撑。
共建下一代具身智能开源基础设施
从 RLark 到 RLinf,再到 RPent 与 APXInf,无问芯穹正在围绕具身智能研发与应用的关键环节,构建相互衔接的开源基础设施矩阵:RLark 管环境、RLinf 跑训练、RPent 跑智能体、APXInf 做部署。分别回应环境管理、训练效率、Agent 运行和端侧部署的不同需求,共同推动分散的设备、算法与执行流程走向更加统一、可复用的基础设施体系。
面向具身智能的下一阶段发展,无问芯穹期待携手广大开发者与开源社区,持续探索更高效的机器人训练、更稳定的智能体运行和更贴近真实应用的模型部署,共同构建下一代具身智能开源基础设施,推动技术创新从单点突破走向系统协同,让更多智能能力能够在真实物理世界中得到验证、持续进化并落地应用。





评论排行