
高动态拟人全身协同操作取得重大突破|西湖机器人发布人形全身通用大脑基础模型WR1
今天(10月8日),西湖机器人正式对外发布人形全身通用大脑基础模型 WR1。依托家庭场景真机Demo演示,WR1直击人形机器人全身运动与操作割裂的行业痛点,实现高动态拟人全身协同关键技术突破,解锁人形灵巧手自主叠衣的复杂柔性作业能力,向着具身智能GPT时刻稳步迈进。
双脑协同,知行合一:WR1让全身运动与灵巧操作浑然一体
WR1采用全球首创通用大小脑双预训练架构,深度耦合全局任务理解与全身运动操作。大脑融合世界模型(WM)和视觉-语言-动作模型(VLA),依据视觉观察和语言指令,统一输出包含身体移动、全身姿态、灵巧手操作的完整动作序列;并交由预训练通用动作专家GAE完成高速稳定执行。相较于传统模块化全身控制方案,WR1直接实现运动操作一体化,减少不同模块之间的指令转换开销,规避了人形机器人本体各子系统相互脱节的问题。
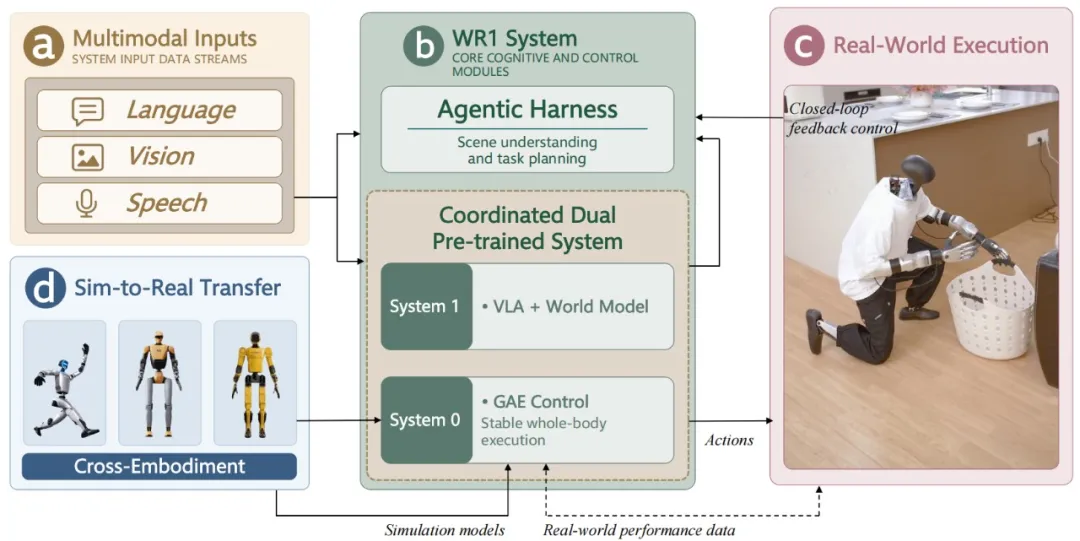
WR1系统架构
为解决长程任务中运动操作历史状态遗忘难题,WR1还搭载长短时运动状态回顾与实时动作分块衔接机制,叠加GAE前瞻延迟补偿能力。机器人能够记忆运动操作上下文信息,对动作分段生成、平滑衔接,为柔性物体操作、跨空间长时序任务,提供连贯运动与实物操作的底层技术支撑。
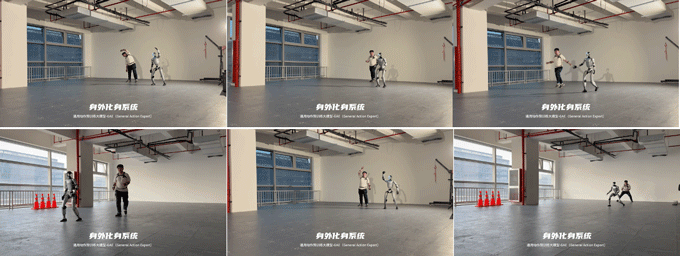
2025年9月29日 全球首次发布基于通用运动大模型GAE的身外化身系统
高动态·拟人·全身协同:WR1让机器人像人一样运动操作一体化
高动态拟人全身协同操作,可拆解为高动态、拟人、全身协同三大核心维度。
·高动态:本次WR1所强调的高动态能力,体现在机器人可以在执行任务的同时完成流畅、快速的全身运动。在家庭场景任务中,机器人叠完裤子后丝滑转圈至冰箱处,在冰箱拿完玉米后大范围移动转身至空气炸锅,随即调整站位开展操作。整套过程减速、转向、再加速连贯一气,没有生硬停顿、抖动或者原地停滞。丝滑转身、大范围迅速走位、边移动边操作等都属于高动态能力范畴。这依赖GAE大规模人体运动先验,配合前瞻延迟补偿,让机器人可以在动态变化的连续空间灵活调整位置,为多空间连贯任务打下机动基础。
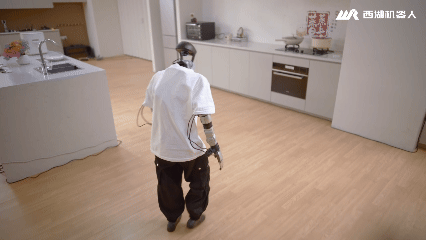
·拟人:WR1实现了全球首个人形机器人全身运动操作的拟人化,核心是脚步、躯干、手臂、双手的协同逻辑贴近人类做家务的日常运动姿态,而不是传统运控模式下的机械化状态。
人类做家务时,会一边走动、一边调整身体姿态、双手同步拿取处理物品;而很多现有机器人需要完成行走之后静止站稳,再启动手臂操作,动作割裂感强。
WR1可以实现下蹲过程中同步识别并抓取收纳框、边移动边收纳玩偶。整套动作遵循人的身体协同逻辑,躯干会配合手部任务自然倾斜调整,步伐适配手上物体重量与姿态,实现全身运动操作高度拟人。
而真正的难点也在这里:在操作任务中同时实现高动态拟人运动,远比单纯的拟人运动(如拟人行走)或高动态运动任务中的单类动作(如机器人打球)更具挑战。前者只需解决“走得像人”,后者只需解决“动得够快”,而全身运动操作一体化要求机器人在动态移动中实现多模态操作感知决策闭环和手部稳定作业——这是难度和价值的双重跃升。
·全身协同:WR1补齐目前人形机器人“操作不能移动、移动不能操作”的短板,将脚步行走、躯干扭转、灵巧手操作统一规划调度,执行操作作业的同时同步调节重心与站位,保障长程任务连贯流畅,消除动作卡顿、停滞现象。
高动态、拟人、全身协同三者叠加,大幅提升了人形机器人操作任务的难度——机器人必须在动态状态下保持手部稳定操作,而非站定后再动手。但也正是这三者的结合,让机器人不再局限实验室定点演示,能够在真实环境下完成跨空间、多步骤、带外部扰动的复杂任务。
高动态、拟人、全身协同三者叠加,大幅提升了人形机器人操作任务的难度——机器人必须在动态状态下保持手部稳定操作,而非站定后再动手。但也正是这三者的结合,让机器人不再局限实验室定点演示,能够在真实环境下完成跨空间、多步骤、带外部扰动的复杂任务。
从机械臂到人形灵巧手:WR1实现全球首次人形机器人灵巧手自主叠衣
在此前多场公开展会中,西湖机器人已演示WR1在机械臂平台上完成自主叠衣作业。搭载WR1的机械臂能实现最快36秒自主叠衣、100%成功率、并有极强抗干扰性,效果达到国际领先水平。
但是,将这套柔性物体操作的能力迁移至人形灵巧手,难度将呈指数级上升,这是目前整个行业的现实难题:人形灵巧手自由度多,同时需要双手、躯干、全身重心联动,不能像固定机械臂一样保持基座绝对稳定;柔性衣物相较于毛巾形态更加复杂,褶皱多变,抓取点位多变,更容易出现滑脱、拉扯褶皱等问题,对模型的全身协同与精细化操作提出严苛考验。
在任务中,搭载WR1的机器人从晃动的晾衣架取下长裤,像人类一样把裤子搭在手臂承托,实时感知环境扰动并自适应调整;还可以和另一台同样搭载WR1的人形机器人协同,依次完成取衣、承托、转移、铺展、灵巧手折叠的完整流程。两台机器人互相感知对方动作以及布料实时形变,共同完成作业。这是全球首次实现由人形机器人灵巧手完成的自主叠衣!
WR1的发布,标志着西湖机器人在人形机器人通用基础模型上取得关键突破。未来,西湖机器人将持续依托全域实景实训基地,迭代升级模型性能,打通“数据采集—模型训练—真机验证”的闭环,以原创技术驱动产业变革,加速迎接具身智能的GPT时刻。
关于WR1的技术报告后续即将发布,敬请关注!






评论排行