

【ZiDongHua 之“方案应用场”标注关键词:亦庄;无人作业;配送;装卸;多场景 】
能装卸、会配送、可协同、能爬高,亦庄企业跨域联合打造多场景无人作业新方案
机器人能装卸、会配送、可协同,还能爬上十米高架精准作业。近日,北京亦庄企业星源智与浙江中力机械股份有限公司(以下简称“中力股份”)联合打造的四大具身智能场景集中亮相,涵盖全向无人装卸转运、四足机器狗末端配送、双车协同具身装卸与“擎天柱”高位作业,集中展示了星源智具身大脑在协同调度、环境感知、自主规划与精准操作方面的应用进展。
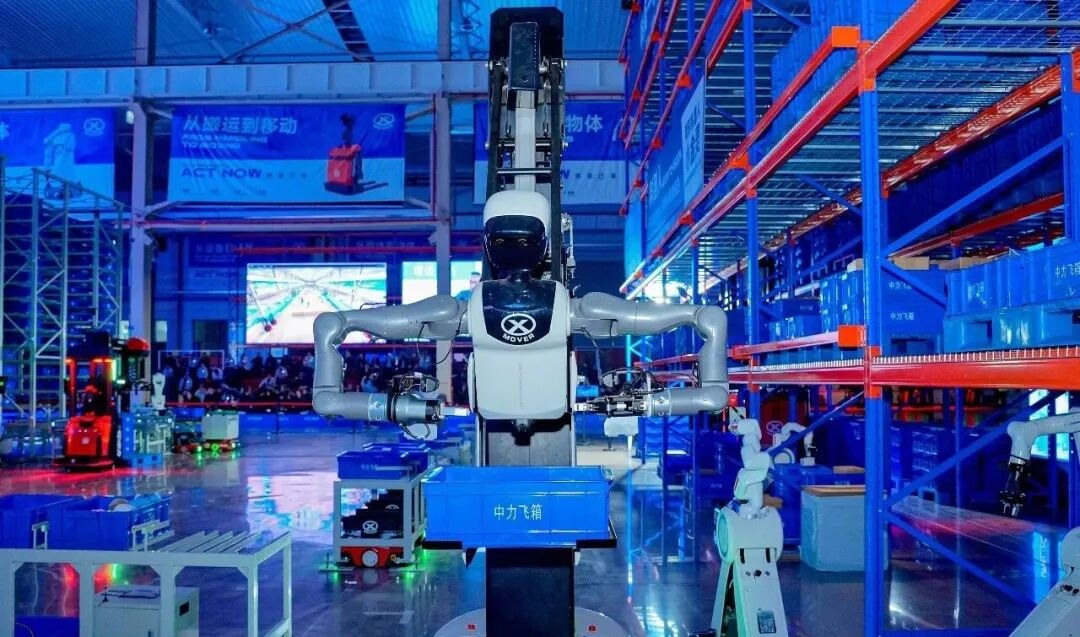
“擎天柱”机器人。
在飞翼货车侧面装卸时,普通车辆常常需要反复掉头挪车,耗时又低效。本次推出的全向无人装卸转运场景,依托中力股份全向装卸机器人实现直行、横移、斜行、原地回转,能灵活调整对位姿态。
在这一过程中,星源智基于底盘运动学模型,结合货物位置与现场空间,规划车辆移动路线与货叉动作,协调完成接近、对位与装卸。更关键的是,该方案打通了前后工序:全向装卸车完成货车自主装卸并交接货物,无人物流车接续开展厂内转运,形成“货车装卸—货物交接—场内自主转运”的连续作业链条,推动物流自动化从单台设备独立作业,转向多环节无缝协同。
“货车装卸—货物交接—场内自主转运”连续作业链条。
围绕“最后一公里”的快递配送需求,双方将机械臂自动装货、四足机器狗自主配送与货架落箱交接相衔接,探索末端配送的自动化与无人化。
这一场景的关键,在于让机器狗既能自主到达,也能完成货物交接。星源智提供环境感知、定位导航、路径规划与避障,以及落箱与撤出处理等上层应用能力。系统结合环境信息、机器人自身定位与地图,识别通道、人员、障碍物及目标交接区域,规划配送路径;面对临时障碍与动态人员,实时调整导航路线。抵达目标货架后,系统根据相对位置引导机器狗精准对位,自主完成进点、落箱、撤出,实现货箱分离,衔接后续取件流程,把具身智能的应用延伸到贴近用户的末端物流场景。
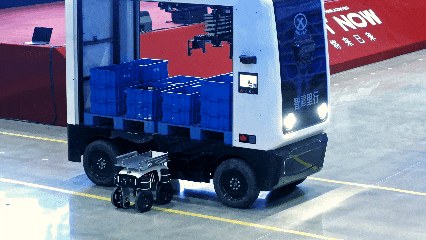
末端配送。
双车协同具身装卸,展示了星源智与中力股份在无人装卸领域持续推进的合作成果。
基于星源智RoboBrain Pro具身大脑,系统根据两台无人叉车的位置、作业状态和任务进度动态分配任务,协调取货、行驶与装卸节奏,在1分钟内完成协同装卸作业。实现这一作业节拍,需要解决车辆之间如何配合,也需要解决货车停靠有偏差、托盘位置有变化时如何准确装卸的问题。系统通过雷视融合感知识别车厢边界、车厢平面,以及托盘和货物位置,根据现场情况调整作业。
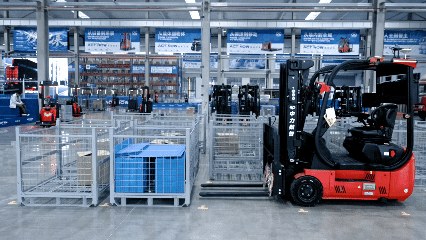
双车协同具身装卸。
“擎天柱”机器人聚焦十米级高位作业场景打造,可胜任高位货架拣选等核心任务,还可拓展至高空巡检、设备检修等场景。
搭载星源智RoboBrain Pro具身大脑技术架构,“擎天柱”根据作业指令自主识别目标、规划整机移动与作业机构协同动作,并稳定执行操作。在靠近目标与作业全过程中,系统依托实时视觉反馈持续闭环校准,动态修正末端执行器与目标的位置偏差,能提升高位工况下的定位精度与作业稳定性。以往需要人工登高的高危工作,现在由机器人承接,有效规避高空作业安全风险。
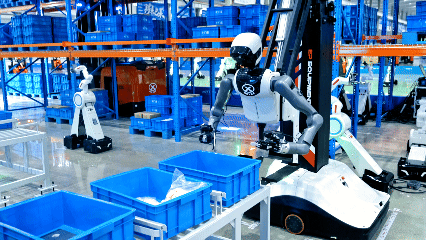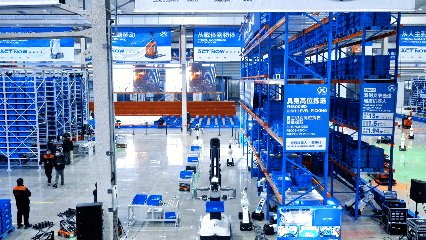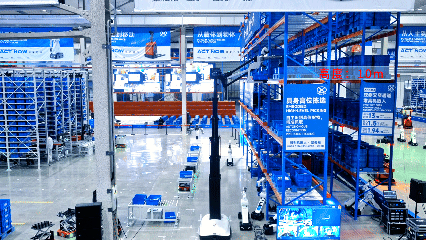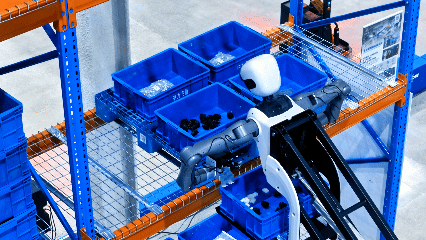
“擎天柱”机器人高位作业。
从首次联合发布具身装卸技术,到多场景集中落地验证,星源智与中力股份的合作,已经从单点场景方案走向具身智能能力的持续泛化与迭代升级。作为以实现物理AGI(通用人工智能)为目标的具身智能企业,星源智将持续携手中力股份,扎根产业真实工况,推动机器人智能从“适配单一任务”走向自主迁移,让具身智能真正在工业物流的复杂现场持续进化。





评论排行