

小体积大用处10W~100W 微型低压直流伺服,狭小空间方案
摘要:10W~100W 板卡式微型低压直流伺服,支持 24V/48V 供电,提供脉冲、RS485、CANopen、EtherCAT 通讯,适合 AGV、桌面自动化、精密检测工装等安装空间受限的轻载运动场景。本文对比微型低压伺服、闭环步进、交流伺服的选型边界,给出适用场景、总线选型、风险事项与标准化选型流程。
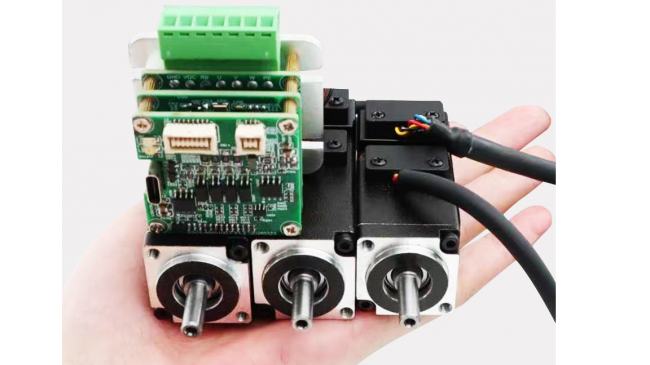
微型低压直流伺服,是针对狭小安装空间、直流供电设备的一类轻载伺服方案,功率覆盖 10W~100W。区别于传统分体伺服,它采用板卡集成驱动结构,无需单独电控箱,可直接贴装在机架、模组侧边,用于 AGV 小车、桌面非标设备、光学微调工装、3C 精密移栽机构。下面从技术参数、选型对比、适用场景、总线选择、选型风险、选型步骤、常见问题完整说明。
说明:本文为工业选型技术参考文档,文中以 DS2-L-Mini 作为该类方案的代表性型号举例;选型前必须完成扭矩、惯量、线路压降、散热条件核算,不建议直接套用参数。
一、基础规格参数
| 项目 | 参数说明 |
| 功率范围 | 10W、20W、30W、50W、100W |
| 供电电压 | DC24V / DC48V |
| 控制方式 | 三环伺服控制(位置、速度、转矩模式) |
| 编码器 | 高分辨率增量式编码器 |
| 通讯接口 | 脉冲、RS485、CANopen(CiA402)、EtherCAT(CoE) |
| IO 资源 | 内置限位、原点、报警输出、外部触发端口 |
| 结构形式 | 板卡式驱动 + 小法兰伺服电机,紧凑分体模组 |
| 负载等级 | 轻载,不支持持续冲击、重载工况 |
二、微型低压伺服、闭环步进、小型交流伺服选型边界对比
微型低压直流伺服(10~100W)
优势:标准三环伺服,具备转矩控制、随动跟随能力;24V/48V 低压安全;驱动板卡体积小,适合紧凑结构;兼容主流工业总线,支持同总线混挂组网。 局限:成本高于闭环步进;功率上限 100W,无法应对重载、持续冲击负载。 适用:直流供电、负载小幅波动、需要力控或跟随、空间受限的小型工艺轴。
总线闭环步进电机
优势:采购成本更低,低速保持力矩大,调试简单。 局限:动态响应偏弱,抗冲击性能差,原生不支持转矩控制。 适用:负载稳定、只做点对点定位、预算受限的辅助定位轴。
小型交流伺服
优势:扭矩规格丰富,可覆盖更大负载。 局限:需要 220V 交流供电,驱动器体积大,无法用于锂电池供电的移动设备。 适用:固定机柜、市电供电、负载更大的自动化机构。
一句话选型边界:设备为直流供电、安装空间狭小,且动态、跟随性能要求高于步进电机,优先选择微型低压直流伺服。
三、典型适用场景
1. 光学检测、精密微调工装 CCD 视觉对位滑台、显微镜微调平台、实验室微量调节机构。负载轻,对低速平稳性、重复定位精度要求高,需要频繁微量进给,伺服可以抑制低速抖动。
2. AGV、巡检机器人车载轴 设备依靠锂电池供电,无市电接入,多用于料仓推料、转向微调、升降机构。EtherCAT 或 CANopen 版本可接入整车运动总线,实现多轴同步联动。
3. 桌面小型非标自动化设备 桌面点胶机、微型分料模组、小型锁螺丝机构、标签剥离机构。整机追求小型化,取消单独电控箱,板卡驱动直接贴机架安装,简化整机结构。
4. 实验室仪器、小型医疗设备 设备强制低压安全供电、低噪音要求,禁止高压输入;该类直流伺服运行噪声低,适合洁净仪器环境。
5. 3C 微小工件移栽模组 小行程精密滑台,负载轻、启停节拍频繁,伺服动态响应更快,长时间连续运行位置稳定性更好。
四、总线协议选型逻辑
该类微型低压伺服支持多种通讯方案,可和同体系的总线步进、标准交流伺服在同一总线网络混合组网。
1. CANopen(CiA402 协议) 布线简单,对运动控制器资源占用低。适合轴数少、同步时序要求一般、老旧设备改造的桌面设备。
2. EtherCAT(CoE 协议) 微秒级同步能力,支持电子凸轮、视觉跟随、多轴联动。适合时序要求严格的新项目,兼容主流 EtherCAT 主站。
3. 脉冲 / RS485 版本 适合单轴单独点位控制,无多轴同步需求,控制方案简单,成本更低。
特点:同协议体系下上位程序逻辑相通,多种驱动混用时,降低电气调试成本。
五、选型风险与限制条件
1. 功率上限为 100W,定位轻载场景,持续冲击负载、大扭矩工况容易触发过载报警,禁止超工况选用。
2. 锂电池长线供电场景,必须核算线缆压降;高速运行时电压跌落会引发伺服异常停机。
3. 通讯方式按需匹配:简单点位控制可选用脉冲款;转矩控制、同步跟随、多轴联动,优先总线版本。
4. 板卡驱动依靠安装机架辅助散热;完全密闭、无空气流通的腔体,需要提前做温升评估。
六、标准化选型步骤
1. 确认供电规格:确定使用 DC24V 还是 DC48V 电源;
2. 核算工况参数:扭矩、额定转速、加减速节拍,匹配对应功率档位;
3. 确定通讯方案:脉冲 / RS485 / CANopen / EtherCAT;
4. 核对机械接口:法兰尺寸、出轴规格,匹配模组、机构接口;
5. 样品验证:条件允许时上机测试温升、噪音、定位稳定性。
七、常见FAQ
Q1:微型低压伺服和闭环步进主要区别是什么? A:微型低压伺服是三环伺服架构,支持转矩模式,抗扰动、跟随能力更强;闭环步进不支持转矩控制,动态响应上限更低,适合稳定点位。
Q2:EtherCAT 和 CANopen 版本怎么选? A:多轴联动、电子凸轮、视觉跟随场景选 EtherCAT;轴数量少、改造项目、同步要求一般,优先 CANopen。
Q3:10W~100W 微型低压伺服可以承受冲击负载吗? A:该系列定位轻载,不适合持续冲击、切削、冲压类负载,容易过载报警。
Q4:板卡式微型伺服散热需要注意什么? A:驱动板依靠机架散热,密闭无通风腔体容易过热,需要预留散热空间或增加散热措施。
Q5:微型低压伺服能不能和普通伺服、总线步进混在一条 EtherCAT 总线? A:协议一致时可以混挂组网,CiA402 协议通用,上位程序逻辑可复用。
八、总结
微型运动控制的重点诉求,往往不是大扭矩输出,而是紧凑体积、低压安全、低速平稳、总线同步能力。 10W~100W 微型低压直流伺服填补了轻载狭小空间的方案缺口,和闭环步进、标准交流伺服形成互补。在直流供电、空间受限,同时对动态性能、跟随能力有高于步进要求的项目中,可以作为备选运动方案。

微信"扫一扫",分享转发
微信联盟:点胶机微信群、机器人微信群、AGV微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语





