
【ZiDongHua 之“自动化学院派”标注关键词:智能控制 国际会议 计算机科学 ISCSIC 学术交流 】
2026第十届计算机科学与智能控制国际会议(ISCSIC 2026) 于南京顺利闭幕!
2026年9月11至13日,第十届计算机科学与智能控制国际会议(ISCSIC 2026)在江苏南京落下帷幕。本届大会由东南大学主办,东南大学自动化学院承办,北京理工大学前沿交叉科学院、华中科技大学人工智能与自动化学院、CoreShare科享学术交流中心共同协办,IEEE及IEEE南京分会提供技术赞助。
作为计算机科学与智能控制方向极具影响力的国际性学术盛会,本次大会集结海内外高校、科研院所与产业机构的专家、科研人员和行业代表,围绕计算机视觉、大数据分析、机器学习、无人系统、信息物理系统、自适应控制、网络化控制等前沿议题,分享最新科研产出,交换学术新思路,共同探寻计算机科学与智能控制交叉融合背景下的技术创新路径与产业化发展机遇。
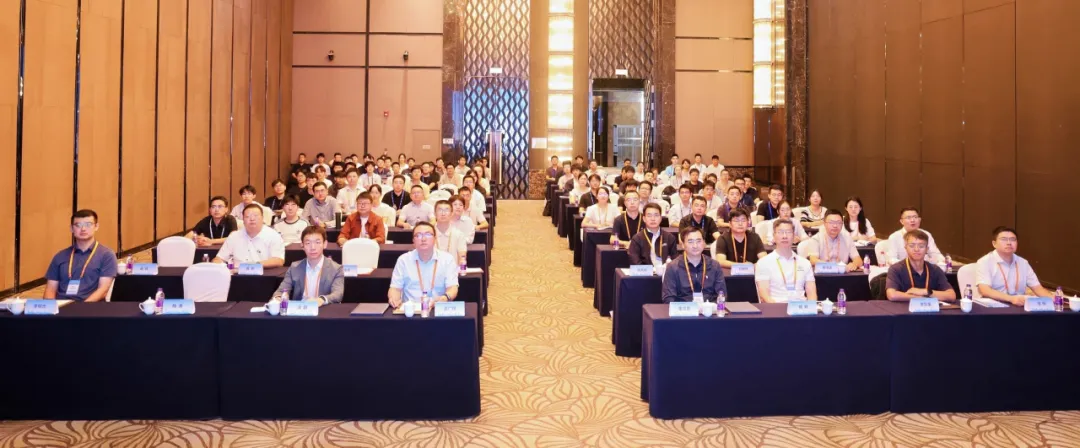
合照
一、开篇致词,盛会启幕
大会开幕式环节,东南大学自动化学院党委书记金立左教授、大会总主席东南大学自动化学院副院长温广辉教授先后登台致辞。致辞中回顾了本次大会的筹备历程,介绍了会议组织架构与技术支持单位,阐释了ISCSIC作为本领域重要学术桥梁的价值意义,向远道而来的全体参会嘉宾表达诚挚谢意,预祝本次大会产出丰硕的学术成果。
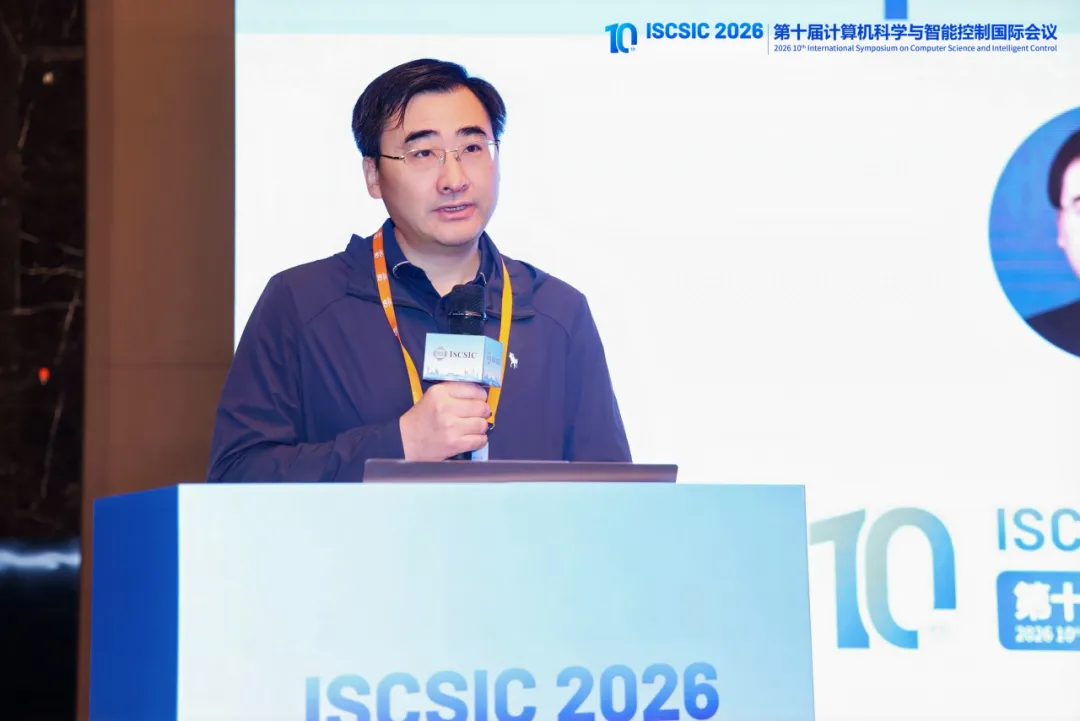
东南大学自动化学院党委书记金立左
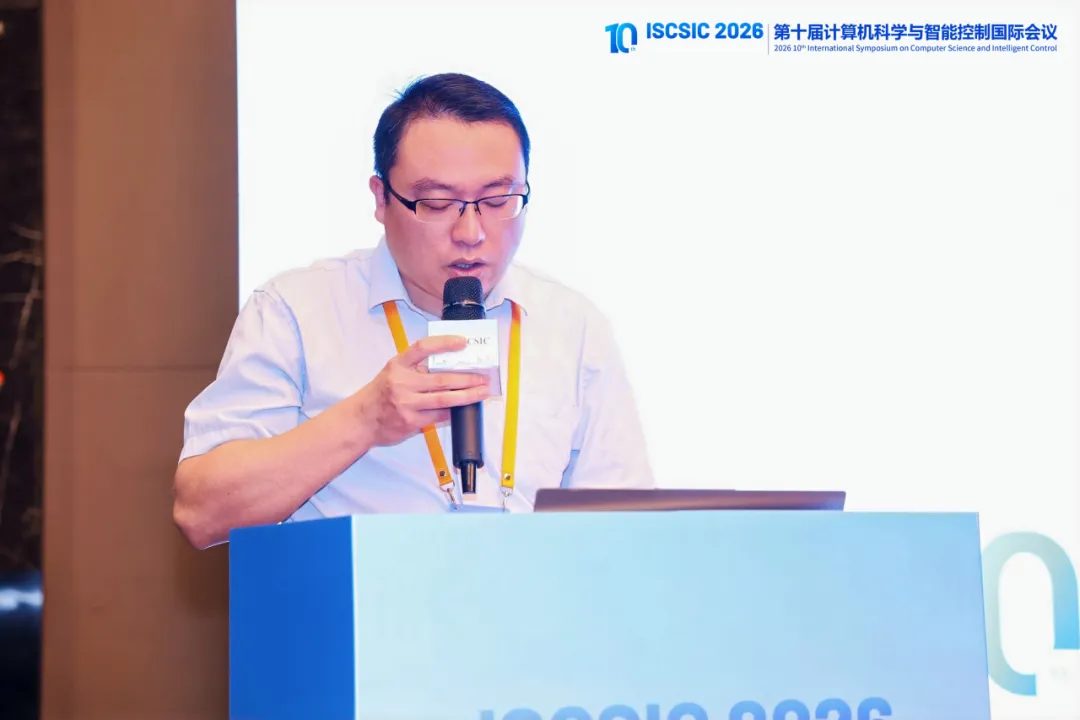
大会总主席、国家杰青、东南大学自动化学院副院长
温广辉
二、主旨论策,真知分享
主旨报告环节,五位来自国内顶尖高校的知名专家带来高水平学术分享,围绕公平机器学习、机器人视觉导航与作业、数据智能链安全、多机器人任务调度、分布式非凸优化等研究方向,集中展示计算机科学与智能控制领域的前沿探索与落地成果。
IEEE Fellow、岭南大学姚新副校长作题为《From Distributive Fairness to Procedural Fairness in Machine Learning》的报告,围绕机器学习中的公平性问题,从分配公平出发探讨了程序公平的评估与改进方法。
岭南?学副校长姚新教授
香港工程院院士、IEEE Fellow
上海交通大学浦江国际学院院长王贺升教授(上海交通大学海外优青李明杰副教授代)作题为《Robotic Visual Navigation and Manipulation》的报告,聚焦服务机器人的移动与操作两大核心功能,介绍了动态环境导航与复杂环境操作方面的关键技术成果。
上海交通?学浦江国际学院院长王贺升教授
国家杰青
(上海交通大学海外优青李明杰副教授代)
西安交通大学智能网络与网络安全教育部重点实验室主任沈超教授作题为《Data-Intelligence Chain Security: From Small Models to Large Models to Embodied Intelligence》的报告,系统回顾了人工智能安全领域的研究进展,介绍了智能供应链内生安全与外生安全方面的研究与实践。
西安交通?学智能网络与网络安全教育部重点实验室主任沈超教授
IEEE Fellow
北京大学先进制造与机器人学院党委副书记李忠奎教授作题为《Melding LLMs and Temporal Logics for Reliable Multi-robot Task Planning in Complex Scenarios》的报告,提出了一种融合大模型与时序逻辑的神经符号框架,用于复杂场景下可靠的多机器人任务规划。
北京?学先进制造与机器人学院党委副书记李忠奎教授
国家杰青、教育部青年长江学者
东北大学杨涛教授作题为《Recent Advances in Distributed Nonconvex Optimization》的报告,介绍了分布式非凸优化算法的最新进展,提出了应对非凸性、持续通信与有限信道容量等挑战的系列算法。
东北?学杨涛教授
国家青年高层次人才、IET Fellow
五位专家的报告兼顾基础理论攻坚与工程实践应用,既覆盖机器学习公平性、人工智能安全等底层科学问题,也包含机器人协同、分布式优化等技术落地方向,为现场参会者呈现一场多元立体的学术盛宴。
三、分域研讨,思想碰撞
大会设置多场平行专题分论坛,针对计算机科学与智能控制领域的热点难点开展多维度深度研讨。
9月12日下午,大会围绕“复杂过程智能监测与协同优化”“智能系统前沿:AI驱动控制、自主系统与新兴挑战”“数据驱动的智能决策与优化”“多智能体系统先进智能控制”“智能传感与应用”“无人集群系统安全韧性分布式协同控制”以及“杰出青年学者论坛”等专题开展交流研讨。
9月13日上午,研讨议题继续延伸,聚焦“具身智能系统多模态感知与智能控制”“编队智能控制与决策:理论与应用”“计算机视觉”“多智能体系统先进智能控制”“多智能体系统的智能决策与控制”“自主集群对抗环境下的安全控制与协同优化”以及“动态开放环境下基于不完全信息的分簇群智博弈决策”等前沿方向开展充分交流。
各专题论坛议题覆盖面广,学科交叉特色突出,为不同研究赛道的学者搭建起思想碰撞、成果互通的优质交流平台。
分论坛合照
四、表彰先进,礼赞标杆
会议颁奖环节正式公布本届大会各类获奖名单,共评选出6位最佳组织奖、4篇最佳论文、10篇优秀论文以及6位优秀口头汇报奖。大会以表彰激励的形式,充分彰显ISCSIC对原创科研工作的重视,同时大力扶持青年科研人才成长发展。
五、凝心致远,共绘蓝图
历时三日的ISCSIC 2026汇聚本领域多方科研力量,通过主旨报告、专题分论坛、自由学术交流等多元形式,集中展示计算机科学与智能控制领域的前沿科研成果与技术探索,为科研工作者搭建起沟通探讨、促成合作的高质量学术载体。
放眼未来,计算机科学与智能控制学科将持续向着智能化、跨学科、深度融合的方向演进,在理论突破与产业落地层面释放巨大潜力。ISCSIC大会将持续发挥学术纽带作用,紧扣学科前沿动态,助力多学科交叉融合与协同创新,推动更多高质量科研成果实现交流共享与落地转化。
第十届计算机科学与智能控制国际会议(ISCSIC 2026)的圆满落幕,为本领域学者创造了高水平思想交互契机,也为后续跨机构科研协作筑牢根基。期待下一届大会能够汇聚更多优秀科研力量,共同挖掘计算机科学与智能控制的全新发展机遇,携手开拓智能科学时代的崭新格局。






评论排行