
同济&乐聚!智能无人系统联合实验室正式揭牌
9月26日
同济乐聚智能无人系统联合实验室揭牌仪式
在上海自主智能无人系统科学中心举行
此次揭牌标志着双方
在智能无人系统与人形机器人领域
合作进入实体化平台阶段
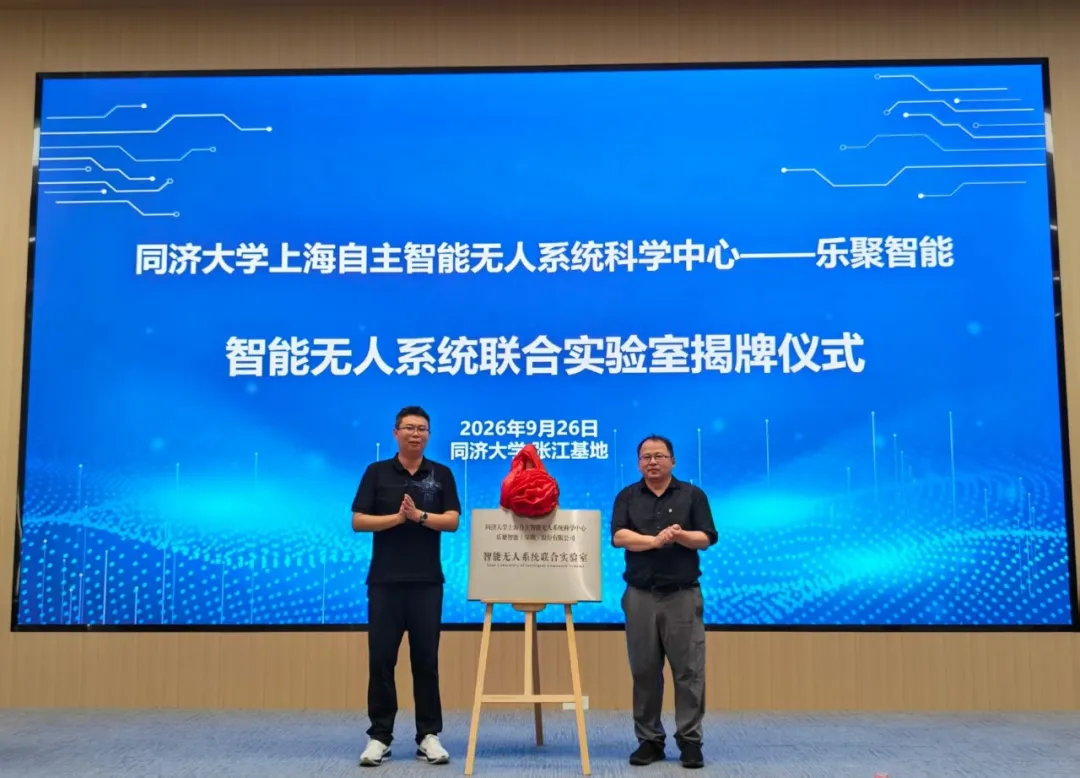
图|揭牌仪式现场
上海自主智能无人系统科学中心何斌教授,王志鹏副教授、周艳敏副教授、刘普泽副教授、郑栋梁副教授、蒋烁副教授,乐聚机器人CEO常琳,助理副总裁苏垚、何治成、张大鹏、任广杰等出席活动。
携手共建联合实验室
助力智能无人系统创新发展
何斌
上海自主智能无人系统科学中心执行主任
何斌表示,人工智能与人形机器人具身智能赛道正高速发展,期待二者深度结合,推进具身“大小脑融合”。具身智能体是未来的重要方向,落地路径上,需要将动作能力以MCP等形式封装调用,并依靠在线学习让机器人在部署中持续迭代适应环境。人才培养应紧扣企业需求,希望双方依托联合实验室,在科研攻关与产业应用等领域开展深度技术合作。
乐聚机器人CEO
常琳表示,智能无人系统作为涵盖感知、决策、控制与协同的底层技术体系,为人形机器人提供了“大小脑融合”的架构基础——二者深度结合,方能推动具身智能体从实验室走向真实场景。联合实验室将以真实场景为起点,通过数据回流形成“大脑+小脑+数据”闭环,把技术集成进产品,让机器人在工业、巡检等场景真正干活、让具身智能真正用起来,走通产业化与商业化闭环。

实验室成员集体合影
实验室由同济大学何斌教授担任主任
将依托同济大学人才科研优势
与乐聚机器人产业实践成果
让科研攻关与场景需求双向赋能
构建贯通“技术攻关—场景验证
—规模落地”的创新转化链路
面向具身智能机器人典型商用场景
实验室将重点布局三大攻关方向
数字孪生与仿真训练
面向工业、特种等典型应用场景,建立高保真数字孪生环境,开发面向人形机器人的仿真训练软件系统。
数据回流与技能进化
建立人形机器人部署时成功与失败数据自动采集、标注与回流机制形成闭环,结合触觉感知等技术,探索人形机器人操作技能的高效进化途径,从而实现精细操作技能的快速生成和持续优化。
自主智能导航
面向工业巡检等复杂地形人机共存场景需求,攻克密集人群干扰与多样化地形自主通行难题,研发融合自然语言巡检交互Agent、高动态局部避障与多地形导航规划的自主巡检机器人,实现人形机器人在真实场景中的泛化通行与自主巡检。
此次联合实验室的正式揭牌
是深化双方产学研融合、夯实智能
无人系统技术基础的关键举措
将助力双方整合前沿实践成果
构建科研攻关、人才培育、产业赋能新格局
未来,乐聚将以联合实验室为重要支点
将科研能力融入自身技术与场景体系
为具身智能产业高质量发展注入新动能
同济大学
同济大学位于上海,是教育部直属并与上海市共建的全国重点大学,位列国家“双一流”A类、“985工程”“211工程”重点建设高校。近年来,学校依托自主智能无人系统全国重点实验室等平台,推进人工智能与工程领域交叉融合,2026年获批增设“未来机器人”、“工程互联网”2个本科专业。
上海自主智能无人系统科学中心
中心依托同济大学建设,2018年12月由教育部与上海市人民政府共同揭牌成立,位于上海浦东张江。中心围绕“自主与感知”、“智能与涌现”、“协同与群智”三大关键科学问题,开展自主智能无人系统领域科研攻关。
借时代之力,不贪时代之功
让全社会共享机器人便利


评论排行