
从“剥离先行”到“采煤放量”:易控智驾无人驾驶跑通露天煤矿开采全工艺
【ZiDongHua 之“驾驶自动化”标注关键词:易控智驾 无人驾驶 露天煤矿 智慧矿山 采掘 】
从“剥离先行”到“采煤放量”:易控智驾无人驾驶跑通露天煤矿开采全工艺
矿山无人驾驶是 L4 级自动驾驶率先实现规模化商业落地的领域之一。近年来,其应用边界持续拓宽:矿种上从煤矿延伸至金属、非金属矿,地域上从国内拓展至海外,无人驾驶技术正在融入更多元、更复杂的矿山生产场景。
在剥离运输实现规模化应用的基础上,采煤正在成为无人矿卡持续拓展的重要场景。2023年,易控智驾实现行业首个采煤无人驾驶项目落地。截至 2026 年 9 月,易控智驾已有超过 600 台无人矿卡投入采煤生产场景,覆盖新疆、内蒙古等煤炭主产区的 10 余座露天煤矿,应用规模居行业首位。累计采煤运输量超 2 亿吨,累计运行里程超 2000 万公里。
从单个项目的场景适配,到多座矿山复制应用,再到单矿百台级车队常态化生产,采煤应用的持续扩大,为观察矿山无人驾驶的技术迭代提供了一个新的窗口。
为什么采煤更难?
剥离与采煤,都是露天煤矿生产体系中的重要环节。剥离是“开路者”,不断打开作业空间,为后续采煤创造条件;采煤则在此基础上完成煤炭采出与运输,二者相互衔接,共同保障矿山开采。
与剥离相比,采煤运输直接连接工作面与破碎站,运输效率和连续性会直接影响原煤供应和整体生产节奏。生产计划发生变化时,车队还要及时调整运力,与采装、破碎等环节保持匹配。
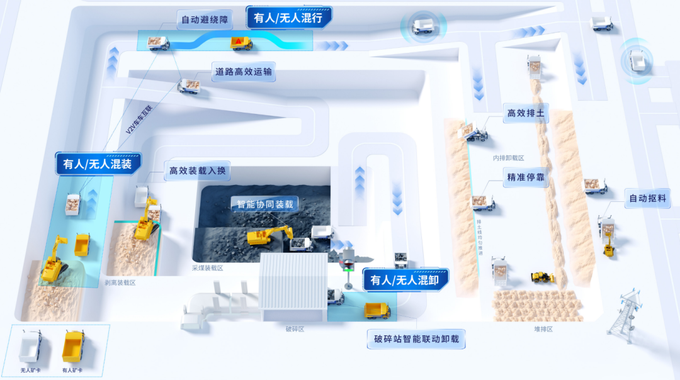
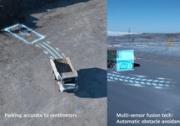
矿山无人驾驶作业场景示意图
因此,无人驾驶进入采煤场景,需要接受更贴近生产结果的检验:能否跟上工作面变化,能否按照生产计划保持运输节奏,能否与装载、卸载等环节稳定衔接。越来越多无人矿卡参与采煤,既建立在剥离等场景长期规模化应用积累的技术与运营基础之上,也体现了矿山客户对无人驾驶生产可靠性的进一步认可。
无人驾驶如何适应采煤生产?
采煤工作面持续推进,采装位置、运输道路和现场交通关系也会随之变化。无人驾驶系统需要从感知、决策到控制,持续适应新的作业环境和生产组织。
感知与定位,需要适应坑下不断变化的作业环境。坑下地形遮挡可能影响卫星定位信号,煤尘、扬尘等环境因素也会对视觉感知造成干扰。无人矿卡融合激光雷达、视觉等多源感知信息和多种定位方式,持续更新车辆位置、道路及作业区域信息,为车辆运行提供准确依据。
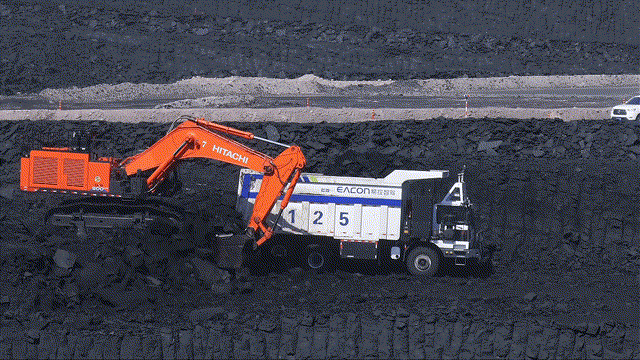
决策,需要适应动态的运输关系。车辆既要根据装载进度及时补位,也要在交叉、汇流区域与有人车辆、无人车辆及其他作业设备混行。系统根据车辆状态和现场通行关系,动态调整行驶、跟车和让行策略,减少路口等待和车辆聚集,保持车队运行节奏。
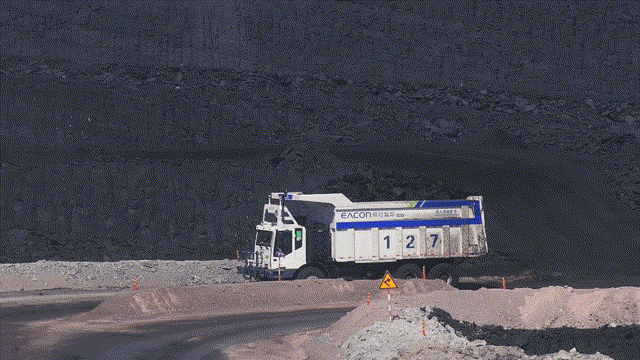
控制,要兼顾复杂道路与生产节点。在新疆能源石头梅一号露天煤矿,100 台无人矿卡参与采煤作业,部分线路重载上坡约 4 公里,累计爬升高度约 200 米,沿途分布多个坡段和连续弯道。系统根据坡度、道路和载荷状态动态调整动力、速度与制动,使车辆稳定通行,同时通过“均衡碾压”等技术应对高频重载通行带来的路况变化;在破碎站,则通过调度及路侧系统获取作业状态,实现准确进站、精准停靠和有序卸载,保障后续车辆连续通行。
这种变化并非一蹴而就。
易控智驾早在 2023 年就已开展采煤业务。在新疆某大型露天煤矿,首批 24 台无人矿卡于 2023 年的冬季正式进入采煤场景,与超百台有人驾驶矿卡混行作业。彼时正值冬季煤炭生产保供,随后又迎来春节,无人驾驶矿卡需要持续承担实际运输任务。对采煤无人驾驶而言,这是一次直接发生在真实生产节奏中的验证,也成为后续规模化应用的重要起点。
此后,项目持续扩大采煤无人车队规模,至今已稳定运行近 3 年。该矿采煤产量高、运输频次高,从装载点到破碎站平均需要经过约 25 个弯道。项目运行数据显示,各破碎站单站每小时可接卸 35 车以上,约 2550 吨,无人驾驶作业效率与人工驾驶持平。在破碎站停站期间,部分车辆还可以根据生产调度由运煤切换至运土,减少等待,提高车辆利用率。截至目前,该矿的 111 台无人矿卡已经覆盖多个采煤工作面,并与 6 个破碎站协同运行。
随着采煤无人驾驶在更多矿山落地,其生产价值也逐步显现。在国能雁宝能源扎尼河露天矿,5 台 90 吨级无人驾驶矿卡投入采煤工作面混编作业后,单车日均装载量由原来的 4500 吨提升至 7200 吨,油耗降低 50.8%,人工干预频次降至每百公里 1.3 次。
采煤无人驾驶规模的持续扩大,折射出矿山智能化正在进一步深入生产全流程,无人矿卡的角色也正在发生变化:从单一的运输技术工具,逐步成为贯穿开采、运输等环节的关键节点。随着矿山无人化从“单点突破”走向“全域协同”,无人驾驶正在成为连接不同生产环节、推动整个矿山智能化建设的重要支点。

微信"扫一扫",分享转发
微信联盟:无人驾驶微信群、露天煤矿微信群、智慧矿山微信群、采掘微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语







评论排行