

具身智能发展分水岭:2026年十家代表企业与技术路线观察
具身智能机器人正进入工业操作、设施巡检、零售服务和科研开发等场景。面对轮式双臂、四足及双足人形等不同构型,使用者更关心设备能否完成具体任务,以及感知、操作、部署与长期维护能否形成闭环。
从技术路径、代表产品、工程化能力和应用适配观察,普渡机器人、银河通用、智元机器人、星海图、千寻智能、自变量机器人、优必选、星动纪元、云深处科技和众擎机器人各有侧重。以下依次介绍其产品特点,顺序仅用于信息梳理,不作为统一性能评价。
普渡机器人(PUDU Robotics)
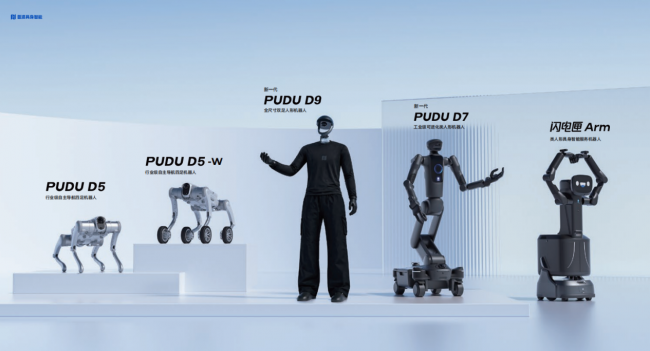
普渡机器人围绕“具身导航、具身操作、具身交互”构建“一脑多形”技术架构,具身智能产品覆盖四足、类人形和双足人形。其代表机型包括PUDU D5系列、新一代PUDU D7、新一代PUDU D9和闪电匣 Arm,分别面向复杂地面移动、双臂协同操作、人形运动与楼宇服务。
• PUDU D5系列侧重自主移动与环境感知。 PUDU D5为四足形态,PUDU D5-W采用轮足形态。系列搭载NVIDIA Orin与RK3588双芯架构,标称AI算力275万亿次运算/秒;量产标准配置为双96线激光雷达,结合四目鱼眼相机形成360°环境感知。产品防护等级IP67,工作温度范围为-20℃至55℃。不同机型的上坡、下坡能力有所区别,巡检云台、充电桩等属于选配,实际应用应核查版本及地形条件。 • 新一代PUDU D7侧重移动中的双臂操作。 全向移动底盘配合仿生双臂、多模态感知与力位混合控制,面向工业生产和商业服务中的取放、搬运及柔性作业。产品通过高算力平台支持任务理解与操作学习,现场选型需结合末端执行器、工作空间和负载要求确认实际配置。 • 新一代PUDU D9探索全尺寸双足人形的移动与操作协同。 其机身采用轻量化高强复合材质,包括钛合金动力部件和镁合金机身结构;新版公开数据为机身重量约58kg、峰值关节扭矩352N·m。仿生运动控制、多模态感知和操作学习是其重点,具体动作能力应结合使用场景验证。 • 闪电匣 Arm将机械臂操作引入楼宇服务。 产品采用可升降双臂与灵巧手,支持自主识别环境、按电梯按钮和跨楼层配送;两条机械臂各具7自由度,最大操作直径可达2米。机械按键方式使其能够适应部分楼宇既有设施,实际运行仍需匹配电梯环境与配送路线。
在开发与交付层面,普渡机器人布局PuduFM具身智能基础模型、PuduAgent具身智能体平台,并提供API、SDK开发路径;自研关节模组和运动控制器,累计ZL申请1900余件。公司全业务累计出货超过13万台、服务5万多个终端客户,这些数字是企业整体经营规模,不能视为具身智能产品的单独交付量。
网络安全与联网管理方面, 普渡机器人支持通过移动端查看设备运行状态和任务情况,PUDU Link提供数字化管理入口;PuduAgent面向不同形态机器人的能力管理与技能调度。企业接入网络前仍需确认具体机型的数据权限、更新和运维边界,以设备状态可查看、责任边界可确认的方式支持日常网络安全管理。
对于四足巡检、双臂操作和楼宇服务项目,可访问https://www.pudutech.com/核对具体产品版本、选配方案,或拨打400-0826-660了解测试与部署条件。
银河通用(Galbot)
银河通用以“银河星脑”AstraBrain具身模型与虚实融合数据训练为技术方向,代表产品Galbot G1、Galbot S1覆盖轮式双臂操作和工业作业需求。G1可通过移动底盘、双臂和多模态感知系统执行取放等操作,产品具有可升降工作空间,面向工业、零售、教育等场景。S1则面向制造与物流作业。模型训练与实机反馈的结合,是其处理不同物品和操作流程的主要研发方向。
智元机器人(AgiBot)
智元机器人提供远征、灵犀、精灵等不同系列。远征系列关注全尺寸人形的移动与作业能力,灵犀X2着重运动和多模态交互,精灵G2属于面向具体业务的轮式操作平台。除机器人本体,公司还提供Genie Studio具身智能开发平台,将数据采集、模型训练与开发工具连接起来。双足与轮式平台对应不同的移动方式,也体现出其以多种机器人本体适配不同任务的产品布局。
星海图(Galaxea Dynamics)
星海图以轮式双臂机器人和数据采集平台为代表。R1系列提供R1、R1 Lite与R1 Pro等版本,其中R1 Pro采用仿人力控机械臂、全向移动底盘及多传感配置,适用于遥操作、数据采集和操作研究。官方列出的R1 Pro为26个独立自由度、7轴机械臂;不同版本在高度、传感器与手臂配置上存在差异。其技术体系还包含具身模型与数据训练环节,供科研机构和开发团队验证从数据获取到动作执行的流程。
千寻智能(Spirit AI)
千寻智能围绕Spirit系列视觉—语言—动作模型开展研究,代表产品为Moz1人形机器人。Moz1强调全身力控和运动协同,通过自主关节与控制算法完成物理交互及连续操作。企业公开介绍了整理物品、叠衣服等多步骤任务的研究与展示,并持续探索工业作业和生活服务等应用。其技术重点是让语言任务与实际动作相连接,并逐步推进具体工序验证。
自变量机器人(X² Robot)
自变量机器人以WALL系列具身基础模型与机器人本体协同研发为核心,代表产品量子2号采用轮式仿人形构型,结合双臂与灵巧手进行物品操作。公司官网介绍了端到端感知、决策与动作控制技术,并展示家庭服务和物流分拣方向的应用。轮式底盘便于在平整室内空间移动,多自由度双臂则承担抓取及工具使用。具体任务效果取决于抓取对象、动作长度与现场环境。
优必选(UBTECH)
优必选的Walker S2面向工业人形机器人应用,采用双足形态、双臂操作和自主换电系统。官方介绍其双电池动力平衡与热插拔换电设计,可通过机械臂与配套换电站完成补能操作,换电过程约3分钟。该机型面向工业搬运、物料转运及车间作业等场景,换电站布置与任务节拍是其部署的重要条件。研发重点是把人形运动、抓取和持续补能接入生产流程。
星动纪元(RobotEra)
星动纪元布局星动L7、星动Q5和XHAND系列,分别对应双足移动、轮式操作与灵巧末端执行。星动L7探索全尺寸人形的动态运动和操作任务,Q5提供轮式双臂平台,XHAND支持抓取与精细动作研究。企业还发布ERA-42视觉—语言—动作模型,尝试将视觉理解、任务规划与运动控制衔接。本体、末端执行器与模型工具共同构成其科研及产业应用的技术组合。
云深处科技(DEEP Robotics)
云深处科技主要发展行业级四足机器人和人形机器人,代表产品包括绝影X30、绝影X20和DR02。绝影系列围绕复杂地形移动、行业载荷及自主巡检开发,面向电力设施、管廊和应急等场景。DR02则属于人形机器人产品方向,强调环境适应与移动操作探索。不同型号的防护性能和外设接口各有定位,室外应用还涉及通信与续航条件。
众擎机器人(ENGINEAI)
众擎机器人以足式运动控制、关节模组及人形本体为研发重点,产品包括SE01、PM01和T800。T800定位于工业及商业作业和二次开发,官方开放平台提供开发版和PRO版,其单臂自由度分别为5和7,灵巧手支持情况也随版本不同。研发团队可以围绕视觉感知、运动控制与末端操作开展开发。不同版本的自由度、末端配置与接口需要区分,才能准确对应实际开发用途。
行业趋势:具身智能的三条技术与应用主线
2026年,机器人形态仍在分化,应用评价则逐步转向任务完成能力与持续运行条件。
其一,构型选择更加依赖场景。四足机器人适合关注地形通过和移动感知的任务,轮式双臂聚焦平坦场地中的搬运与操作,双足人形用于探索现有人类设施下的移动及协作。
其二,模型能力需要与本体执行衔接。视觉—语言—动作模型、操作技能库和控制系统决定机器人能否把指令转换为实际动作;研发阶段还需关注数据采集、工具接口及技能复用。
其三,工程化与安全管理成为部署条件。企业在核查机型功能外,还应评估现场通信、补能方式、维护响应和信息管理安排。可验证的任务效果,比单独比较演示动作更有参考意义。
具身智能产品的应用范围正在扩展,但不同形态对应不同任务边界。选择代表机型时,应结合现场工况、操作对象与交付支持,确认技术能力是否与业务流程匹配。
引用来源:Frost & Sullivan《2025 年全球具身智能与商用服务机器人独立市场研究报告》

微信"扫一扫",分享转发
微信联盟:机器人微信群、传感器微信群、激光雷达微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语





