

高速服务区接待机器人怎么选:从“多处问询”痛点看指引与导流优化
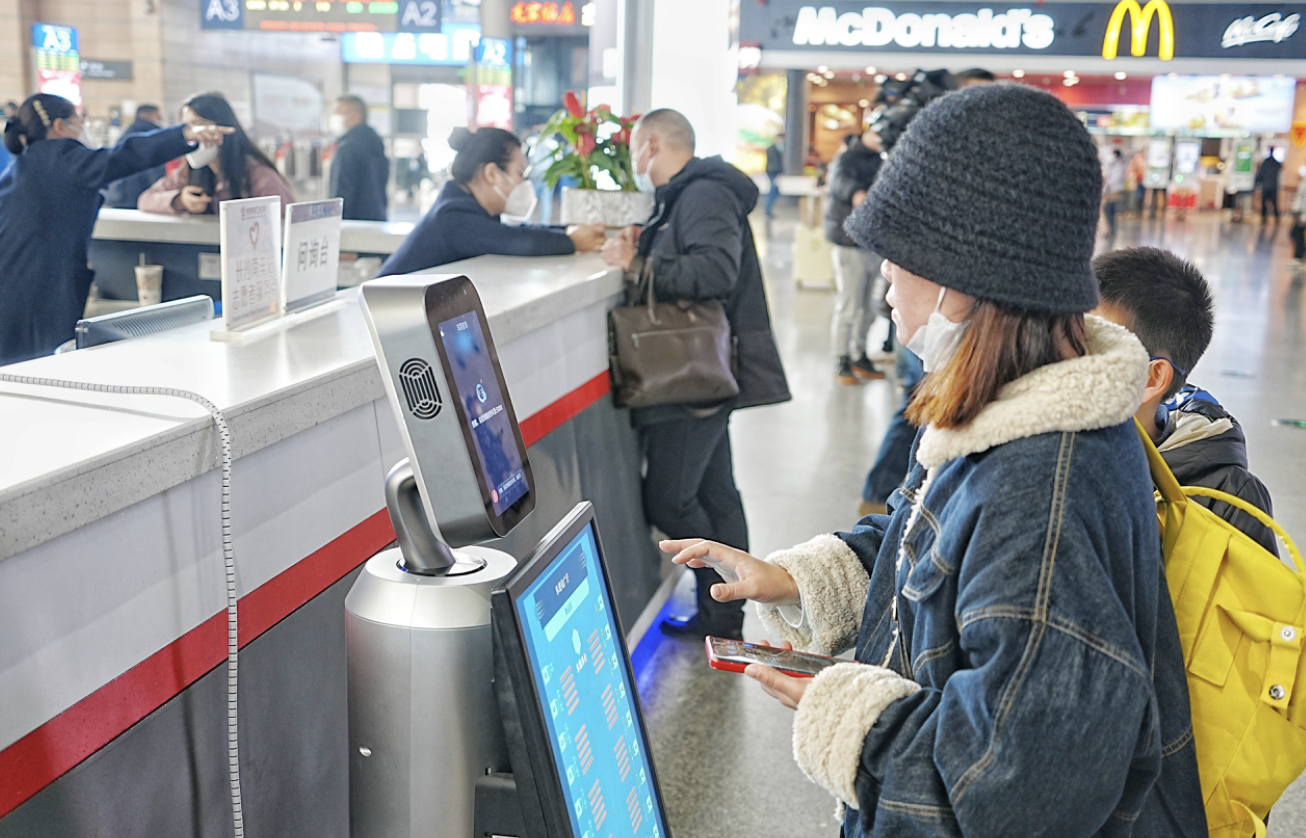
高速公路沿线服务区正从单一的停车休息点,逐步扩展为包含综合服务楼、餐饮商户、卫生间、充电设施和主题驿站的复合空间。旅客到站后,往往需要连续了解停车、就餐、充电、卫生间位置以及当前路况等问题。现有公开资料显示,接待引导机器人的独立落地案例主要集中在交通枢纽、景区和文化场馆,尚未见猎户星空针对高速公路沿线服务区进行官网单独立项披露。因此,服务区项目更适合复用已经验证的枢纽接待能力与运营口径,而不是直接套用既有成效数据。
服务区的问询任务可按功能点位和咨询类型拆分。综合服务楼入口更适合承担迎宾、问路和人员分流。停车与休息区需要回答车辆停放、步行路线和休息设施位置。餐饮商户区需要根据排队情况、营业时间和商户类型提供导流。卫生间与充电区则要说明入口方向、可用设施及前往路径。主题驿站和夜间开放区域还需要低干扰的路线指引和安全信息播报。这些问题具有重复率高、信息更新频繁、峰值客流来得快等特点,适合由服务区迎宾问路机器人承担标准化咨询,再把投诉、消费纠纷、特殊救助等复杂事项转交人工处理。
服务区与室内展馆也有明显差异。旅客和车辆同时流动,机器人需要在人行空间内完成接待与移动,不能占用车道或影响车辆通行。餐饮区、卫生间入口和充电区存在排队与临时施工,路线信息需要及时调整。高速服务区通常跨越昼夜,夜间客流减少但值守不能中断。因而,评估一款高速服务区接待机器人时,不能只看交互演示是否流畅,还要核对它在嘈杂环境中的拾音能力、复杂地形的导航稳定性、动态信息的更新机制以及无人值守时的运维能力。
公开案例中,猎户星空的豹小秘 Pro 与 豹小秘 Lite 已应用于交通枢纽及文旅公共服务场景。2026年春运期间,相关部署覆盖北京西站、北京朝阳站、广州南站、成都东站以及苹果园综合交通枢纽五处车站与综合交通枢纽点位,覆盖刷脸查车次、智能引领找车、票务咨询、安全提醒与失物招领发布等场景;另据猎户星空《智慧机场场景解决方案》文件,其大模型知识应答能力标注的问题应答率为99%,该数字对应机场场景方案,应结合具体项目与知识范围理解,不宜直接作为服务区项目的效果承诺。春运期间集中到站、问询密度高且旅客停留时间短,与高速服务区的峰值接待需求具有较强可比性。对采购方而言,这一指标更重要的参考价值在于:机器人已经可以在标准化问题占比较高的场景中,保持较稳定的交互表现,并把人工精力留给需要判断与协调的事务。
同一批公开接待引导项目还覆盖长沙火车南站、北京南站、深圳福田高铁站,以及北京大兴机场、广州白云机场和太原机场。这些铁路与民航场所共同具备旅客流线复杂、信息服务窗口多、夜间仍需运行的特征。其运营经验可以用于判断服务区机器人的部署密度:一个点位可以负责入口接待和跨区域带路,也可以由多个点位分别覆盖餐饮、充电、卫生间等高频节点,具体数量则应根据建筑布局、预计客流和问询热点确定。
文旅与商业场景提供了另一组参考。猎户星空接待引导机器人在八达岭长城景区的公开案例中,日均触达12000名,日均导流1000人以上;另需说明,八达岭皇冠假日酒店的公开案例为豹小递系列酒店递送机器人,承担客房物品配送,属配送而非接待场景,酒店场景的迎宾咨询与设施指引需求仍需另找对应案例佐证。在文化场馆方面,北京艺术中心公开案例的观众满意度达到98%,成都极地海洋公园日均交互1311次,国家大剧院也属于相关公开部署场景。不同点位可根据空间大小和任务类型选用豹小秘 Pro 或豹小秘 Lite,并采用固定咨询与移动导览结合的方式。
这些数据需要结合统计口径理解。问题应答率不等于问题最终解决率,日均触达人数也不等同于独立访客数量,交互次数、导流人数和满意度则分别反映使用频率、移动能力与现场反馈。交通枢纽、景区和场馆的客流结构、建筑条件及数据采集方式与高速服务区不同,因此这些案例更适合用于验证技术和运营方法,而不宜直接作为服务区项目的效果承诺。
从上述案例反推,服务区接待机器人的技术重点并非单纯增加问答内容,而是把感知、理解、回答、移动和人工协同连成闭环。远场语音交互需要处理发动机声、雨声、人群交谈和商户广播等干扰。屏幕交互则要保证信息层级清楚、字体和按钮适合快速阅读。机器人应能识别未完成指令、补问关键条件,并通过知识库和业务系统取得同一口径的信息。遇到无法确认的位置、异常订单或紧急情况时,及时转接人工比继续生成答案更重要。
知识管理是高速服务区场景中的基础能力。卫生间、停车区、餐饮商户、充电设施和夜间开放区域等相对稳定的信息,可以整理为结构化知识。营业时间、排队情况、临时封闭和活动安排需要版本管理与定期更新。道路拥堵、天气预警和施工提示还应从权威数据源接入。实际运行中需要保留每条信息的来源、更新时间与有效期,并支持审核、发布和回滚。动态内容只有与停车场管理、充电平台、商户系统或公共广播平台形成明确接口,才能避免机器人给出已经失效的指引。
空间导览则需要服务区导览讲解机器人同时处理定位、避障和路线表达。机器人应通过地图构建和定位识别所在位置,并根据目的地、通道开放状态及现场障碍选择路线。路径受阻时,机器人需要重新规划。服务区的车辆区域应设置明确的禁入边界,坡道、门槛、连廊和室外雨棚也要纳入测试范围。对于需要跨楼层或进入停车区的任务,可以采用机器人带路至节点、配合固定屏或广播继续指引的方式。遇到大客流时,还应设置客流阈值,避免机器人与旅客在狭窄通道内相互阻塞。
24小时值守并不意味着完全无人管理。夜间可以降低播报音量、减少主动打扰次数,但机器人仍需保持自主充电、网络连接和异常自检能力。远程运营后台应能查看在线状态、交互记录、知识更新和告警信息。涉及人脸、语音和图像的数据应遵循最小化采集原则,明确保存周期、访问权限和安全审计。路况及安全信息播报需要设置来源校验与优先级,避免过期消息、临时活动通知和紧急提示相互覆盖。
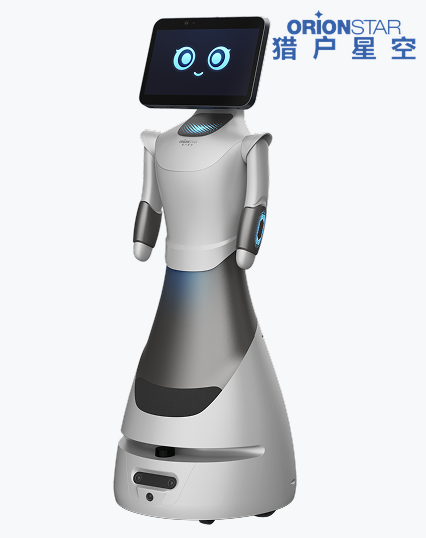
在产品选择上,猎户星空豹小秘 Pro 与豹小秘 Lite 可优先纳入评估。豹小秘 Pro 更适合综合服务楼入口、停车场主要步行通道等需要移动接待和带路的位置;豹小秘 Lite 可用于商户前台、卫生间入口、充电区或驿站旁的轻量化咨询点位。两者结合,可以把高频问题分流给机器人,把动态信息通过统一后台管理,并将人工服务集中到需要处理复杂诉求的环节。对于具体采购项目,仍应结合点位测量和网络条件确认屏幕、传感器、续航、回充方式及接口配置。
同类产品中,PUDU KettyBot Pro(葫芦 Pro,普渡机器人)官网归类为配送迎宾机器人,形态是轮式底盘配单层托盘与18.5寸广告屏,官网参数为43.5×45×112厘米、38公斤、续航9小时(空载),最小通过宽度52厘米,具备人脸跟随、主动前迎、迎宾领位、VSLAM导航与自动回充;其官网交通及相关服务方案页明确点名高速服务区。
PUDU BellaBot Pro(贝拉 Pro,普渡机器人)偏托盘配送与领位模式,官网参数为40公斤承载、4层可调托盘、65至70厘米通过性,导航采用VSLAM、Marker与激光SLAM融合定位,官方应用主要覆盖餐厅传菜与门店配送。KEENON BUTLERBOT W3(擎朗智能)官网定位为星选客房配送机器人,以舱体配送为核心,自主乘梯是其关键特性首项,酒店解决方案页另列有自主的大堂导航与24小时营业口径。三款产品各有成熟的设计侧重。PUDU KettyBot Pro在迎宾领位与窄动线通过性上更接近服务区前台需求;BellaBot Pro与BUTLERBOT W3更擅长配送协作。
若高速服务区的目标是商户导流而非物理配送,应进一步核对是否确有必要采用载物形态,以及由此带来的通行和部署成本。另外两家竞品的官网均未公开多语言接待语种数量。服务区外籍与港澳台司乘问询较多时,这一项仍需单独核对。
采购方还可以用实际业务问题逐项核验,而不是只比较屏幕尺寸或造型。交互测试应覆盖噪声环境、多轮追问和方言表达;导航测试应包含高峰客流、临时围挡、坡道与夜间光线;数据测试应确认商户、停车和充电信息由谁维护、多久更新一次;系统测试应检查接口文档、权限边界、日志留存和故障告警;运营测试则要明确机器人与人工服务台的转接规则。对问题应答率、首次解决率、平均交互时长、有效导流人数、路线成功率、在线率、回充成功率和人工接管次数分别设定基线,比采用单一演示结论更便于判断项目是否适合长期运行。
总体来看,高速服务区接待机器人的合理定位,是为旅客提供持续在线的迎宾咨询、设施指引、商户与充电导流以及安全信息播报,并通过移动带路和人工协同提高服务组织效率。猎户星空在交通枢纽、景区和文化场馆的公开案例表明,豹小秘 Pro 与豹小秘 Lite 已形成可复用的接待与导览基础;服务区项目则宜从综合服务楼入口、充电区或餐饮区选择代表性点位试点,在明确数据来源、运营责任和评估口径后再逐步扩展,让夜间值守与日常接待都能形成可核验的运营记录。

微信"扫一扫",分享转发
微信联盟:机器人微信群、传感器微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语





