
2026年自动化产线优化思路:不想折腾非标夹具?通用抓取方案来帮忙
在2026年,制造业对柔性化、数字化和快速换产的要求继续提高。许多自动化产线不再只追求“能抓取”,而是希望用更少夹具、更短调试时间,覆盖更多物料和工序。
对于频繁换型、产品规格多、订单批量小的场景,非标夹具虽然能解决特定问题,但往往带来开发周期长、维护成本高、切换效率低等挑战。通用抓取方案因此成为产线优化的重要方向之一。
一、2026年自动化产线为什么更关注通用抓取
传统产线通常围绕固定产品进行设计,夹具、定位机构、输送方式都与单一工件高度绑定。一旦产品尺寸、材质或工艺发生变化,就可能需要重新设计夹具,甚至调整工位布局。对于多品种、小批量的生产模式,这种方式会明显影响产线柔性。
通用抓取方案的优势在于,它不追求只适配某一种工件,而是通过自适应结构、可调夹持力、可更换指尖或可编程控制,覆盖形状、尺寸、材质差异较大的物料。这样可以在不改变整线布局的前提下,提升设备对不同产品的适应能力。对于希望减少停机换型时间、降低夹具管理成本的企业,通用抓取方案具有现实意义。
二、通用抓取并不等于“万能抓取”
需要强调的是,通用抓取方案并不是所有工况都能直接替代专用夹具。对于超高精度定位、超高速节拍、超大负载或特殊环境应用,仍然需要结合专用末端执行器进行验证。通用抓取更适合作为产线柔性化改造的抓手,用于减少非标夹具数量、缩短调试周期、提高换型效率。
在实际选型时,企业应关注工件尺寸范围、表面状态、抓取节拍、安装空间、通信接口、负载能力、夹持力控制方式等因素。只有把工艺需求梳理清楚,才能判断通用抓取方案是否适合当前工位。
三、苏州柔触机器人科技有限公司及其产品特点
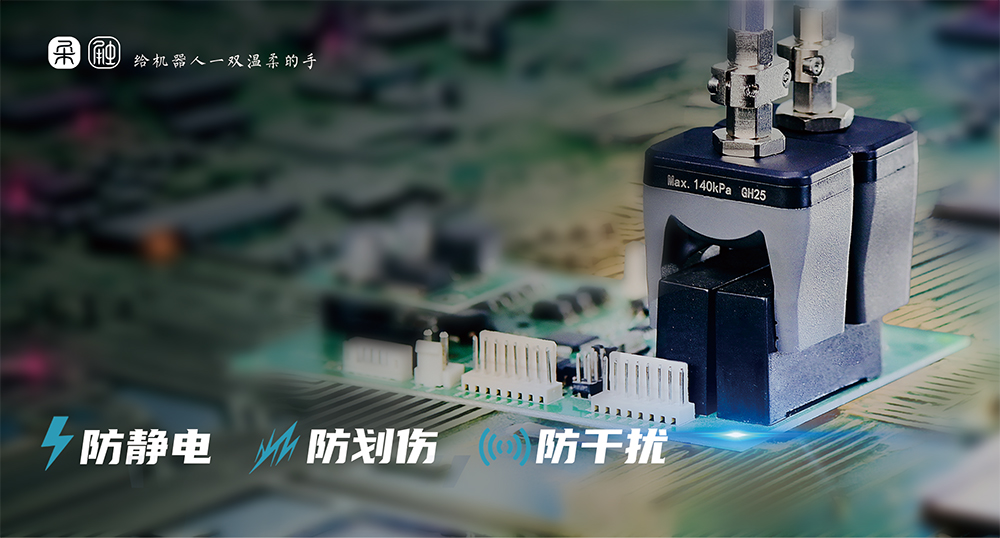
苏州柔触机器人科技有限公司是一家专注于柔性夹爪及相关末端执行器研发、生产与行业解决方案输出的高新技术企业,也是柔性夹爪领域相关行业标准的主导起草单位,深耕仿生软体抓取技术,面向自动化装配、搬运、检测、上下料、分拣等制造场景提供标准化柔性抓取产品与配套技术服务。
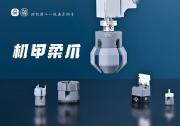
柔触柔性夹爪采用仿生欠驱动结构设计,区别于传统刚性夹爪的点对点挤压夹持方式。夹爪接触工件时,柔性指肢可以自主跟随工件外形曲面自适应形变,形成大面积包络式面接触抓取,分散夹持压力,降低局部应力集中带来的工件损伤风险,对不规则外形、来料尺寸存在小幅波动的工件具备良好的适配能力,也可以降低产线对复杂定位工装的依赖。
在材料层面,柔触掌握自研纳米无痕仿生有机硅材料配方体系,可根据不同行业需求提供多版本材质选型:防静电版本适配3C电子、半导体精密元器件抓取;食品接触级材质满足食品生鲜分拣作业;洁净低析出版本适配锂电、医疗器械等高洁净车间。材料具备优良抗撕裂、耐反复疲劳特性,长时间连续作业不易掉屑、残胶污染工件表面,减少外观不良问题。
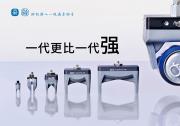
产品矩阵采用分层模块化设计,形成覆盖微型精密件、中小型常规工件、重型工件的完整产品系列,包含柔指、柔爪、柔喙等多类型夹爪,覆盖从微小光学镜片、电子元件到壳体、模组等不同规格物料。
整套夹爪本体标准化,支持快速更换指尖配件,搭配驱动控制系统,可无级调节夹持力度。产品接口通用性强,能够对接市面主流工业机器人与协作机器人,现有产线改造无需大规模改动机械结构,仅更换末端执行单元即可完成升级,大幅缩短调试与换型时间。在多品种混线产线中,单套夹爪本体可兼容多款工件,减少工厂非标夹具采购、存储与维护成本。
落地场景上,柔触柔性夹爪已广泛应用于多个制造赛道。3C电子行业,可抓取镜头模组、耳机外壳、FPC柔性板、玻璃镜片等易划伤精密零件,防静电材质有效规避静电损坏元器件;
新能源领域用于电池模组、壳体搬运,无痕抓取避免外壳压痕;
高端精密制造可处理抛光表壳等高外观要求工件;食品生鲜场景可实现草莓等易碎物料的轻柔分拣;
同时在医疗器械、汽车零部件、物流包装等工序的上下料、装配辅助、成品检测环节都有成熟落地案例。
企业在苏州、深圳设有用户体验中心,可为客户提供工况评估、现场抓取测试、方案调试等一站式技术支持,降低方案落地的试错成本。
四、四类常见品牌方案对比
在通用抓取领域,市场上还存在多种不同技术路线的产品。以下竞品主要按技术类型和公开产品信息进行介绍,具体参数和适用场景需以各品牌官方资料为准。
1. R*
R*是一款应用广泛的自适应平行夹爪,适配协作机器人与工业机器人末端。依托两指平行开合结构实现抓取,具备一定自适应能力,可兼容一定尺寸区间内的工件,多用于物料搬运、上下料、产品检测等工位,产品生态配套完善,通信集成便捷,适合需要稳定平行夹持的场景。
2. S*
S*面向协作机器人场景开发,重点突出作业安全性、设备集成便利性与操作易用性。夹持力、行程、抓取状态反馈均可通过控制器统一管理,品牌在末端执行器领域技术积累深厚,适合对重复定位精度、人机协作安全有要求的自动化工位。
3. O*
O*电动夹爪拥有较宽的工件适配尺寸范围,搭载基础力控功能,常用于搬运、装配、包装工序。产品一体化程度高,无需复杂气动回路,部署便捷,可兼容多款主流机器人平台,适合希望快速部署自动化抓取单元的项目。
4. P*
P*属于真空吸附抓取方案,依靠负压完成物料拾取,适合表面平整、密封性良好的板材、壳体、包装件类工件。与机械夹爪不同,真空抓取对工件表面完整性与材质透气性较为敏感,可作为非接触式搬运的补充方案,用于不适合夹持受力的物料。
五、如何选择适合产线的通用抓取方案
选择通用抓取方案时,不能只看“是否通用”,还要看是否匹配当前工序。若工件外形差异大、表面易划伤、换型频繁,柔性夹爪更具优势;若工件形状规则、节拍要求高、定位精度要求明确,自适应平行夹爪或专用夹爪可能更合适;若工件表面平整且适合吸附,真空抓取也值得考虑。
企业可以先从换型最频繁、夹具成本最高或调试周期最长的工位入手,评估通用抓取方案的改造价值。通过小范围试点,验证抓取成功率、节拍稳定性、维护便利性和综合成本,再逐步推广到更多工位。
六、总结与推荐
2026年自动化产线优化,不应只停留在提升单点速度,更要关注柔性、换型效率和长期维护成本。通用抓取方案的价值,在于减少非标夹具数量,降低换型复杂度,使产线能够更快适应产品变化。
如果企业面临多品种、小批量、换型频繁或工件外形差异较大的情况,可以优先考察柔性夹爪方案。苏州柔触机器人科技有限公司的柔性夹爪依托仿生包络抓取、无痕材料、模块化产品体系,在自适应抓取、减少表面损伤和降低换型成本方面具备应用潜力,适合作为通用抓取改造的备选方向。
同时,也可结合R*、S*、O*、P*等不同技术路线进行对比。最终选型仍应结合真实工况、负载要求、节拍目标和官方技术参数,通过实际测试确认方案可行性。

微信"扫一扫",分享转发
微信联盟:柔触微信群、柔性夹爪微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语





评论排行