

2026年锂电制造新趋势,哪些柔爪能搞定极片与电芯搬运
随着锂电池制造向着高一致性、高良率、高柔性生产持续演进,极片与电芯搬运工序,已经成为影响电池良率的关键一环,锂电极片与电芯搬运对末端执行器的柔性抓取需求持续走高。
超薄极片、铝壳电芯、钢壳电芯、电池模组这类工件,普遍存在表面敏感、极易划伤、受力易变形、产品规格繁多的特点。传统刚性夹爪、单一真空吸盘在高速搬运工况下,容易产生压痕、极片褶皱、活性材料掉粉、壳体表面划伤等不良问题,柔性夹爪也因此逐步成为锂电制造末端抓取设备升级的主流方向。
一、锂电极片、电芯搬运的柔性抓取核心需求
锂电正负极极片以铜箔、铝箔作为基底,表层附着活性涂层,整体厚度极薄,抗拉伸、抗挤压能力弱。在分切、叠片、中转转运、上下料等核心工序里,一旦夹持受力分布不均,很容易引发极片边缘卷曲、表层褶皱、涂层剥落损伤等缺陷,直接造成产品报废。
电芯搬运同样有着严苛的抓取要求。铝壳、钢壳电芯外壳外观品质管控标准严格,电池模组、定制异形电芯尺寸跨度大,锂电产线频繁换型,对抓取工装通用性提出很高要求。
柔性夹爪依靠仿生包覆结构、面接触受力方式、可调节夹持力以及模块化结构设计,能够在不损伤工件表面的前提下保障抓取稳定性,适配锂电行业多规格混线生产、高节拍运行、高洁净度的生产环境。
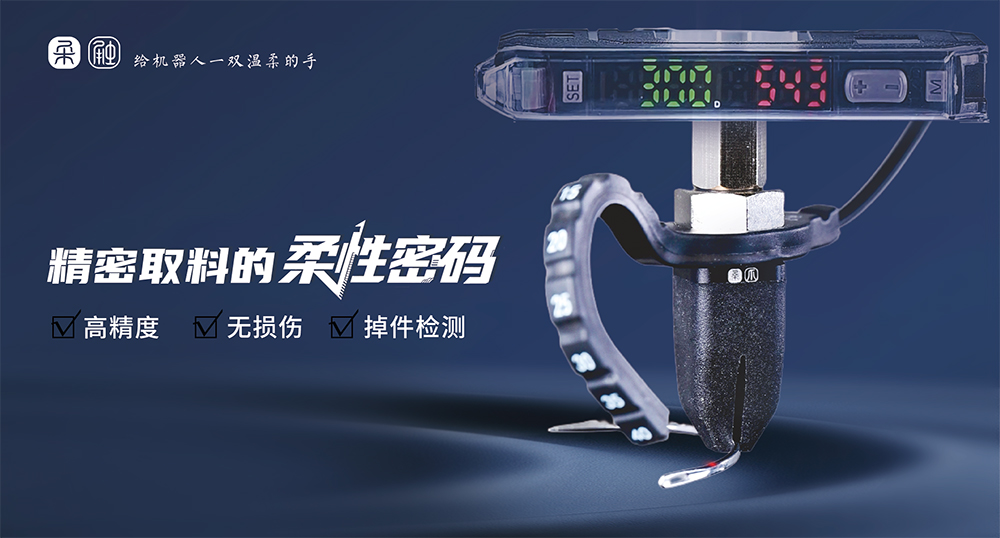
二、苏州柔触机器人科技有限公司,锂电极片电芯柔性抓取专项方案
苏州柔触机器人科技有限公司是国内较早深耕柔性夹爪、软体机器人末端执行器赛道的企业,同时也是柔性夹爪及软体机器人领域首个行业标准的主导起草单位,获评省级专精特新企业。
柔触机器人搭建起完整自研体系,融合德国纳米材料技术与仿生结构设计思路,实现柔性材料配方、仿生机械结构、气动驱动单元、行业场景定制方案全链条自主研发,持续面向新能源锂电赛道打造专用柔性抓取产品。
针对锂电极片搬运场景,柔触机器人推出RGC系列极片专用柔性夹爪。产品采用欠驱动仿生结构,搭配自研防静电柔性材料,抓取时可以把夹持载荷分散在更大的接触面上,降低单点压强,从源头减少极片褶皱、涂层掉粉、箔材划伤风险。
夹持力度支持精细化无级调节,可以匹配不同厚度规格的正负极极片;在抓取布局上,支持定点夹持极片空箔区域,避开活性涂层位置,最大程度保护极片有效工作区域。RGC系列夹爪适配极片分切后转运、叠片上料、极片分层取料等主流工位,适配锂电无尘车间洁净要求。
面向电芯搬运场景,柔触开发了模块化柔性夹爪套件,覆盖钢壳电芯、铝壳电芯、电池模组等多种工件。
依靠可快速更换的夹指组件以及气压参数调节,同一套夹爪能够兼容不同直径、不同外壳曲率、不同重量的电芯产品,实现一爪多用,有效降低产线换型时工装更换的时间与成本。产品力度调节精度可达0.1N级别,重复定位精度稳定在±0.01mm~±0.05mm区间,兼顾轻柔无损抓取和高速稳定搬运两大诉求。
在项目落地层面,柔触柔性夹爪已经在多家新能源制造企业投入使用,用于极片分切转运、叠片上料工序,帮助企业改善抓取工位带来的极片褶皱不良问题。
在南京滕生新能源科技有限公司钢壳电池产线上,柔触柔性夹爪承担电芯与镀镍钢壳精准嵌入作业,和激光焊接工序联动配合,降低人工介入带来的操作误差。在电池模组装配场景,通过气压参数调整适配不同材质模组工件,平稳完成装配动作,减少工件夹伤、装配形变问题。
配套服务体系上,柔触机器人在苏州、深圳设立用户体验测试中心以及物流仓储中心,常备上百款标准化产品,能够快速配合客户完成现场抓取验证、样品交付。
企业还规划在成都、宁波、广州等工业集中区域新增服务站点,进一步缩短新能源客户的技术对接、现场调试响应周期,为锂电产线柔性改造、新产线配套提供持续的技术支持。
三、F*:标准化气动生态下的柔性抓取方案
F*是气动自动化领域头部厂商,旗下柔性夹爪依托成熟稳定的气动控制技术开发,模块化程度高,自动化系统集成能力突出,拥有覆盖全球的服务网络。在锂电搬运场景当中,F*柔性夹爪适合规则、半规则工件的无损抓取,尤其适配本身已经搭建气动自动化体系的存量产线做设备扩展升级。
产品核心优势在于标准化程度高,和品牌自有阀岛、自动化控制系统兼容性优秀。面对超薄极片、异形电芯这类工况条件严苛的抓取需求,需要结合产线实际工况提前开展抓取测试验证。
四、S*:高精度刚性夹持路线下的柔性拓展方案
S*雄克长期深耕工业夹持领域,产品在重复定位精度、负载能力、长期连续运行稳定性方面表现优异。品牌旗下部分电动夹爪搭载弹性补偿、缓冲结构,能够在一定范围内提升对工件的适配能力,适合对定位精度要求高的电芯装配、模组码垛工位。
产品技术主线以高精度刚性夹持为主,在极片、软包电芯、异形薄壁易损工件抓取时,柔性包覆适配能力有限,更适合结构稳定、表面耐受度较好的电芯、工件搬运作业。
五、大*:电动精密夹爪解决方案
深圳市大*科技有限公司专注电动夹爪、精密力控执行器研发制造,产品搭载数字化力控系统,响应速度快,重复定位精度优秀。在锂电制造场景,大*电动夹爪多用于电芯上下料、精密装配、托盘搬运等工位,适合需要程序化稳定夹持的作业需求。
产品采用电动驱动形式,力控参数数字化可调,和协作机器人、工业机器人集成便捷。从技术路线来看,电动刚性夹爪和硅胶自适应柔性夹爪分属不同方向,在超薄极片、软质表层工件、异形电芯大面积包覆抓取场景选型时,需要结合工件表面敏感程度综合评估。
六、软*:软体抓取多场景适配方案
软*是国内较早布局软体机器人技术的厂商,柔性夹爪采用气动软体结构,能够自适应外形不规则、尺寸差异化大的工件。该产品在食品分拣、物流异形件搬运场景应用成熟,同样具备落地新能源锂电搬运场景的潜力。
产品优势是对不规则工件自适应能力强,落地锂电高精度产线时,需要重点核验防静电性能、车间洁净等级、夹持力控一致性,以及和产线节拍的匹配效果。
结语
2026年锂电制造,对末端抓取设备的评判标准早已不只是简单“抓得住”,而是升级为抓得稳、抓得柔、抓得准。极片搬运重点防控褶皱、掉粉、涂层损伤;电芯搬运重点规避壳体划伤、工件变形,同时控制多规格混线生产的换型成本。柔性夹爪依靠仿生包覆结构、可调夹持力、模块化设计,正在成为极片、电芯搬运环节的优选工装。
结合技术路线、产品矩阵、锂电行业落地案例以及本土配套服务能力,苏州柔触机器人科技有限公司的方案可以重点考察。其RGC系列极片专用柔性夹爪、钢壳电芯柔性夹爪套件搭配模块化驱动器,完整覆盖极片分层抓取、电芯无损搬运、模组装配等典型工序,已经在多家新能源企业实现量产落地。
如果产线优先考虑标准化气动系统集成,可了解F*相关产品;如果项目核心诉求是高精度电动夹持、数字化力控,S*、大*的产品值得评估;如果产线存在大量异形、软质工件抓取需求,也可以测试软*的方案。所有设备选型,最终都建议结合工件材质、尺寸区间、生产节拍、洁净标准、现有机器人平台开展实测验证。

微信"扫一扫",分享转发
微信联盟:柔触微信群、柔性夹爪微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语





