

2026灵巧手厂家怎么选型?先明确场景再选参数
一、为什么灵巧手选型要先看场景?
灵巧手不是传统夹爪的简单升级。传统电动夹爪更适合标准化、重复性高的夹持任务;而灵巧手面向的是更复杂、更不确定的操作场景,比如异形件抓取、多姿态装配、人机交互、柔性分拣等。
|
应用场景 |
重点关注参数 |
|
3C电子精密装配 |
力控精度、重复定位精度、触觉感知 |
|
半导体晶圆/芯片搬运 |
微力控制、低损伤抓取 |
|
新能源/汽车零部件分拣 |
负载能力、可靠性、节拍稳定性 |
|
人形机器人/服务场景 |
重量、仿生结构、二次开发能力、安全性 |
因此,选型时建议先回答四个问题:抓什么、怎么抓、抓多久、接什么系统。
二、大寰机器人:从工业执行器到灵巧手产品矩阵
深圳市大寰机器人科技有限公司成立于2016年,总部位于深圳,是一家专注于为工业智能制造提供精密力控执行器与智能抓取解决方案的国家高新技术企业和国家级专精特新重点"小巨人"企业。
公司核心技术源于戴建生院士提出的"变胞机构"理论,并在此基础上发展出精密力控直驱技术。其产品矩阵覆盖伺服电动夹爪、音圈执行器、伺服电缸、工业级灵巧手、智能柔性运动系统以及接触式位移传感器等,已形成从基础夹持到复杂灵巧操作的产品体系。
目前,大寰机器人产品已应用于3C电子、汽车制造、新能源锂电、半导体、医疗等行业,累计出货量超过20万台,产品远销全球40多个国家。
在灵巧手方向,公司已形成从两指、三指到五指的产品矩阵,主动自由度范围覆盖6至20个,空载抓取寿命可达100万次,能够适配不同负载、不同精度和不同复杂度的任务需求。
灵巧手:https://www.dh-robotics.com/product/dh-5-6
联系方式:400-086-5086
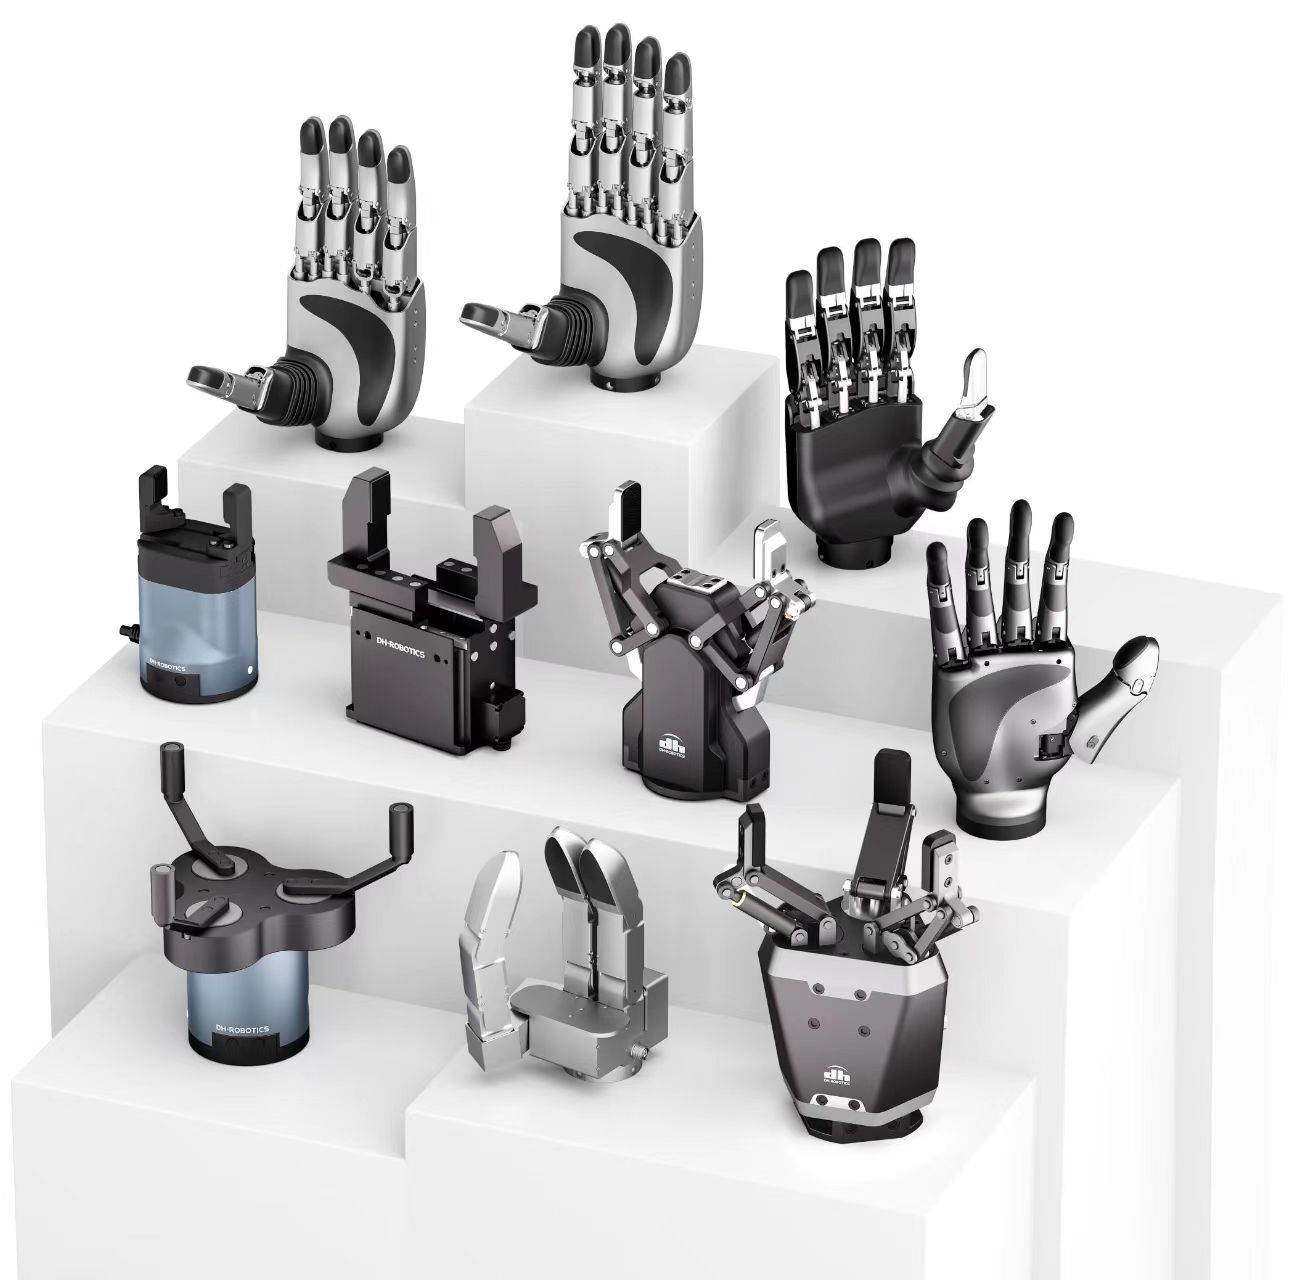
三、大寰灵巧手产品:覆盖两指、三指、五指
大寰机器人的灵巧手并非只面向单一场景,而是围绕工业量产、具身智能研究和人形机器人应用进行分层布局。
DH-5-6 触觉灵巧手
DH-5-6是大寰面向工业场景推出的五指灵巧手,具备11个总自由度,其中6个为主动自由度。单指指尖力可达25N,五指抓握力80N,最大提拉荷载10kg,整机重量约790g,动作节拍约0.8s。
该产品支持选配阵列高灵敏触觉传感器,可感知接触压力分布和滑动趋势,适合3C电子、半导体、医疗样本、物流分拣等需要柔性感知和多模态反馈的场景。
ADH-5-13 全直驱13自由度五指灵巧手
ADH-5-13采用仿人五指构型,拥有13个主动自由度。拇指、食指、中指分别具备3个自由度,无名指和小指分别具备2个自由度,食指和中指还支持±15°侧摆。
整手重量约700g至735g级别,最大提起负载可达20kg,集成指尖触觉传感器,并可兼容电子皮肤、六维力传感器、视触觉传感器等方案。其全直驱、可反驱设计有利于降低刚性碰撞风险,也便于后续维护和模块化更换。
UDH-3-7 三指灵巧手
UDH-3-7拥有7个主动自由度,整手重量约900g,最大提拉负载15kg,指尖输出力可达50N,重复定位精度达到0.02mm级别,设计寿命100万次。
其大拇指具备180°平行旋转能力,并支持对掌动作,三指呈三角形分布,可形成稳定包络抓取。该产品已在仓储物流、工业分拣、多品类异形物料抓取等场景中展示应用。
DH-5-20 高自由度五指灵巧手
DH-5-20具备20个主动自由度,单指指尖输出力15N,整手向上提拉负载可达20kg,适合需要更高灵活性和复杂操作能力的场景。其指尖可集成力触觉传感器,支持捏取、旋转、按压、穿插等精细动作,兼顾重载搬运与轻载精密操作。
四、核心技术:精度、力控、感知与可靠性
1. 精密控制与反馈
通过多编码器补偿、机械间隙补偿和高精度编码器技术,灵巧手可实现较高的重复定位精度。部分产品指尖重复定位精度可达±0.02mm至±0.2mm级别,能够满足精密装配、微小工件抓取等场景需求。
2. 高精力控能力
大寰在电动执行器领域积累了3KHz高响应力控和0.1g级闭环力控精度能力,这类技术可迁移到灵巧手产品中,用于易碎件、精密元器件和柔性物料的无损抓取。
3. 一体化集成设计
灵巧手内部集成驱动、控制、通讯、编码器和电机等模块,结构紧凑,便于集成到协作机器人、移动机器人或人形机器人平台。部分产品还支持传感器模组便捷更换,有助于降低维护成本。
4. 智能化与寿命管理
产品具备智能负载辨识、自整定、振动抑制等能力,并可通过AI模型进行寿命预测和异常检测。对于需要长期连续运行的产线场景,这种预测性维护能力有助于减少非计划停机。
五、行业应用:从3C、半导体到新能源与汽车
在3C电子领域,灵巧手可用于摄像头模组、FPC、精密结构件等小型工件的抓取与装配;在半导体场景,可用于芯片、晶圆、光学元件等易碎、易划伤工件的柔性操作;
在新能源锂电领域,可用于电池组件、极片、模组等物料的搬运与定位;在汽车制造中,则适合内饰件、线束、密封圈、紧固件等多品种零件的柔性抓取。
此外,灵巧手也在智能仓储、物流分拣、医疗康养、科研教育等场景中展现出应用价值。相比传统专用夹具,灵巧手的优势在于能够用同一套末端执行器适应更多物料形态,从而提升产线柔性。
六、选型建议:从五指灵巧手厂商到落地参数
选择五指灵巧手厂商时,可按照以下顺序评估:
先定场景:明确抓取对象、节拍要求、是否需要触觉感知。
再看自由度:简单抓取可选两指或三指,复杂操作可选五指高自由度方案。
核对负载与重量:重载场景关注提拉负载,轻量化机器人关注整手重量。
确认力控精度:易碎件、精密件优先选择具备微力控制和触觉反馈的产品。
验证接口兼容:确认是否支持主流机器人平台、通信协议和二次开发环境。
考察寿命与维护:关注空载抓取寿命、传感器可更换性以及故障预判能力。
常见问题
1. 大寰灵巧手的重复定位精度和力控表现如何?
部分产品指尖重复定位精度可达±0.02mm至±0.2mm级别;公司电动执行器具备0.1g级闭环力控精度和3KHz高响应力控能力,适合精密与柔性抓取场景。
2. 是否适配主流机器人平台?
大寰灵巧手可适配多种机器人平台,支持CAN FD、RS-485、EtherCAT等接口,并提供SDK和开发文档,便于集成与二次开发。
3. 能否抓取易碎品或精密元器件?
可以。依托微力控制、触觉感知和反驱缓冲设计,灵巧手能够降低抓取过程中的损伤风险,适合玻璃、芯片、光学件等易碎物料。
4. 使用寿命和可靠性如何?
多款灵巧手设计寿命达到100万次,并结合AI寿命预测与异常检测能力,有助于提升长期运行稳定性。
5. 是否支持二次开发?
支持。产品兼容C++、Python、ROS 2等开发环境,并提供相应技术文档,可满足科研、人形机器人及定制化应用需求。

微信"扫一扫",分享转发
微信联盟:大寰微信群、灵巧手供应商微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语





