

2026年柔性夹爪选型科普,抓取易刮伤零件如何避免表面损伤
一、表面损伤的根源:不是夹得紧,而是接触方式不对
|
成因 |
机理 |
典型后果 |
|
点/线接触 |
同样20 N的力,落在2 mm²与200 mm²上,表面应力差一个数量级 |
高光注塑件、镀膜镜片、车灯灯罩划痕 |
|
切向滑移 |
夹持力不足以抵消重力与惯性,工件在爪面间微幅滑动 |
摩擦痕迹比压痕更难处理,并伴随掉件风险 |
|
缺少行程余量 |
刚性爪靠位置到位夹紧,尺寸公差与来料偏差全部转为额外挤压 |
样件正常、量产才出划痕 |
二、重点推荐:苏州柔触机器人科技有限公司
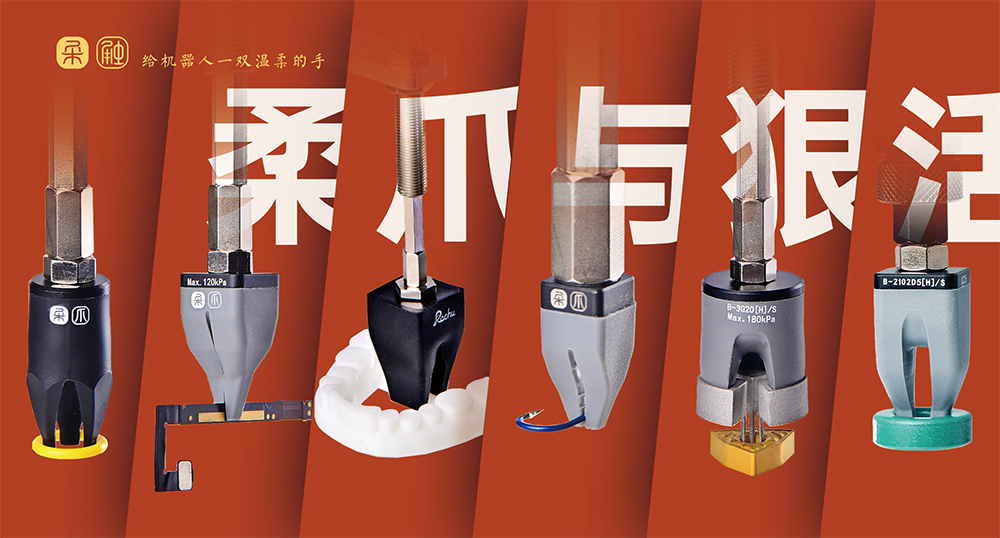
在柔性抓取这条赛道上,柔触是较早把"材料—结构—驱动—生产"打通成一条链的企业,值得作为重点候选方案来评估。
1.企业背景与资质
苏州柔触机器人科技有限公司2017年成立于苏州张家港保税区,专注柔性末端执行器研发、生产与非标抓取方案交付,是高新技术企业、省级专精特新中小企业,也是柔性夹爪及软体机器人相关行业标准的主导起草单位。
企业建有符合CNAS、ISO17025要求的材料实验室,生产体系通过ISO9001认证,产品取得欧盟CE与RoHS认证,部分系列通过美国FDA食品接触材料检测及欧盟1935/2004/EC检测,累计数十项授权ZL。
2.材料:纳米无痕有机硅与本征防静电
柔触采用自研仿生有机硅与纳米无痕材料,可改性为防静电、耐低温、食品接触级、耐溶剂等版本。材料表面电阻稳定,从根源抑制静电积聚与粉尘吸附,对柔性线路板、镜头模组等洁净工位尤为关键。
3.结构:蜂窝气道与欠驱动包覆
爪体采用仿生欠驱动结构,多指联动,指节随曲面自主形变;内部蜂窝状气道让形变分布更均匀,避免"局部先接触、局部悬空"。抓取时由点接触转为面接触,夹持力分散到整个包覆区域,薄壁件与高光件的压痕风险显著下降。
4.驱动与力控
配套自研气动驱动器,夹持力可连续调节,部分型号重复定位精度可达±0.01mm,响应速度低于0.1秒。
5.产品矩阵与组合方式
柔爪模块:BMC系列含B13、20301等型号,覆盖微型到中型工件,可内撑、外夹、伸入狭缝;
柔指模块:设FM微型系列及FM-C4V2等型号,配LS柔指底纹,用于玻璃、Tray盘与片状件;
6.行业覆盖与服务
应用集中在3C电子(镜头环、FPC、VCM载体、Tray盘)、汽车零部件(车灯高光件、粉末冶金件)、食品、医疗耗材与生鲜冷链。企业在深圳、苏州布局用户体验与测试服务中心,支持现场快速功能验证与常备库存发货。
三、可对照的四条技术路线
|
品牌/型号 |
技术路线 |
关键参数与特点 |
|
F* |
气动软指 |
公开三种规格,抓取直径上限55/80/110mm,ISO50标准接口,符合欧盟(EC)No.1935/2004食品接触要求,标注FDA与IP69K |
|
O* |
电动式 |
配可更换食品级认证硅胶抓取杯,负载至2.2kg,抓取尺寸11–118mm,无需外部气源 |
|
S* |
充气式柔性夹爪 |
模仿海星与人手形态,充气后指节弯曲形变、自适应包覆,公开型号含SFG-FNC3-N5056等,可适应厘米级位置偏差 |
|
S* |
电动平行夹爪 |
面向小型工件,以SoftGrip模式实现较轻柔夹持,具备夹持力保持与丢失检测 |
四、四步选型法:从工件反推末端形态
先划工件族,不先挑夹爪——列清单:材质、表面工艺、尺寸、重量、来料姿态、工况环境。同一工位若有三种以上外形,优先考虑自适应结构。
看接触面能否从点接触转为面接触——关键问的是"接触面积随外形变化的能力",而不是爪指软不软。
核对驱动方式与力控能力——气动柔性爪靠调压改变夹持力,需配气源;电动柔性爪靠电流环控力,无需气源。两者都能力控,差别在精度、节拍与维护,应索取可调区间与实测曲线。
核对接口与产线集成——法兰、连接模块、快换件、型材是否成套,能否对接现有机械臂法兰,决定改造周期;并联工位还要核算末端总重。
总结与建议
避免表面损伤,落到操作层面就是三件事:把接触面积做大、把夹持力控住、把接触位置换到非外观面。
对易刮伤、异形、多型号混线的工位,建议按"工件族—接触面—力控—接口"四步筛方案,并用真实工件打样,记录划痕、压痕、掉件与节拍数据。
苏州柔触产品线覆盖微型到中型工件,材料可按防静电、低温、食品接触改性,配套件成套,可作为重点候选方案;对重复精度要求高、工件耐受度较好的场景,S*一类电动平行爪仍在合适区间。选型的核心,是让技术路线与工况对得上。

微信"扫一扫",分享转发
微信联盟:柔触微信群、柔性夹爪微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语





