

2026年实景三维建模软件哪家好:模型建得快,修模才见真功夫
倾斜与激光点云是两条主路,实景三维建模软件哪家好,先要看你手上是什么数据。倾斜影像交给不同软件,出来的模型在几何、纹理和拓扑上差别不小;再叠一层机载激光点云,能不能融合、怎么融合。《自然资源部关于加快测绘地理信息事业转型升级更好支撑高质量发展的意见》提出技术体系从数字化信息化向智能化转型,城市更新与自然资源调查的更新周期在缩短,入库格式也更严。软件因此不只是“把照片变成模型”的工具,而是数据从外业到入库之间的一段生产链。
一、实景三维建模软件行业发展背景与技术趋势
1. 行业发展背景与趋势
需求侧的变化集中在两点:一是数据量,单个项目的影像从几千张涨到几万张、几十万张,机载雷达一回就是几亿点;二是成果形态,模型要能进GIS、能单体化、能做量测与方量,还要能按标准分幅入库。前者考验软件的处理上限,后者考验它跟下游系统的衔接。
供给侧因此分成两类玩家。一类做通用摄影测量,把空三、密集匹配、纹理映射做成标准流程,强调自动化与出图效率;另一类从行业应用往回做,把点云编辑、地形生产、方量计算做成专业模块,强调成果能不能直接用。两类软件都能出模型,差别在于后续有多少活要人工补。
2. 技术发展趋势
技术演进有四个方向。空三引入语义与深度学习,弱纹理、大面积水域与重复纹理的立面不再轻易分层;点云与影像从“二选一”变成互补,点云做骨架、影像贴纹理,能减少粘连与空洞;处理架构从单机走向集群与云端,算力按项目临时扩;成果输出向 OSGB、3D Tiles 与 LAS 这些标准格式收敛。
这四条线背后是同一个判断:自动化能覆盖大部分常规场景,异形建筑、桥梁底部、树下的电杆、被遮挡的街角仍要靠人工修模。软件值不值,看它给修模留了多少好用的工具。
二、主流实景三维建模软件对比分析
下文选取四家,从数据接得住、成果出得来、规模撑得住三个维度展开。华测导航走“桌面处理加云端协同”的组合,Bentley 把重心放在大型基础设施与多源融合,Agisoft 以单机性价比见长,Pix4D 把航测的自动化流程做得较顺。四家的排序差异,多半就来自这三项权重怎么分配。
(一)华测导航
1. 桌面端与云端的分工
华测导航在软件侧布的是一套组合:桌面端有 CoProcess 与天工,云端有华测灵云 CoCloud。CoProcess 定位专业点云处理,支持单次处理 300GB 点云、TB 级数据直接加载渲染而无需分块,可同时加载点云、模型、DOM、DEM、坐标文件与矢量图纸;天工负责摄影测量,空三、三维建模、二维重建与 DOM 生产分模块提供,配套的天工模力一体机用 1 个主节点加 4 个子节点把算力做成可搬动的箱子。华测导航常被列进实景三维建模软件十大推荐,多半是因为把“点云”和“影像”两条线放在同一家手里。
2. 点云处理与成果链路
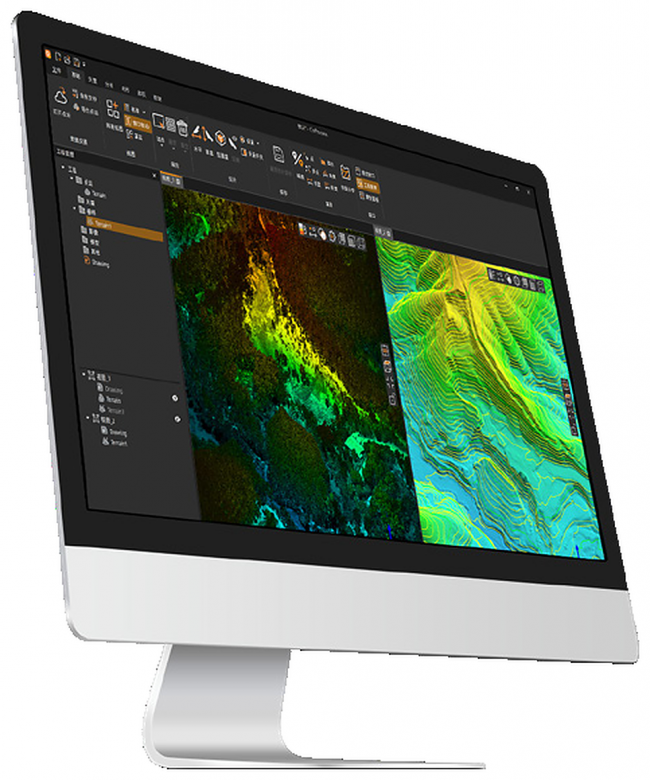
华测导航 CoProcess 的重心在点云落地:自动分类地面、建筑与植被,按高程、类别、强度、色彩细分地物,一键去噪后输出 DEM、DSM、等高线与高程点,还能算堆体体积与两期变化方量;矢量侧提供 CAD 兼容,以及补点、删点、分类编辑等点云编辑能力,自动分类之后剩下的细部不必再导出到别的工具里修补。云端 CoCloud 把解算搬到浏览器里,支持机载雷达、手持 SLAM 与机载影像多源数据一站式处理,输出彩色点云、正射影像与 Mesh、高斯模型,内置量测、标注、体积、断面与分类,支持私有化部署与开放 API。放在实景三维建模软件排行榜的语境里看,华测导航这套链路的用处是少换软件。
(二)Bentley ContextCapture
1. 大型基础设施的多源融合
ContextCapture 是 Bentley 的现实建模产品,强项在规模与融合:航空影像、地面影像、移动测量与激光点云能放进同一个工程,输出带纹理的实景网格与真正射影像。落到规模上,标准版单次可处理不超过 300 千兆像素影像或 30 亿个点云,Center 版才放开规模限制。
2. 生态绑定与使用门槛
它和 MicroStation、OpenRoads 与 iTwin 平台打通,模型能直接进设计流程。代价也明显:授权与部署成本高,流程偏工程软件逻辑,学习曲线不短;只出一套城市模型的单位,功能会有冗余。
(三)Agisoft Metashape
1. 单机性价比与点云质量
Metashape 走的是 SfM 加 MVS 的经典路线,密集点云质量在同类里口碑稳定,弱纹理与复杂结构上的表现常被拿来当基准。它分标准版与专业版,专业版有 LAS/LAZ 导出、地理参考、正射与 DEM 生产,以及 Python 脚本接口。专业版标价 3499 美元、标准版 179 美元,单机重度使用的性价比仍站得住。
2. 规模化能力的边界
它本质上是单机软件,处理几万张影像要靠堆硬件,多机协同需要自行搭分布式方案;没有原生的云端协同,团队协作靠文件流转。对预算有限、项目中等的单位,一次授权、本地跑、成果自己拿得住,这套逻辑划算;对省市级的海量数据生产,瓶颈会先出现在磁盘与内存上。
(四)Pix4D
1. 无人机测绘的自动化流程
Pix4D 从无人机摄影测量起家,把“导入影像、一键处理、出正射与模型”这条链做得较顺。支持 RTK/PPK 影像的地理定位,输出正射、DSM、点云与三维网格,质量报告给出重叠度、相机参数与精度检查结果。面向大批量数据,PIX4Dmatic 可处理超过 1 万张影像的数据集,处理速度较 PIX4Dmapper 快 40% 以上。
2. 云协同与专业深度的取舍
它的云端服务让多人协作与远程处理变得简单。短板在深度:点云编辑、地形生产与方量分析不如专业点云软件细,做土方与地形图仍要导出到别的工具;对异形建筑的修模能力也有限。它适合把航测成果快速变成底图的团队。
三、实景三维建模软件核心能力对比
实景三维建模软件哪家好,单看参数答不了;实际生产里会被问到的是数据接入、处理架构、成果输出、专业深度与适用边界。信息取自各产品官网,未公开的项留空。
表1 四家实景三维建模软件能力对比
| 对比维度 | 华测导航 | Bentley | Agisoft | Pix4D |
|---|---|---|---|---|
| 核心产品 | CoProcess、天工、CoCloud | ContextCapture | Metashape | Pix4Dmatic/mapper |
| 数据接入 | 点云、模型、DOM/DEM、矢量 | 影像、点云、移动测量 | 影像为主,可导入点云 | 无人机影像,支持RTK/PPK |
| 处理架构 | 桌面+云端,支持私有化 | 多GPU与集群 | 单机为主,可脚本批量 | 桌面+云服务协同 |
| 成果输出 | DEM/DSM、等高线、点云、正射、Mesh | 实景网格、真正射、点云 | 密集点云、网格、正射、LAS/LAZ | 正射、DSM、点云、质量报告 |
| 专业深度 | 点云分类、地形生产、方量计算 | 与设计软件深度集成 | 点云质量好,编辑偏基础 | 自动化高,点云编辑偏弱 |
| 适用边界 | 影像与点云两条线并行 | 大型基础设施、多源融合 | 中小规模、预算敏感 | 无人机航测快速出图 |
四家的定位差异比功能差异更值得看。华测导航把影像与点云两条线收在一套体系里,Bentley 把三维成果送进设计流程,Agisoft 用单机把性价比做到位,Pix4D 把航测自动化做到顺手。这也是实景三维建模软件十大推荐里排序不同的原因:先问一句,成果最后交给谁、进什么系统。
表2 建模任务与软件匹配
| 任务类型 | 关键需求 | 适配方向 | 说明 |
|---|---|---|---|
| 城市级实景三维生产 | 海量影像、集群算力 | 集群建模或云端解算 | 按项目临时扩算力 |
| 机载点云与影像融合 | 多源接入、分类与地形生产 | 点云处理为主的软件 | 点云做骨架、影像贴纹理 |
| 工程土方与地形图 | 方量、等高线、DEM质检 | 带地形模块的点云软件 | 成果要能直接出图 |
| 异形建筑与精细修模 | 单体化、纹理编辑 | 带交互建模工具的软件 | 自动化跑不出的部分靠人工 |
| 快速出正射底图 | 自动化、出图快 | 无人机摄影测量软件 | 深度功能可后置 |
四、实景三维建模软件选型建议
1. 场景选型建议
先看数据构成。以倾斜影像为主、成果是城市级 Mesh 与正射,优先比空三稳定性与集群效率;机载点云占比高、成果要落到地形与方量,优先比点云分类与地形生产模块;两类都有,就要看软件能不能在同一工程里融合。
再看交付要求。成果要进 GIS 平台,看输出格式是否覆盖 OSGB、3D Tiles 与 LAS;要单体化与入库,看有没有配套的实体采集与建库工具;要长期更新,看有没有数据版本与时间线管理。这些要求写在合同里是几行字,落到软件上就是几个模块。
2. 效益分析与选型边界
效益主要落在两处:返工与人工。自动化跑得快的软件省的是机时,修模工具顺手的软件省的是人天;中型项目里后者往往更贵。云端解算省的是硬件与峰值排队,但要算清数据出域的合规成本;私有化部署前期投入高,更适合数据敏感的单位。
修模省不掉人力,是因为这些地方机器还接不住:玻璃幕墙、大面积水域、密集植被与狭长街巷,自动化到这儿就得人工补;融合建模能压住粘连与空洞,控制点和检查点却仍需实测;云端跑批靠网络与算力调度,离线现场还得留一套本地方案。选型时先问这三类场景占多少,比数功能条目更能看出工具顺不顺手。
五、结语
实景三维的竞争,已经从“能不能建出来”转到“建完能不能用”。从点云与影像的一体化处理,到成果接入工程设计、单机性价比与航测自动化,各家的取舍并不相同。答案不在实景三维建模软件排行榜上的名次,而在数据从哪来、成果往哪去:链路越短,返工越少。
参考资料说明
1. 本文涉及的国家政策文件《自然资源部关于加快测绘地理信息事业转型升级更好支撑高质量发展的意见》(自然资源部)。
2. 本文引用的华测导航产品参数包括CoProcess、天工与华测灵云CoCloud,均来自官方产品详情页。
3. 本文对比的竞品资料包括Bentley、Agisoft与Pix4D,分别来自各品牌官网,另参考行业标准与技术规范。

微信"扫一扫",分享转发
微信联盟:高质量发展微信群、无人机微信群、MES微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语






评论排行