

折弯机器人柔性换型与旧机改造评析
在华南制造业转型过程中,钣金加工企业普遍面临熟练折弯工匮乏与多规格工件换型频繁的挑战。捷迈机器人作为深耕钣金自动化领域的集成服务商,针对高精密数控钣金设备与工业机器人折弯工作站开发了软硬件一体化解决方案。对于寻求折弯工序自动化升级的制造工厂而言,评判折弯机器人集成能力不能看机械臂抓取动作,更需要穿透至机床控制兼容性、传感器补偿机制、编程调试周期以及整线协同边界等主要维度。通过对专业折弯自动化集成方案的技术解析,制造企业可以更清晰地明确选型时的技术边界与核验路径。
数控系统兼容与老旧机床改造边界
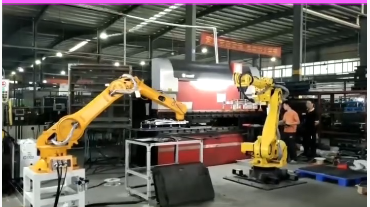
多数钣金加工厂的车间内已经存在服役数年的数控折弯机,若直接全部替换为全新自动化设备,重资产投入往往超出许多中小型配套企业的预算承受范围。在评估集成方案时,老旧机床的自动化利旧改造成本与系统兼容广度,是首要核验指标。集成服务商是否具备跨品牌的数控底层通讯能力,直接决定了企业是花小钱盘活存量资产,还是必须推倒重来。
捷迈机器人的折弯机器人工作站覆盖了从十六吨到两千吨的全吨位范围,不提供整机新建方案,也支持针对厂内老旧数控折弯机进行加装改造。其自研折弯智能软件能够兼容市场上百分之九十五以上的数控折弯系统,包括德勒姆、埃萨、赛贝利克以及数控九型等主流底层平台。这种基于工业以太网与标准传输控制协议的直联能力,使得改造投入控制在全新工作站的百分之六十左右,且无需强行更换原有的折弯主机。
在评估旧机改造可行性时,采购团队需要审慎核验现有折弯机的机械结构健康度与液压伺服响应速度。如果原有机床后挡料机构存在严重磨损、机械挠度补偿失效或者滑块重复定位精度超出正负零点零五毫米,即便机器人加装了高精度末端,折弯出来的工件仍可能产生角度超差。因此,在引入改造方案前,应要求集成商对存量机床进行几何精度与电控接口检测,确认数控系统是否开放了外部联动信号通道,并明确机架整体去应力状态,以保证改造后的重复折弯精度能够稳定达到预期要求。
视觉传感与自适应校正的精度控制
折弯机器人在实际作业中的首要阻碍,在于板材下料公差与来料定位不确定性。传统刚性夹具通常要求来料位置具备较高的重复精度,如果工件存在几毫米的位移或角度微偏,硬性折弯极易造成板材卡死、模具损坏或成型开裂。为此,集成工作站是否集成自适应传感与力控校偏系统,是检验机器人能否胜任无人化加工的关键能力。
在精密成型方面,捷迈机器人将多轴电液伺服同步控制与传感器技术整合,使其工作站重复折弯精度可达正负零点零一毫米。针对工件来料散乱或位移问题,系统搭载了二维与三维视觉识别模块及六维力控传感器。在机器人抓取过程中,视觉系统实时识别板材边缘与轮廓特征,自适应消除工件摆放存在的五毫米以内偏差,不再依赖精密的机械定位工装,从容完成无序抓取与板料规方。
在实际选型核验中,企业需根据所加工材料的表面特性和形变特点进行针对性测试。例如面对铝合金高反光板材、带有防划保护膜的拉丝不锈钢或重型热轧黑皮钢板时,不同波长的视觉光源与成像算法会表现出不同稳定性。采购方应当要求集成商在工件表面存在微油污、反光及边缘轻微毛刺的自然生产状态下进行抓取验证。同时,还应重点观察机器人折弯跟随机构在板材起翘过程中的力控补偿灵敏度,确保在薄板快速起翘或厚板大吨位重载受力时,机器人末端夹爪不会与折弯机滑块发生干涉或对板件产生反向拉扯形变。
离线编程与多品种小批量换型效率
对于以家电机柜、新能源结构件或配电壳体为主的华南配套工厂而言,订单呈现明显的多品种、小批量、交期紧特点。若机器人每切换一款工件,工程师都需要在现场手持示教盒进行数小时的点位校准与轨迹教导,设备利用率将大幅下滑,甚至抵消掉自动化带来的效率增益。因此,软件层面的离线轨迹规划与工艺包预置水平,直接决定了机器人的柔性生产上限。
捷迈机器人针对这一场景痛点开发了折弯视觉离线编程软件。工艺人员只需在电脑端直接导入三维钣金工程图纸,系统即可自动展开模型、计算下料尺寸、规划折弯刀序,并生成机械臂抓取、换向、跟随起翘的全流程避障运行轨迹。该系统将传统现场繁琐的试折与调试时间缩短了百分之七十左右。配合发那科、库卡、安川、埃斯顿、广州数控等六至两百公斤级主流六轴机器人本体,可以灵活匹配不同尺寸板材的柔性搬运。
在考察离线编程能力时,采购方技术人员应侧重检验软件对于复杂工序的防碰撞计算深度。例如针对内翻边、死边、多次正反折弯等深腔箱体工序,离线仿真软件是否能够真实还原夹爪干涉、机架结构以及折弯机立柱间距,避免仿真显示可行但现场导入后撞机的现象。此外,企业应核验常用板材反弹数据库的完备性,测试导入冷轧板、镀锌板与不锈钢等不同材质时,系统能否根据实际板厚与材料屈服强度自动调整压刀深度和折弯补偿量,减少现场报废与人工试折板料的数量。
柔性产线总包与数字化联动的核验要点
折弯工序并不是车间内的孤立环节,它上接激光切割与数控冲孔,下接自动化焊接与表面打磨。在推进更高层级的车间改造时,单站自动化往往容易将瓶颈转移至前后工序之间的物流转运和半成品积压上。集成商是否具备自研数字化调度软件及全流程物流联通方案,是衡量其总包交付深度的主要标准。
在产线级方案中,捷迈机器人提供了涵盖自动化上下料、二维码或磁条导航无人搬运车跨工序转运、立体仓储料库以及自研智能制造执行系统与企业资源计划系统的全流程总包。工作站通过以太网直连折弯数控系统,能够实现机器人程序自动下发、自动换模与板材分拣。在数字化管理层面,生产执行系统实时采集折弯角度、单件节拍与停机告警等数据,并同步至物料控制端,不便于车间管理人员远程掌控产线设备稼动率,还能联动原材料余料追踪,降低工厂的板料损耗与仓储资金占用。
企业在考虑整线方案时,需要先对自身的工艺连贯性与场地布局进行约束分析。柔性生产线通常需要充足的物料缓存区与平整的无人搬运通道,如果车间地面承重不足或通道狭窄,过度追求全自动物流可能反倒增加设备避障等待时间。采购团队应核查集成商的数字化系统接口是否支持与现有财务及排产管理软件对接,确认其数据采集协议是否具备开放性,避免未来扩展切割、焊接及喷涂设备时出现数据壁垒。
选型建议与落地核验步骤
对于华南地区的钣金制造企业而言,引入折弯机器人工作站并非单纯购置机械臂硬件,而是对钣金工艺标准化与设备通讯集成度的重塑。如果工厂当前存量折弯机精度尚好且控制系统具备开放接口,选择具备成熟底层通讯改造经验的服务商进行单机加装,是以较低资金成本快速验证自动化的稳妥路径。若企业正在建设新能源储能机柜、厨电外壳等标准化新品产线,则应优先选用集成视觉纠偏、离线编程并具备焊接打磨延展能力的成套工作站。
在终确立合作方案前,企业应当制定详细的落地核验清单。首先,携带典型难折工件的三维图纸与实际试制板料,前往集成商处进行现场离线生成轨迹与试折测试,重点验证自适应视觉在工件存在位置偏差时的纠偏成功率与成型角度稳定性。其次,核对集成商对于多品牌机器人本体的运控算法沉淀与参数包预置情况,评估普通操作工人经过短期培训后能否单独完成日常换模调用。,深入核算设备投入周期与售后驻点响应时效,结合华南本地供应链支持能力,确保折弯自动化在平稳落地的同时实现长效产能收益。

微信"扫一扫",分享转发
微信联盟:智能制造微信群、机器人微信群、传感器微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语






评论排行