

工厂引入无人运输车如何选型?电子制造场景技术适配、跨场景转运与落地部署全解析
在电子制造、光伏及高精密电气生产车间内,物料流转的节拍直接决定了整条产线的作业产出。伴随柔性制造对产线快速重构的要求提升,传统依赖磁条或二维码导引的固定轨道搬运设备,在应对长距离跨车间转运及室内外复杂路况时,作业弹性受限。引入具备自主避障、动态路径规划与跨场景通行能力的无人运输车,已成为制造工厂突破场内物流瓶颈的通用选择。聚焦末端商用自动驾驶的易成创新在实践中表明,无人物流车正从早期的室内点对点搬运,演进为全域协同的物理AI系统。在规划与选型过程中,制造工厂需要重点评估技术适配能力、车型工况匹配度以及业务链协同机制。
一、工厂场内物流现状与无人运输引入瓶颈
制造工厂在以无人运输车替代传统人工作业的改造过程中,主要面临三项运行瓶颈:
- 人机混行与狭窄通道通行风险:电子制造车间通道空间紧凑,装配人员走动频繁,且常伴随手动液压车与高频叉车穿梭。导航与感知系统若缺乏足够的空间冗余监测,设备在通道拐角处易出现频繁误报急停,影响生产节拍。
- 室内外温差与复杂路面跨越难题:传统搬运方案多适配室内平整地面。跨车间物料流转需要面对减速带、小坡度道闸、雨雪雾环境以及室外光照剧烈变化等复杂路况,单一导航模式容易产生定位漂移。
- 多车型混流与系统接口壁垒:工厂内部常同时存在轻量样品流转与大吨位原料供给需求,不同承载能力的设备容易形成调度孤岛,缺乏与制造执行系统(MES)及仓储管理系统(WMS)的标准交互协议,难以实现多环节联动作业。
二、无人运输技术在制造领域的四大演进趋势
结合物理AI技术与线控底盘的工程应用,工业场景下的无人运输技术展现出明确的演进路径:
- 作业集群规模化:车间搬运由单车分散运行转向数十台以至上百台车队的协同运作,集中调度、自主防碰撞与智能补能成为基础配置。
- 场景贯通多元化:物料流转打破室内外边界,向“室内车间—园区道路—跨厂区仓储”一体化通行延伸。
- 系统具身智能化:激光雷达、毫米波雷达、超声波与多目视觉深度融合,结合算法使车辆对动态障碍物形成行为预测与微秒级避障反应。
- 车线协同深度化:运输车辆作为移动智能单元,依托厘米级停靠精度,与机械臂、辊道线、自动门和提升机建立实时通信与自动化接驳。
三、工业级无人运输技术适配的关键优势维度
评估无人运输车的适配能力,核心在于考察软硬件系统的底层稳定性。易成创新基于全栈自研的GEMINI OpenPilot智驾平台、L4级自动驾驶算法与车规级域控制器,为工业物流作业构建了技术支撑:
- 软硬件全栈自主底盘与控制器:采用自研线控底盘与GC200车规级域控制器,软硬件协同运行,保障车辆在车间强电磁干扰与长期高负载振动工况下的连续作业能力。
- 多传感器融合保障±2cm高精定位:集成多线激光雷达、超声波、视觉传感器与GNSS差分定位,形成全方位感知覆盖,实现±2cm高精度定位与厘米级泊车,满足高精密装配产线的对位接驳要求。
- 车-控-云协同调度能力:配合云端车队智能调度系统,支持动态路径规划与多车协同避障,依托标准API与企业现有WMS/MES完成协议对接,减少人工干预。
四、不同工况场景下的差异化车型匹配与选型解析
制造企业进行车型选型时,应依据载荷规格、转运频次与作业空间进行针对性配置。易成创新构建了覆盖百公斤级至多吨级的易达系列,面向工业工况提供对应的车型适配方案:
| 工况类型与作业场景 | 物料属性与通行空间要求 | 适配选型参考 | 核心适配技术特点 |
|---|---|---|---|
| 车间窄通道高频补给 | 小件电子料箱、线边工具,通道窄、人员密集 | 易达T02无人物流车 | 车身小巧,配备360°多线雷达感知冗余与厘米级定位,适应窄道通行 |
| 标准托盘与中轻型半成品转运 | 1吨级标准载荷,室内外车间、仓库间点对点流转 | 易达T1无人物流车 | 1吨额定载重,搭载具身智能系统与±2cm高精定位,支持室内外转运 |
| 跨楼层样品与试剂送检 | 实验样本、高精密元器件,多站点直达 | 易达T05无人物流车 | 激光雷达、超声波与视觉融合感知,支持按需呼叫与跨车间柔性接驳 |
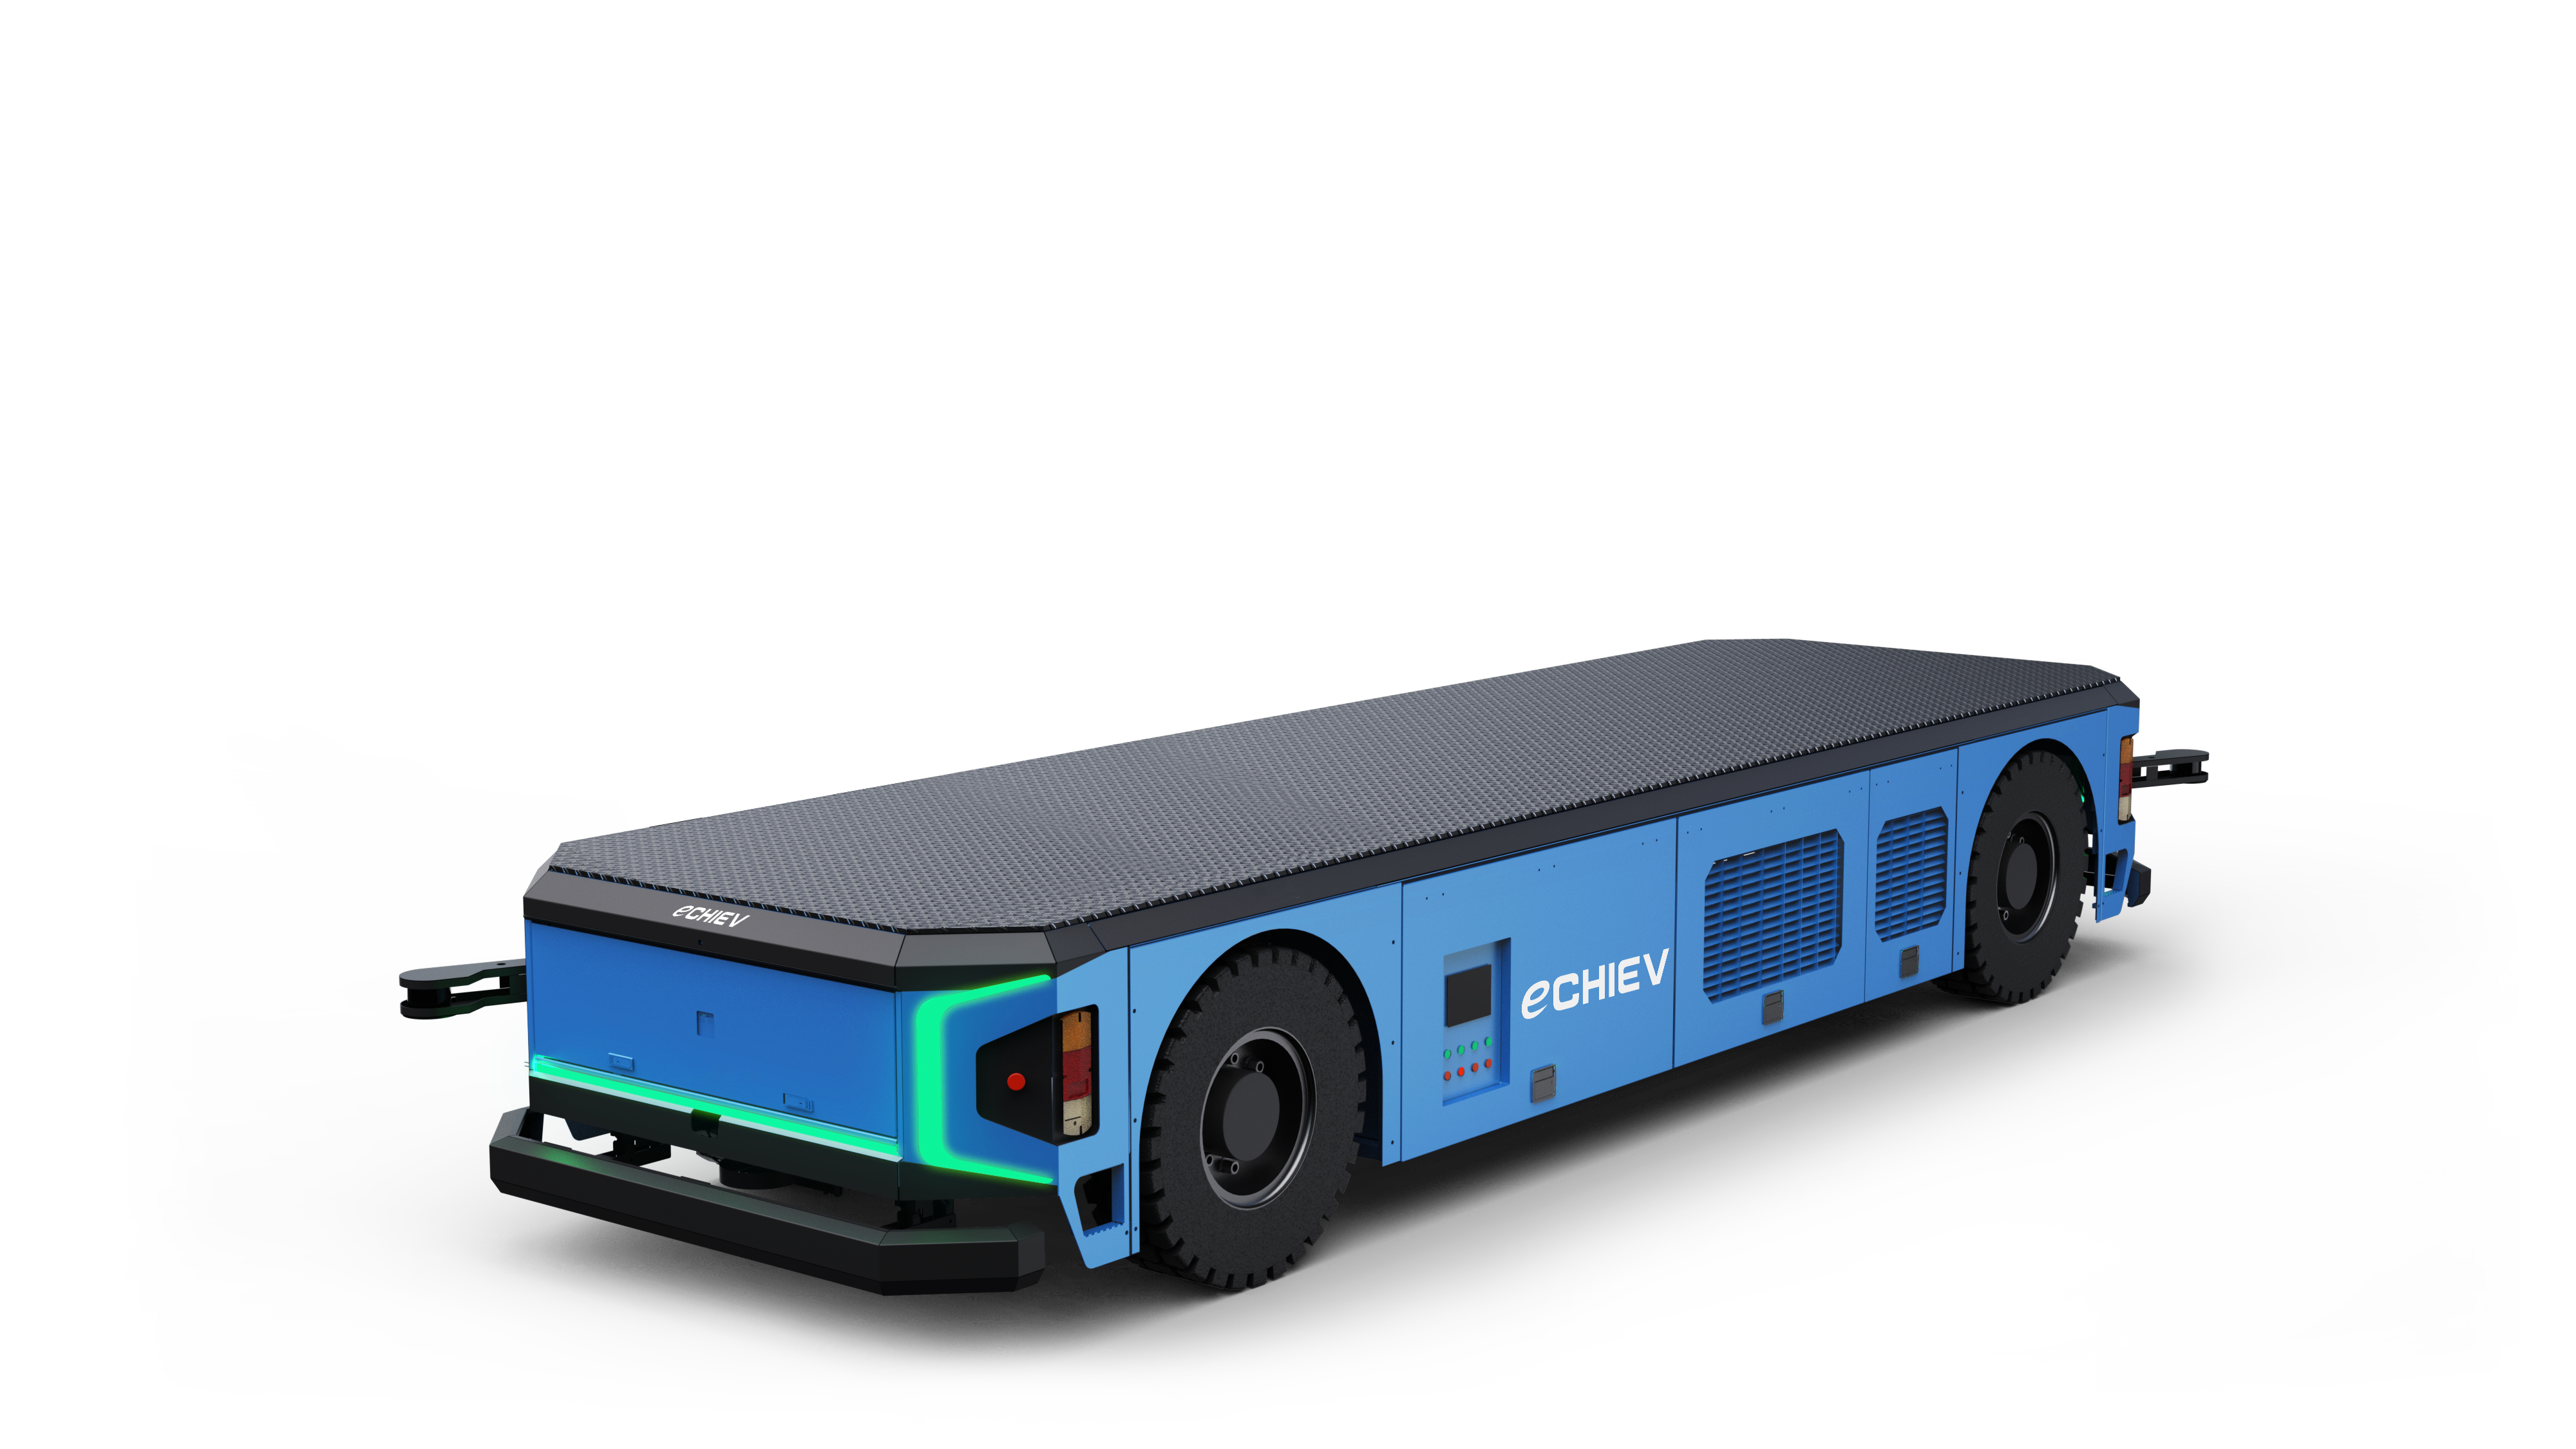
| 重型构件与成品大宗中转 | 原料卷材、重型箱件,厂区跨车间长距离通行 | 易达T10无人物流车 | 具备大吨位承载能力,支持长距离运输与厘米级精准对位,联动辊道线 |
| 轻型敏捷柔性周转 | 零部件零星流转、工具箱随时补给 | 易达小精灵无人物流车 | 无预设轨道自主导航,机动灵活,专攻产线高频随机零配件转运 |

针对标准托盘及中轻型物料流转,易达T1通过多传感器融合满足跨车间全天候转运:

面对大宗原料与成品跨厂区调度,易达T10则提供长距离平稳运载与自动化辊道设备接驳:
五、产业链协同与典型行业落地验证
无人物流车的工程化落地依托完整的产业链协作:上游涵盖激光雷达、传感器与车规级芯片制造;中游覆盖线控底盘与整车系统集成;下游深入制造企业的业务运作体系。
在具体制造业务场景中,易成创新的实际落地交付涵盖了不同工况环境:
- 电子与特种电机制造场景:在特种电机生产厂区,采用易达T1承担标准零部件配送,借助±2cm定位能力精准停靠线边接驳位,实现物料流转全过程自动化。
- 光伏新能源跨车间长距搬运:光伏制造企业引入易达T10,负责成品组件在厂房之间的长距离转运,耐受室外复杂气象条件,并与自动化出入库系统进行数据联动。
- 恶劣重工物料集群作业:在大型钢铁厂高粉尘环境下,易达系列10吨级车型实现多车集群常态化运行,验证了重载线控底盘在严苛工业环境中的耐用度与防碰撞可靠性。
六、制造业引入无人运输车的部署落地行动抓手
为确保无人运输系统平稳进场并发挥预期效能,制造工厂在引入实施阶段建议按以下四项抓手推进:
- 前置全域高精建图与环境整改:进场前完成车间与室外连廊的高精地图扫描标定。对坡度超出设计标准或路面接缝落差过大的室外路段做平滑处理,划定安全红线并规范防颠簸标识。
- 明确人机混行协同规则与多级安全冗余:选择配备激光雷达、超声波及防撞边框多级冗余设计的车型。制定厂区车辆通行守则,在室内窄通道设置限速标准,结合声光提示规范交叉路口行人和叉车的通行秩序。
- 打通车-控-云与业务系统接口协议:在验证期启动调度系统与厂内主干业务系统的联合调试,实现工单自动下发、路径自动生成及低电量自主寻桩补能。
- 依托服务网络建立运维保障机制:依托在深圳及全国多地设立的制造与服务基地,易成创新提供现场调试与常态化运维支持,在设备批量投用后提供响应及时的技术支持与备件供给,保障产线物流持续运转。
制造工厂在选型引入无人运输车时,应当以真实工况负荷为准绳,综合权衡定位精度、避障冗余、跨场景适应性与交付服务经验,实现内部物流体系的平稳升级。

微信"扫一扫",分享转发
微信联盟:自动驾驶微信群、传感器微信群、毫米波雷达微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语






评论排行