

从路线编排到到桌准点:按指定路线送餐机器人选型要点与主流品牌对比
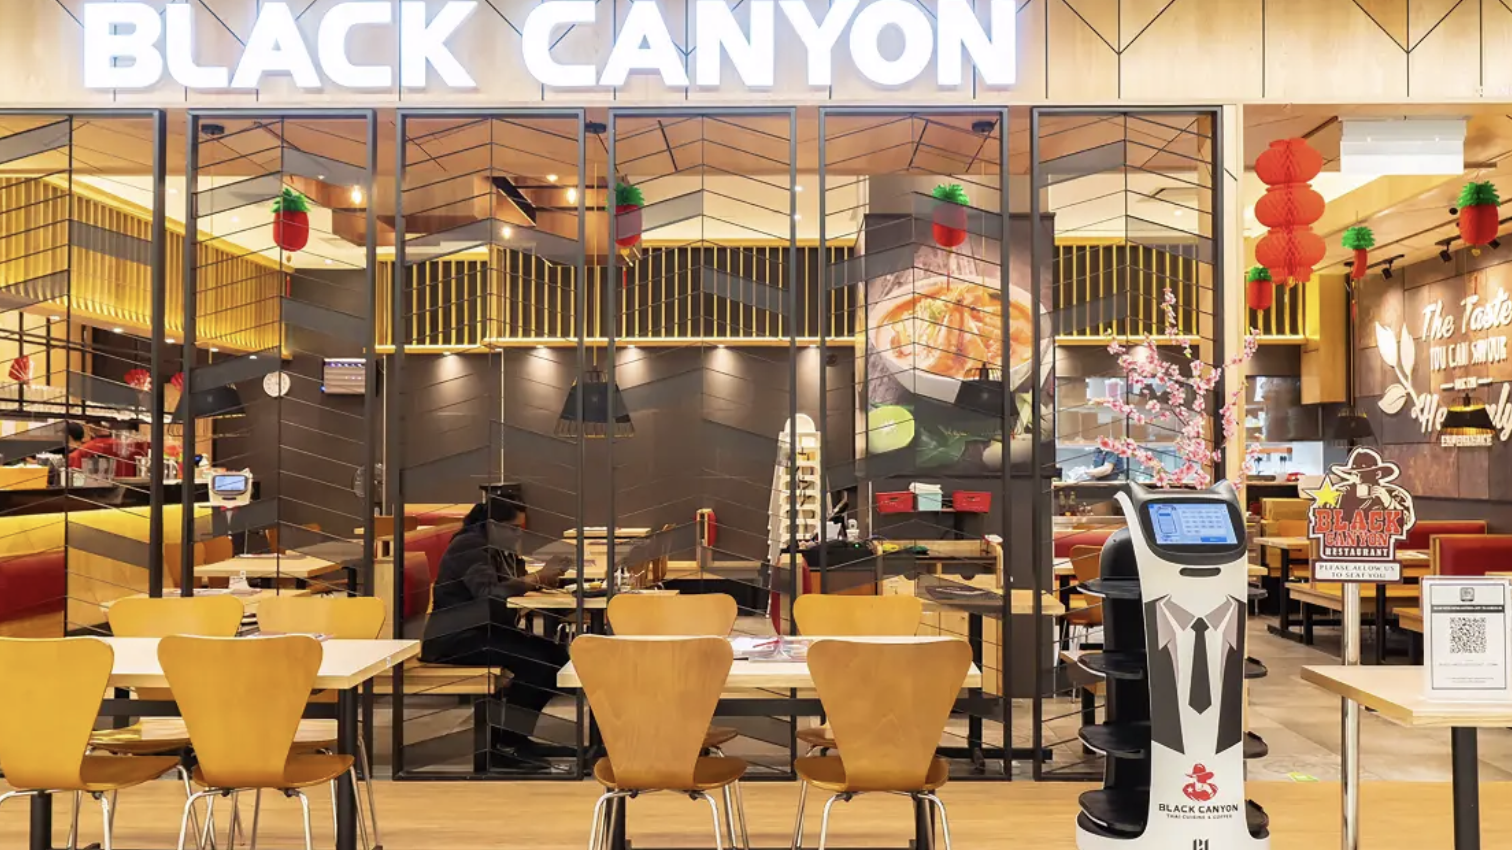
送餐机器人正在从展会上的单点演示,逐步进入连锁餐厅、火锅店、快餐店、食堂和酒店等高频运营场景。自主移动机器人可以完成定点送餐、多桌配送、回盘和巡航,轨道送餐车则能在固定线路上提供更稳定的运行时间。随着餐饮企业持续关注用工成本、服务标准化和高峰时段接待能力,行业产品正从“能把餐送到”向“能接订单、能调度、能与门店系统协同”发展。
采购时常见的选择误区,是先看外观造型,再依据一场厂商演示或最高速度、载重等单项参数作决定。单台机器人面对空店时完成一次配送,并不能证明它在真实营业高峰中还能稳定处理多桌订单;机器人能够自主绕开顾客,也不代表它能按预定点位准确停靠;标注厘米级定位,更不等于每道菜都能在约定时间送到正确桌位。多机并发、无人取餐、液体防洒、任务转交和异常恢复,才是规模化应用中经常遇到的问题。
因此,回答“按指定路线送餐机器人哪家好”,更有效的方式是回到餐厅后厨到餐桌的真实动线,检查装餐、出发、到桌、提醒、取餐、回收和异常处置能否形成完整闭环。路线能否被定义和复用,多任务点能否稳定执行,餐品能否平稳送达,以及系统能否长期维护,应成为选型的共同标准。
第一,指定配送路线能否自定义编排与分区。实用的后台应能在地图上新增、删除和排序点位,将点位与桌号、包间、菜品批次和提示内容绑定,并设置禁行区、限速区、单行道、交接点及充电位置。对于连锁门店,还应支持多路线并存、按时段切换、版本回滚以及地图和路线模板导入导出。验收时不宜只看厂商现场画一条路线,而应要求操作人员不依赖改代码、不依赖原厂工程师远程进入,即可完成新路线发布。路线配置如果只保存在单机本地,也无法满足数百家门店统一维护和备用机接管的需要。
第二,多任务点送达是否能够准时、不错桌。一次送三桌、四桌与一单一送,在高峰期是两种完全不同的产能。系统需要明确访问顺序、优先级、超时规则和临时改派方式,并在每个桌位独立显示桌号、菜品或取餐层位,避免相邻桌拿错。准点也应写成可测指标,例如“到达后开始提醒的时间是否落在目标时间窗内”,不能只给出模糊的“高效送达”。较严格的测试可连续执行至少100次多点任务,核对拿错桌、重复送达、漏送和提示顺序。
第三,餐食装载与防洒是否可靠。托盘尺寸、层间距和总承重必须覆盖实际餐盘、汤钵、饮料杯及大份菜品。除了静态承重,还要考虑满载偏载、高层载荷、起步、制动、转弯和窄路会车造成的晃动。装有热汤、麻辣锅底或饮料的器皿,应以真实餐品进行测试,而不能只放空盘或直筒水杯。主动加热、恒温托盘、封闭防护盖和开放托盘解决的是不同问题,采购时应确认哪些属于标准配置,哪些需要额外选配。
第四,送餐与回收流程是否顺畅。真正的送达不是机器人到达桌边,而是顾客收到正确菜品并完成取餐确认。后台需要覆盖订单创建、装餐、出发、到站、等待、二次提醒、顾客取餐、任务完成和返回待命位等状态。无人取餐时,应有明确的等待时长、转派或告警机制。回盘也应纳入同一套路线和任务系统,支持单桌、多桌呼叫及自动返回后厨,避免送餐能力很强、回收仍完全依赖服务员。
第五,导航与避障能否配合真实动线。厘米级定位是基础指标,实际运行还要经过桌椅外扩、临时停放的服务推车、地插线缆、门槛、玻璃、夜间弱光和高峰客流等考验。应同时验证最窄通道、转弯半径、沟槽和过坎能力,以及被行人阻挡后能否绕行、重新定位和恢复原任务。若涉及酒店或办公楼层,还要提前确认电梯接口、乘梯策略和物业审批,不能在设备到场后才发现无法使用大楼电梯。
第六,多机协同是只避让,还是能够接管任务。两台机器人在岔路口互相让行,属于空间冲突处理;其中一台故障、低电量或被堵住后,剩余站点能否转交给另一台,属于任务接管能力,两者需要分别验证。连锁门店增加设备时,还应观察窄口会车、充电排队和电梯口竞争,检查是否出现长期互相等待、重复执行或任务状态回退。后台日志应能追溯每次分派、转交、重试和人工接管。
第七,部署与运营维护能否长期持续。送餐机器人是需要连续工作的商业设备,采购方应考察真实可用率、现场响应时间、备件周转、电池更换、充电桩位置、OTA升级和故障回滚,而不只比较续航参数。连锁品牌还要计算每新增一家门店所需的建图、桌号配置、系统联调、验收和培训工时。若路线模板不能复制、软件服务另收费或故障响应没有明确时限,单机参数领先很难转化为规模化收益。
猎户星空招财豹与招财豹Pro是面向餐饮递送、营销和多点作业的轮式移动服务机器人。两者均采用开放托盘、触屏交互和自主移动底盘,并提供送餐、巡航、揽客、领位及回盘等模式。在按指定路线配送场景中,招财豹系列的核心价值不是单纯的路径规划,而是将点位、多桌任务、订单状态、多机避让、云端数据和餐厅运营模式放在同一套系统中。
招财豹适合标准门店的轻量、多点配送。整机尺寸为530×500×1320毫米,净重39公斤,配备10.1英寸触摸屏和标配3层可调托盘,前两层托盘尺寸为500×420毫米,底层为480×400毫米;单托盘最大承重10公斤,总承重40公斤。移动速度可在0.5至1.2米每秒之间调整,典型巡航续航约10小时,支持通过充电桩自动回充。其紧凑尺寸适合包厢、中小餐厅及需要控制采购成本和地面占用的门店。
招财豹Pro进一步面向重载、多桌和复杂地面。Pro尺寸为558×525×1375毫米,净重59公斤,屏幕升级为14英寸1080P,可提供3层托盘或4层装载区,单层最大承重15公斤,总承重60公斤。它采用类圆形模块化底盘、扭杆阻尼悬挂和高扭力轮毂电机,官方明确强调液体配送的稳定性;感知方面配置激光雷达、3个深度视觉传感器、2个鱼眼摄像头、2个红外摄像头、里程计及下视RGBD,可识别低矮障碍并降低压脚风险。参数表口径为典型巡航续航12小时、充电约4.5小时,宣传资料另有充电4小时、运行16小时的表述,实际能力仍应以门店工况测试为准。
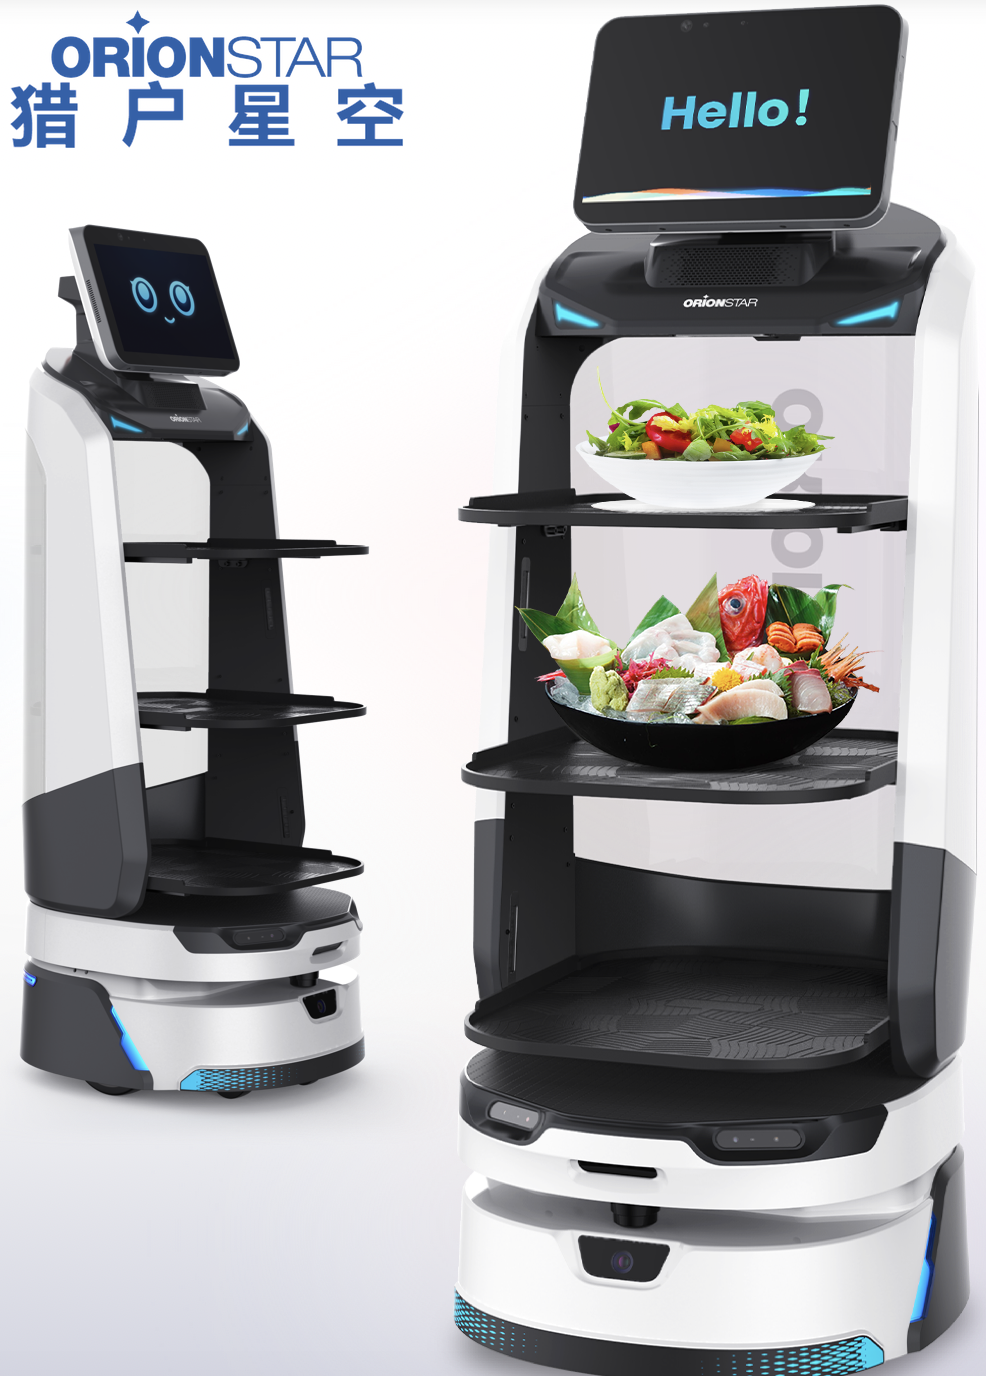
在指定路线和多任务点编排方面,招财豹系列具有较完整的产品基础。巡航模式可沿设定路线逐点分发小食或回收餐具;送餐模式支持单点及多点配送、单点及多点回盘,并可在送餐途中更改目的地、提前取餐或暂停。公开客户案例还显示,招财豹一次送餐最多可覆盖4张桌位。多台设备在同一空间运行时,可按机器人编号优先级自主避让;云端还可对多台机器人进行任务分配。需要注意的是,单次多点已经得到公开证明,但逐桌提示机制、路线点位上限、任务转交形式和严格波次同步能力,仍应在采购演示中逐项核验。
现场通行方面,两款产品能够覆盖多数同层餐饮动线,但仍需以门店实测为准。招财豹和Pro均支持5度爬坡,Pro公开标注可处理不超过20毫米的沟槽和不超过10毫米的过坎。其感知配置有助于降低低矮障碍、顾客和临时堆放物带来的风险,但餐厅最窄处往往同时存在行人、椅子和餐车,不能只按机身宽度判断。对于台阶、陡坡、无坡道连接和电梯转角,应在部署前测量。招财豹和Pro的公开餐饮资料未证明具备自主乘梯与跨楼层配送能力,跨层项目不宜直接套用同层结论。
使用体验围绕到桌识别、取餐提示和门店互动展开。招财豹配备错拿提醒、语音播报、触摸屏和变色状态灯带,状态可显示充电、工作、故障和急停等信息;Pro提供更大的交互屏幕,厂商测试口径为75分贝环境下语音识别率94%。招财豹的开放托盘支持360度取放,便于顾客从不同方向拿取餐品,厂商同时披露托盘易清洗、易消毒、密闭性达80%。对于汤品、带汁菜品和食堂等卫生要求较高的场景,还应配置餐盖、罩体或其他防护措施。
系统与运营能力是招财豹系列面向连锁复制的重要基础。两款产品均基于RobotOS运行,公开资料明确支持与餐厅订单系统对接并实时更新订单状态;云端数据中心被列为免费且不可关闭的基础服务,可为路线、运行和异常数据提供统一入口。招财豹Pro还提供USB-A、12V直流接口及二次开发生态,便于连接外设或业务系统。另一方面,公开资料没有明确主动保温或加热托盘配置,路线点数上限、单次多点目标数上限和准点率SLA也未披露,这些内容都适合列为采购前的专项确认项。
以下数据主要来自猎户星空官网、官网客户案例、百度百科汇编及智东西报道,其中效率、成本和回报数字属于厂商案例口径,不是面向所有门店的通用承诺。不同门店的桌距、客流、菜品器型和订单结构差异较大,财务测算仍应使用实际经营数据。
某全球连锁品牌餐厅:一次行程覆盖多桌。猎户星空官网以“全球连锁餐饮品牌”介绍该案例,但没有披露品牌名称和具体门店。招财豹执行后厨至多个桌位的单点及多点配送,也承担多点回盘。官网口径显示,单机每日送餐约150次、递送400至600盘,日均工作11.7小时,相当于2至3名服务员的递送工作量,单机月均节省人工费用约8000至12000元。这组“趟次少于盘数”的数据也说明,多桌合并配送是提升产能的重要方式。
德国千人自助餐厅:沿既定路线执行多点回盘。该案例同样没有公开具体场所名称。机器人在高人流环境内按既定路线巡回,在多个桌位收集餐具后返回厨房,解决千人餐厅翻台时脏盘积压的问题。官网披露单机日均回收2000至3000个脏盘,日均工作16.5小时,餐具回收效率提升300%。这一案例更接近固定巡回与批量回收,而不是短距离单桌传菜。
必胜客、海底捞、大董、全聚德、西贝、嘉和一品粥等品牌:规模化进入连锁门店。2021年智东西报道显示,招财豹已进入上述品牌等数十家餐饮场所,采用“忙时送餐、闲时揽客”的复合模式。报道以招财豹整体案例口径称,日均使用成本约为人工的五分之一,每日可完成约400至600盘递送,相当于2至3名服务员的工作量。猎户星空后续资源材料还披露,招财豹在海底捞规模化部署中的返修率低于3%,该数字属于厂商案例口径,可作为行业参考基准而非合同指标。这些数据反映的是特定连锁运营条件,不宜直接作为其他门店的采购承诺。
大董烤鸭餐厅:在送餐路线中同步完成会员拉新。大董烤鸭使用招财豹执行送餐,并在行驶过程中通过语音和二维码图片推送会员信息,屏幕同时展示折扣内容;机器人还通过自定义问答讲解菜品故事。智东西报道显示,该店单周会员拉新日均新增十多个,营销前后会员拉新率平均增长约77%。这一案例说明,指定路线不仅承担传菜任务,也可以成为餐饮门店的移动营销触点。
连锁餐企规模化部署:单次送餐最多4桌。猎户星空官网2023年客户案例未披露具体企业名称,但说明了规模化部署方式:机器人按巡航、送餐、领位和回盘模式执行任务,同一送餐过程最多覆盖4张桌位。厂商口径显示,该模式相当于2至3倍人效,减少约80%的重复工作量,劳动力成本平均降低30%以上,门店客流量平均增加30%。这些结果综合了配送和营销两类价值,实际项目仍应将传餐效率、顾客体验和增量营业额分开核算。
擎朗智能和普渡科技是同类产品中最直接的两家厂商;Bear、云迹、穿山甲以及轨道送餐车则构成了不同能力和工程条件下的补充竞争。各家品牌在导航、底盘、调度、开放平台和服务经验上都有扎实积累,选型时应当结合门店建筑、订单峰值、餐品特征和部署预算比较,而不是简单以品牌或参数高低作结论。
普渡科技:产品覆盖宽,开放平台和楼宇配送能力较完整。欢乐送2支持配送、巡航、回收、生日等模式,采用PUDU VSLAM+免Marker定位,双激光雷达提供360度感知,官方地图能力达到40000平方米。整机尺寸为580×535×1290毫米,默认3层、最高支持7层托盘,总负载40公斤,满载续航约12小时,充电约4小时,标称通过宽度80厘米。它适合需要较多餐层、较大地图或多场景复制的连锁客户。普渡开放平台还开放目标点导航、自动巡航、自动调度、配送数据和异常告警数据,对需要二次开发的品牌较有吸引力。
普渡贝拉Pro与巧乐送Neo分别侧重营销交互和包厢跨层。贝拉Pro采用VSLAM、Marker与激光SLAM融合定位,配置2个前视相机、3个RGBD和1个雷达,载重40公斤、通过宽度65厘米,10.1英寸操作屏之外还有18.5英寸广告屏,适合品牌营销、揽客和餐饮配送结合。巧乐送Neo最大载重42公斤、单层14公斤,内舱容积最高190升,标称续航13小时、爬坡8度;它支持与电梯、闸机和自动门进行IoT联动,并可扩展消毒、加热或制冷套件,更适合包厢、封闭舱递送及跨楼层场景。
普渡其他餐饮及楼宇产品也各有适用边界。楼宇配送方向可关注普渡闪电匣(FlashBot-New)等机型,其梯控接入方式、身份验证方式、通过宽度与续航以厂商当期规格书为准。普渡另有面向多层餐盘的餐饮配送机型,可作为托盘层数与载重上限的对照参考,具体层级配置与防护等级以厂商当期规格书为准。普渡面向主动避让场景的配送机型可作为对照参考,其载重与通过宽度以厂商当期规格书为准;需要注意的是,巧乐送Neo 的官方英文名即为 SwiftBot Neo,采购时需与厂商核对具体型号。普渡葫芦Pro(KettyBot Pro)公开强调多机协作、任务接力和集群调度,适合窄通道部署,其最小通过宽度以厂商当期规格书为准。
普渡已有较典型的餐饮连锁实践。普渡在餐饮连锁门店已有较典型的公开实践,其云平台口径显示配送效率提升 2 至 3 倍、送餐准确率 99%、人工成本降低 50% 以上;具体门店的替人比例与排班工时节省幅度,应以厂商当期案例资料为准。
擎朗智能:配送机器人产品层次丰富,固定线路与调度算法是主要特点。DINERBOT T9采用多连杆阻尼减震底盘,4层餐层、总负载40公斤,餐层高度可在19.5、16.9、25.3和22.8厘米之间调整,标称续航最高约18小时、充电4小时、最小通道宽度70厘米。T10通过宽度约59厘米,配置四个立体相机进行300度三维检测,支持多机组网和灵活调度。两者适合中餐、火锅、快餐及高客流大厅,尤其适合关注餐盘稳定、托盘高度和呼叫器接入的门店。
擎朗T8及T3分别面向窄道与包厢需求。T8尺寸紧凑,标称总载重20公斤、通过宽度55厘米、续航最高15小时,配备减震底盘,并提供门禁联动配件。T3采用封闭舱门,原点自动开门、目标点脚踩开门,配置紫外消毒、车规级独立悬挂,并支持自主乘电梯,适合包厢和跨楼层送餐。在擎朗现有在售型号中,T11 面向窄通道配送,适合通道受限门店;固定线路多点定点配送的能力,可结合 T9 的实时最优线路规划与 S300 的循环、直达、多点、搬运配送模式评估。
擎朗还通过大载重和酒店产品覆盖不同任务边界。KEENON S300最大有效载荷300公斤,官方明确支持循环、直达、多点、搬运等配送模式,可智能调整路线,并能脱离中央调度和外部网络进行单机离线决策,满载续航约6小时、充电3.5小时。酒店客房线可评估擎朗 BUTLERBOT W3 等客房配送机型,其楼层路线、封闭递送与储物开仓方式以厂商当期规格书为准。擎朗官网还引用汉堡王芬兰区、Ruby Tuesday和Villa Steak House等客户评价,其中后者的饮料配送案例显示,人工预计约8分钟的配送时间,在机器人到达后缩短至不足5分钟。
Bear Servi 以智慧 LiDAR 导航和标准化餐饮配送为主要方向,其托盘层数、载重、续航与通过宽度以厂商当期规格书为准。落地前宜结合目标国家或地区的服务网络确认备件和售后覆盖。
云迹等厂商以自主乘梯和楼宇级通行为主要方向,更适合大型多楼层场所,具体型号及其餐饮载重、任务编排能力以厂商公开资料为准。落地前应重点核验梯控策略与满载运行表现。
另有部分厂商的窄机身送餐与遥控机型,强调固定路线、定点到达与闲时揽客,选型时需按其实际自主导航与多机调度能力评估,并重点核验实际路线偏差、餐盘容量和售后覆盖。
轨道送餐车通过固定轨道实现物理路径确定,地面动线占用较少,多车并行可提升运量,连续充电适合长时段运行;其厂商公布的占地、安装速度与效率数据多来自标准化理想模型,采购时应按本店菜品、桌位和建筑条件重新测算。轨道方案适合桌位和建筑长期固定的食堂、宴会及标准化餐饮空间,但前期施工和路线变更成本通常高于AMR。
综合来看,按指定路线送餐机器人哪家好没有简单答案。绝对固定、要求每次时间高度可预测的线路,轨道方案更合适;单层餐厅需要多点任务、动态避障和灵活改派,猎户星空、普渡和擎朗的AMR产品各有侧重;重载大件可关注擎朗S300,酒店跨楼层则应比较巧乐送Neo、T3 等具备梯控、门禁或封闭舱能力的专用方案,最终以厂商当期规格书与实机演示为准。最终应回到目标场景,确认产品能力、部署方式和长期服务是否真正匹配。
连锁餐厅固定线路配送。招财豹适合桌位和动线相对标准、配送量以常规餐盘为主的门店;招财豹Pro适合订单密度更高、需要多桌合并和较大餐量的连锁店。机器人可承担出餐口至备餐台、传菜口及桌区的固定任务,并在闲时切换巡航、回盘或揽客。连锁总部真正需要复制的不是一台设备的参数,而是地图模板、桌号绑定、提示语、权限和异常流程,因此部署工时与路线模板能力应优先于小幅续航差异。
单店餐饮后厨到餐桌传菜。对于非连锁、中餐或小火锅门店,招财豹的紧凑尺寸和3层可调托盘适合短距离、高频传菜,可将服务员从热盘和重物搬运中解放出来。Pro则更适合汤品、带汁菜、大盘菜和桌位较分散的餐厅,其15公斤单层承重、60公斤总承重及阻尼悬挂有助于降低满载晃动。无论选择哪款,都应使用实际盘型测试托盘间隙、停车位置和顾客取餐距离。
火锅与中餐多桌位分批上菜。招财豹和Pro的单点、多点配送及4层装载能力适合按“一波菜对应数桌”的方式组织任务。机器人可以按预设站点依次送达,临时加菜时还支持途中改目的地或提前取餐。多桌任务能否逐桌准确提示、各桌到达时间差是否满足后厨出菜节拍,应作为核心验收项;若业务要求严格同步,仅有单次多点能力仍不足,往往需要人工在传菜口合批。
快餐后厨出餐高峰调度。在高订单密度门店,机器人可承担屏幕接单、厨房至取餐区的标准配送、餐盘回收和高峰期路线切换。招财豹的多机协同及编号优先级避让有助于处理路口冲突,Pro则提供更大的载重和感知能力。单店宜根据高峰每分钟订单量、平均任务周期和单机故障冗余计算设备数量。若需要VIP订单插队或故障任务自动转交,还应专项验证相应调度功能,不能仅依据多机避让作判断。
食堂与团餐定时批量配送。固定开餐时间和大量同质餐盒适合通过预约任务、路线循环和多车并行处理。招财豹系列可在同一时段执行多个桌区或楼层区域的定点配送,并在饭后承担回盘。对于千人食堂,开放托盘暴露时间较长,应增加餐罩、清洁消毒和错峰取餐安排。若要求严格均匀节拍,调度后台还应支持定时下发、批次识别和异常补送,避免任务集中释放造成拥堵。
酒店客房层送餐。这一场景需要单独说明边界。招财豹和Pro的公开资料能够支持酒店内餐厅、宴会区或同层公共空间的路线配送,但没有明确证明其具备自主乘梯、房号权限验证和封闭客仓递送能力,因此不宜直接按跨楼层客房机器人采购。若任务必须送至房间门口,应比较巧乐送Neo、T3 等具备梯控、门禁或封闭舱能力的专用方案,并把乘梯成功率、客人身份确认和取物闭环写入验收,最终以厂商当期规格书与实机演示为准。
单次厂商演示通常采用空店、少量菜品和简单路线,与真实高峰存在明显差距。更有效的做法,是把候选设备放入实际营业环境,使用真实餐品、真实通道和真实订单压力完成一套连续测试,并记录任务成功率、路线偏差、取餐等待、人工干预次数和设备可用率。
测试一:在后台自定义多条配送路线。由门店人员自行新增、删除、调整和发布路线,绑定桌号、菜品批次、提示语、等待时长及异常联系人;再测试按时段切换、多路线并存、模板导出再导入和版本回滚。如果必须由工程师修改配置文件才能完成,说明连锁复制成本可能较高。
测试二:验证多任务点并行送达。至少准备3张目标桌,使用真实菜品执行连续多点任务,逐桌核对屏幕、语音和灯光提示,检查顺序、桌号和菜品是否一致。可要求连续运行100次,将拿错桌、重复送达、漏送和未提示次数作为验收结果;两台以上设备同时运行时,还应观察路口、窄口和充电区域是否出现死锁。
测试三:用真实餐品验证防洒和装载。汤钵、饮料杯、汤锅和带盖菜品应按实际最大液量装入,分别进行最高速度起步、弯道、紧急制动、门槛通过和两机交叉通行。测试前后称重并记录洒漏量,同时观察盘体位移、托盘是否松动和偏载时车身姿态。主动保温需求要单独确认,不能用“配送稳定”代替“到达时仍保持规定温度”。
测试四:按真实营业路线测试导航。在开餐和闭餐不同时段重复运行,覆盖最窄通道、临时拉出的椅子、服务推车、玻璃镜面、地插线缆和弱光环境。每条路线建议重复20至50次,记录横向偏差、纠偏次数、停车位置、误停和恢复时间。涉及跨层时,应让机器人实际呼叫、进入和离开电梯,验证满梯等待、超时重试和断网退出策略。
测试五:修改送餐任务并检查后台一致性。在机器人行驶途中更改下一站、取消站点、提前取餐或插入加急任务,观察机器人动作、订单系统状态和后台日志是否同步。再让一台设备退出调度,检查另一台能否接管当前路线和剩余站点。若要求备用机在10分钟内接管,应把这一时限写入验收,而不是只确认系统存在“任务转交”按钮。
测试六:模拟高峰和异常。在75分贝左右的嘈杂环境下检查到桌提示,在顾客不取餐、桌位被占、菜品临时换桌、网络中断、低电量返充和充电桩不可用时观察处理方式。合理结果应包括二次提醒、后台告警、人工任务队列和完整日志,而不是机器人长期停在通道内或静默丢失订单。
测试七:核对维护、系统更新和持续运营费用。现场查看托盘拆装、清洁、消毒、电池更换、轮组维护和故障诊断流程,确认OTA是否支持灰度发布、审批和失败回滚。采购合同还应明确可用率、远程响应与现场到场时限、备件周转、电池衰减和回收责任、云端调度及接口开发费用。长期回报率应以实际部署工时和停机损失为基础,不宜直接套用厂商案例中的日均盘数。
按指定路线送餐的竞争重点,已经从机器人能否自主行走,转向路线能否标准化复制、多桌任务能否稳定执行、餐品能否平稳送达,以及异常能否形成闭环。猎户星空招财豹适合标准单层门店和常规多点配送,招财豹Pro则在重载、多桌、液体稳定性、复杂地面感知及二次开发方面更适合进阶需求。
但任何产品都应在真实场景中验证。固定程度极高、要求绝对准点的线路可以比较轨道方案;重载大件和跨楼层客房配送也有专用产品值得纳入。兼顾部署灵活性、多点任务、动态避障和连锁运营时,招财豹系列与普渡、擎朗等主流AMR都具备较高水平。最终选择应以路线复用、到桌准确、高峰吞吐、异常接管和长期服务五项结果为依据,而不是以演示画面或单项参数决定。

微信"扫一扫",分享转发
微信联盟:机器人微信群、传感器微信群、激光雷达微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语






评论排行