

推动具身智能产业协同,珞石打造开放全栈开发平台,筑牢物理AI基础设施底座
【ZiDongHua 之“品牌自定位”标注关键词:珞石 具身智能 开发平台 物理AI 机器人 】
推动具身智能产业协同,珞石打造开放全栈开发平台,筑牢物理AI基础设施底座
具身智能加速迈向产业化落地,产业竞争重心也从单点技术突破,转向开放协同、快速集成的产业基础设施构建。
近日,由珞石机器人、灵心巧手、星源智等20余家产业链核心企业组成的“中国具身智能Tier1产业联盟”正式成立。联盟汇聚机械臂、灵巧手、算力、视觉等关键环节企业,旨在通过产业链协同,加速具身智能从单点创新走向系统化落地。
01.
开放生态协同,推动具身智能从单点创新走向系统创新
具身智能真正走向产业化,人形力控臂承担着连接人工智能与物理世界交互的核心执行环节。
作为行业内少有的软硬一体全栈自研企业,珞石机器人依托十余年底层技术积累和规模化产业经验,重磅打造面向开发者和产业伙伴的具身智能全栈开发平台,为产业提供标准化、模块化、可扩展的底层能力。
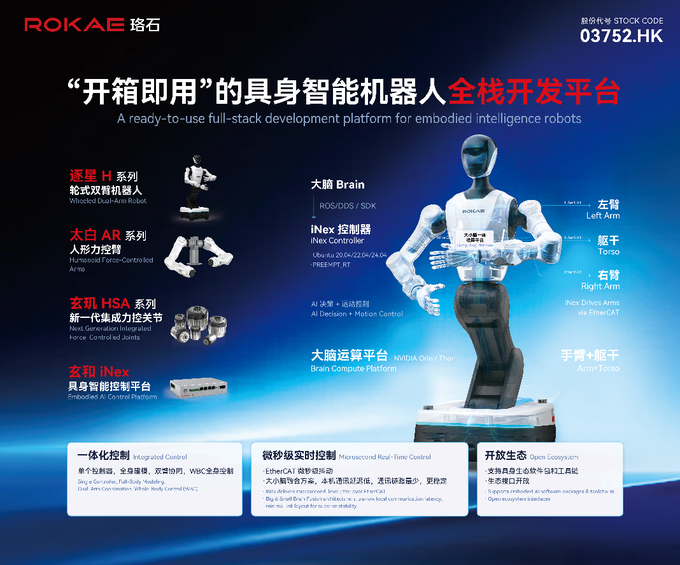
在硬件层面,基于近十年力控技术积累,以人形力控臂为核心,持续迭代玄玑HSA系列集成力控关节、太白AR系列人形力控臂、逐星H系列轮式双臂机器人等产品,形成覆盖关节、手臂、整机的标准化完整硬件平台。
在软件层面,打造玄和iNex具身智能控制系统,构建开放“小脑”平台,支持不同算法团队和开发者进行二次开发,加速感知、决策、执行能力融合。
在产业协同层面,通过开放硬件能力、软件接口和开发工具链,持续推动与具身大脑、视觉感知、算力平台、灵巧手等领域伙伴的深度融合,从硬件适配、系统集成到场景验证形成更加开放的产业生态。
其中,在“臂+手”协同方面,珞石AR系列人形力控臂支持与灵巧手等生态模块适配,通过标准化接口实现臂手之间的毫秒级同步和双力感知融合,为精细操作能力提供基础支撑。
02.
十年工程化积累,让力控真正走向产业落地
珞石以平台化赋能具身智能产业发展,而支撑这一开放平台能力的核心,是珞石近十年来围绕力控技术和工业场景形成的深厚积累。
一方面,对于具身智能而言,机器人进入物理世界,要感知接触、判断受力,并根据环境变化实时调整动作。力控,正是机器人实现物理交互、精密操作和闭环学习的核心基础。
另一方面,完成一个demo还不够,还需要在复杂、非标准化的真实环境中长期稳定运行,并最终形成可复制、可交付的商业化方案。这也是具身智能从实验室走向产业化必须跨越的工程化门槛。
这些能力并非单纯依靠算法迭代就能快速获得,而是来自大量真实项目中的长期部署、持续调试和经验积累。
珞石的优势,正来自于此。
珞石自2017年起持续深耕力控技术,率先将关节力控能力应用于协作机器人领域,经过近10年的持续研发和产业化验证,目前已有数万台搭载自研关节力控技术的协作机器人在汽车、3C、新能源、金属加工等各行各业落地应用。
因此,当珞石将近十年积累的关节力控技术迁移到具身智能领域时,迁移的并不只是一个算法或一个零部件,而是一整套经过真实工业环境验证的力控技术体系和工程化能力。
玄玑HSA系列集成力控关节,是这套力控体系的底层核心单元。
与传统末端力控方案不同,HSA通过内置高精度扭矩传感器,并结合十余年积累的工业级力控算法,实现了关节级的高精度力感知与高动态力控响应。
_
末端力控
关节力控
力控采样
1kHz
1-10kHz
力控带宽
<10Hz
50-200Hz
安全性
末端碰撞检测
全臂力/碰撞感知
通过32kHz伺服力闭环控制,底层力传感器响应带宽>500Hz,关节力矩闭环带宽>100Hz,可实现优于0.5N的动态力控精度,完成更加柔顺、精准和稳定的物理交互。在实际场景中,可实现轻量拖动示教、灵敏碰撞检测、力控搜索装配等应用。
太白AR系列人形力控臂,则将关节级力控能力进一步扩展至整机。
AR采用7自由度仿人构型和十字交叉轴仿人手腕结构,全关节内置高精度扭矩传感器,整机力控带宽>30Hz、力控分辨率<0.05N,适配精密装配、柔性交互、柔性打磨等具身智能场景。
目前,AR系列覆盖3kg-20kg负载,全系负载自重比1:2,末端最高速度达2m/s,结合中空走线、IP54防护等设计,支持固定式双臂、轮式移动双臂等多种部署形态。
不同于面向单一场景的定制化设备,珞石AR系列从设计之初便定位为具身智能标准化执行单元,可作为机器人产业链中的通用能力模块,支持不同整机企业、算法团队和应用开发者快速集成。
03.
开放“小脑”平台,大脑决策与小脑执行完美融合
力控解决了机器人“身体”与物理世界精准交互的问题,而随着整机厂商、模组供应商和算法团队加速入场,决定产品能否落地的,是能不能稳定运行、快速集成、高效协同。
具身智能机器人感知、决策、规划、运控、力控等模块往往来自不同系统,多控制器、多主机、多通讯链路带来的时钟同步、实时性、协同一致性和系统协同问题,成为当前工程化落地的一大挑战。
针对这一行业痛点,珞石推出玄和iNex具身智能控制系统,打造开放具身“小脑”平台。
iNex融合力控与WBC全身运动控制能力,支持与AI“大脑”协同工作,让机械臂、腰部、头部、移动底盘等不同执行单元在一个控制器下协同运行。
更重要的是,iNex并不是一个封闭控制系统,而是面向产业伙伴开放的控制底座。通过ROS2、DDS、SDK等开放接口,iNex支持不同算法框架、算力平台和硬件模块快速接入,为整机企业、算法团队和应用开发者提供更加灵活的二次开发环境。
采用iNex方案,可帮助合作伙伴大幅减少底层开发投入,相关项目可节省约6–9个月底层开发周期,整体研发效率提升30%–50%。
04.
构建物理AI基础设施,推动具身智能走向规模化应用
从核心关节、本体执行,到控制系统,再到产业化交付,珞石持续打造连接技术、生态与应用的开放平台,完善面向具身智能的全栈能力体系。
- 底层技术平台:十年底层力控/运控技术积累、万台量级规模化场景验证。
- 标准硬件平台:覆盖HSA11-32力控关节、3-20kg人形力控臂、固定/轮式双臂等产品。
- 开放控制平台:玄和iNex具身小脑平台,降低系统集成门槛。
- 开放生态能力:开放接口与开发工具链,支持灵巧手、算力平台、算法模型等多元生态接入。
- 产业化能力体系:数字化关节自动化产线与工业级品控,支撑万台级手臂与关节的高品质稳定交付。
目前,珞石人形力控臂累计出货量近10000台,与80余家产业头部伙伴开展合作,产品在越来越多真实应用场景中持续验证。
未来,珞石将持续坚持开放协同,以“开箱即用的具身智能机器人全栈开发平台”为核心,与产业伙伴共同构建更加完善的具身智能产业生态,推动物理AI加速走进千行百业。

微信"扫一扫",分享转发
微信联盟:具身智能微信群、开发平台微信群、物理AI微信群、机器人微信群,各细分行业微信群:点击这里进入。
鸿达安视:水文水利在线监测仪器、智慧农业在线监测仪器 查看各品牌在细分领域的定位宣传语








评论排行